

- Dostępność: Na magazynie
- Kod produktu: 827588000002814353

Więcej produktów tej marki


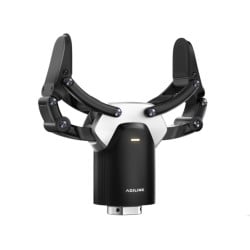
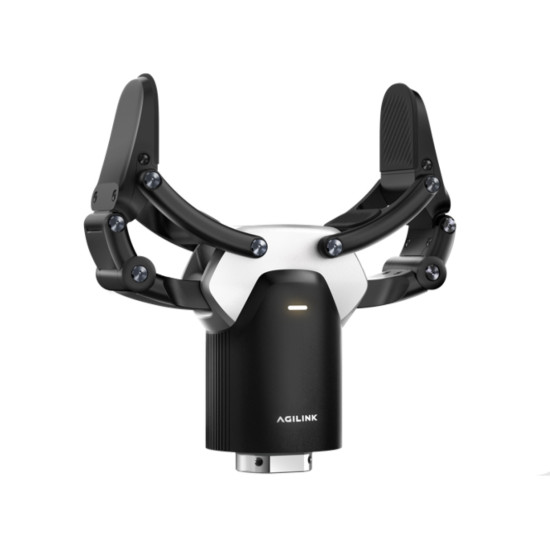
AgiBot OmniPicker 3 to robotyczny chwytak do sortowania, logistyki, automatycznego przemieszczania przedmiotów i zbierania danych do nauki systemów robotycznych. Maksymalna siła chwytania wynosi 140 N, a dopuszczalne obciążenie sięga 5 kg. Czujnik dotykowy mierzy siłę kontaktu z rozdzielczością 0,1 N, zapewniając kontrolę interakcji z przedmiotem podczas chwytania i utrzymywania. Adaptacyjne sterowanie umożliwia pracę z obiektami o różnych kształtach, regulację siły chwytania i wykonywanie operacji wymagających precyzyjnej kontroli kontaktu.
Zalety AgiBot OmniPicker 3
- Siła chwytania do 140 N. Wysoka siła robocza zapewnia niezawodne utrzymanie przedmiotów podczas zautomatyzowanych operacji. Konstrukcja przeszła testy wytrzymałościowe przez 1 000 000 cykli przy pełnym obciążeniu.
- Obciążenie do 5 kg. Chwytak jest zaprojektowany do utrzymywania i przemieszczania przedmiotów o masie do 5 kg w ramach dopuszczalnych trybów pracy.
- Kontrola siły kontaktu. Czujnik dotykowy rejestruje obciążenie mechaniczne w strefie kontaktu i przesyła dane do systemu sterowania. Rozdzielczość pomiaru wynosi 0,1 N.
- Wysoka powtarzalność pozycjonowania. Wartość ±0,1 mm zapewnia stabilne powtarzanie zadanego położenia podczas sortowania, przemieszczania i cyklicznych operacji zautomatyzowanych.
- Integracja z platformami robotycznymi. Interfejsy CAN FD i RS485 zapewniają przesyłanie poleceń i danych między OmniPicker 3, kontrolerem i systemem sterowania robota.
- Zbieranie danych podczas manipulacji. OmniPicker 3 może rejestrować parametry chwytania, kontaktu i przemieszczania obiektów do przygotowania zestawów danych szkoleniowych. Obsługiwana jest praca z UMI, a kamery są dostępne jako dodatkowe wyposażenie.
Chwytanie z obciążeniem do 5 kg
OmniPicker 3 rozwija maksymalną siłę chwytania 140 N i obsługuje obciążenie do 5 kg. Niezawodność utrzymania przedmiotu zależy od jego kształtu, materiału, powierzchni kontaktu, orientacji i dynamiki ruchu systemu robotycznego. Parametry 140 N i 5 kg należy uwzględniać razem z charakterystykami konkretnego obiektu i scenariuszem manipulacji.
Maksymalny skok mechanizmu chwytającego wynosi 110 ± 5 mm. Zakres roboczy określa dostępne przemieszczenie elementów chwytających, a kompatybilność z konkretnym przedmiotem zależy od jego geometrii i sposobu chwytania. Powtarzalność pozycjonowania wynosi ±0,1 mm, co zapewnia stabilny powrót mechanizmu do zadanego położenia podczas cyklicznych operacji produkcyjnych i logistycznych.
Adaptacyjne chwytanie z kontrolą siły
OmniPicker 3 kontroluje mechaniczny wpływ na przedmiot za pomocą czujnika dotykowego. Czujnik na powierzchni roboczej mierzy siłę kontaktu i przesyła uzyskane wartości do systemu sterowania w czasie rzeczywistym.
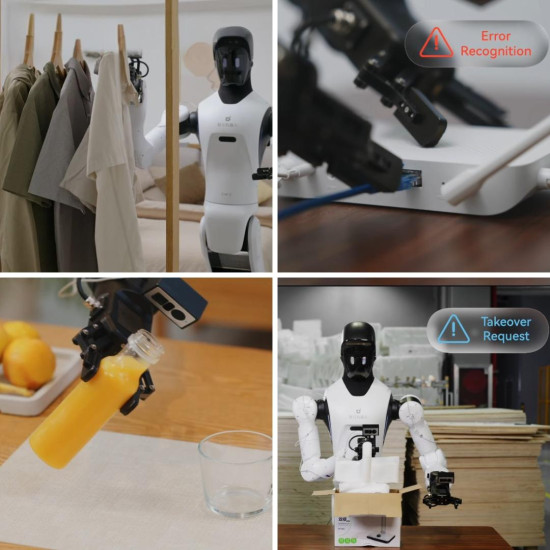
Na podstawie danych dotykowych system może korygować parametry chwytania w zależności od geometrii, materiału i położenia obiektu. Taki sposób działania jest odpowiedni dla detali o nieregularnym kształcie, kruchych wyrobów oraz przedmiotów wrażliwych na nadmierne obciążenie mechaniczne. Podczas konfiguracji należy uwzględnić geometrię detalu, właściwości materiału, powierzchnię kontaktu, położenie obiektu i warunki jego przemieszczania.
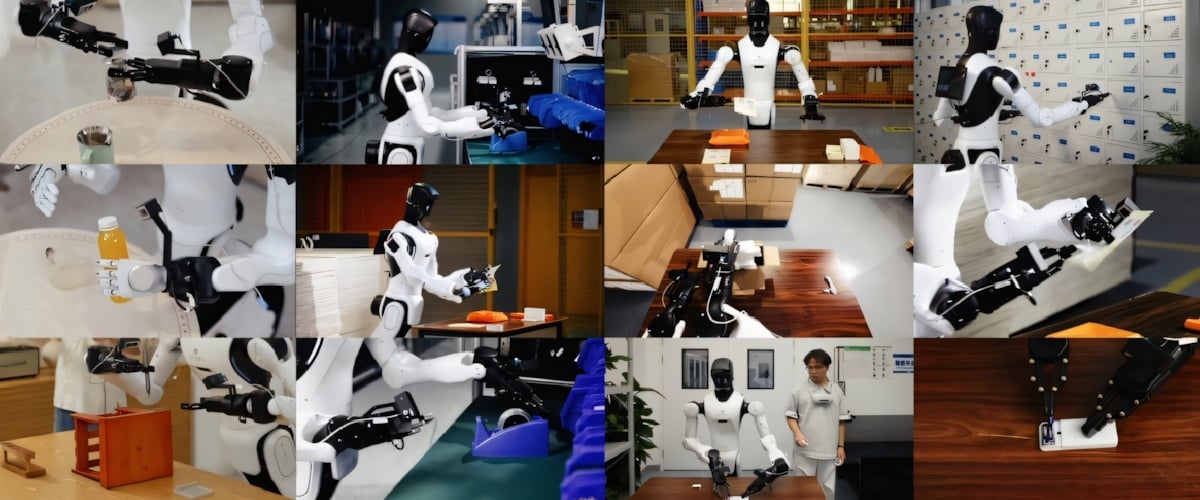
Czujnik dotykowy z rozdzielczością 0,1 N
OmniPicker 3 jest wyposażony w jednowymiarowy czujnik dotykowy, który mierzy siłę kontaktu na powierzchni roboczej chwytaka. Rozdzielczość 0,1 N pozwala rejestrować niewielkie zmiany obciążenia mechanicznego podczas interakcji z przedmiotem.
Uzyskane dane są przesyłane do systemu sterowania i mogą być wykorzystywane do regulacji chwytania podczas utrzymywania, przemieszczania i pracy z obiektami wrażliwymi na nadmierne ściskanie. Kontrola sensoryczna rozszerza możliwości automatyzacji operacji, gdzie ważne jest nie tylko położenie chwytaka, ale także faktyczne obciążenie mechaniczne na przedmiot.
Zbieranie danych i nauka systemów robotycznych
OmniPicker 3 wspiera zbieranie danych podczas fizycznych manipulacji z przedmiotami. Chwytak może przesyłać informacje o wykonanych ruchach i sile kontaktu, a podłączenie dodatkowych kamer pozwala uzupełniać zestaw danych o informacje wizualne.
Kompatybilność z UMI pozwala na użycie OmniPicker 3 w systemach rejestracji danych manipulacyjnych do dalszego szkolenia robotów. Konfiguracja jest odpowiednia dla stanowisk badawczych, scenariuszy teleoperacyjnych i tworzenia zestawów danych szkoleniowych. OmniPicker 3 pełni funkcje końcowego modułu wykonawczego i źródła danych o fizycznej interakcji z obiektami. Szkolenie modeli odbywa się oddzielnie w części programowej i obliczeniowej systemu robotycznego. Parametry integracji z UMI, struktura wymiany danych i wymagania dotyczące dodatkowego wyposażenia zależą od konfiguracji konkretnej platformy robotycznej.
Przemysłowe sortowanie i logistyka
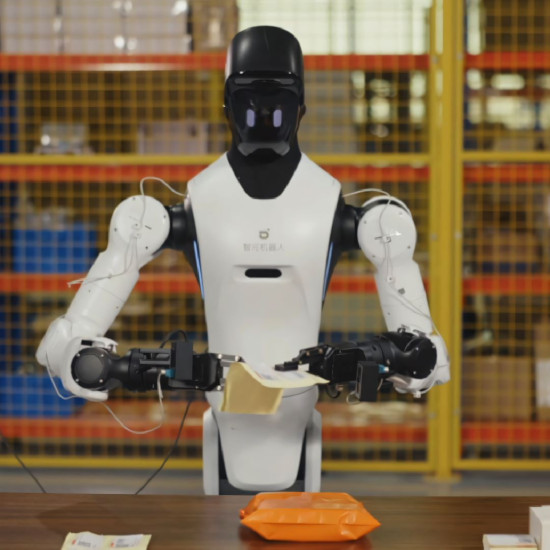
OmniPicker 3 nadaje się do zautomatyzowanego sortowania, podawania, przemieszczania i układania przedmiotów. Chwytak może działać jako końcowy moduł robotycznego ramienia w liniach produkcyjnych, kompleksach logistycznych i systemach magazynowych.
Czujnik dotykowy rejestruje siłę kontaktu, a system sterowania może regulować parametry chwytania w zależności od kształtu, położenia i właściwości mechanicznych przedmiotu. Taki sposób działania pozwala na użycie jednego chwytaka do pracy z różnymi typami detali i wyrobów w powtarzalnych operacjach. Ogólna wydajność kompleksu zależy od szybkości manipulatora, trajektorii ruchu, systemu widzenia maszynowego, parametrów chwytania i ustawień programowego sterowania.
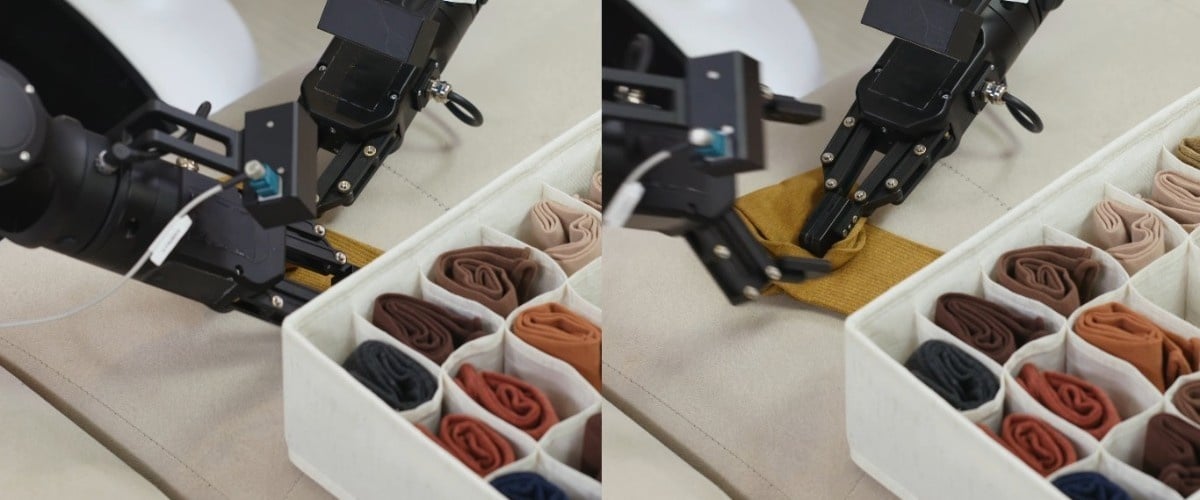
Zastosowanie AgiBot OmniPicker 3
- Automatyzacja operacji produkcyjnych. Chwytanie, utrzymywanie, podawanie i przemieszczanie detali w składzie zrobotyzowanych kompleksów produkcyjnych.
- Sortowanie i logistyka. Rozdział, przenoszenie i układanie przedmiotów o różnych kształtach na zautomatyzowanych liniach i magazynach.
- Powtarzalne operacje. Powtarzalność pozycjonowania ±0,1 mm wspiera stabilne wykonywanie cyklicznych ruchów.
- Praca z kontrolowaną siłą. Czujnik dotykowy przesyła dane o obciążeniu kontaktowym do korygowania parametrów chwytania.
- Praca z delikatnymi przedmiotami. Kontrola siły kontaktu pozwala na dostosowanie chwytania do właściwości mechanicznych wyrobu.
- Zbieranie danych szkoleniowych. Rejestracja parametrów kontaktu i manipulacji dla systemów badawczych i szkolenia robotów.
- Humanoidalne i mobilne platformy. Użycie jako końcowego modułu wykonawczego kompatybilnego ramienia robotycznego.
- Przemysłowe kompleksy robotyczne. Integracja w zautomatyzowane systemy po sprawdzeniu mechanicznej, elektrycznej i programowej kompatybilności.
Integracja z platformami robotycznymi
AgiBot OmniPicker 3 jest przeznaczony do integracji z kompatybilnymi humanoidalnymi, mobilnymi i przemysłowymi platformami robotycznymi. Do wymiany poleceń i danych obsługiwane są interfejsy CAN FD i RS485.
Przed instalacją należy sprawdzić typ mocowania mechanicznego, parametry zasilania, kompatybilność kontrolera, interfejsy programowe i dopuszczalne obciążenie ramienia robotycznego. Dla przemysłowego wdrożenia należy również uwzględnić wymagania dotyczące warunków eksploatacji, zasobów pracy i konfiguracji całego kompleksu robotycznego.
Specyfikacje techniczne AgiBot OmniPicker 3
| Parametr | Wartość |
| Maksymalna siła chwytania | 140 N |
| Obciążenie | 5 kg |
| Powtarzalność pozycjonowania | ±0,1 mm |
| Maksymalny skok | 110 ± 5 mm |
| Czujnik dotykowy | Jednowymiarowy |
| Rozdzielczość pomiaru siły | 0,1 N |
| Interfejsy | CAN FD, RS485 |
| Kompatybilność do zbierania danych | UMI |
| Masa netto | 0,780 kg |
Zamów AgiBot OmniPicker 3
AgiBot OmniPicker 3 jest odpowiedni dla przedsiębiorstw produkcyjnych, centrów logistycznych, laboratoriów badawczych, deweloperów robotyki i integratorów systemów, którzy potrzebują robotycznego chwytaka do sortowania, przemieszczania przedmiotów, zautomatyzowanych operacji i zbierania danych do nauki systemów robotycznych. Nasi specjaliści pomogą dobrać konfigurację, sprawdzić kompatybilność z platformą robotyczną, określić opcje podłączenia i instalacji dodatkowych kamer, a także uzgodnić kompletację i warunki dostawy.