

- Dostępność: Na magazynie
- Kod produktu: 827588000002814021
- Waga Brutto: 21.20kg

Więcej produktów tej marki


Kołowy robot-pies do badań i wtórnego rozwoju
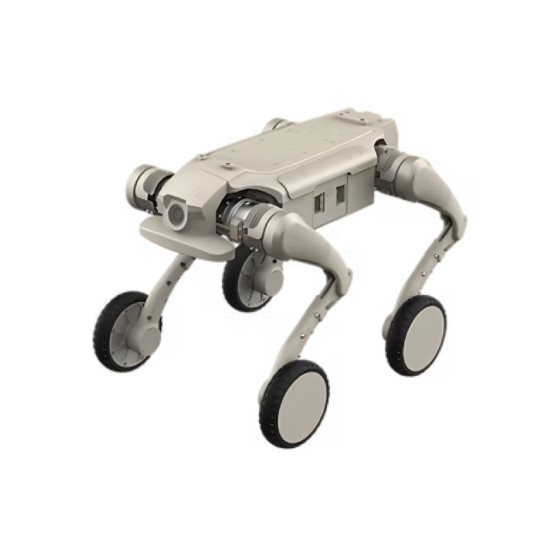
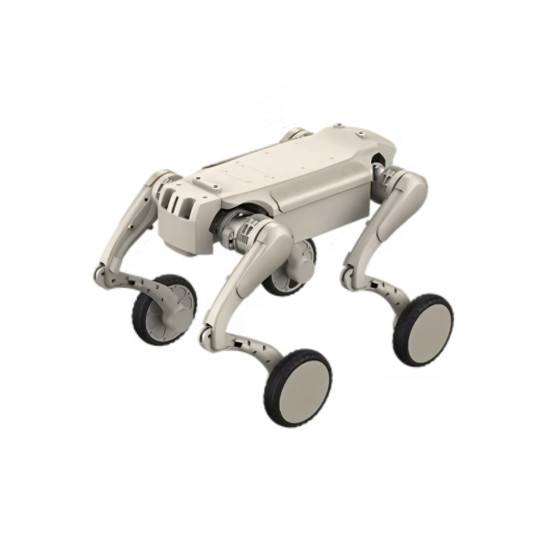
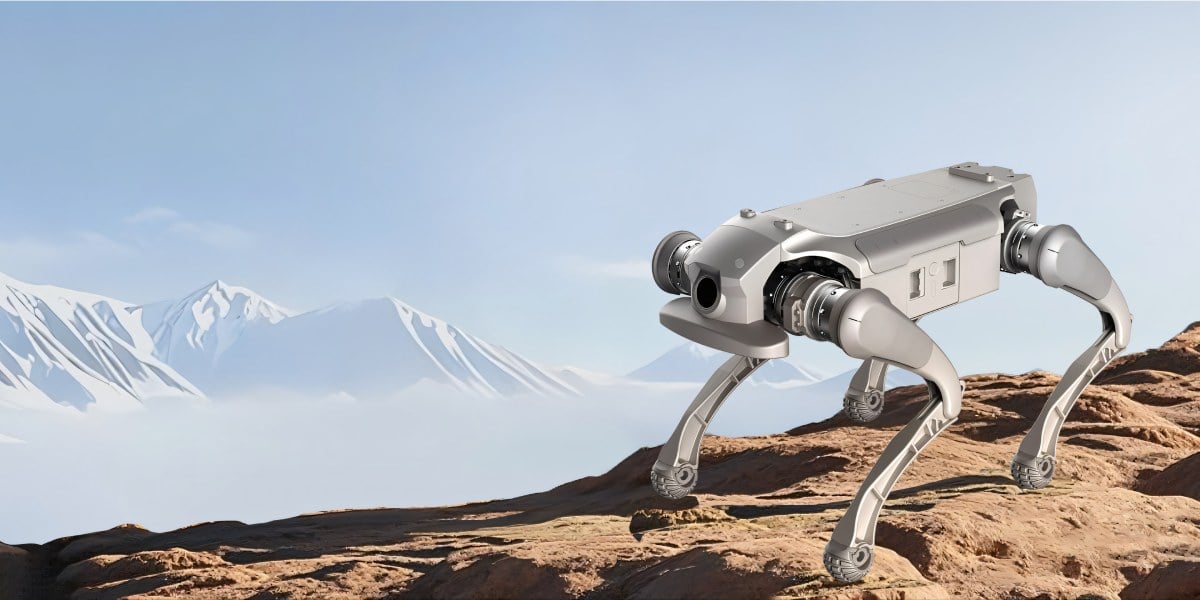
AgiBot D1 Ultra to czworonożny robot-pies do badań naukowych, zadań edukacyjnych oraz opracowywania własnych rozwiązań. Robot przewozi do 5 kg ładunku, osiąga prędkość do 3,7 m/s i ma zasięg 6 ± 1 km. Dzięki adaptacyjnemu systemowi sterowania ruchem platforma pewnie porusza się po nierównym terenie, pokonuje schody o wysokości do 16 cm i nachylenia do 30°. Obudowa o klasie ochrony IP54 zapewnia odporność na kurz i ochronę przed wodą.
Główne zalety AgiBot D1 Ultra-W
- Połączenie prędkości i zdolności terenowych. Kołowo-krocząca kinematyka zapewnia efektywny ruch po równym podłożu i pozwala pokonywać schody oraz przeszkody bez utraty stabilności.
- Zwiększony zasięg. Zasięg do 9 km pozwala na wykorzystanie platformy na długich trasach inspekcyjnych lub patrolowych.
- Instalacja dodatkowego wyposażenia. Obudowa jest zaprojektowana na ładunek do 5 kg do montażu kamer, czujników i modułów obliczeniowych.
- Pokonywanie trudnych odcinków. Robot pokonuje kolejne schody o wysokości do 16 cm, a maksymalna wysokość pokonywania pojedynczych przeszkód sięga 60 cm.
- Mocne napędy. Szczytowy moment obrotowy mechanizmów stawowych wynosi 48 N·m, co zapewnia niezbędny zapas mocy podczas manewrów.
- Otwarta platforma do rozwoju. SDK zapewnia dostęp do wysokopoziomowego sterowania ruchem, telemetrii, danych IMU i strumienia wideo.
Konstrukcja i kinematyka
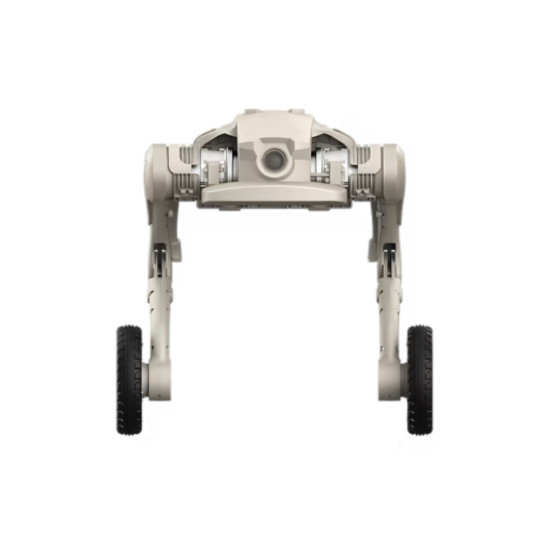
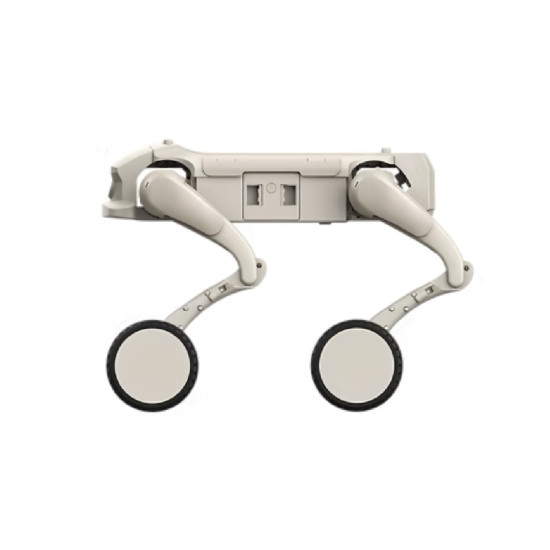
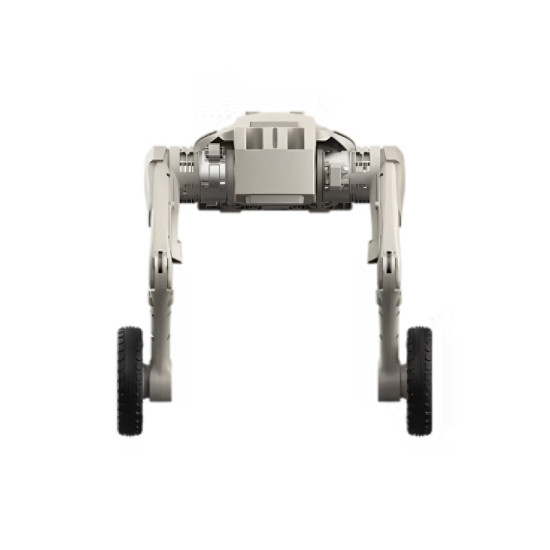
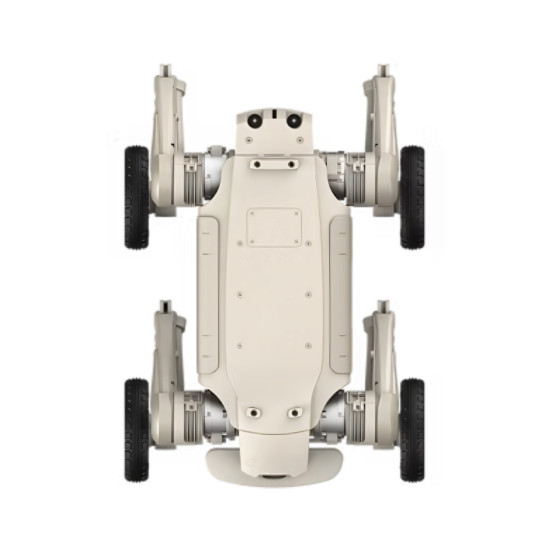
AgiBot D1 Ultra-W ma kołowo-kroczącą konstrukcję z sześciocalowymi pełnymi kołami na kończynach. Pozwala to na połączenie szybkiego przemieszczania się po równych powierzchniach z aktywną pracą kończyn podczas pokonywania nierównego terenu, schodów i przeszkód. Taka konfiguracja nadaje się do użycia w laboratoriach, centrach edukacyjnych, na obiektach przemysłowych i w innych środowiskach z różnymi typami nawierzchni.
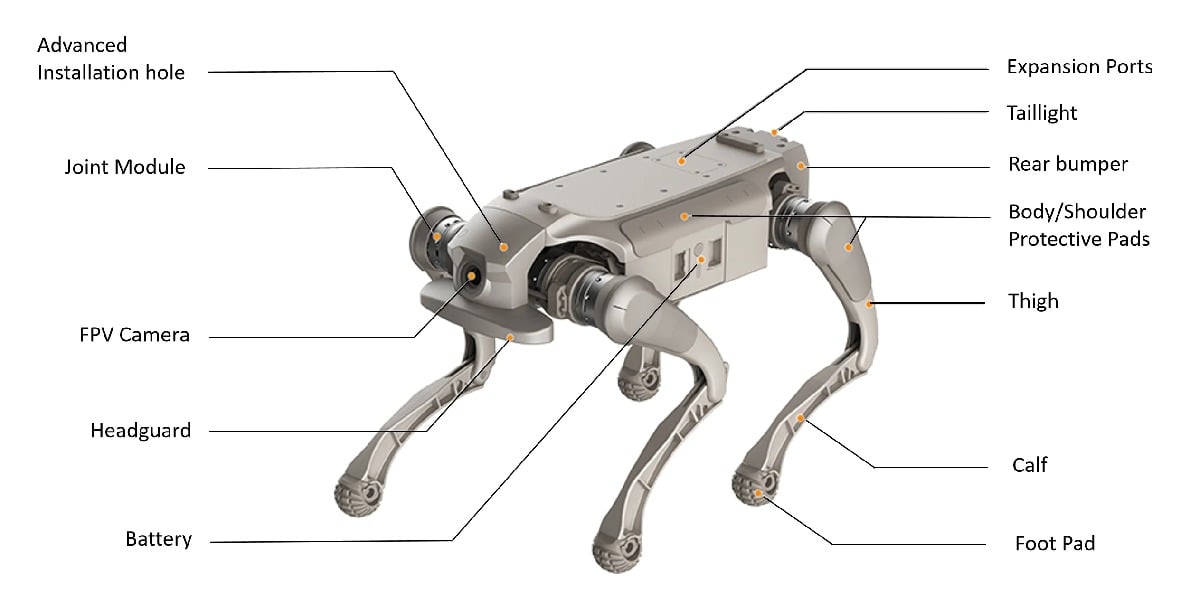
Prędkość i pokonywanie przeszkód
- Maksymalna prędkość: do 3,7 metrów na sekundę
- Kolejne schody: o wysokości do 16 centymetrów
- Praca na zboczach: do 30 stopni w trybie standardowym i do 40 stopni w warunkach granicznych
- Skok w górę lub w dal: do 35 centymetrów z oderwaniem od powierzchni
- Pojedyncze przeszkody: pokonywanie barier o wysokości do 60 centymetrów
System napędowy obejmuje szeroki zakres ruchu stawów, co pozwala na efektywne stabilizowanie korpusu przy dynamicznych obciążeniach.
SDK i oprogramowanie do rozwoju
AgiBot D1 Ultra-W wspiera wtórny rozwój i jest dostarczany z SDK do tworzenia własnych algorytmów sterowania ruchem i realizacji wymiany danych z robotem. Producent zapewnia również standaryzowane interfejsy programowe, modele robota i interfejsy do symulacji.
Do modelowania i testowania własnych algorytmów oficjalnie ogłoszono wsparcie dla środowiska symulacyjnego NVIDIA Isaac Sim. Robot obsługuje również Wi-Fi 5.0, Bluetooth 5.0 oraz przesyłanie obrazu w czasie rzeczywistym.
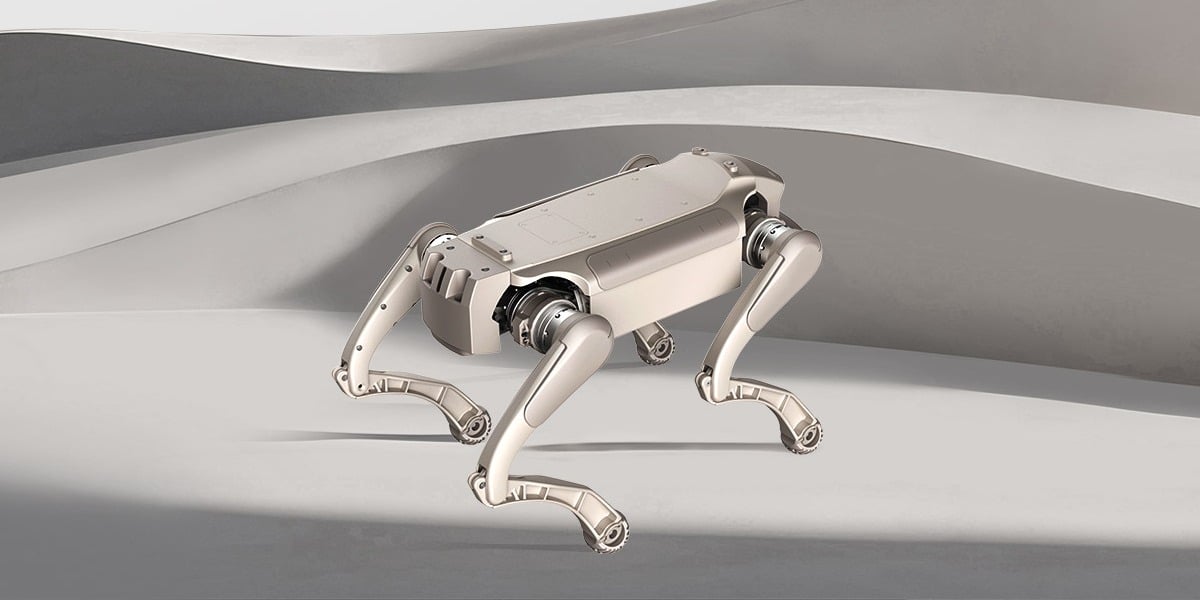
Obszary zastosowania AgiBot D1 Ultra-W
- Inspekcja przemysłowa. Zdalny przegląd sprzętu, pomieszczeń i innych obiektów z użyciem wbudowanej kamery lub dodatkowych czujników.
- Ochrona i patrolowanie. Mobilny monitoring wideo i realizacja zadań patrolowych z przesyłaniem obrazu do operatora w czasie rzeczywistym.
- Badania naukowe R&D. Opracowywanie i testowanie algorytmów mobilności, sterowania ruchem, przetwarzania danych z czujników i interakcji z zewnętrznym sprzętem.
- Nauka robotyki. Wykorzystanie w uniwersytetach, laboratoriach i centrach edukacyjnych do nauki robotyki mobilnej, programowania i symulacji.
- Opracowywanie własnych rozwiązań. Integracja kamer, czujników, sprzętu obliczeniowego i innych modułów zgodnie z wymaganiami konkretnego projektu.
Co zawiera zestaw AgiBot D1 Ultra-W
Zestaw dostawy AgiBot D1 Ultra-W zawiera robota, akumulator, system ładowania, środki sterowania i akcesoria do rozpoczęcia pracy i podstawowej obsługi.
- Robot-pies AgiBot D1 Ultra-W. Podstawowa czworonożna zrobotyzowana platforma.
- Akumulator. Wymienne źródło zasilania do autonomicznej pracy robota.
- Ładowarka do akumulatora. Używana do ładowania baterii.
- Adapter zasilania. Zapewnia podłączenie systemu ładowania do zasilania elektrycznego.
- Kabel zasilający adaptera. Przeznaczony do podłączenia adaptera do sieci elektrycznej.
- Pilot zdalnego sterowania. Używany do ręcznego sterowania robotem.
- Instrukcja użytkownika. Zawiera podstawowe informacje dotyczące konfiguracji i eksploatacji platformy.
- Pudełko transportowe. Przeznaczone do pakowania i transportu sprzętu.
- Nakładki na łapy — 4 szt. Montowane na podporach nóg robota.
- Zestaw narzędzi — 1 komplet. Przeznaczony do podstawowej konfiguracji i obsługi robota.
Specyfikacje techniczne AgiBot D1 Ultra
Konstrukcja i charakterystyki ruchu
| Parametr | Wartość |
| Wymiary w pozycji stojącej | 630 × 360 × 420 mm |
| Wymiary w pozycji złożonej | 670 × 435 × 145 mm |
| Waga netto | 16 kg |
| Stopnie swobody | 12 DOF |
| Temperatura robocza | 0…40 °C |
| Maksymalna prędkość | 3,7 m/s |
| Obciążenie | 5 kg |
| Zasięg | 6 ± 1 km |
| Kolejne schody | do 16 cm |
| Kąt nachylenia | do 40° |
| Skok w przód / w górę | do 35 cm |
| Szczytowy moment obrotowy stawu | 48 N·m |
| Materiały | Stop aluminium, wysokowytrzymały plastik inżynieryjny |
| Zakres ruchu stawów | Korpus −28°…+28°, staw biodrowy: −170°…−66°, staw kolanowy: +35°…+156° |
Kamera i interfejsy oraz możliwości rozwoju
| Parametr | Wartość |
| Kamera | 1920 × 1080 |
| Pole widzenia kamery | DFOV 122°, HFOV 111°, VFOV 70° |
| Interfejsy | Ethernet, USB ×2, Power Port ×2, SBUS, UART |
| SDK | Obsługiwane |
| Model do symulacji | URDF |
| Platformy symulacyjne | NVIDIA Isaac Sim, MuJoCo |
Zasilanie i ochrona oraz środki komunikacji
| Parametr | Wartość |
| Akumulator | Pojemność 4,6 A·h, napięcie 43,2 V |
| Czas pracy | 1–2 godz |
| Klasa ochrony | IP54 |
| Typ połączenia | Wi-Fi 5.0, Bluetooth 5.0 |
| Przesyłanie obrazu na żywo | Obsługiwane |
AgiBot D1 Ultra-W nadaje się do centrów badawczych, uniwersytetów, przedsiębiorstw przemysłowych, deweloperów i integratorów systemowych, którzy potrzebują mobilnej kołowo-kroczącej zrobotyzowanej platformy do badań, inspekcji, testowania algorytmów oraz tworzenia własnych rozwiązań robotycznych. Nasi specjaliści pomogą dobrać konfigurację, sprecyzować możliwości programowe, kompatybilne czujniki, kamery i moduły komunikacyjne, sprawdzić dostępność dodatkowego wyposażenia i złożyć zamówienie.





























