

- Dostępność: Na magazynie
- Kod produktu: 827588000002814271

Więcej produktów tej marki


OmniHand 3 robotyczna dłoń dla humanoidalnych i mobilnych platform
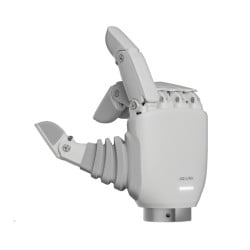
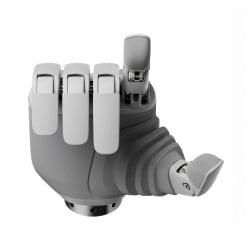
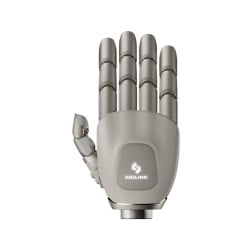
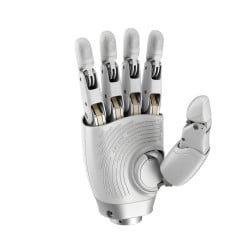
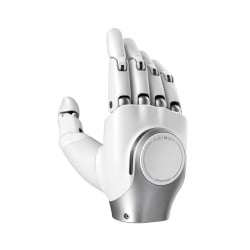
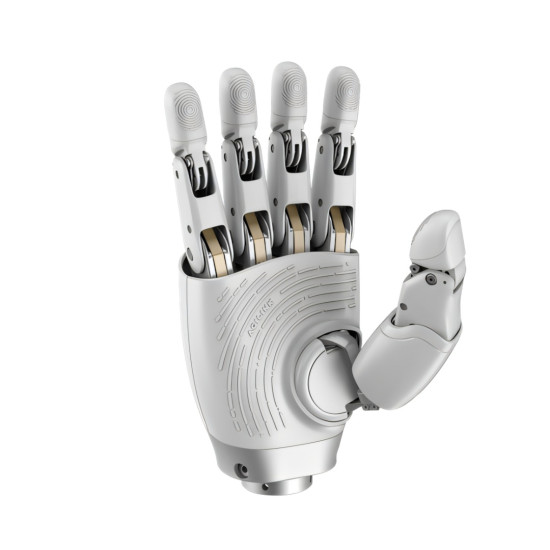
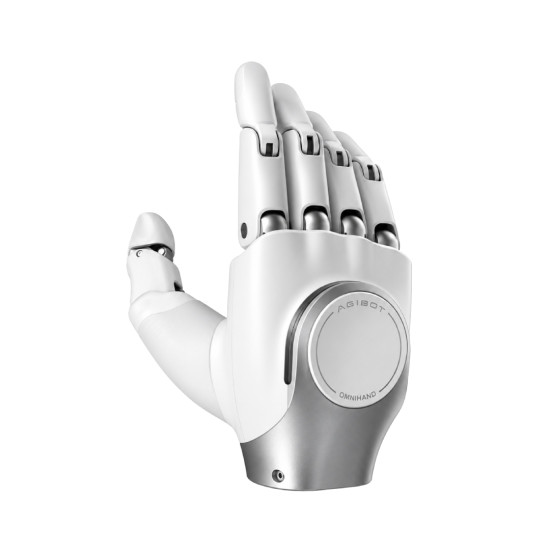
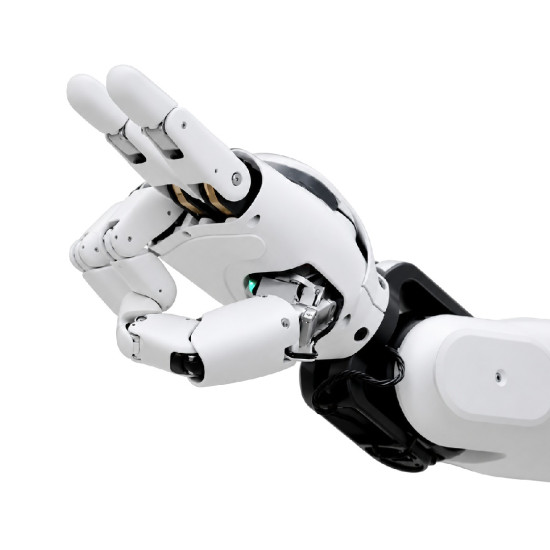
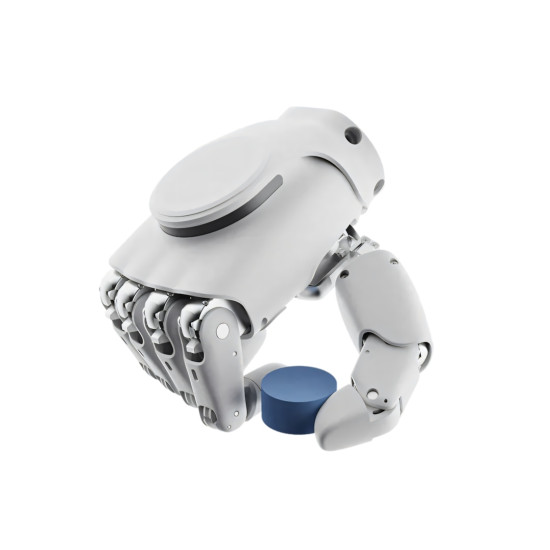
AgiBot OmniHand 3 to robotyczna dłoń, zaprojektowana do integracji z humanoidalnymi platformami, mobilnymi kompleksami robotycznymi i systemami serwisowymi. Schemat kinematyczny posiada 10 aktywnych i 6 pasywnych stopni swobody, co zapewnia wysoką ruchliwość palców, precyzyjne chwytanie przedmiotów i odtwarzanie skomplikowanych gestów. System dotykowy zawiera ponad 300 stref czułości, rozmieszczonych na powierzchni palców, dłoni i tylnej części dłoni. Matryca sensoryczna rejestruje fizyczny kontakt z obiektami podczas chwytania, utrzymywania i wykonywania skomplikowanych manipulacji.
Zalety AgiBot OmniHand 3
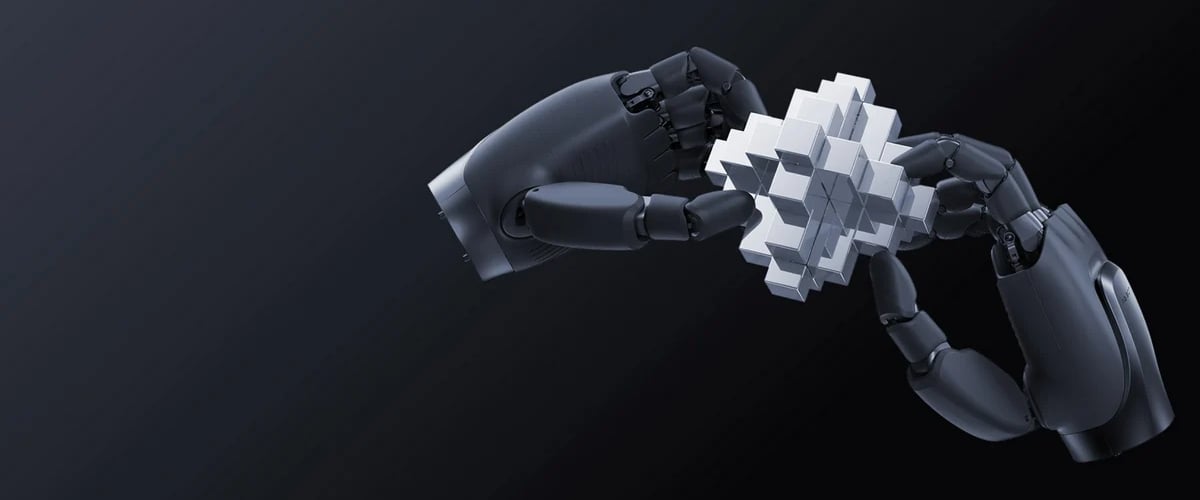
- Elastyczne sterowanie ruchem palców. Kinematyczna dłoń obejmuje 10 aktywnych i 6 pasywnych stopni swobody, co zapewnia formowanie adaptacyjnych konfiguracji palców, wykonywanie precyzyjnych gestów i chwytanie obiektów o dowolnym kształcie.
- Praca z przedmiotami o wadze do 5 kg. Dopuszczalne obciążenie wynosi do 5 kg, co pozwala na chwytanie, utrzymywanie i przenoszenie przedmiotów w tym zakresie.
- Kontrola dotyku na różnych obszarach dłoni. Ponad 300 czułych elementów rozmieszczonych jest na końcówkach palców, dłoni i tylnej części dłoni dla dokładności rejestracji fizycznego kontaktu z obiektami lub operatorem.
- Rozpoznawanie kontaktu całą powierzchnią dłoni. Jednoczesna rejestracja dotykowej matrycy danych z wszystkich punktów pozwala na rejestrowanie interakcji nie tylko końcówkami palców, ale także dłonią i tylną częścią dłoni.
- Wysoka dynamika działania. Typowy czas pełnego otwarcia lub zamknięcia dłoni wynosi 0,5 s włącznie, co optymalizuje wykonywanie operacji z powtarzalnym cyklicznym chwytaniem.
Kinematyka z 10 aktywnymi i 6 pasywnymi stopniami swobody
OmniHand 3 ma 10 aktywnych i 6 pasywnych stopni swobody. Każdy stopień swobody odpowiada za osobny ruch w mechanicznej konstrukcji dłoni. Aktywne stopnie swobody są sterowane napędami i wykonują polecenia systemu sterowania. Pasywne stopnie swobody zmieniają położenie zgodnie z kinematyką stawów i mechaniczną interakcją podczas pracy dłoni.
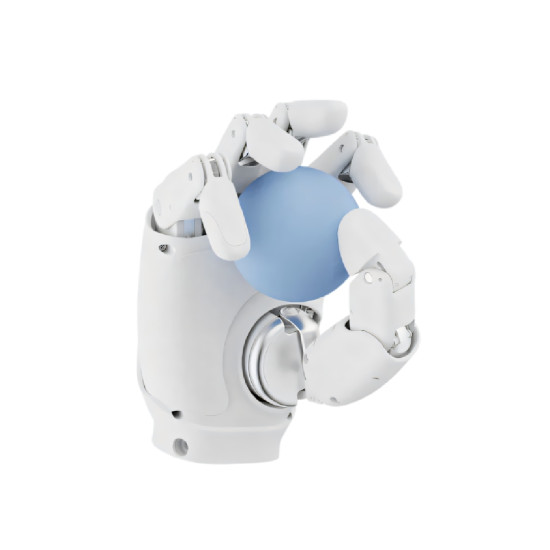
Taka konstrukcja pozwala na formowanie różnych pozycji palców, odtwarzanie gestów i stosowanie kilku sposobów chwytania. Dzięki takiej kinematyce położenie palców może dostosowywać się do kształtu obiektu podczas chwytania.
System dotykowy z ponad 300 czułymi punktami
OmniHand 3 jest wyposażona w ponad 300 elementów dotykowych, rozmieszczonych w głównych strefach kontaktowych dłoni. Rejestrują one mechaniczny kontakt z przedmiotami lub człowiekiem i są rozmieszczone na:
- końcówkach palców;
- dłoni;
- tylnej części dłoni.
Taka lokalizacja pozwala na określenie, w którym obszarze dochodzi do kontaktu podczas chwytania przedmiotu lub interakcji z człowiekiem. System dotykowy uzupełnia dane o położeniu palców informacją o faktycznym fizycznym kontakcie z zewnętrznym obiektem. System dotykowy działa na zasadzie jednowymiarowego pomiaru i ma rozdzielczość 0.1. Oddzielna strefa sensoryczna na tylnej części dłoni pozwala na rejestrowanie dotyku poza palcami i dłonią.
Praca z przedmiotami o masie do 5 kg
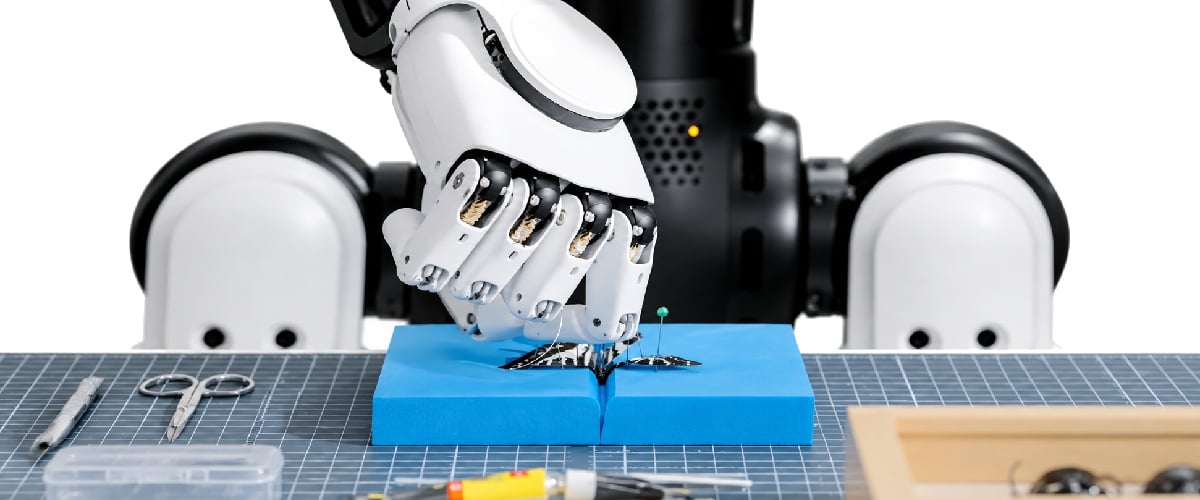
AgiBot OmniHand 3 jest przeznaczona do pracy z obciążeniem do 5 kg. Konstrukcja dłoni pozwala na pracę z przedmiotami o różnym kształcie i rozmiarze, zmieniając położenie palców zgodnie z geometrią obiektu. Jest to odpowiednie do chwytania, utrzymywania, przenoszenia i przekazywania przedmiotów w systemach robotycznych.
Rozpoznawanie kontaktu z ludźmi i przedmiotami
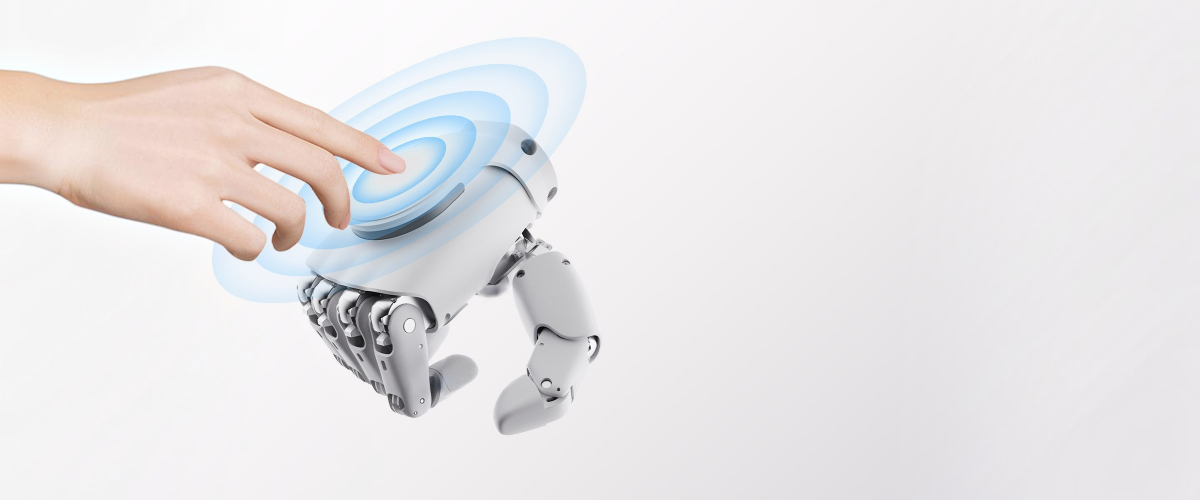
OmniHand 3 rejestruje fizyczny kontakt z człowiekiem lub przedmiotem w różnych strefach dłoni. Dane o dotyku są przekazywane do systemu sterowania i mogą być brane pod uwagę podczas chwytania, utrzymywania i innych operacji kontaktowych. Strefy sensoryczne na palcach, dłoni i tylnej części dłoni pozwalają na określenie kontaktu w kilku punktach. Konstrukcja przewiduje również ochronę przed przytrzaśnięciem dla bardziej kontrolowanej interakcji kontaktowej z ludźmi i przedmiotami.
Obszary zastosowania AgiBot OmniHand 3
- Edukacja i programy szkoleniowe. Wykorzystanie w uniwersytetach, laboratoriach i centrach badawczych do nauki robotyki, kinematyki, sterowania ruchem i pracy systemów dotykowych.
- Interakcja człowieka z robotem. Badanie fizycznego kontaktu, reakcji systemu robotycznego na dotyk i zastosowanie danych dotykowych podczas sterowania.
- Mobilna robotyka. Instalacja na mobilnych manipulatorach do chwytania, utrzymywania, przenoszenia przedmiotów i wykonywania innych operacji robotyczną ręką.
- Roboty serwisowe. Praca z przedmiotami, wykonywanie gestów i interakcja kontaktowa w systemach robotycznych do zadań pomocniczych i serwisowych.
- Badawcze platformy robotyczne. Wykorzystanie jako końcowego modułu wykonawczego do testowania algorytmów sterowania, chwytania przedmiotów i interakcji dotykowej.
Integracja z humanoidalnymi i mobilnymi platformami
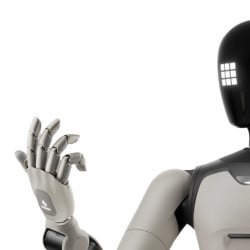
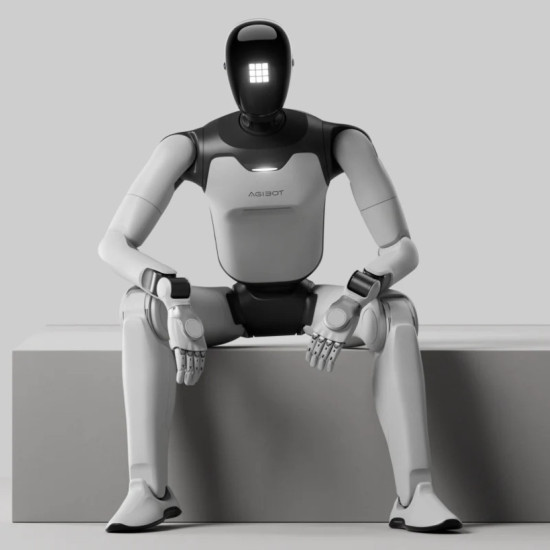
OmniHand 3 nadaje się do instalacji na humanoidalnych platformach robotycznych i mobilnych manipulatorach. Przed podłączeniem należy sprawdzić mechaniczną, elektryczną i programową zgodność dłoni z konkretnym modelem robota. Do wymiany danych przewidziane są interfejsy CAN FD i RS485. Podczas integracji należy uwzględnić typ mocowania, parametry zasilania, zgodność kontrolera i wymagania dotyczące programowego sterowania.
Kompletacja AgiBot OmniHand 3
Zestaw AgiBot OmniHand 3 zawiera podstawowe komponenty do podłączenia dłoni do systemu robotycznego i wymiany danych.
- Robotyczna dłoń OmniHand. Główny moduł wykonawczy do instalacji na robotycznej ręce lub mobilnym manipulatorze.
- Kabel komunikacyjny RS485. Używany do wymiany danych między dłonią a systemem sterowania przez interfejs RS485.
- Kabel komunikacyjny CAN FD. Przeznaczony do podłączenia OmniHand do kompatybilnego kontrolera lub platformy robotycznej przez CAN FD.
- Kabel zasilający. Zapewnia podłączenie dłoni do źródła zasilania zgodnie z wymaganiami systemu.
- Kabel do przesyłania danych USB Type-C. Używany do podłączenia urządzenia podczas konfiguracji, wymiany danych lub operacji serwisowych.
- Certyfikat zgodności. Dokument, który jest częścią zestawu dostawczego i potwierdza zgodność produktu z ustalonymi wymaganiami.
Zwróć uwagę: dokładny skład zestawu dostawczego AgiBot OmniHand 3 należy sprawdzić przed złożeniem zamówienia.
Specyfikacje techniczne AgiBot OmniHand 3
| Parametr | Wartość |
| Stopnie swobody | 16 |
| Maksymalne obciążenie | 5 kg |
| Czas otwierania / zamykania | 0.5 s |
| Powtarzalność pozycjonowania | ±0.3 mm |
| Typ czujnika dotykowego | Jednowymiarowy |
| Liczba elementów dotykowych | Ponad 300 |
| Rozdzielczość sensora | 0.1 |
| Interfejsy komunikacyjne | CAN FD, RS485 |
| System dotykowy | 1D sensor |
| System zdalnego sterowania | Dex-UMI |
| Środowisko programowe | ROS 2 |
| Narzędzia do rozwoju | Python, C++ |
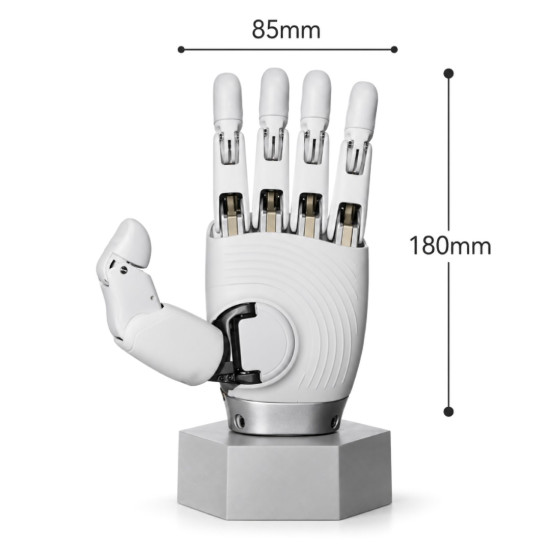
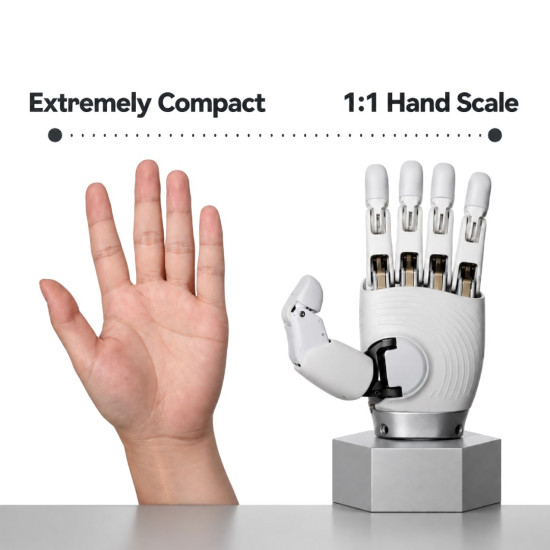
| Wymiary netto | 180 × 85 × 38.5 mm |
| Masa netto | 0.510 kg |
Zamów AgiBot OmniHand 3
AgiBot OmniHand 3 nadaje się dla centrów badawczych, uniwersytetów, deweloperów robotyki, integratorów systemów i przedsiębiorstw, które potrzebują robotycznej dłoni do pracy z przedmiotami, odtwarzania gestów, interakcji dotykowej i instalacji na humanoidalne roboty lub mobilne manipulatory. Nasi specjaliści pomogą sprawdzić zgodność z platformą robotyczną, wyjaśnić opcje podłączenia.