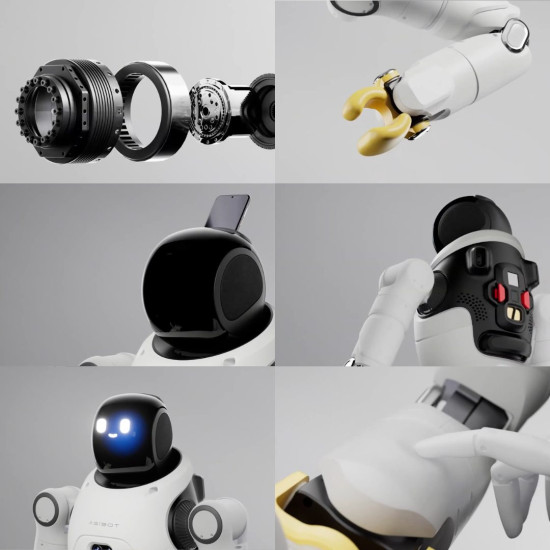


- Dostępność: Na magazynie
- Kod produktu: 827588000002811842
- SKU: AgiBot-X2-REC

Więcej produktów tej marki


AgiBot X2 REC do danych robotycznych i projektów badawczych
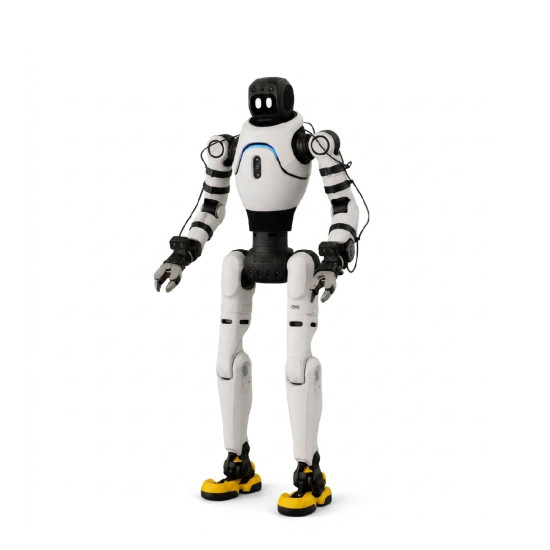
AgiBot X2 REC to humanoidalny robot z serii X2 do rejestrowania danych w rzeczywistych warunkach, operacji i badań modeli robotycznych. Model ma wysokość 131 cm, masę 40 kg i 30 stopni swobody, z czego po 7 przypada na każdą rękę. Wyposażenie sensoryczne obejmuje kamery RGB, RGB-D, stereo, LiDAR i IMU, a zadania obliczeniowe wykonuje NVIDIA Orin NX z 16 GB pamięci. Do zdalnego sterowania przewidziano VR, kontroler i śledzenie ruchów. Genie Studio tworzy cykl pracy z nagrywaniem demonstracji, szkoleniem, testowaniem i wdrażaniem własnych modeli VLA.
Główne zalety AgiBot X2 REC
- Zbieranie danych w rzeczywistych warunkach. X2 REC jest przeznaczony do rejestrowania demonstracji robotycznych i tworzenia zestawów danych do zadań badawczych i aplikacyjnych. Producent pozycjonuje tę konfigurację jako humanoidalną platformę do zbierania danych bezpośrednio w rzeczywistym środowisku.
- Teleoperacja i sterowanie ruchami całego ciała. Operator może sterować ruchami robota podczas nagrywania demonstracji, opracowywania scenariuszy i testowania algorytmów. Do zdalnego sterowania przewidziano wsparcie VR, kontrolerów i systemów śledzenia ruchów.
- 30 stopni swobody. Rozbudowany system kinematyczny umożliwia odtwarzanie i rejestrowanie złożonych ruchów całego ciała, w tym skomplikowanych sekwencji działań. Dla X2 REC przewidziano 30 stopni swobody.
- Manipulatory z 7 stopniami swobody. Każda ręka ma 7 stopni swobody, co rozszerza możliwości badania manipulacji, trajektorii ruchu i interakcji z obiektami. Deklarowane obciążenie jednej ręki wynosi do 3 kg.
- Wielokanałowy system widzenia maszynowego. Kamery umieszczone w różnych częściach korpusu dostarczają danych z kilku punktów widzenia do zadań widzenia komputerowego, teleoperacji i manipulacji robotycznych. Konfiguracja obejmuje kamery RGB i RGB-D, stereo oraz moduły wizualne w okolicy głowy, klatki piersiowej, tylnej części korpusu i nadgarstków.
- LiDAR i IMU. LiDAR i inercyjny moduł pomiarowy dostarczają danych przestrzennych i inercyjnych, które mogą być wykorzystywane do opracowywania i testowania algorytmów orientacji, lokalizacji i analizy ruchu. Faktyczny poziom autonomii zależy od zrealizowanego oprogramowania i konkretnego scenariusza pracy.
- Wsparcie różnych końcowych mechanizmów. Konfigurację robota można dostosować do konkretnych zadań manipulacji i zbierania demonstracji. Dla X2 REC przewidziano wsparcie, w tym OmniHand i OmniPicker 3.
- Pełny cykl pracy z danymi w Genie Studio. Zarejestrowane demonstracje mogą być wykorzystywane do dalszego przygotowania i rozwoju modeli robotycznych. Dla X2 REC przewidziano cykl obejmujący zbieranie danych, szkolenie, testowanie i wdrażanie własnych modeli VLA.
Konstrukcja i kinematyka AgiBot X2 REC
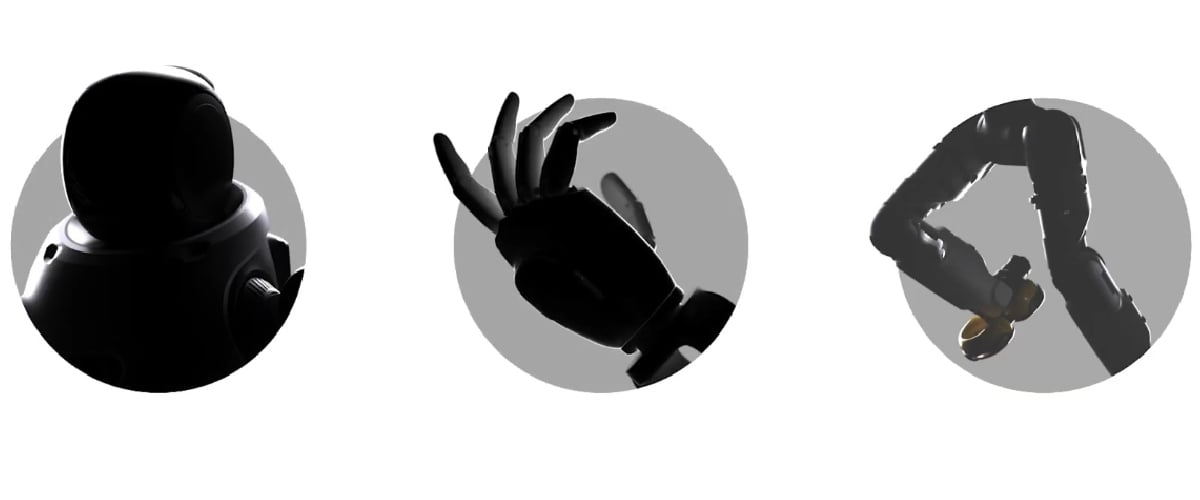
Humanoidalna platforma robotyczna AgiBot X2 REC o wysokości 131 cm i masie 40 kg, zaprojektowana do zbierania danych, teleoperacji i badania pełnociałowego sterowania ruchami. System kinematyczny robota ma 30 stopni swobody, z czego po 7 stopni swobody przypada na każdą rękę. Taka konfiguracja umożliwia odtwarzanie złożonych ruchów całego ciała, sterowanie położeniem manipulatorów i rejestrowanie sekwencji działań podczas zdalnego sterowania. Dla wersji REC producent osobno zaznacza wsparcie dla zsynchronizowanej pełnociałowej teleoperacji, co jest ważne dla nagrywania demonstracji i tworzenia zestawów danych szkoleniowych.
Manipulatory i interakcja z obiektami
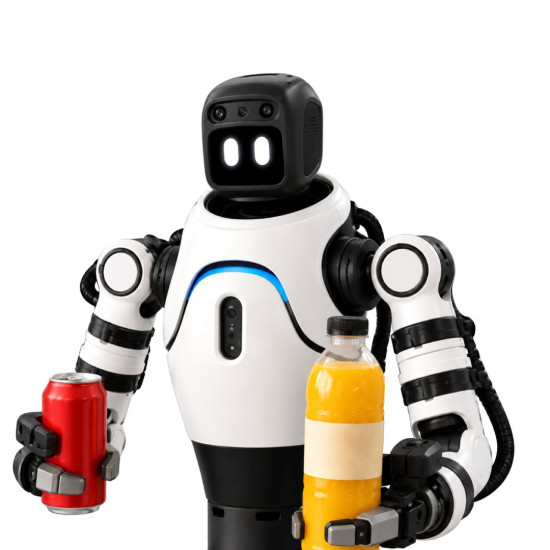
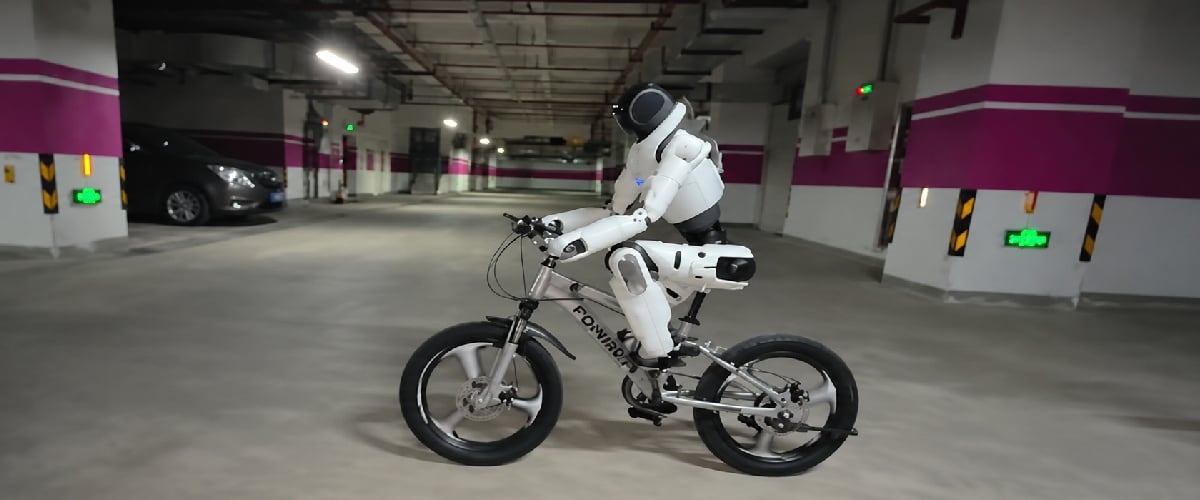
Każdy manipulator X2 REC ma 7 stopni swobody, co zapewnia szeroki zakres ruchów podczas pracy z przedmiotami i odtwarzania złożonych trajektorii. Deklarowane obciążenie wynosi do 3 kg na każdą rękę. Jako końcowe mechanizmy wykonawcze dla tej konfiguracji przewidziano OmniHand i OmniPicker 3. Wybór konkretnego chwytaka zależy od charakteru eksperymentu, typu obiektów i danych, które należy uzyskać.
Platforma może być wykorzystywana do rejestrowania scenariuszy chwytania, przemieszczania i umieszczania obiektów, badania kinematyki manipulatorów i tworzenia zestawów danych do szkolenia modeli robotycznych. Liczba palców, obecność sprzężenia zwrotnego dotykowego i możliwości kontroli siły zależą od zainstalowanego końcowego mechanizmu i nie są jednakowe dla wszystkich konfiguracji.
System sensoryczny i percepcja środowiska
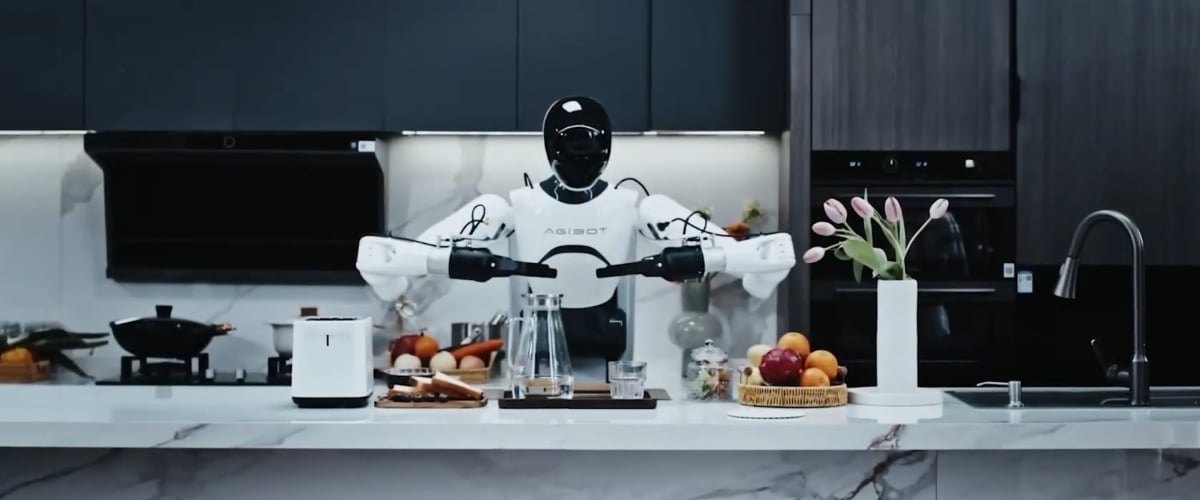
Wersja REC jest wyposażona w kompleks czujników do zbierania danych wizualnych, przestrzennych i inercyjnych podczas ruchu i wykonywania manipulacji. Do systemu percepcji należą kamery RGB, czujniki RGB D, kamery stereo, LiDAR i IMU.
Moduły wizualne są rozmieszczone w kilku strefach robota, w tym w okolicy głowy, klatki piersiowej, tylnej części korpusu i nadgarstków. Taka konfiguracja wielokierunkowa umożliwia jednoczesne rejestrowanie środowiska pracy i procesu interakcji z obiektami z różnych punktów widzenia.
LiDAR jest używany do uzyskiwania danych przestrzennych o otoczeniu, a IMU rejestruje parametry ruchu i orientacji korpusu. Konkretne funkcje lokalizacji, nawigacji, rozpoznawania obiektów i autonomicznego zachowania są określane przez używane oprogramowanie i ustawienia konkretnego scenariusza.
Platforma obliczeniowa i rozwój oprogramowania
AgiBot X2 REC jest wyposażony w moduł obliczeniowy NVIDIA Orin NX z 16 GB pamięci, który jest używany do przetwarzania danych sensorycznych i wykonywania algorytmów robotycznych. Konfiguracja REC jest ukierunkowana na pełnociałową teleoperację i integrację z Genie Studio. Sterowanie ruchami może być realizowane za pomocą systemów VR, kontrolerów lub technologii śledzenia ruchów operatora. Dane uzyskane podczas demonstracji mogą być następnie wykorzystywane do szkolenia, testowania i weryfikacji modeli robotycznych.
W otwartej specyfikacji X2 REC nie podano wyczerpującej listy obsługiwanych SDK, API, języków programowania i interfejsów sprzętowych. Dlatego wsparcie dla Python, C++, DDS, GStreamer, USB, Ethernet i innych technologii należy sprawdzać w dokumentacji konkretnej konfiguracji X2 REC, nie przenosząc automatycznie cech wersji X2 Ultra, EDU lub innych modyfikacji.
Zbieranie danych i szkolenie modeli robotycznych
Jednym z kluczowych przeznaczeń AgiBot X2 REC jest zbieranie danych w rzeczywistych warunkach. Platforma łączy pełnociałową teleoperację, wielokanałowy system percepcji i narzędzia Genie Studio do nagrywania demonstracji i dalszej pracy z uzyskanymi zestawami danych.
Podczas zdalnego sterowania mogą być rejestrowane trajektorie ruchów korpusu i manipulatorów, operacje z przedmiotami, a także zsynchronizowane dane z kamer, LiDAR i IMU. To umożliwia tworzenie kompleksowych zestawów szkoleniowych, które odzwierciedlają interakcję fizycznego robota z rzeczywistym środowiskiem.
Proces roboczy w Genie Studio obejmuje kolejne etapy zbierania danych, szkolenia, testowania i wdrażania modeli. X2 REC jest również pozycjonowany jako platforma do opracowywania i weryfikacji własnych VLA modeli, które łączą percepcję wizualną, instrukcje językowe i wykonywanie działań fizycznych. Takie podejście umożliwia najpierw nagrywanie niezbędnych scenariuszy z udziałem operatora, a następnie wykorzystywanie uzyskanych demonstracji jako podstawy do szkolenia i dalszego autonomicznego wykonywania odpowiednich zadań przez system robotyczny.
Zastosowanie AgiBot X2 REC
X2 REC jest przeznaczony do projektów, w których potrzebne są fizyczne demonstracje, zdalne sterowanie i rejestrowanie strumieni sensorycznych do dalszej pracy z modelami robotycznymi.
- Zbieranie danych robotycznych. Rejestrowanie ruchów, manipulacji i informacji sensorycznych na fizycznym humanoidzie.
- Pełnociałowa teleoperacja. Sterowanie korpusem i kończynami za pomocą VR, kontrolera lub śledzenia ruchów.
- Praca z modelami VLA. Przygotowanie danych do szkolenia, testowania i wdrażania modeli Vision-Language-Action.
- Badania manipulacji. Rejestrowanie pracy rąk i końcowych mechanizmów podczas interakcji z przedmiotami.
- Wizja komputerowa. Praca z danymi RGB, RGB-D i stereo z kilku stref korpusu.
- R&D w robotyce humanoidalnej. Weryfikacja algorytmów ruchu, percepcji i zachowania na fizycznym sprzęcie.
- Projekty laboratoryjne. Tworzenie własnych zestawów danych i weryfikacja scenariuszy robotycznych.
Specyfikacja techniczna AgiBot X2 REC
Konstrukcja i ruch
| Parametr | Wartość |
| Wymiary netto | 1310 × 460 × 210 mm |
| Waga netto | 40 kg |
| Łączna liczba stopni swobody | 30 |
| Stopnie swobody jednej ręki | 7 |
| Obciążenie | 3 kg |
| Sterowanie ruchami | Sterowanie ruchami całego ciała |
Manipulatory, sensory i obliczenia
| Parametr | Wartość |
| Końcowe mechanizmy wykonawcze | OmniHand, OmniPicker 3 |
| Wizualne postrzeganie | RGB, RGB-D, stereo |
| Umiejscowienie modułów wizualnych | Głowa, klatka piersiowa, tylna część korpusu, nadgarstki |
| LiDAR | Deklarowany |
| Inercyjny moduł pomiarowy | IMU |
| Moduł obliczeniowy | NVIDIA Orin NX |
| Pamięć modułu obliczeniowego | 16 GB |
| Praca z modelami | Własne modele VLA |
| Ekosystem programowy | Genie Studio |
| Cykl pracy z modelem | Pozyskiwanie danych, szkolenie, testowanie, wdrażanie |
Teleoperacja i praca z danymi
| Parametr | Wartość |
| Zdalne sterowanie | VR, kontroler, śledzenie ruchów |
| Tryb sterowania | Ruchy całego ciała |
| Praca z danymi | Genie Studio |
| Praca z modelami | Modele VLA |
Kup humanoidalnego robota AgiBot X2 REC
AgiBot X2 REC jest przeznaczony do zbierania danych w rzeczywistych warunkach, pełnociałowej teleoperacji, pracy z modelami VLA i projektów badawczych R&D. Nasi specjaliści pomogą dobrać konfigurację do konkretnych zadań, określić końcowe mechanizmy wykonawcze, moduł obliczeniowy, wyposażenie, aktualną cenę i terminy dostawy oraz złożyć zamówienie.







































