

- Dostępność: Na magazynie
- Kod produktu: 827588000002811870
- SKU: AgiBot-X2-EDU

Więcej produktów tej marki


AgiBot X2 EDU do praktycznej nauki robotyki humanoidalnej
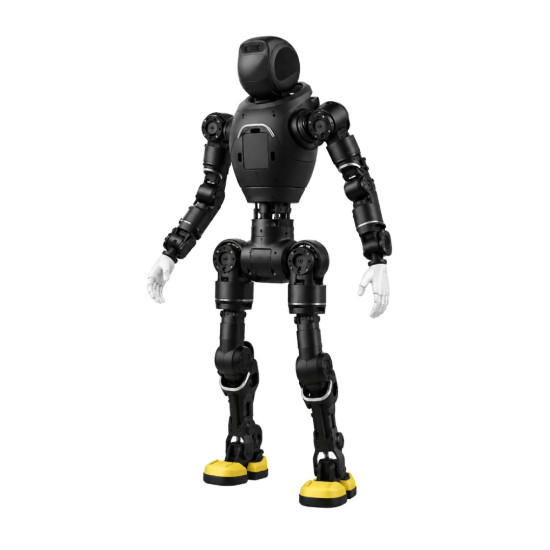
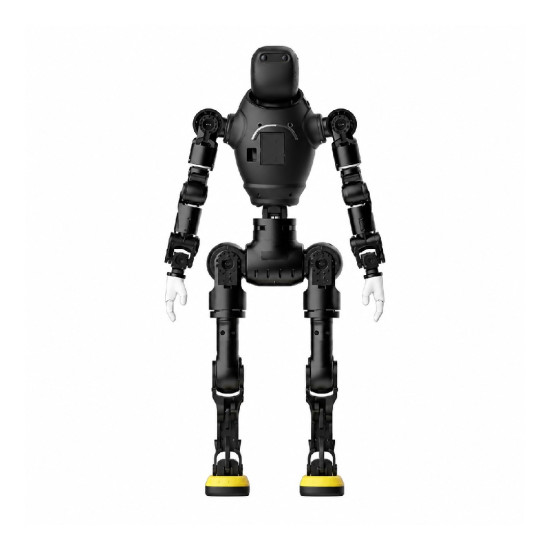
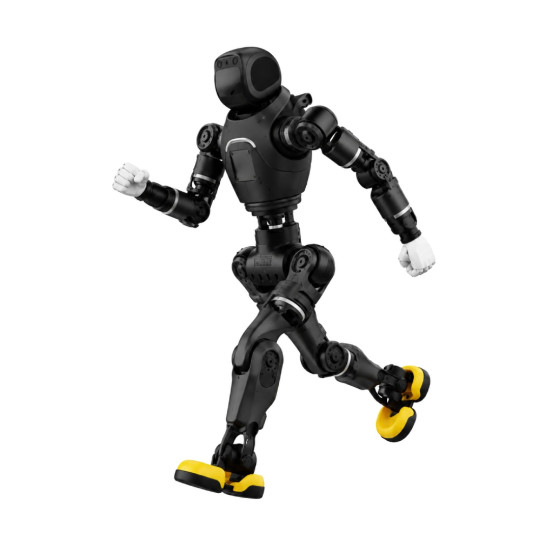
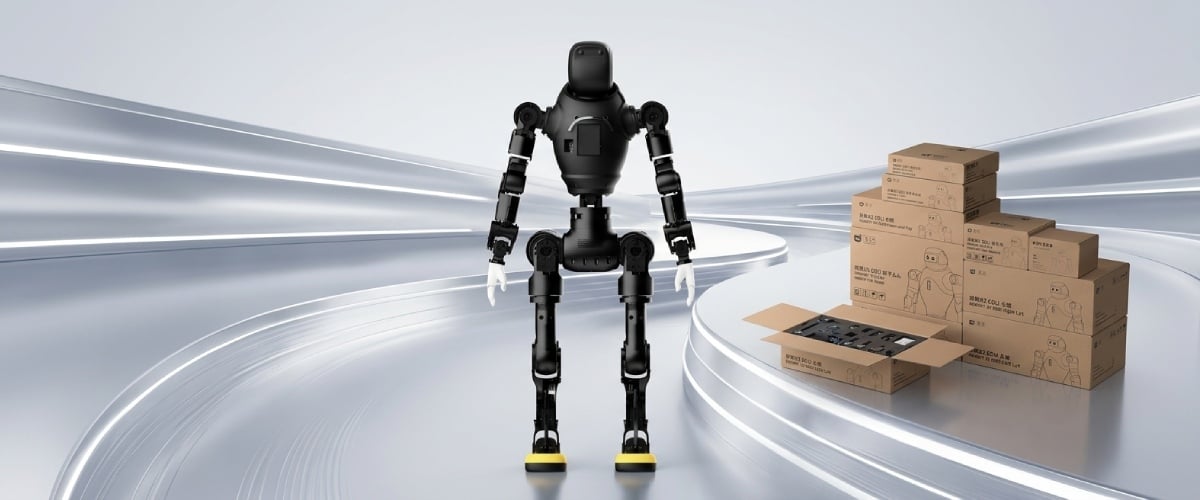
AgiBot X2 EDU — robot humanoidalny, zaprojektowany dla uniwersytetów, laboratoriów badawczych, szkoleń inżynierskich, zawodów robotycznych i projektów naukowych. Wersja EDU jest ukierunkowana na naukę i badania, w tym na montaż, kalibrację, pracę z algorytmami ruchu i rozwój wtórny. Wysokość robota wynosi około 1,3 m, konstrukcja ma 29 stopni swobody. Dopuszczalne obciążenie to 3 kg. Konstrukcja umożliwia demontaż i zmianę konfiguracji poszczególnych węzłów, instalację innych końcowych mechanizmów, podłączanie dodatkowych czujników i rozszerzanie części obliczeniowej.
Główne zalety AgiBot X2 EDU
- Modułowa konstrukcja. Platforma zapewnia dostęp do głównych węzłów mechanicznych i elektronicznych, co pozwala studentom i inżynierom na naukę budowy robota, zasad rozmieszczania komponentów i interakcji poszczególnych systemów.
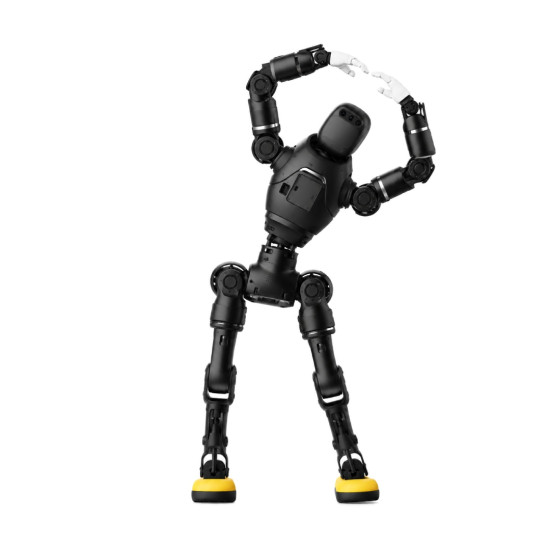
- 29 stopni swobody. System kinematyczny umożliwia badanie ruchów ciała, chodzenia i dynamicznego balansowania podczas prac laboratoryjnych i naukowych.
- Ruchome manipulatory. Każda ręka ma 7 stopni swobody i obsługuje obciążenie końcowego mechanizmu wykonawczego do 3 kg. To pozwala na ćwiczenie różnych trajektorii i testowanie zmiennych modułów wykonawczych.
- Otwarte interfejsy sterowania. Platforma wspiera niskopoziomowy dostęp do systemów sterowania, co pozwala na rozwijanie i testowanie własnych algorytmów bezpośrednio na robocie.
- Rozszerzenie konfiguracji sprzętowej. Do platformy można podłączyć dodatkowe czujniki, końcowe mechanizmy wykonawcze i moduły obliczeniowe zgodnie z zadaniami konkretnego projektu.
- Podłączanie dodatkowego sprzętu. Rozszerzalne wejścia sensoryczne, wyjścia i zasoby obliczeniowe umożliwiają integrację zewnętrznych modułów i dostosowanie systemu do różnych scenariuszy badawczych.
- Praktyczne szkolenie inżynierskie. AgiBot X2 EDU można używać do nauki montażu, kalibracji, konfiguracji, serwisowania i diagnostyki poszczególnych węzłów robota.
Konstrukcja i kinematyka AgiBot X2 EDU
AgiBot X2 EDU ma humanoidalną konstrukcję o wysokości 1,3 m i 29 stopni swobody. Na każdą rękę przypada 7 stopni swobody. Modułowa budowa jest zaprojektowana do demontażu, ponownego montażu i konfiguracji poszczególnych węzłów sprzętowych, co jest odpowiednie do praktycznych zajęć z mechaniki, napędów, elektroniki i sterowania ruchami.
AgiBot X2 EDU jest rozważany jako osobny moduł montażowy. Do jego konstrukcji wchodzi trójosiowy węzeł biodrowy, napęd kolanowy z enkoderem, karbonowa rama goleni, dwuosiowy węzeł skokowy oraz antypoślizgowa nakładka podpierająca stopę. Ten parametr nie jest obliczany samodzielnie i nie jest dodawany do specyfikacji technicznych bez bezpośredniego potwierdzenia producenta.
Manipulatory i końcowe mechanizmy wykonawcze
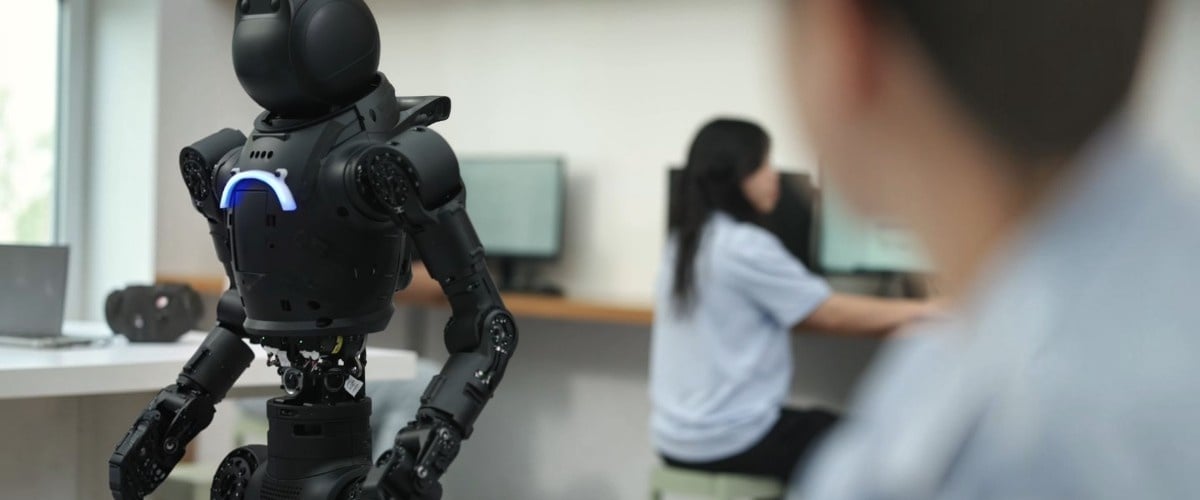
Każda ręka X2 EDU ma 7 stopni swobody, a dopuszczalne obciążenie na końcowy mechanizm wykonawczy wynosi do 3 kg. Taka konfiguracja jest odpowiednia do prac laboratoryjnych z trajektoriami manipulatora, koordynacją ruchów i sterowaniem ręką.
Architektura pozwala na instalację różnych końcowych mechanizmów wykonawczych zgodnie z zadaniem. Konkretna konfiguracja dłoni, liczba palców, czujniki dotykowe i parametry chwytu zależą od wybranej konfiguracji.
Czujniki i rozszerzenia sprzętowe
AgiBot X2 EDU pozwala na podłączenie dodatkowych czujników przez otwarte interfejsy sprzętowe. Konfigurację czujników można dostosować do eksperymentu laboratoryjnego, zadań zbierania danych lub pracy z informacjami przestrzennymi.
W architekturze serii X2 mogą być obecne kamery, czujniki głębokości, LiDAR i IMU, ale dokładny skład wyposażenia X2 EDU zależy od konfiguracji. Obecność czujnika dostarcza dane wyjściowe, a algorytmy rozpoznawania, lokalizacji czy nawigacji są tworzone i konfigurowane oddzielnie.
Programowanie i rozwój wtórny
X2 EDU jest ukierunkowany na pracę z otwartymi interfejsami sprzętowymi i niskopoziomowym sterowaniem ruchami. Do konfiguracji można również dodawać oddzielne moduły obliczeniowe do zadań laboratoryjnych i badawczych.
Dla architektury X2 deklarowane są ROS 2/MQTT, Ethernet, Wi-Fi/5G, BLE i tryb debugowania. Dla serii dostępne są również SDK i oficjalne repozytorium modeli URDF, jednak konkretną listę API, języków programowania i plików dla X2 EDU należy sprawdzić w dokumentacji wybranej konfiguracji.
AgiBot X2 EDU dla edukacji i R&D
Wersja EDU jest przeznaczona do praktycznej nauki mechaniki, elektroniki, napędów, sterowania i części programowej robotyki humanoidalnej. Na jej bazie można budować prace laboratoryjne z montażu węzłów, kalibracji, planowania ruchów, podłączania czujników i testowania własnych algorytmów.
Dla zespołów R&D ważne są modułowa konstrukcja, dostęp do sterowania ruchem, praca z różnymi końcowymi mechanizmami i podłączanie zewnętrznych modułów obliczeniowych. Zadania uczenia maszynowego i modeli robotycznych zależą od części programowej danego projektu.
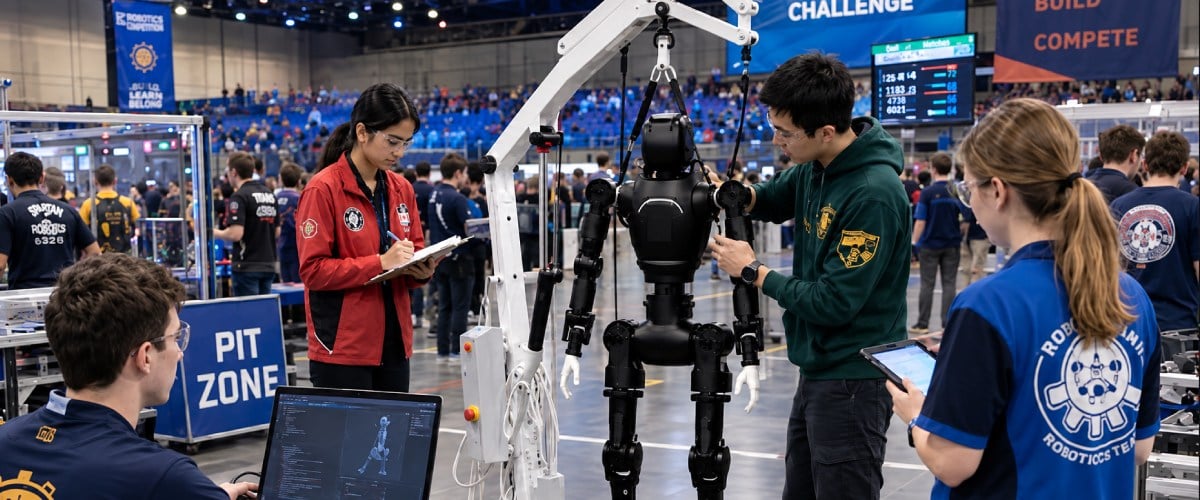
Praktyczne scenariusze AgiBot X2 EDU
Zastosowanie AgiBot X2 EDU obejmuje naukę, szkolenie inżynierskie, badania naukowe, programowanie, testowanie algorytmów ruchu i pracę z systemami sensorycznymi i mechanicznymi.
- Uniwersytety i techniczne instytucje edukacyjne. Praktyczne zajęcia z mechaniki, elektroniki, kinematyki i sterowania humanoidami.
- Laboratoria R&D. Testowanie algorytmów ruchu, własnych modułów sprzętowych i różnych konfiguracji manipulatorów.
- Szkolenie inżynierskie. Montaż, kalibracja, diagnostyka i konfiguracja węzłów mechanicznych i elektronicznych.
- Studenckie projekty robotyczne. Tworzenie i testowanie własnych scenariuszy sterowania na fizycznym sprzęcie.
- Badania manipulacji. Praca z rękami o 7 stopniach swobody i różnymi końcowymi mechanizmami wykonawczymi.
- Eksperymenty sensoryczne. Podłączanie dodatkowych czujników i praca z uzyskanymi danymi.
- Programowanie robota humanoidalnego. Testowanie algorytmów przez dostępne interfejsy sterowania i narzędzia rozwoju wtórnego.
Kompletacja AgiBot X2 EDU
Dla X2 EDU dokładna lista komponentów dostawy zależy od wybranej konfiguracji. Dlatego do standardowego zestawu nie należy samodzielnie dodawać dłoni, czujników, modułów obliczeniowych ani innych komponentów bez oddzielnej specyfikacji.
Zwróć uwagę: dokładny skład dostawy, konfigurację końcowych mechanizmów wykonawczych, moduły obliczeniowe i dostępne opcje należy ustalać przed zamówieniem.
Specyfikacje techniczne AgiBot X2 EDU
Konstrukcja i ruch
| Parametr | Wartość |
| Wymiary netto | 1310 × 460 × 210 |
| Waga netto | 35 kg |
| Całkowita liczba stopni swobody | 29 |
| Stopnie swobody jednej ręki | 7 |
| Stopnie swobody talii | 3 |
| Stopnie swobody jednej nogi | 6 |
| Maksymalny zasięg jednej ręki | 558 mm |
| Dopuszczalne obciążenie | do 3 kg |
Część sprzętowa i rozszerzenia
| Parametr | Wartość |
| Końcowy mechanizm wykonawczy | Standardowa demonstracyjna dłoń |
| Opcjonalny chwytak | OmniPicker |
| Moduł obliczeniowy | RK3588 |
| Czujnik | IMU |
| Wejścia i wyjścia sensoryczne | Wielosensorowe |
| Część obliczeniowa | Rozszerzalna |
| Komponenty sprzętowe | Dostępne do modyfikacji |
| Sterowanie ruchem | Otwarte niskopoziomowe interfejsy |
System zasilania
| Parametr | Wartość |
| Napięcie akumulatora | 48 V |
| Pojemność akumulatora | 10 A·h |
| Czas ładowania | do 1,5 godziny |
Nauka i rozwój
| Parametr | Wartość |
| Przeznaczenie | Edukacja, badania, szkolenie specjalistów |
| Montaż i konfiguracja | Obsługiwane |
| Zestawy edukacyjne | Dostępne |
| Materiały do symulacji | Dostępne |
| Prace laboratoryjne | Obsługiwane |
Kup robot humanoidalny AgiBot X2 EDU
AgiBot X2 EDU jest przeznaczony dla uniwersytetów, laboratoriów, szkoleń inżynierskich i projektów badawczych w dziedzinie robotyki humanoidalnej. Nasi specjaliści pomogą dobrać konfigurację do zadań edukacyjnych lub R&D, ustalić kompletację, dostępne moduły, aktualną cenę i terminy dostawy oraz złożyć zamówienie.







































