

- Dostępność: Na magazynie
- Kod produktu: 827588000002814243

Więcej produktów tej marki


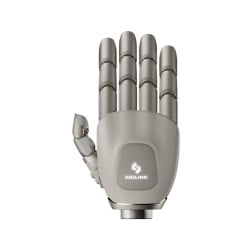
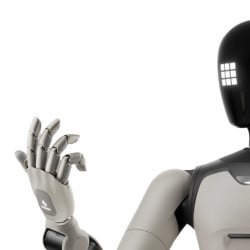
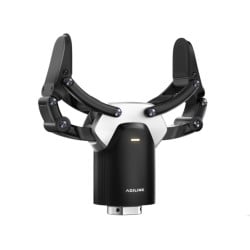
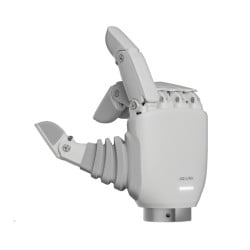
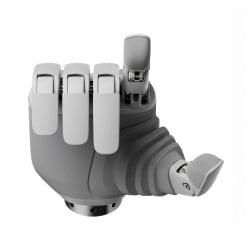
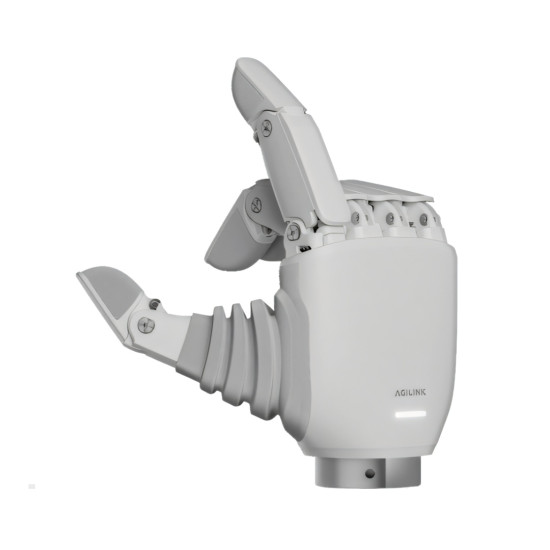
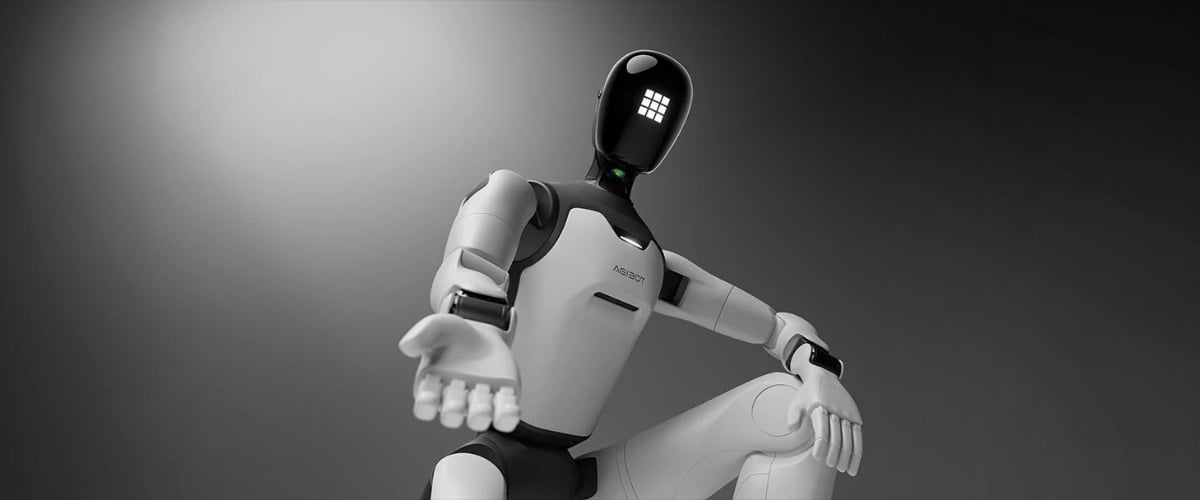
AgiBot OmniHand 3 Lite to kompaktowa zrobotyzowana dłoń, zaprojektowana do integracji z humanoidalnymi platformami, mobilnymi manipulatorami i serwisowymi systemami robotycznymi. Schemat kinematyczny posiada 4 aktywne i 7 pasywnych stopni swobody, co zapewnia kontrolowane ruchy palców i adaptację chwytu do kształtu przedmiotu. Dłoń jest wyposażona w czujnik dotykowy i jest przeznaczona do pracy z obciążeniem do 1 kg. Waga wynosząca zaledwie 350 g i kompaktowe wymiary pozwalają na użycie OmniHand 3 Lite przy minimalnym obciążeniu końcowej części manipulatora.
Zalety AgiBot OmniHand 3 Lite
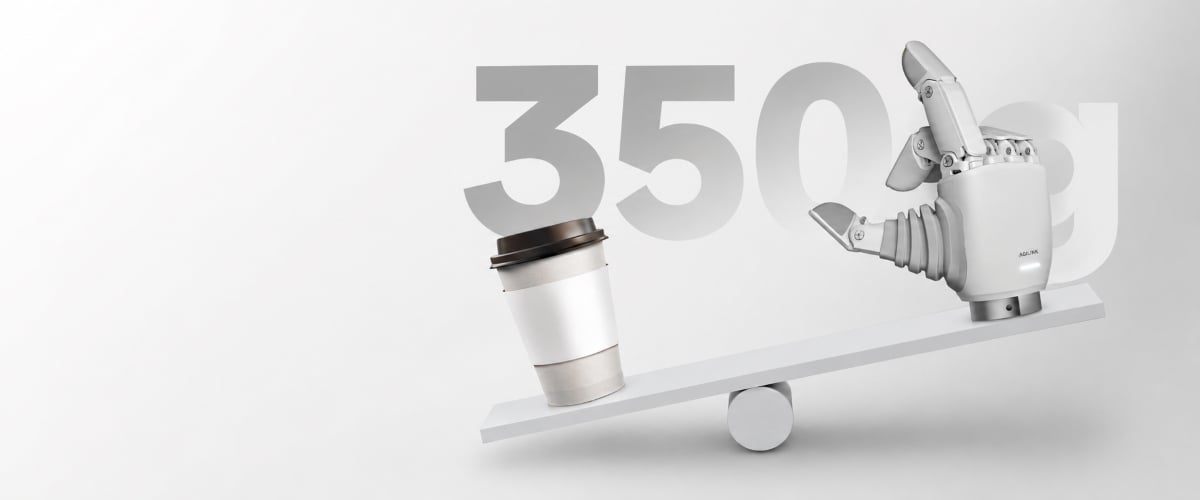
- Kompaktowa i lekka konstrukcja. Waga OmniHand 3 Lite wynosi zaledwie 350 g, co czyni dłoń lekką dla kompaktowych humanoidalnych robotów, mobilnych manipulatorów i serwisowych platform.
- Adaptacyjna kinematyka palców. Połączenie 4 aktywnych i 7 pasywnych stopni swobody zapewnia kontrolowane ruchy i pozwala palcom dostosować się do kształtu przedmiotu podczas kontaktu.
- Praca z przedmiotami o masie do 1 kg. Dopuszczalne obciążenie wynosi 1 kg, co określa zakres roboczy masy obiektów do chwytania, utrzymywania i przenoszenia.
- Wytrzymała konstrukcja z powłoką ochronną. Metalowa rama uzupełniona jest jednolitą silikonową powłoką, która tworzy powierzchnię kontaktową i chroni elementy dłoni podczas interakcji mechanicznej.
- Zgodność z Dex-UMI. Dłoń może być używana w systemach zdalnego sterowania i rejestracji ruchów do zadań badawczych, szkolenia robotów i testowania algorytmów.
- Narzędzia dla deweloperów. Otwarty zestaw narzędzi programowych umożliwia tworzenie własnych algorytmów sterowania, przeprowadzanie eksperymentów i integrację dłoni z badawczymi systemami robotycznymi.
Kinematyka z aktywnymi i pasywnymi stopniami swobody
OmniHand 3 Lite ma 4 aktywne i 7 pasywnych stopni swobody. Aktywne stopnie swobody są sterowane przez napędy i wykonują polecenia systemu sterowania, podczas gdy pasywne zmieniają położenie zgodnie z kinematyką stawów i interakcją mechaniczną z przedmiotem.
Połączenie aktywnych i pasywnych ruchów zapewnia kontrolowane przemieszczanie palców i adaptację chwytu do kształtu obiektu. Dłoń może używać różnych pozycji palców podczas chwytania i utrzymywania przedmiotów o różnej geometrii.
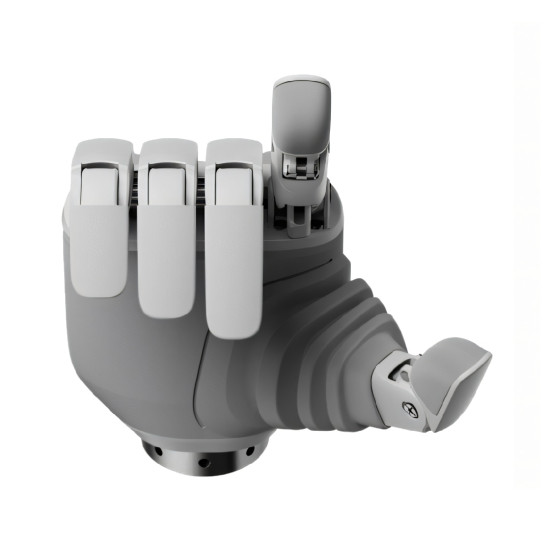
Metalowa rama i silikonowa powłoka
OmniHand 3 Lite zbudowana jest na wytrzymałej metalowej ramie, która tworzy sztywną podstawę konstrukcji i przyjmuje obciążenia mechaniczne podczas ruchów dłoni.
Zewnętrzna część ma jednolitą silikonową powłokę, która tworzy jednolitą powierzchnię kontaktową i chroni wewnętrzne komponenty podczas interakcji z przedmiotami. Konstrukcja przeszła testy na uderzenia, upadki i kolizje, co potwierdza przydatność dłoni do pracy w systemach robotycznych.
Czujnik dotykowy OmniHand 3 Lite
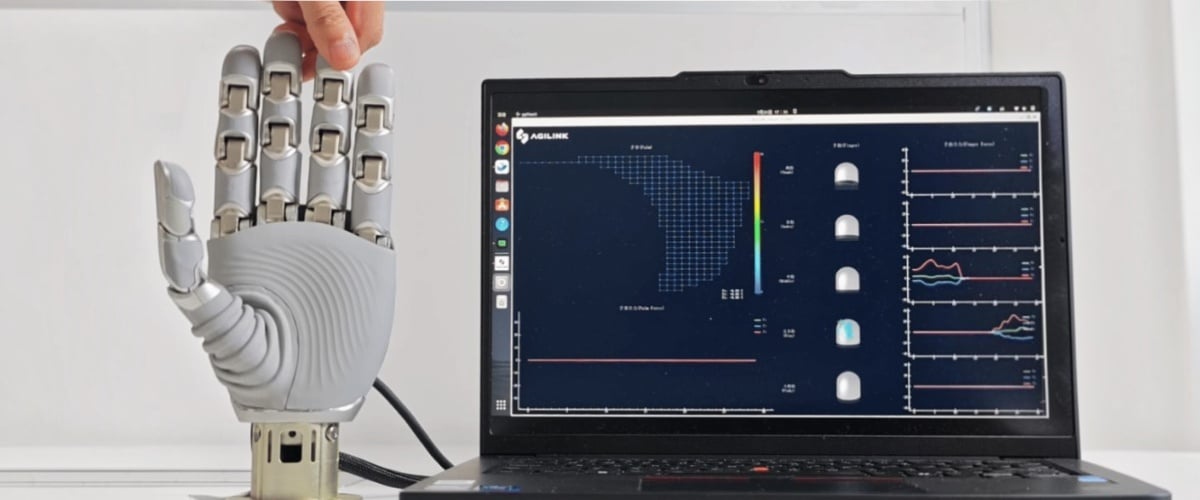
OmniHand 3 Lite jest wyposażona w jednowymiarowy czujnik dotykowy, który rejestruje fizyczny kontakt dłoni z przedmiotem. Rozdzielczość czujnika wynosi 0.1. Dane dotykowe uzupełniają informacje o położeniu palców i pozwalają systemowi sterowania określić moment faktycznego kontaktu z obiektem. Uzyskane dane mogą być wykorzystywane podczas chwytania, utrzymywania, przenoszenia i innych operacji kontaktowych. Kontrola sensoryczna pomaga uwzględniać fizyczną interakcję między dłonią a przedmiotem podczas wykonywania powtarzalnych manipulacji i pracy z obiektami o różnym kształcie.
Otwarty zestaw narzędzi dla deweloperów
OmniHand 3 Lite wspiera otwarty zestaw narzędzi programowych do rozwoju i eksperymentalnej pracy z systemami robotycznymi. Narzędzia te pozwalają na tworzenie i testowanie własnych algorytmów sterowania, konfigurowanie stanowisk laboratoryjnych i integrację dłoni z projektami badawczymi.
Możliwości rozwoju są odpowiednie dla uniwersytetów, laboratoriów badawczych, integratorów systemów i zespołów zajmujących się prototypowaniem oraz tworzeniem własnych rozwiązań robotycznych.
Szybkie otwieranie i zamykanie dłoni
Typowy czas pełnego otwarcia lub zamknięcia OmniHand 3 Lite wynosi 0.5 s. Parametr ten charakteryzuje prędkość podstawowego ruchu dłoni podczas chwytania, zwalniania i powtarzalnej pracy z przedmiotami. Faktyczna prędkość ruchu może zależeć od obciążenia, trybu pracy i ustawień konkretnego systemu robotycznego.
Obszary zastosowania AgiBot OmniHand 3 Lite
- Serwisowa robotyka. Użycie jako końcowego modułu wykonawczego do pracy z przedmiotami i wykonywania pomocniczych manipulacji.
- Mobilne manipulatory. Instalacja na mobilnych platformach robotycznych do chwytania, utrzymywania i przenoszenia przedmiotów.
- Kompaktowe platformy humanoidalne. Niska masa dłoni zmniejsza obciążenie manipulatora i ułatwia integrację z kompaktowymi systemami robotycznymi.
- Edukacja i badania. Zastosowanie na uniwersytetach, w laboratoriach i centrach szkoleniowych do nauki kinematyki, sterowania manipulatorami i interakcji kontaktowej.
- Prototypowanie systemów robotycznych. Otwarty zestaw narzędzi pozwala na tworzenie i testowanie własnych algorytmów, eksperymentalnych stanowisk i scenariuszy pracy.
Integracja z platformami robotycznymi
AgiBot OmniHand 3 Lite jest przeznaczona do integracji z kompaktowymi platformami humanoidalnymi, mobilnymi manipulatorami i serwisowymi systemami robotycznymi. Podczas wyboru konfiguracji należy uwzględnić mechaniczne mocowanie, wymiary, dopuszczalne obciążenie, parametry zasilania i zgodność systemu sterowania.
Do wymiany danych przewidziano interfejsy CAN FD i RS485. Środowisko programowe ROS 2 rozszerza możliwości integracji dłoni z robotycznymi kompleksami programowo-sprzętowymi.
Specyfikacje techniczne AgiBot OmniHand 3 Lite
| Parametr | Wartość |
| Stopnie swobody | 4 aktywne + 7 pasywnych |
| Obciążenie | 1 kg |
| Typowy czas otwierania / zamykania | 0.5 s |
| Powtarzalność pozycjonowania | ±0.5 mm |
| Czujnik dotykowy | Jednowymiarowy |
| Rozdzielczość czujnika | 0.1 |
| Interfejsy komunikacyjne | CAN FD, RS485 |
| Zgodność z systemem sterowania | Dex-UMI |
| Środowisko programowe | ROS 2 |
| Narzędzia dla rozwoju | Otwarty zestaw narzędzi |
| Materiał ramy | Metalowa rama klasy lotniczej |
| Zewnętrzna powłoka | Jednolita silikonowa powłoka |
| Wymiary netto | 140 × 70 × 32 mm |
| Masa netto | 0.350 kg |
Zamów AgiBot OmniHand 3 Lite
AgiBot OmniHand 3 Lite jest odpowiednia dla uniwersytetów, laboratoriów badawczych, deweloperów robotyki, integratorów systemów i przedsiębiorstw, które potrzebują kompaktowej zrobotyzowanej dłoni dla humanoidalnych platform, mobilnych manipulatorów i serwisowych systemów. Nasi specjaliści pomogą sprawdzić zgodność z platformą robotyczną, dobrać konfigurację, sprecyzować opcje podłączenia i sterowania programowego, a także dostępność dodatkowej kamery na nadgarstku.