

- Доступность: В наличии
- Код товара: 827588000002814353

Больше товаров этого бренда


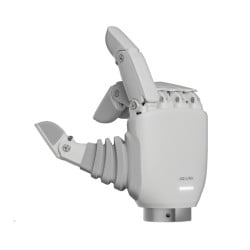
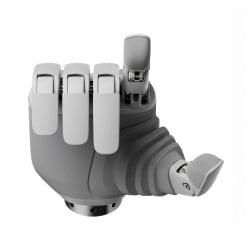
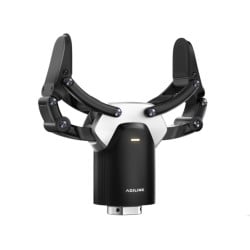
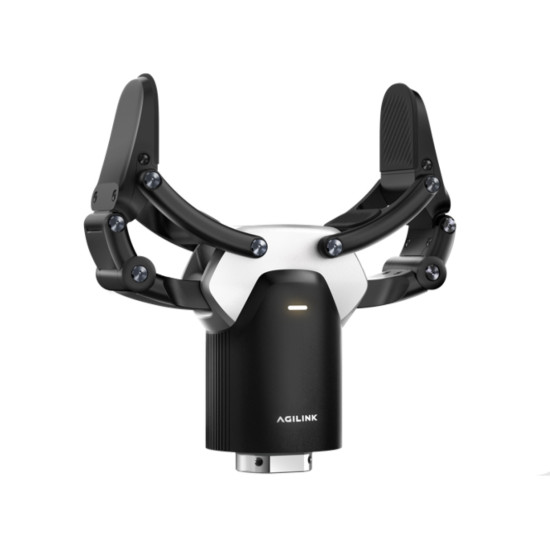
AgiBot OmniPicker 3 роботизированный захват для сортировки, логистики, автоматизированного перемещения предметов и сбора данных для обучения роботизированных систем. Максимальное усилие захвата составляет 140 Н, а допустимая нагрузка достигает 5 кг. Тактильный сенсор измеряет контактное усилие с разрешением 0.1 Н, обеспечивая контроль взаимодействия с предметом во время захвата и удержания. Адаптивное управление позволяет работать с объектами различной формы, регулировать усилие захвата и выполнять операции, требующие точного контроля контакта.
Преимущества AgiBot OmniPicker 3
- Усилие захвата до 140 Н. Высокое рабочее усилие обеспечивает надежное удержание предметов во время автоматизированных операций. Конструкция прошла ресурсные испытания в течение 1 000 000 циклов при полной нагрузке.
- Нагрузка до 5 кг. Захват рассчитан на удержание и перемещение предметов массой до 5 кг в пределах допустимых режимов работы.
- Контроль контактного усилия. Тактильный сенсор регистрирует механическую нагрузку в зоне контакта и передает данные системе управления. Разрешение измерения составляет 0.1 Н.
- Высокая повторяемость позиционирования. Значение ±0.1 мм обеспечивает стабильное повторение заданного положения во время сортировки, перемещения и циклических автоматизированных операций.
- Интеграция с роботизированными платформами. Интерфейсы CAN FD и RS485 обеспечивают передачу команд и данных между OmniPicker 3, контроллером и системой управления робота.
- Сбор данных во время манипуляций. OmniPicker 3 может регистрировать параметры захвата, контакта и перемещения объектов для подготовки учебных наборов данных. Поддерживается работа с UMI, а камеры доступны как дополнительное оснащение.
Захват с нагрузкой до 5 кг
OmniPicker 3 развивает максимальное усилие захвата 140 Н и поддерживает нагрузку до 5 кг. Надежность удержания предмета зависит от его формы, материала, площади контакта, ориентации и динамики движения роботизированной системы. Параметры 140 Н и 5 кг необходимо учитывать вместе с характеристиками конкретного объекта и сценарием манипуляции.
Максимальный ход захватного механизма составляет 110 ± 5 мм. Рабочий диапазон определяет доступное перемещение захватных элементов, а совместимость с конкретным предметом зависит от его геометрии и способа захвата. Повторяемость позиционирования составляет ±0.1 мм, что обеспечивает стабильное возвращение механизма в заданное положение во время циклических производственных и логистических операций.
Адаптивный захват с контролем усилия
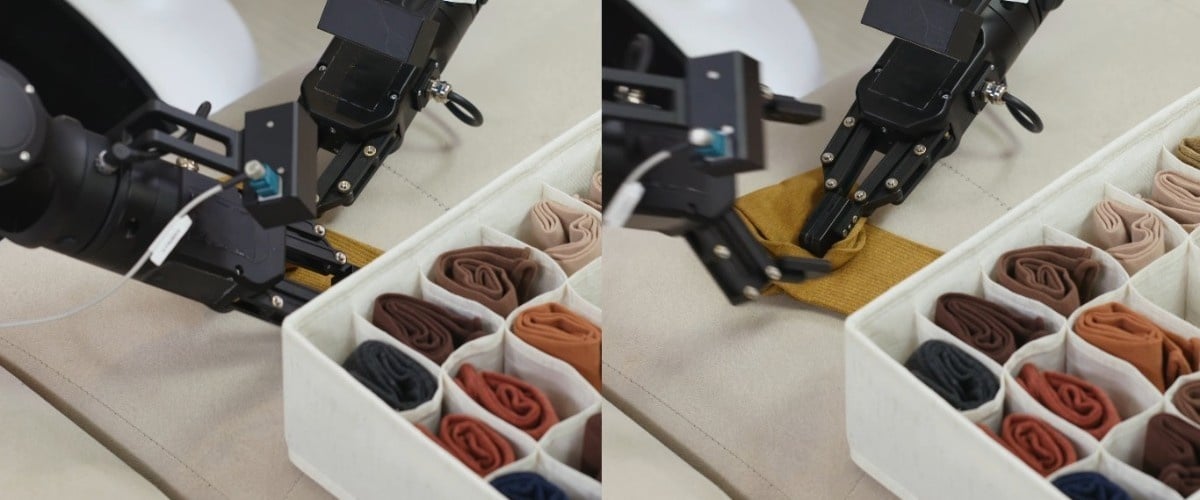
OmniPicker 3 контролирует механическое воздействие на предмет с помощью тактильного сенсора. Сенсор на рабочей поверхности измеряет контактное усилие и передает полученные значения системе управления в режиме реального времени.
На основе тактильных данных система может корректировать параметры захвата в соответствии с геометрией, материалом и положением объекта. Такой принцип работы подходит для деталей неправильной формы, хрупких изделий и предметов, чувствительных к чрезмерной механической нагрузке. При настройке необходимо учитывать геометрию детали, свойства материала, площадь контакта, положение объекта и условия его перемещения.
Тактильный сенсор с разрешением 0.1 Н
OmniPicker 3 оснащен одномерным тактильным сенсором, который измеряет контактное усилие на рабочей поверхности захвата. Разрешение 0.1 Н позволяет регистрировать небольшие изменения механической нагрузки во время взаимодействия с предметом.
Полученные данные передаются системе управления и могут использоваться для регулирования захвата во время удержания, перемещения и работы с объектами, чувствительными к чрезмерному сжатию. Сенсорный контроль расширяет возможности автоматизации операций, где важны не только положение захвата, но и фактическая механическая нагрузка на предмет.
Сбор данных и обучение роботизированных систем
OmniPicker 3 поддерживает сбор данных во время физических манипуляций с предметами. Захват может передавать информацию о выполненных движениях и контактном усилии, а подключение дополнительных камер позволяет дополнять набор данных визуальной информацией.
Совместимость с UMI позволяет использовать OmniPicker 3 в системах записи манипуляционных данных для последующего обучения роботов. Конфигурация подходит для исследовательских стендов, телеоперационных сценариев и формирования учебных наборов данных. OmniPicker 3 выполняет функции конечного исполнительного модуля и источника данных о физическом взаимодействии с объектами. Обучение моделей выполняется отдельно в программной и вычислительной части роботизированной системы. Параметры интеграции с UMI, структура обмена данными и требования к дополнительному оборудованию зависят от конфигурации конкретной роботизированной платформы.
Промышленная сортировка и логистика
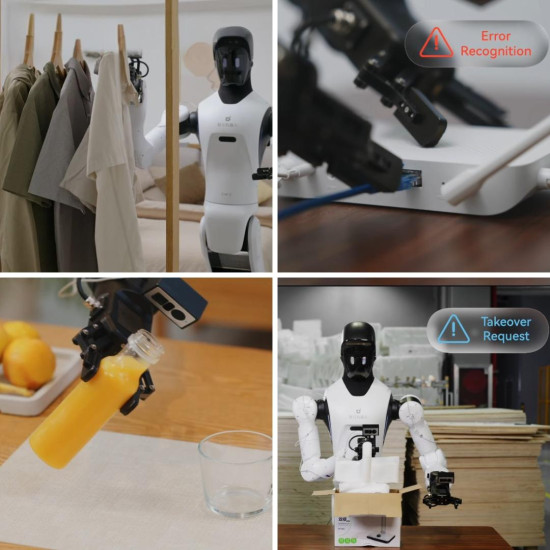
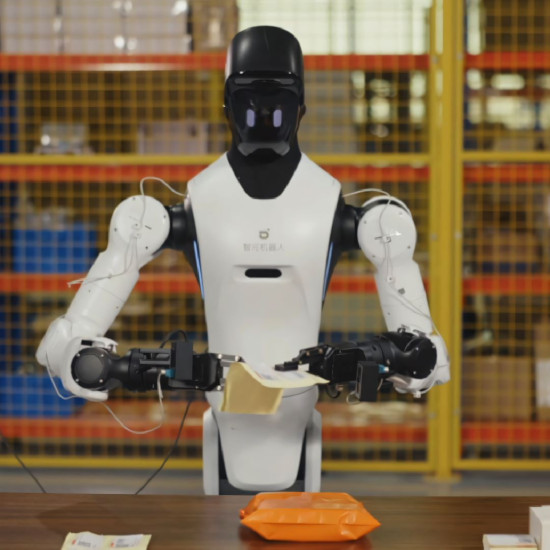
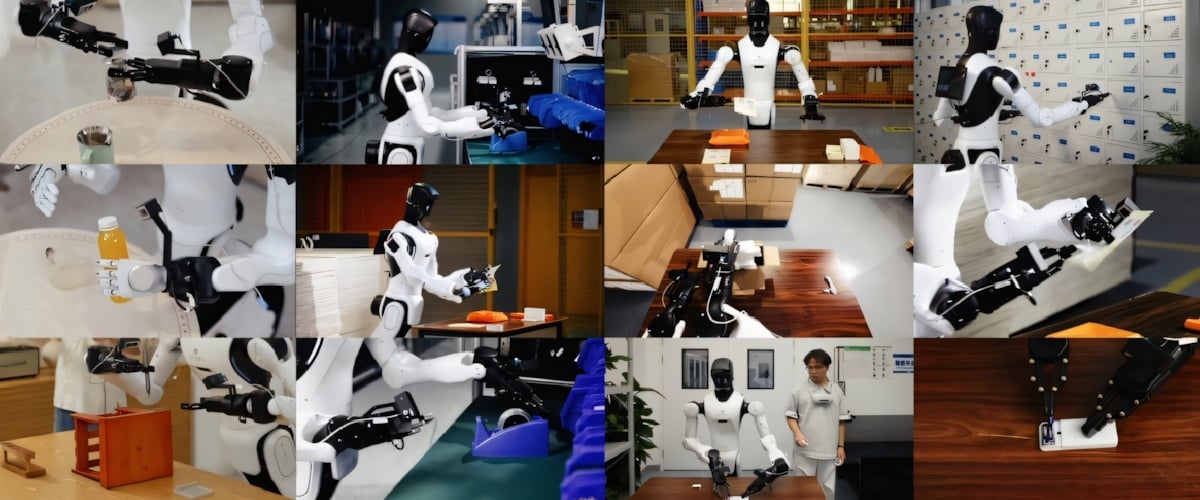
OmniPicker 3 подходит для автоматизированной сортировки, подачи, перемещения и укладки предметов. Захват может работать как конечный модуль роботизированной руки в производственных линиях, логистических комплексах и складских системах.
Тактильный сенсор регистрирует контактное усилие, а система управления может регулировать параметры захвата в зависимости от формы, положения и механических свойств предмета. Такой подход позволяет использовать один захват для работы с различными типами деталей и изделий в повторяющихся операциях. Общая производительность комплекса зависит от скорости манипулятора, траекторий движения, системы машинного зрения, параметров захвата и настроек программного управления.
Применение AgiBot OmniPicker 3
- Автоматизация производственных операций. Захват, удержание, подача и перемещение деталей в составе роботизированных производственных комплексов.
- Сортировка и логистика. Распределение, перенос и укладка предметов различной формы на автоматизированных линиях и складах.
- Повторяющиеся операции. Повторяемость позиционирования ±0.1 мм поддерживает стабильное выполнение циклических движений.
- Работа с контролируемым усилием. Тактильный сенсор передает данные о контактной нагрузке для корректировки параметров захвата.
- Работа с деликатными предметами. Контроль контактного усилия позволяет настраивать захват в соответствии с механическими свойствами изделия.
- Сбор учебных данных. Регистрация параметров контакта и манипуляций для исследовательских систем и обучения роботов.
- Гуманоидные и мобильные платформы. Использование как конечного исполнительного модуля совместимой роботизированной руки.
- Промышленные роботизированные комплексы. Интеграция в автоматизированные системы после проверки механической, электрической и программной совместимости.
Интеграция с роботизированными платформами
AgiBot OmniPicker 3 предназначен для интеграции с совместимыми гуманоидными, мобильными и промышленными роботизированными платформами. Для обмена командами и данными поддерживаются интерфейсы CAN FD и RS485.
Перед установкой необходимо проверить тип механического крепления, параметры питания, совместимость контроллера, программные интерфейсы и допустимую нагрузку роботизированной руки. Для промышленного внедрения также необходимо учитывать требования к условиям эксплуатации, ресурсу работы и конфигурации всего роботизированного комплекса.
Технические характеристики AgiBot OmniPicker 3
| Параметр | Значение |
| Максимальное усилие захвата | 140 Н |
| Нагрузка | 5 кг |
| Повторяемость позиционирования | ±0.1 мм |
| Максимальный ход | 110 ± 5 мм |
| Тактильный сенсор | Одномерный |
| Разрешение измерения силы | 0.1 Н |
| Интерфейсы | CAN FD, RS485 |
| Совместимость для сбора данных | UMI |
| Масса нетто | 0.780 кг |
Заказать AgiBot OmniPicker 3
AgiBot OmniPicker 3 подходит для производственных предприятий, логистических центров, исследовательских лабораторий, разработчиков робототехники и системных интеграторов, которым нужен роботизированный захват для сортировки, перемещения предметов, автоматизированных операций и сбора данных для обучения роботизированных систем. Наши специалисты помогут подобрать конфигурацию, проверить совместимость с роботизированной платформой, уточнить варианты подключения и установки дополнительных камер, а также согласовать комплектацию и условия поставки.