


- Доступность: В наличии
- Код товара: 827588000002811842
- SKU: AgiBot-X2-REC

Больше товаров этого бренда


AgiBot X2 REC для робототехнических данных и исследовательских проектов
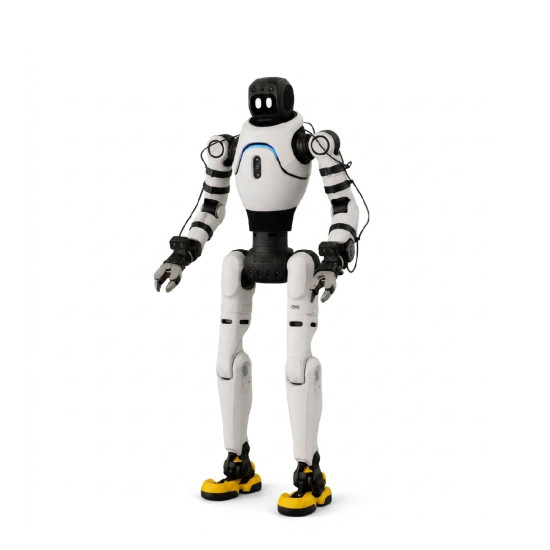
AgiBot X2 REC — это робот-гуманоид серии X2 для записи данных в реальных условиях, операций и исследований робототехнических моделей. Модель имеет высоту 131 см, массу 40 кг и 30 степеней свободы, из которых по 7 приходится на каждую руку. Сенсорное оснащение включает RGB, RGB-D, стереокамеры, LiDAR и IMU, а вычислительные задачи выполняет NVIDIA Orin NX с 16 ГБ памяти. Для дистанционного управления заявлены VR, контроллер и отслеживание движений. Genie Studio формирует рабочий цикл из записи демонстраций, обучения, тестирования и развертывания собственных VLA-моделей.
Основные преимущества AgiBot X2 REC
- Сбор данных в реальных условиях. X2 REC предназначен для записи робототехнических демонстраций и формирования наборов данных для исследовательских и прикладных задач. Производитель позиционирует эту конфигурацию как гуманоидную платформу для сбора данных непосредственно в реальной среде.
- Телеоперация и управление движениями всего тела. Оператор может управлять движениями робота во время записи демонстраций, отработки сценариев и тестирования алгоритмов. Для дистанционного управления предусмотрена поддержка VR, контроллеров и систем отслеживания движений.
- 30 степеней свободы. Развитая кинематическая система позволяет воспроизводить и записывать комплексные движения всего тела, включая сложные последовательности действий. Для X2 REC заявлено 30 степеней свободы.
- Манипуляторы с 7 степенями свободы. Каждая рука имеет 7 степеней свободы, что расширяет возможности для исследования манипуляций, траекторий движения и взаимодействия с объектами. Заявленная полезная нагрузка одной руки составляет до 3 кг.
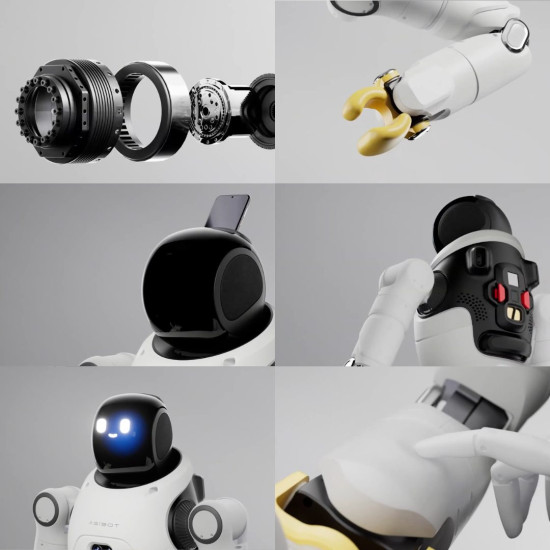
- Многоканальная система машинного зрения. Расположенные в разных частях корпуса камеры обеспечивают данные с нескольких точек обзора для задач компьютерного зрения, телеоперации и роботизированных манипуляций. Конфигурация включает RGB- и RGB-D-камеры, стереозрение, а также визуальные модули в зоне головы, грудной части, задней части корпуса и запястий.
- LiDAR и IMU. Лидар и инерциальный измерительный модуль обеспечивают пространственные и инерциальные данные, которые могут использоваться для разработки и тестирования алгоритмов ориентации, локализации и анализа движения. Фактический уровень автономности зависит от реализованного программного обеспечения и конкретного сценария работы.
- Поддержка различных конечных механизмов. Конфигурацию робота можно адаптировать к конкретным задачам манипуляции и сбора демонстраций. Для X2 REC указана поддержка, в частности, OmniHand и OmniPicker 3.
- Полный цикл работы с данными в Genie Studio. Записанные демонстрации могут использоваться для дальнейшей подготовки и развития робототехнических моделей. Для X2 REC предусмотрен цикл, охватывающий сбор данных, обучение, тестирование и развертывание собственных VLA-моделей.
Конструктивная схема и кинематика AgiBot X2 REC
Гуманоидная роботизированная платформа AgiBot X2 REC высотой 131 см и массой 40 кг, разработана для сбора данных, телеоперации и исследования полнотелого управления движениями. Кинематическая система робота имеет 30 степеней свободы, из которых по 7 степеней свободы приходится на каждую руку. Такая конфигурация позволяет воспроизводить сложные движения всего тела, управлять положением манипуляторов и записывать последовательности действий во время дистанционного управления. Для версии REC производитель отдельно указывает поддержку синхронизированной полнотелой телеоперации, что является важной для записи демонстраций и формирования учебных наборов данных.
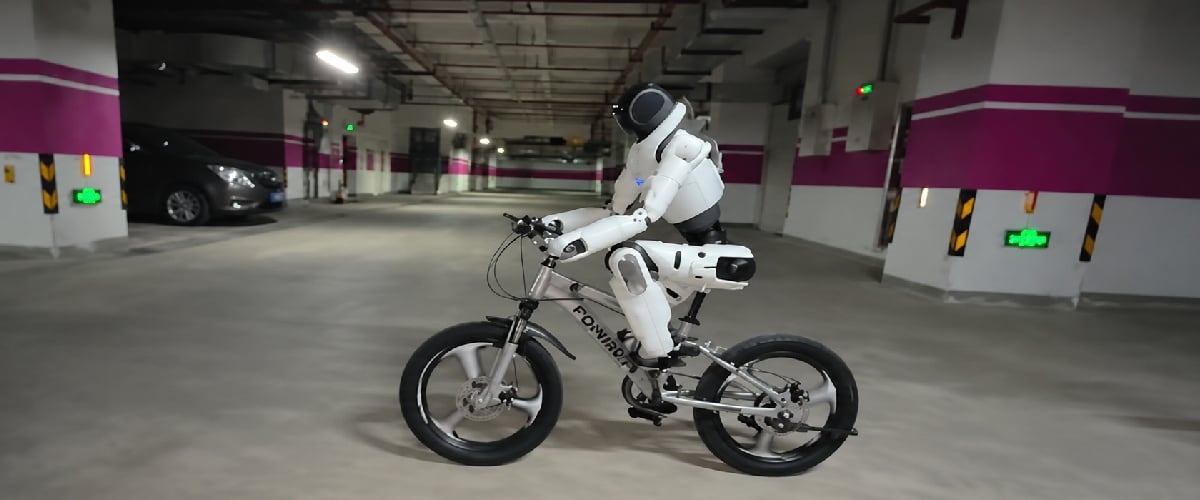
Манипуляторы и взаимодействие с объектами
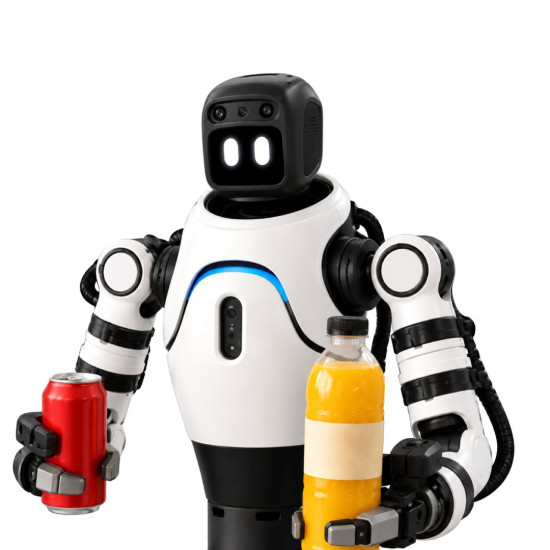
Каждый манипулятор X2 REC имеет 7 степеней свободы, что обеспечивает широкий диапазон движений при работе с предметами и воспроизведении сложных траекторий. Заявленная полезная нагрузка составляет до 3 кг на каждую руку. Как конечные исполнительные механизмы для этой конфигурации предусмотрены OmniHand и OmniPicker 3. Выбор конкретного захвата зависит от характера эксперимента, типа объектов и данных, которые необходимо получить.
Платформа может использоваться для записи сценариев захвата, перемещения и размещения объектов, исследования кинематики манипуляторов и создания наборов данных для обучения робототехнических моделей. Количество пальцев, наличие тактильной обратной связи и возможности контроля усилия зависят от установленного конечного механизма и не являются одинаковыми для всех конфигураций.
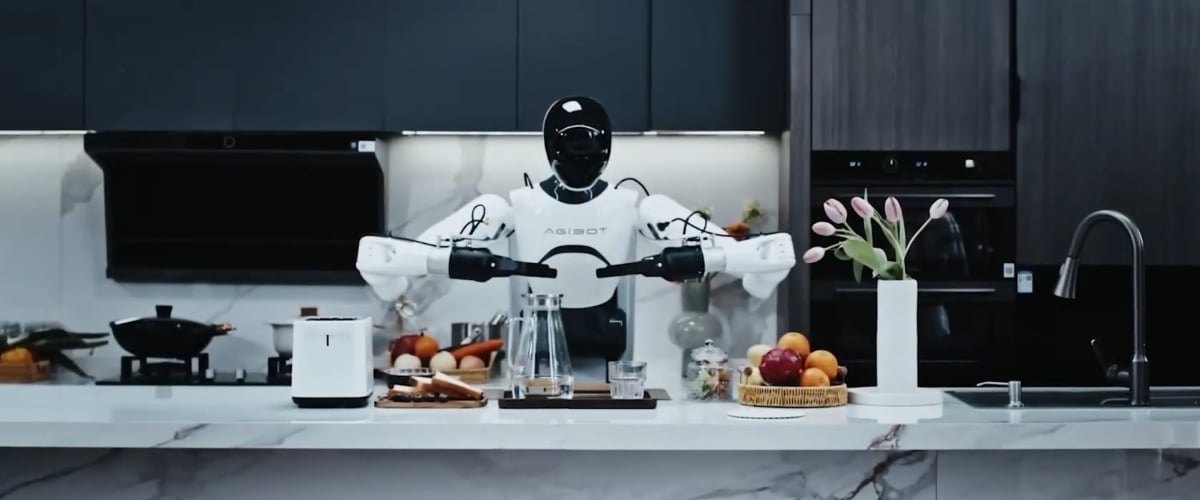
Сенсорная система и восприятие среды
Версия REC оснащена комплексом сенсоров для сбора визуальных, пространственных и инерциальных данных во время движения и выполнения манипуляций. В систему восприятия входят RGB камеры, RGB D сенсоры, стереокамеры, LiDAR и IMU.
Визуальные модули расположены в нескольких зонах робота, включая область головы, грудной части, задней части корпуса и запястий. Такая мультиракурсная конфигурация позволяет одновременно фиксировать рабочую среду и процесс взаимодействия с объектами с различных точек обзора.
LiDAR используется для получения пространственных данных об окружающей среде, а IMU регистрирует параметры движения и ориентации корпуса. Конкретные функции локализации, навигации, распознавания объектов и автономного поведения определяются используемым программным обеспечением и настройками конкретного сценария.
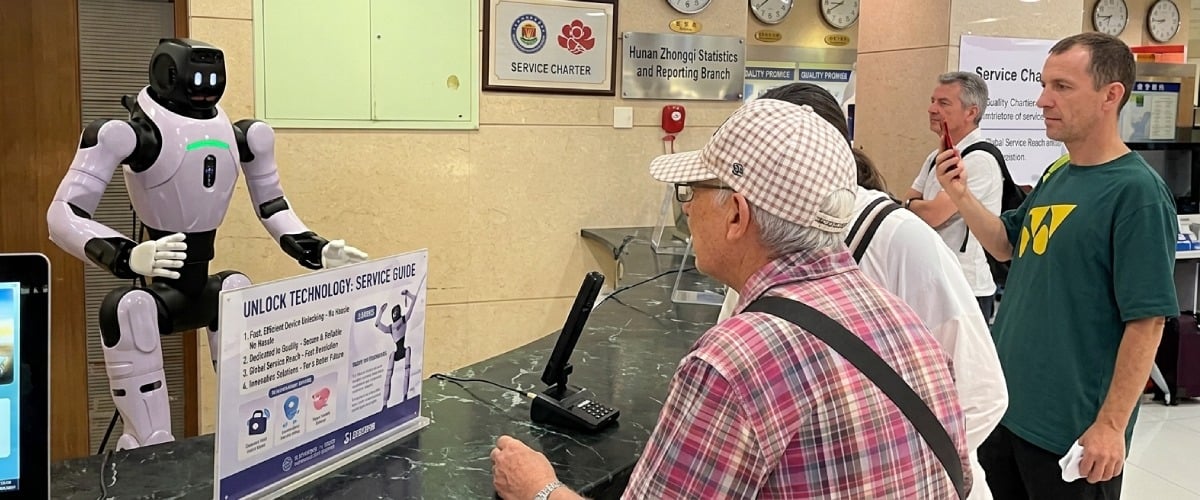
Вычислительная платформа и программная разработка
AgiBot X2 REC оснащен вычислительным модулем NVIDIA Orin NX с 16 ГБ памяти, который используется для обработки сенсорных данных и выполнения робототехнических алгоритмов. Конфигурация REC ориентирована на полнотелую телеоперацию и интеграцию с Genie Studio. Управление движениями может осуществляться с помощью VR систем, контроллеров или технологий отслеживания движений оператора. Полученные во время демонстраций данные впоследствии могут использоваться для обучения, тестирования и проверки робототехнических моделей.
В открытой спецификации X2 REC не приведен исчерпывающий перечень поддерживаемых SDK, API, языков программирования и аппаратных интерфейсов. Поэтому поддержку Python, C++, DDS, GStreamer, USB, Ethernet и других технологий целесообразно проверять по документации конкретной конфигурации X2 REC, не перенося автоматически характеристики версий X2 Ultra, EDU или других модификаций.
Сбор данных и обучение робототехнических моделей
Одним из ключевых назначений AgiBot X2 REC является сбор данных в реальных условиях. Платформа сочетает полнотелую телеоперацию, многоканальную систему восприятия и инструменты Genie Studio для записи демонстраций и дальнейшей работы с полученными наборами данных.
Во время дистанционного управления могут фиксироваться траектории движений корпуса и манипуляторов, операции с предметами, а также синхронизированные данные камер, LiDAR и IMU. Это позволяет формировать комплексные учебные выборки, отражающие взаимодействие физического робота с реальной средой.
Рабочий процесс в Genie Studio охватывает последовательные этапы сбора данных, обучения, тестирования и развертывания моделей. X2 REC также позиционируется как платформа для разработки и проверки собственных VLA моделей, которые объединяют визуальное восприятие, языковые инструкции и выполнение физических действий. Такой подход позволяет сначала записывать необходимые сценарии с участием оператора, а затем использовать полученные демонстрации как основу для обучения и последующего автономного выполнения соответствующих задач робототехнической системой.
Применение AgiBot X2 REC
X2 REC рассчитан на проекты, где требуются физические демонстрации, дистанционное управление и запись сенсорных потоков для дальнейшей работы с робототехническими моделями.
- Сбор робототехнических данных. Запись движений, манипуляций и сенсорной информации на физическом гуманоиде.
- Полнотелая телеоперация. Управление корпусом и конечностями через VR, контроллер или отслеживание движений.
- Работа с VLA-моделями. Подготовка данных для обучения, тестирования и развертывания Vision-Language-Action моделей.
- Исследование манипуляций. Запись работы рук и конечных механизмов при взаимодействии с предметами.
- Компьютерное зрение. Работа с RGB, RGB-D и стереоданными из нескольких зон корпуса.
- R&D в гуманоидной робототехнике. Проверка алгоритмов движения, восприятия и поведения на физическом оборудовании.
- Лабораторные проекты. Формирование собственных наборов данных и проверка робототехнических сценариев.
Технические характеристики AgiBot X2 REC
Конструкция и движение
| Параметр | Значение |
| Размеры нетто | 1310 × 460 × 210 мм |
| Вес нетто | 40 кг |
| Общее количество степеней свободы | 30 |
| Степени свободы одной руки | 7 |
| Полезная нагрузка | 3 кг |
| Управление движениями | Управление движениями всего тела |
Манипуляторы, сенсоры и вычисления
| Параметр | Значение |
| Конечные исполнительные механизмы | OmniHand, OmniPicker 3 |
| Визуальное восприятие | RGB, RGB-D, стереозрение |
| Расположение визуальных модулей | Голова, грудная часть, задняя часть корпуса, запястья |
| Лидар | Заявленный |
| Инерциальный измерительный модуль | IMU |
| Вычислительный модуль | NVIDIA Orin NX |
| Память вычислительного модуля | 16 ГБ |
| Работа с моделями | Собственные VLA-модели |
| Программная экосистема | Genie Studio |
| Цикл работы с моделью | Получение данных, обучение, тестирование, развертывание |
Телеоперация и работа с данными
| Параметр | Значение |
| Дистанционное управление | VR, контроллер, отслеживание движений |
| Режим управления | Движения всего тела |
| Работа с данными | Genie Studio |
| Работа с моделями | VLA-модели |
Купить робот-гуманоид AgiBot X2 REC
AgiBot X2 REC предназначен для сбора данных в реальных условиях, полнотелой телеоперации, работы с VLA-моделями и исследовательских R&D-проектов. Наши специалисты помогут подобрать конфигурацию под конкретные задачи, уточнить конечные исполнительные механизмы, вычислительный модуль, комплектацию, текущую цену и сроки поставки и оформить заказ.







































