

- Доступность: В наличии
- Код товара: 827588000002814271

Больше товаров этого бренда


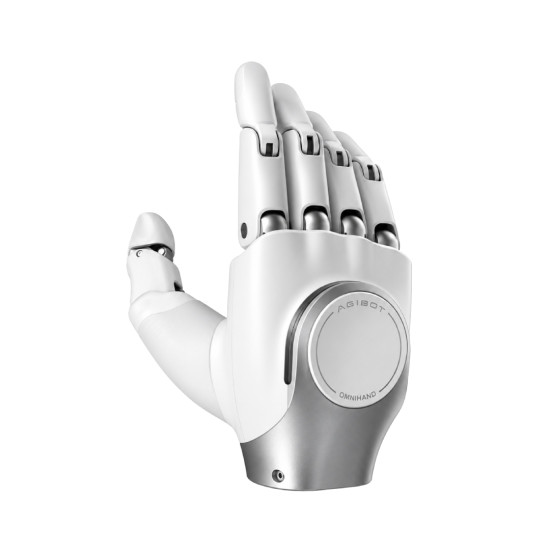
OmniHand 3 роботизированная кисть для гуманоидных и мобильных платформ
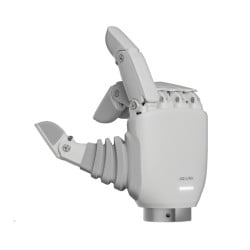
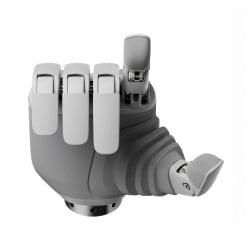
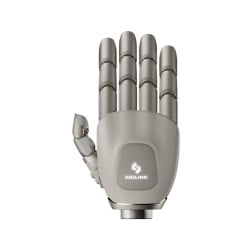
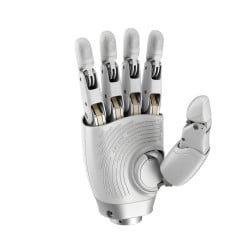
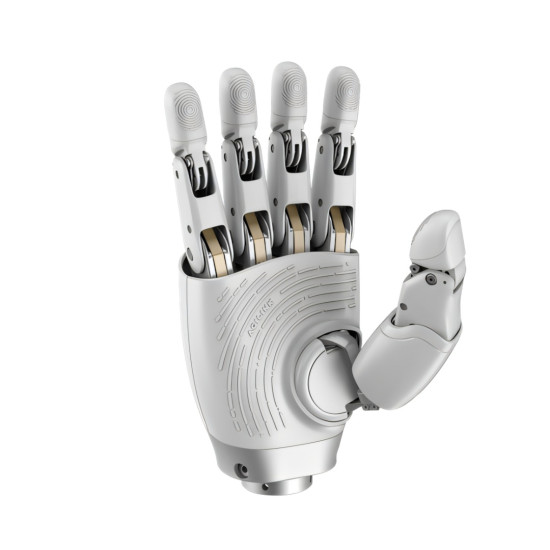
AgiBot OmniHand 3 — это роботизированная кисть, разработанная для интеграции в гуманоидные платформы, мобильные роботизированные комплексы и сервисные системы. Кинематическая схема имеет 10 активных и 6 пассивных степеней свободы, что обеспечивает высокую подвижность пальцев, точный захват предметов и воспроизведение сложных жестов. Тактильная система содержит более 300 чувствительных зон, распределенных по поверхности пальцев, ладони и тыльной части кисти. Сенсорный массив регистрирует физический контакт с объектами во время захвата, удержания и выполнения сложных манипуляций.
Преимущества AgiBot OmniHand 3
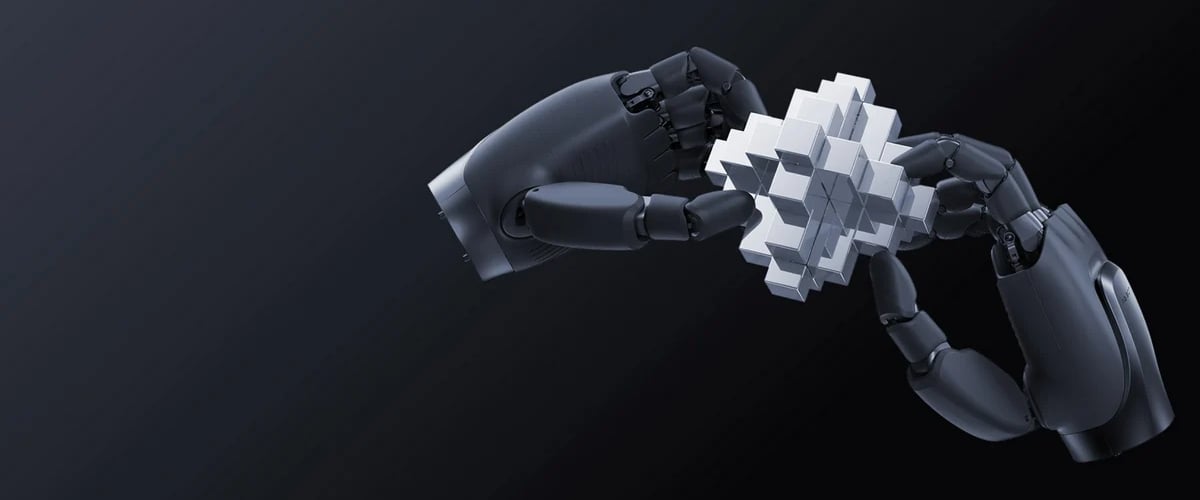
- Гибкое управление движениями пальцев. Кинематическая кисть охватывает 10 активных и 6 пассивных степеней свободы, что обеспечивает формирование адаптивных конфигураций пальцев, выполнение точных жестов и сцепление с объектами произвольной формы.
- Работа с предметами весом до 5 кг. Допустимая нагрузка составляет до 5 кг, что позволяет захватывать, удерживать и перемещать предметы в пределах этого значения.
- Контроль прикосновения на различных участках кисти. Более 300 чувствительных элементов размещены на кончиках пальцев, ладони и тыльной части кисти для точности регистрации физического контакта с объектами или оператором.
- Распознавание контакта всей поверхностью кисти. Одновременная регистрация тактильного массива данных со всех точек позволяет фиксировать взаимодействие не только кончиками пальцев, но и ладонью и тыльной частью кисти.
- Высокая динамика срабатывания. Типичное время полного открытия или закрытия кисти составляет 0,5 с включительно, что оптимизирует выполнение операций с повторяющимся цикловым захватом.
Кинематика с 10 активными и 6 пассивными степенями свободы
OmniHand 3 имеет 10 активных и 6 пассивных степеней свободы. Каждая степень свободы отвечает за отдельное движение в механической конструкции кисти. Активные степени свободы управляются приводами и выполняют команды системы управления. Пассивные степени свободы изменяют положение в соответствии с кинематикой суставов и механическим взаимодействием во время работы кисти.
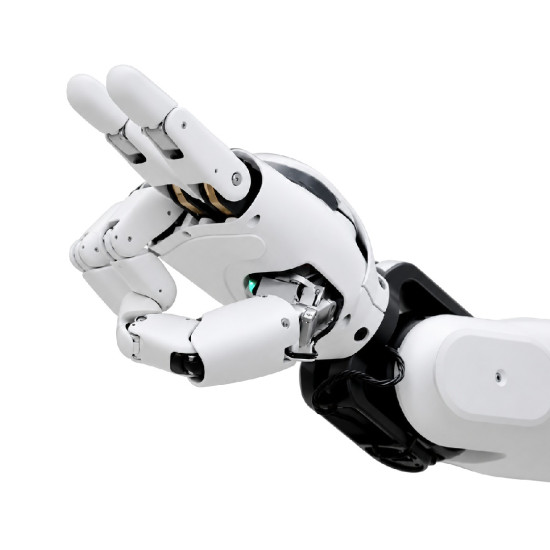
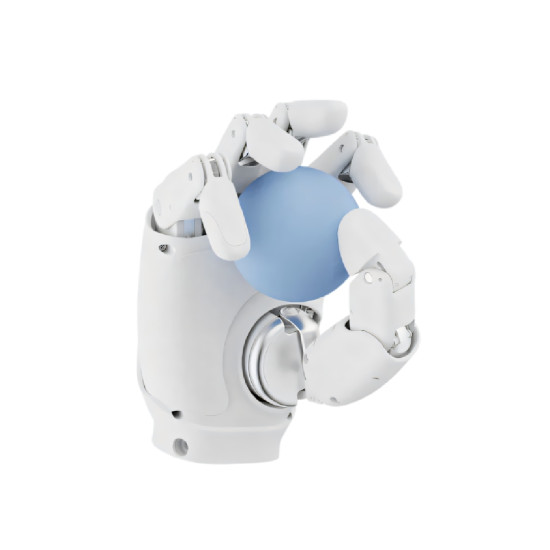
Такая конструкция позволяет формировать различные положения пальцев, воспроизводить жесты и применять несколько способов захвата. Благодаря такой кинематике положение пальцев может адаптироваться к форме объекта во время захвата.
Тактильная система с более чем 300 чувствительными точками
OmniHand 3 оснащена более чем 300 тактильными элементами, распределенными по основным контактным зонам кисти. Они фиксируют механический контакт с предметами или человеком и расположены на:
- кончиках пальцев;
- ладони;
- тыльной части кисти.
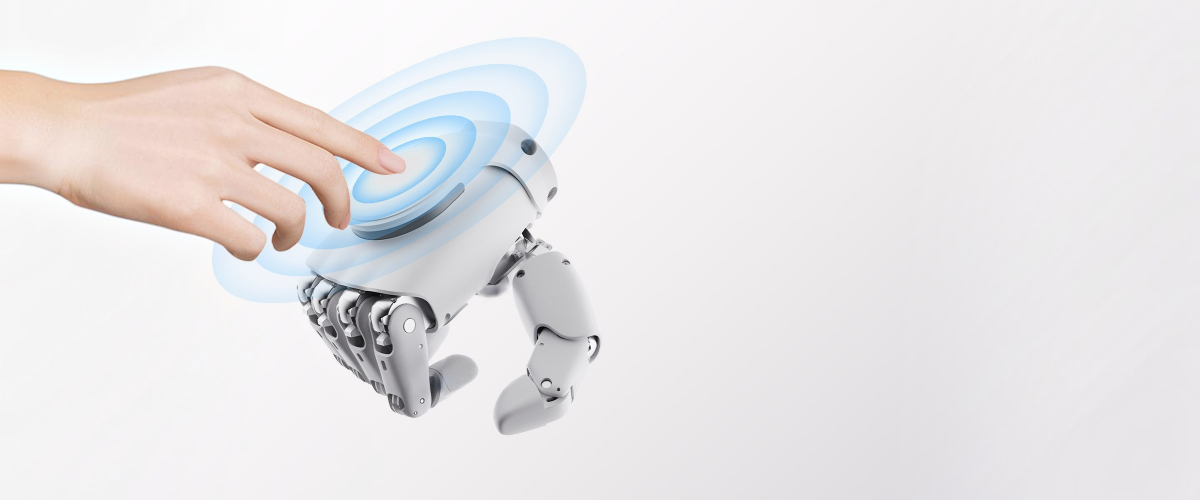
Такое расположение позволяет определять, в какой области возникает контакт во время захвата предмета или взаимодействия с человеком. Тактильная система дополняет данные о положении пальцев информацией о фактическом физическом контакте с внешним объектом. Тактильная система работает по одномерному принципу измерения и имеет разрешение 0.1. Отдельная сенсорная зона на тыльной части кисти позволяет регистрировать прикосновение за пределами пальцев и ладони.
Работа с предметами массой до 5 кг
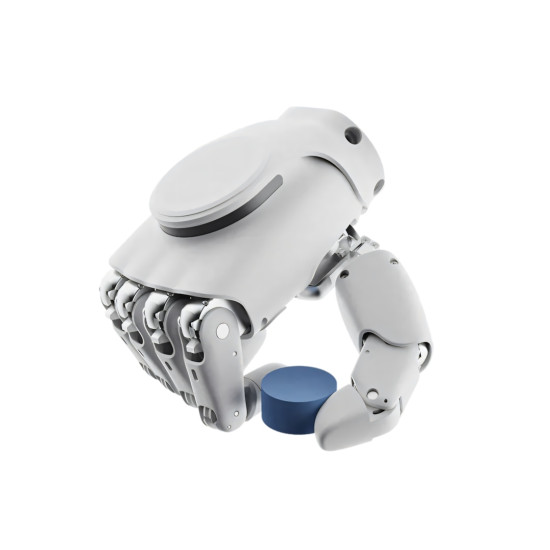
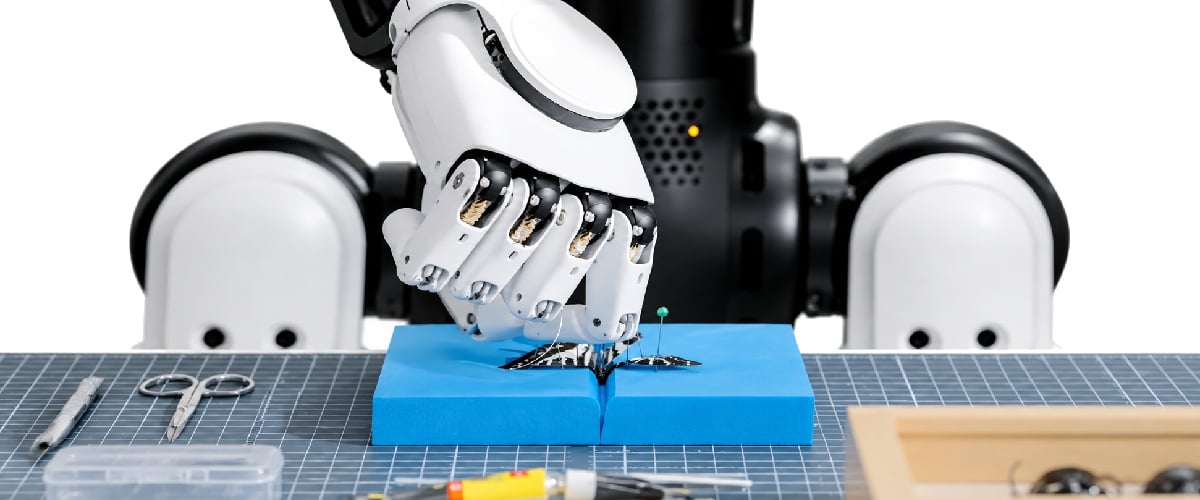
AgiBot OmniHand 3 рассчитана на работу с нагрузкой до 5 кг. Конструкция кисти позволяет работать с предметами различной формы и размера, изменяя положение пальцев в соответствии с геометрией объекта. Это подходит для захвата, удержания, перемещения и передачи предметов в роботизированных системах.
Распознавание контакта с людьми и предметами
OmniHand 3 регистрирует физический контакт с человеком или предметом в различных зонах кисти. Данные о прикосновении передаются системе управления и могут учитываться во время захвата, удержания и других контактных операций. Сенсорные зоны на пальцах, ладони и тыльной части кисти позволяют определять контакт в нескольких точках. Конструкция также предусматривает защиту от защемления для более контролируемого контактного взаимодействия с людьми и предметами.
Сферы применения AgiBot OmniHand 3
- Образование и учебные программы. Использование в университетах, лабораториях и исследовательских центрах для изучения робототехники, кинематики, управления движениями и работы тактильных систем.
- Взаимодействие человека с роботом. Исследование физического контакта, реакции роботизированной системы на прикосновение и применение тактильных данных при управлении.
- Мобильная робототехника. Установка на мобильные манипуляторы для захвата, удержания, перемещения предметов и выполнения других операций роботизированной рукой.
- Сервисные роботы. Работа с предметами, выполнение жестов и контактное взаимодействие в роботизированных системах для вспомогательных и сервисных задач.
- Исследовательские роботизированные платформы. Использование как конечного исполнительного модуля для тестирования алгоритмов управления, захвата предметов и тактильного взаимодействия.
Интеграция с гуманоидными и мобильными платформами
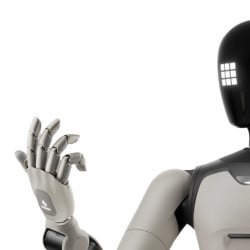
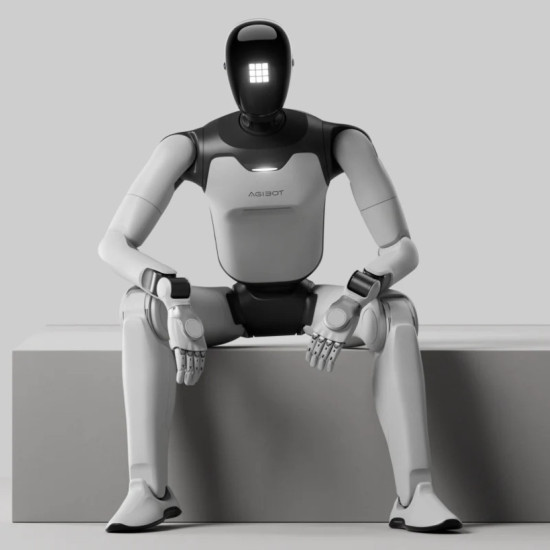
OmniHand 3 подходит для установки на человекоподобные роботизированные платформы и мобильные манипуляторы. Перед подключением необходимо проверить механическую, электрическую и программную совместимость кисти с конкретной моделью робота. Для обмена данными предусмотрены интерфейсы CAN FD и RS485. При интеграции необходимо учитывать тип крепления, параметры питания, совместимость контроллера и требования к программному управлению.
Комплектация AgiBot OmniHand 3
Комплект AgiBot OmniHand 3 содержит основные компоненты для подключения кисти к роботизированной системе и передачи данных.
- Роботизированная кисть OmniHand. Основной исполнительный модуль для установки на роботизированную руку или мобильный манипулятор.
- Кабель связи RS485. Используется для обмена данными между кистью и системой управления через интерфейс RS485.
- Кабель связи CAN FD. Предназначен для подключения OmniHand к совместимому контроллеру или роботизированной платформе через CAN FD.
- Кабель питания. Обеспечивает подключение кисти к источнику питания в соответствии с требованиями системы.
- Кабель передачи данных USB Type-C. Используется для подключения устройства при настройке, обмене данными или сервисных операциях.
- Сертификат соответствия. Документ, входящий в комплект поставки и подтверждающий соответствие изделия установленным требованиям.
Обратите внимание: точный состав комплекта поставки AgiBot OmniHand 3 необходимо уточнять перед оформлением заказа.
Технические характеристики AgiBot OmniHand 3
| Параметр | Значение |
| Степени свободы | 16 |
| Максимальная нагрузка | 5 кг |
| Время открытия / закрытия | 0.5 с |
| Повторяемость позиционирования | ±0.3 мм |
| Тип тактильного датчика | Одномерный |
| Количество тактильных элементов | Более 300 |
| Разрешение сенсора | 0.1 |
| Интерфейсы связи | CAN FD, RS485 |
| Тактильная система | 1D sensor |
| Система дистанционного управления | Dex-UMI |
| Программное окружение | ROS 2 |
| Средства разработки | Python, C++ |
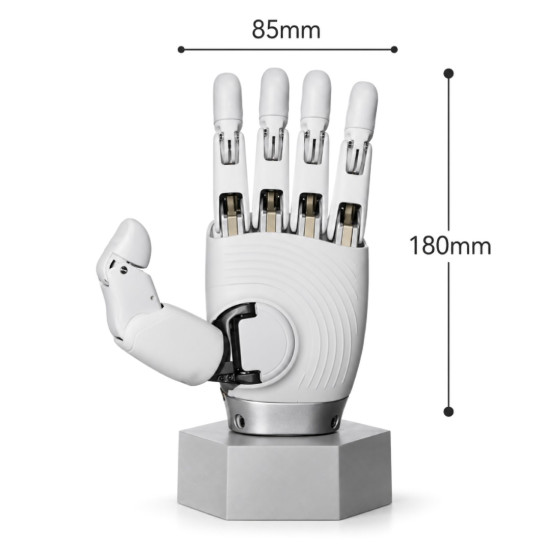
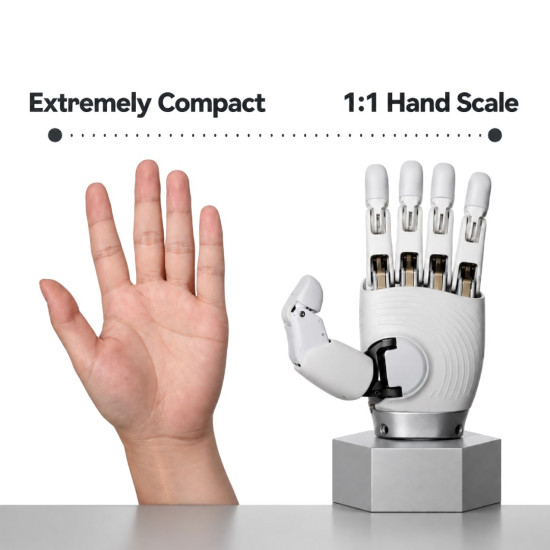
| Размеры нетто | 180 × 85 × 38.5 мм |
| Масса нетто | 0.510 кг |
Заказать AgiBot OmniHand 3
AgiBot OmniHand 3 подходит для исследовательских центров, университетов, разработчиков робототехники, системных интеграторов и предприятий, которым нужна роботизированная кисть для работы с предметами, воспроизведения жестов, тактильного взаимодействия и установки на человекоподобные роботы или мобильные манипуляторы. Наши специалисты помогут проверить совместимость с роботизированной платформой, уточнить варианты подключения.