

- Dostępność: Na magazynie
- Kod produktu: 827588000002814312

Więcej produktów tej marki


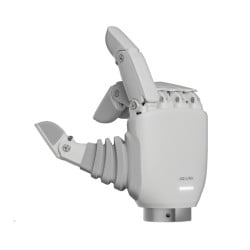
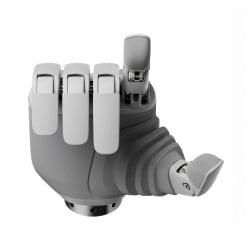
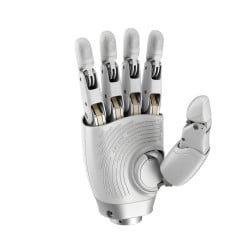
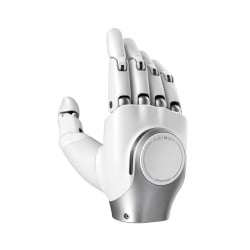
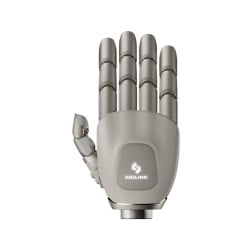
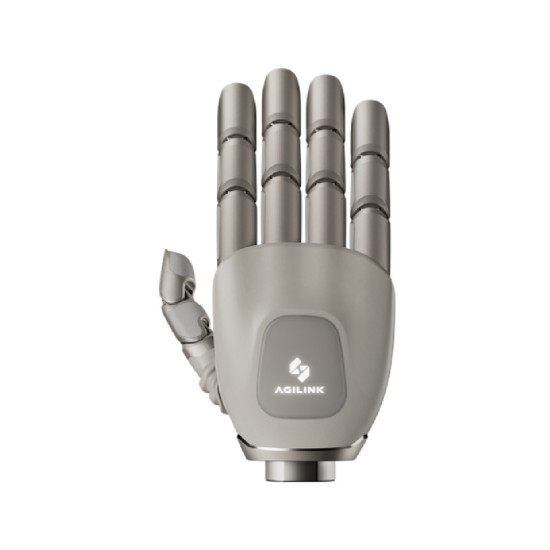
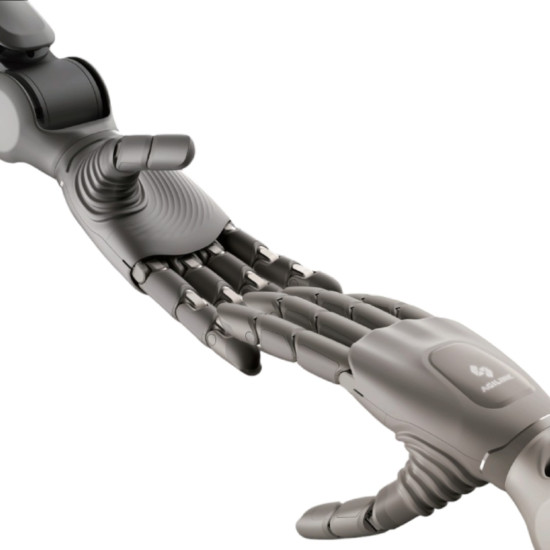
AgiBot OmniHand 3 Ultra-M to zrobotyzowana ręka wielostawowa przeznaczona dla platform humanoidalnych, badań nad fizycznie ucieleśnioną sztuczną inteligencją oraz wykonywania skomplikowanych manipulacji kontaktowych. System kinematyczny posiada 21 aktywnych stopni swobody, bezpośredni napęd stawów oraz zaawansowany system dotykowy z czujnikami na końcach palców i dłoni. Konstrukcja jest przeznaczona do precyzyjnej pracy z obiektami fizycznymi, zbierania danych kontaktowych, uczenia systemów robotycznych i wykonywania operacji bimanualnych.
Zalety AgiBot OmniHand 3 Ultra-M
- 21 aktywnych stopni swobody. Wielostawowa kinematyka umożliwia niezależne sterowanie ruchami palców i pozwala na formowanie różnych typów chwytów do pracy z obiektami o skomplikowanej geometrii.
- Bezpośredni napęd stawów. Napędy bezpośrednio sterują ruchem stawów, a enkodery przekazują dane o ich położeniu w czasie rzeczywistym. Powtarzalność pozycjonowania wynosi ±0.2 mm.
- Optyczne czujniki dotykowe na palcach. System czujników określa trójwymiarowe wektory siły podczas kontaktu z obiektem. Zakres pomiaru wynosi 0–30 N, a dokładność określania deformacji wynosi 0.08 mm.
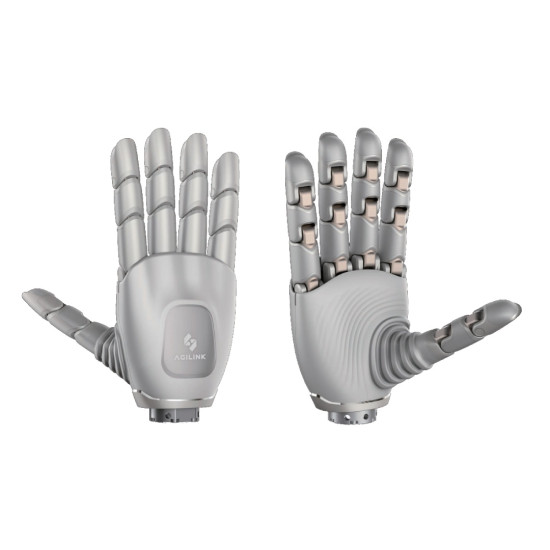
- Trójwymiarowy czujnik dotykowy w dłoni. Strefa czujnika rejestruje kontakt z wewnętrzną powierzchnią dłoni i uzupełnia dane z palców podczas chwytania, utrzymywania i zmiany położenia przedmiotu.
- Zbieranie danych do uczenia robotów. Dane o położeniu stawów, obciążeniu i kontakcie mogą być wykorzystywane do uczenia algorytmów sterowania, ćwiczenia manipulacji i badań nad fizycznie ucieleśnioną sztuczną inteligencją.
- Stabilna praca pod długotrwałym obciążeniem. Podczas ciągłej eksploatacji temperatura powierzchni pozostaje w granicach 40–45 °C bez obniżenia parametrów roboczych. Zasób testów wynosi 500 000 cykli.
- Obciążenie do 5 kg. Ręka jest przeznaczona do chwytania, utrzymywania i przenoszenia przedmiotów i narzędzi o masie do 5 kg.
Aktywne stopnie swobody i bezpośredni napęd
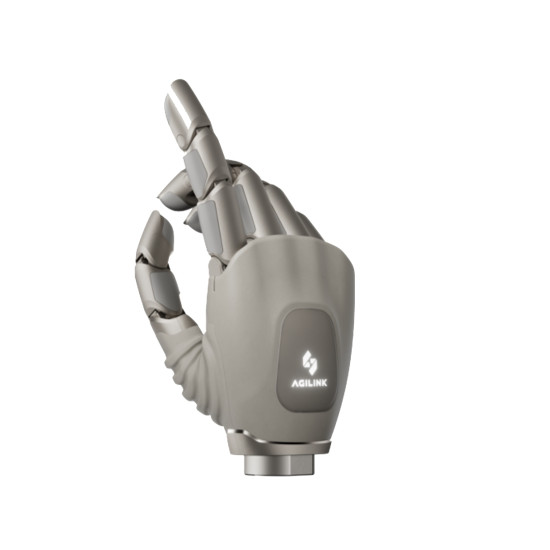
OmniHand 3 Ultra-M ma 21 aktywnych stopni swobody, co zapewnia oddzielne sterowanie palcami i stawami. Schemat kinematyczny umożliwia formowanie złożonych pozycji ręki, zmienianie konfiguracji chwytu i wykonywanie precyzyjnych manipulacji z przedmiotami o różnych kształtach.
Każdy aktywny staw jest wyposażony w bezpośredni napęd. Enkodery ciągle rejestrują położenie stawów i przekazują aktualne dane do systemu sterowania. Powtarzalność pozycjonowania w strefie roboczej wynosi ±0.2 mm.
Połączenie wielostawowej kinematyki, bezpośredniego napędu i kontroli położenia jest odpowiednie do badań nad złożonymi manipulacjami robotycznymi, adaptacyjnym chwytem i zbieraniem danych szkoleniowych podczas fizycznej interakcji z obiektami.
Trójwymiarowe postrzeganie dotykowe
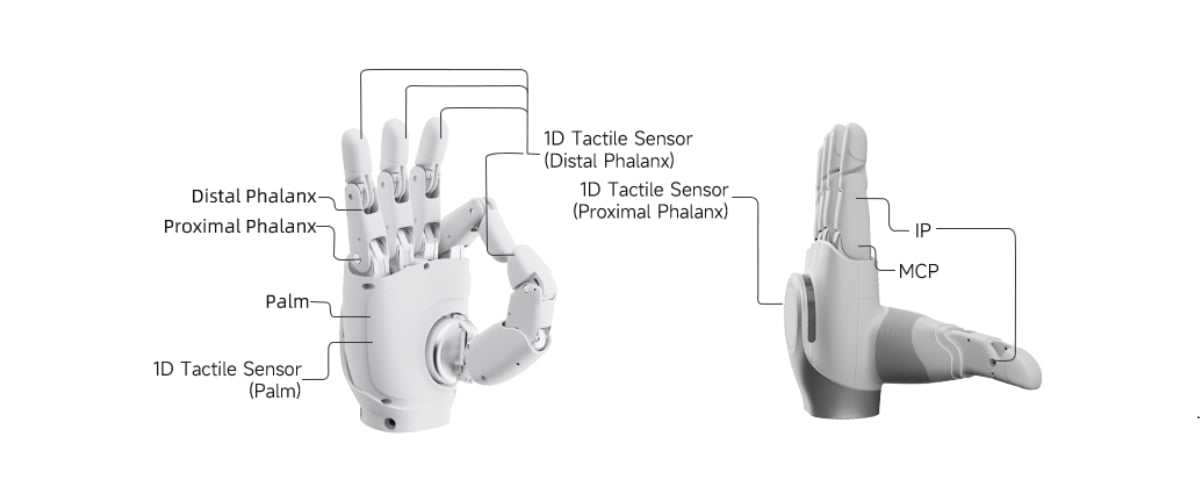
Na końcach palców OmniHand 3 Ultra-M zamontowane są optyczne czujniki dotykowe, które rejestrują deformację powierzchni kontaktowej i określają kierunek oraz wielkość obciążenia mechanicznego w trzech wymiarach. Zakres pomiaru siły wynosi 0–30 N, rozdzielczość wynosi 0.005 N, a dokładność określania deformacji wynosi 0.08 mm.
Czujniki umożliwiają rozpoznawanie kontaktu, poślizgu i interakcji z krawędziami lub powierzchniami przedmiotów. Przestrzenna rozdzielczość wynosi 0.04 mm. W dłoni znajduje się osobny trójwymiarowy czujnik dotykowy z 300 punktami dotykowymi. Czujnik rejestruje kontakt z wewnętrzną powierzchnią dłoni i uzupełnia informacje uzyskane z palców. Kombinacja danych dotykowych oraz informacji o położeniu stawów wspiera precyzyjne chwytanie, montaż komponentów, przekazywanie przedmiotów między manipulatorami i inne operacje, gdzie wymagany jest kontrola fizycznego kontaktu.
Obciążenie i konstrukcja
OmniHand 3 Ultra-M ma wymiary zbliżone do rozmiarów ludzkiej dłoni. Wymiary wynoszą 189.5 × 88.5 × 40 mm, masa wynosi 630 g. Dopuszczalne obciążenie sięga 5 kg, co pozwala na pracę z elementami, przedmiotami i narzędziami o różnej masie. Kompaktowe wymiary w połączeniu z dużą liczbą sterowanych stawów są odpowiednie dla robotów humanoidalnych i manipulatorów, które są ukierunkowane na precyzyjne operacje i interakcję z obiektami w środowisku człowieka.
Uczenie robotów i zbieranie danych kontaktowych
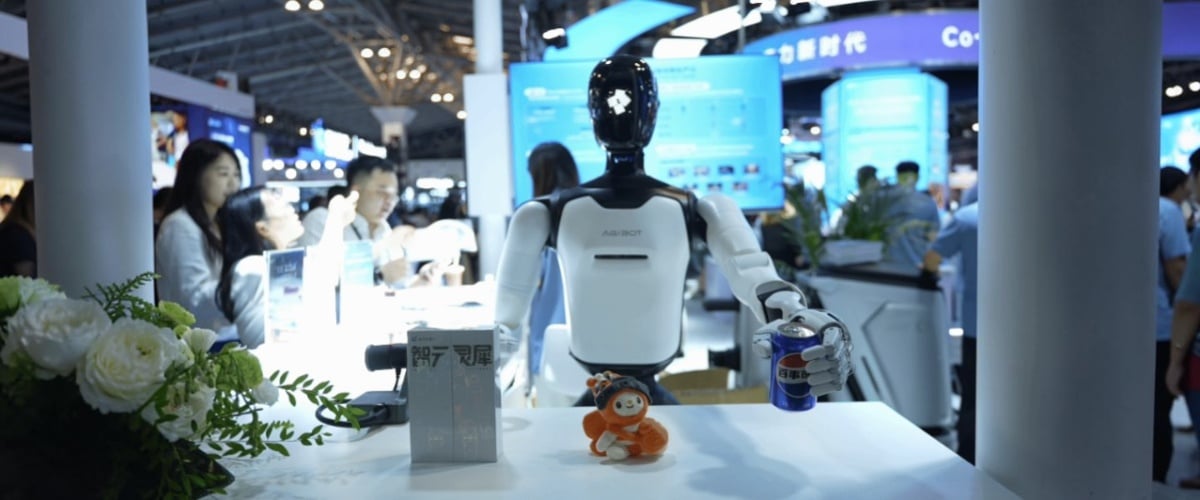
OmniHand 3 Ultra-M wspiera zbieranie danych podczas fizycznej interakcji z przedmiotami. System może rejestrować położenie stawów, ruchy palców, obciążenia kontaktowe i sygnały dotykowe podczas wykonywania manipulacji.
Enkodery rejestrują położenie aktywnych stawów, a czujniki dotykowe przekazują informacje o sile, deformacji i charakterze kontaktu. Uzyskane dane mogą być wykorzystywane do uczenia robotów chwytania, utrzymywania, przenoszenia i przekazywania przedmiotów.
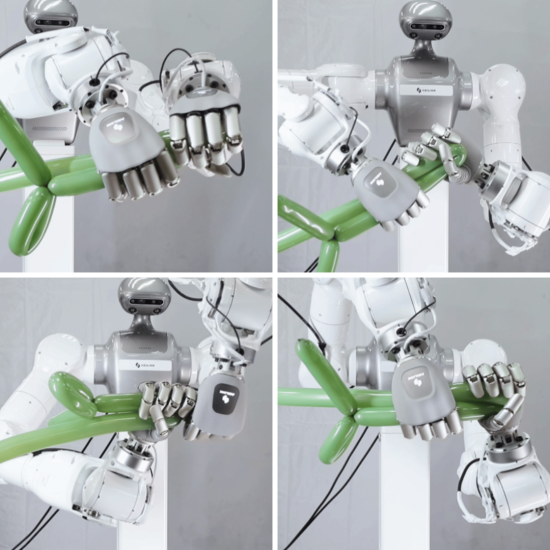
OmniHand 3 Ultra-M jest również odpowiednia do scenariuszy bimanualnych, w których dwie zrobotyzowane ręce współpracują z jednym obiektem lub wykonują powiązane operacje.
Ręka może być stosowana do zdalnego sterowania, rejestrowania demonstracji operatora, tworzenia zestawów danych szkoleniowych i przenoszenia wypracowanych algorytmów z środowiska symulacyjnego na fizyczną platformę robotyczną.
Integracja z platformami robotycznymi AGIBOT
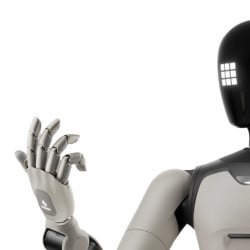
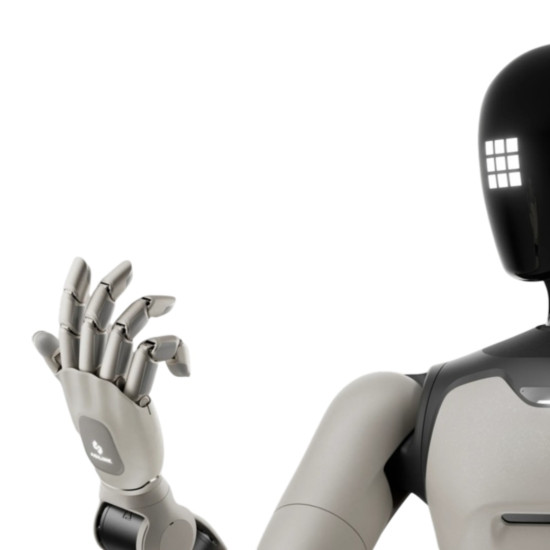
OmniHand 3 Ultra-M jest zalecana dla robotów serii AGIBOT A3. Konfiguracja jest odpowiednia dla dwuręcznych systemów robotycznych, badań nad manipulacjami kontaktowymi i uczenia algorytmów na podstawie danych uzyskanych podczas fizycznej interakcji z przedmiotami.
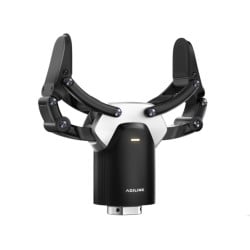
Dla platform serii A2, G2 oraz X2 przewidziane są inne modyfikacje OmniHand lub chwytaki OmniPicker. Możliwość montażu OmniHand 3 Ultra-M na konkretnej platformie należy sprawdzać z uwzględnieniem konstrukcji mechanicznej, podłączenia elektrycznego i konfiguracji systemu sterowania. Do przesyłania danych obsługiwane są interfejsy CAN FD oraz Ethernet. Zgodność programowa jest określana przez konfigurację platformy robotycznej i używane oprogramowanie.
Obszary zastosowania AgiBot OmniHand 3 Ultra-M
- Uczenie systemów robotycznych. Zbieranie danych o ruchach palców, położeniu stawów i fizycznym kontakcie z przedmiotami.
- Manipulacje bimanualne. Koordynowana praca dwóch zrobotyzowanych rąk z jednym lub kilkoma obiektami.
- Zdalne sterowanie. Przekazywanie ruchów operatora do systemu robotycznego i rejestrowanie demonstracji do dalszego uczenia.
- Tworzenie zestawów danych szkoleniowych. Rejestrowanie parametrów kinematycznych i dotykowych podczas wykonywania operacji fizycznych.
- Automatyzacja laboratoryjna. Manipulowanie sprzętem, naczyniami laboratoryjnymi, próbkami i innymi obiektami.
- Sortowanie i przenoszenie. Chwytanie, przenoszenie, rozdzielanie i pozycjonowanie przedmiotów o różnych kształtach.
- Operacje montażowe. Instalowanie komponentów, pozycjonowanie elementów i wykonywanie precyzyjnych manipulacji kontaktowych.
- Praca z narzędziami. Chwytanie i używanie narzędzi oraz urządzeń w scenariuszach badawczych i technicznych.
Specyfikacje techniczne AgiBot OmniHand 3 Ultra-M
| Parametr | Wartość |
| Liczba aktywnych stopni swobody | 21 |
| Typ napędu | Bezpośredni napęd |
| Obciążenie | 5 kg |
| Czas otwierania / zamykania | 0.3 s |
| Powtarzalność pozycjonowania | ±0.2 mm |
| Interfejsy | CAN FD, Ethernet |
| Czujnik dotykowy dłoni | Trójwymiarowy |
| Rozdzielczość pomiaru siły czujnika dłoni | 0.1 N |
| Liczba punktów dotykowych w dłoni | 300 |
| Czujnik dotykowy na końcach palców | Optyczny |
| Zakres pomiaru siły czujnika palców | 0–30 N |
| Rozdzielczość pomiaru siły czujnika palców | 0.005 N |
| Przestrzenna rozdzielczość | 0.04 mm |
| Dokładność określania deformacji | 0.08 mm |
| Wymiary netto | 189.5 × 88.5 × 40 mm |
| Masa netto | 0.630 kg |
Zamów AgiBot OmniHand 3 Ultra-M
AgiBot OmniHand 3 Ultra-M jest odpowiednia dla centrów badawczych, uniwersytetów, laboratoriów, deweloperów robotyki i integratorów systemów, którzy potrzebują wielostawowej zrobotyzowanej ręki do precyzyjnych manipulacji, zbierania danych dotykowych, uczenia robotów i pracy z obiektami fizycznymi. Nasi specjaliści pomogą dobrać konfigurację, sprawdzić zgodność z platformą robotyczną, określić sposoby podłączenia, kompletację i warunki dostawy.