

- Stock: Auf Lager
- Artikelnummer: 827588000002814353

Weitere Produkte dieser Marke


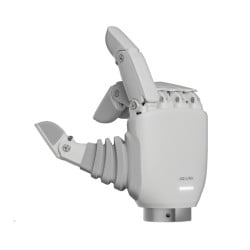
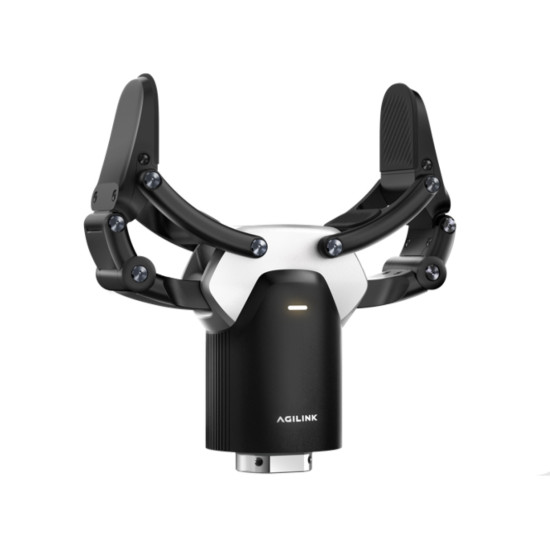
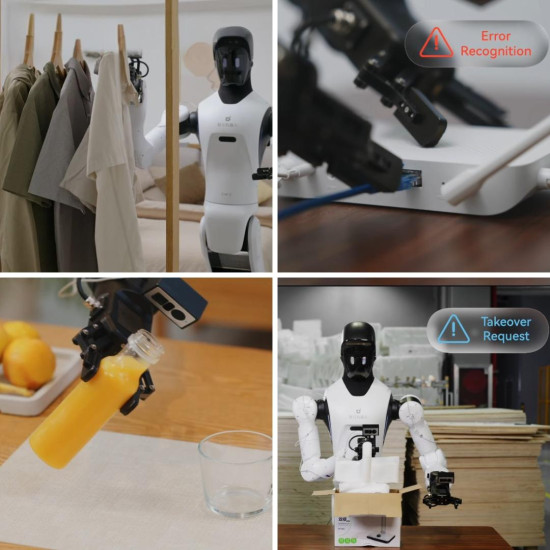
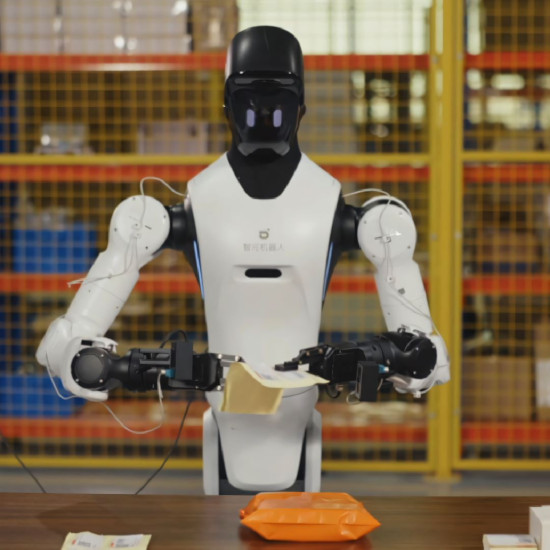
AgiBot OmniPicker 3 ist ein robotischer Greifer für Sortierung, Logistik, automatisierte Objektbewegung und Datensammlung für das Training von robotischen Systemen. Die maximale Greifkraft beträgt 140 N und die zulässige Last erreicht 5 kg. Ein taktiler Sensor misst die Kontaktkraft mit einer Auflösung von 0,1 N, was die Kontrolle der Interaktion mit dem Objekt während des Greifens und Haltens ermöglicht. Adaptive Steuerung erlaubt die Arbeit mit Objekten unterschiedlicher Form, die Anpassung der Greifkraft und die Durchführung von Operationen, die eine präzise Kontaktkontrolle erfordern.
Vorteile des AgiBot OmniPicker 3
- Greifkraft bis zu 140 N. Hohe Arbeitskraft sorgt für zuverlässiges Halten von Objekten während automatisierter Operationen. Die Konstruktion hat Belastungstests über 1.000.000 Zyklen bei voller Belastung bestanden.
- Belastung bis zu 5 kg. Der Greifer ist für das Halten und Bewegen von Objekten mit einem Gewicht von bis zu 5 kg innerhalb der zulässigen Betriebsmodi ausgelegt.
- Kontrolle der Kontaktkraft. Ein taktiler Sensor registriert die mechanische Belastung im Kontaktbereich und überträgt die Daten an das Steuerungssystem. Die Messauflösung beträgt 0,1 N.
- Hohe Wiederholgenauigkeit der Positionierung. Der Wert von ±0,1 mm sorgt für eine stabile Wiederholung der vorgegebenen Position während der Sortierung, Bewegung und zyklischen automatisierten Operationen.
- Integration mit robotischen Plattformen. Schnittstellen CAN FD und RS485 ermöglichen die Übertragung von Befehlen und Daten zwischen OmniPicker 3, Controller und Robotsteuerungssystem.
- Datensammlung während der Manipulation. OmniPicker 3 kann Greif-, Kontakt- und Bewegungsparameter von Objekten zur Erstellung von Trainingsdatensätzen aufzeichnen. Die Arbeit mit UMI wird unterstützt, und Kameras sind als zusätzliche Ausstattung verfügbar.
Greifen mit einer Last bis zu 5 kg
OmniPicker 3 entwickelt eine maximale Greifkraft von 140 N und unterstützt eine Last von bis zu 5 kg. Die Zuverlässigkeit des Haltens eines Objekts hängt von seiner Form, Material, Kontaktfläche, Orientierung und der Dynamik der Bewegung des robotischen Systems ab. Die Parameter 140 N und 5 kg müssen zusammen mit den Eigenschaften des spezifischen Objekts und des Manipulationsszenarios berücksichtigt werden.
Der maximale Hub des Greifmechanismus beträgt 110 ± 5 mm. Der Arbeitsbereich bestimmt die verfügbare Bewegung der Greifelemente, und die Kompatibilität mit einem bestimmten Objekt hängt von seiner Geometrie und der Greifmethode ab. Die Wiederholgenauigkeit der Positionierung beträgt ±0,1 mm, was eine stabile Rückkehr des Mechanismus zur vorgegebenen Position während zyklischer Produktions- und Logistikoperationen gewährleistet.
Adaptives Greifen mit Kraftkontrolle
OmniPicker 3 kontrolliert den mechanischen Einfluss auf das Objekt mithilfe eines taktilen Sensors. Der Sensor auf der Arbeitsfläche misst die Kontaktkraft und überträgt die erhaltenen Werte in Echtzeit an das Steuerungssystem.
Basierend auf den taktilen Daten kann das System die Greifparameter entsprechend der Geometrie, dem Material und der Position des Objekts anpassen. Diese Arbeitsweise eignet sich für Objekte mit unregelmäßiger Form, zerbrechliche Produkte und Objekte, die empfindlich auf übermäßige mechanische Belastung reagieren. Bei der Einstellung müssen die Geometrie des Objekts, die Materialeigenschaften, die Kontaktfläche, die Position des Objekts und die Bedingungen seiner Bewegung berücksichtigt werden.
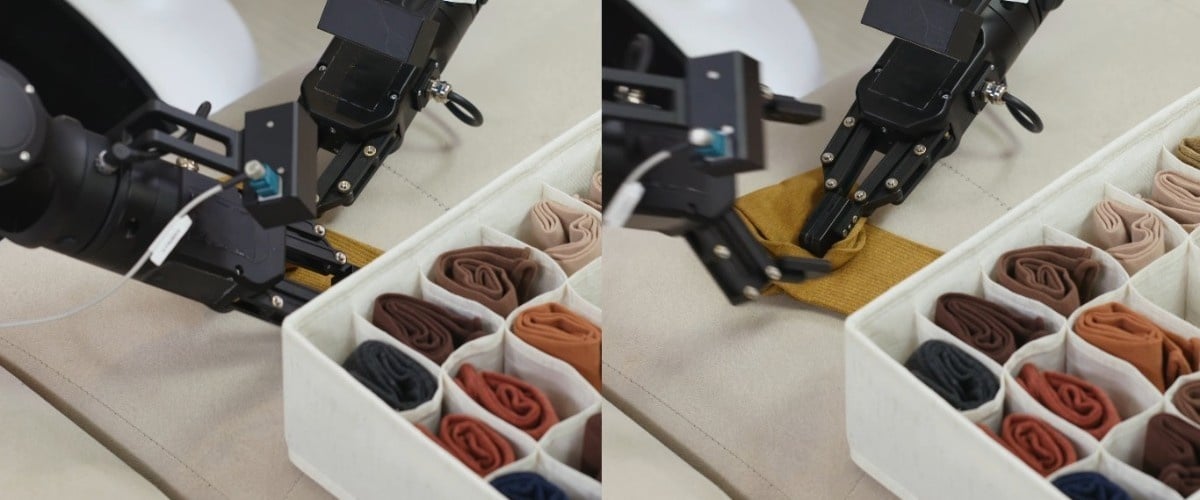
Taktiler Sensor mit einer Auflösung von 0,1 N
OmniPicker 3 ist mit einem eindimensionalen taktilen Sensor ausgestattet, der die Kontaktkraft auf der Arbeitsfläche des Greifers misst. Die Auflösung von 0,1 N ermöglicht die Erfassung kleiner Änderungen der mechanischen Belastung während der Interaktion mit dem Objekt.
Die erhaltenen Daten werden an das Steuerungssystem übermittelt und können zur Anpassung des Greifens während des Haltens, der Bewegung und der Arbeit mit Objekten, die empfindlich auf übermäßiges Zusammendrücken reagieren, verwendet werden. Die sensorische Kontrolle erweitert die Möglichkeiten der Automatisierung von Operationen, bei denen nicht nur die Position des Greifers, sondern auch die tatsächliche mechanische Belastung auf das Objekt wichtig ist.
Datensammlung und Training von robotischen Systemen
OmniPicker 3 unterstützt die Datensammlung während physischer Manipulationen mit Objekten. Der Greifer kann Informationen über ausgeführte Bewegungen und Kontaktkraft übermitteln, und der Anschluss zusätzlicher Kameras ermöglicht die Ergänzung des Datensatzes mit visuellen Informationen.
Die Kompatibilität mit UMI erlaubt die Verwendung von OmniPicker 3 in Systemen zur Aufzeichnung von Manipulationsdaten für das weitere Training von Robotern. Die Konfiguration eignet sich für Forschungsstände, Teleoperationsszenarien und die Erstellung von Trainingsdatensätzen. OmniPicker 3 fungiert als Endeffektormodul und Datenquelle für die physische Interaktion mit Objekten. Das Training von Modellen erfolgt separat in der Software- und Recheneinheit des robotischen Systems. Die Integrationsparameter mit UMI, die Datenstruktur und die Anforderungen an zusätzliche Ausrüstung hängen von der Konfiguration der spezifischen robotischen Plattform ab.
Industrielle Sortierung und Logistik
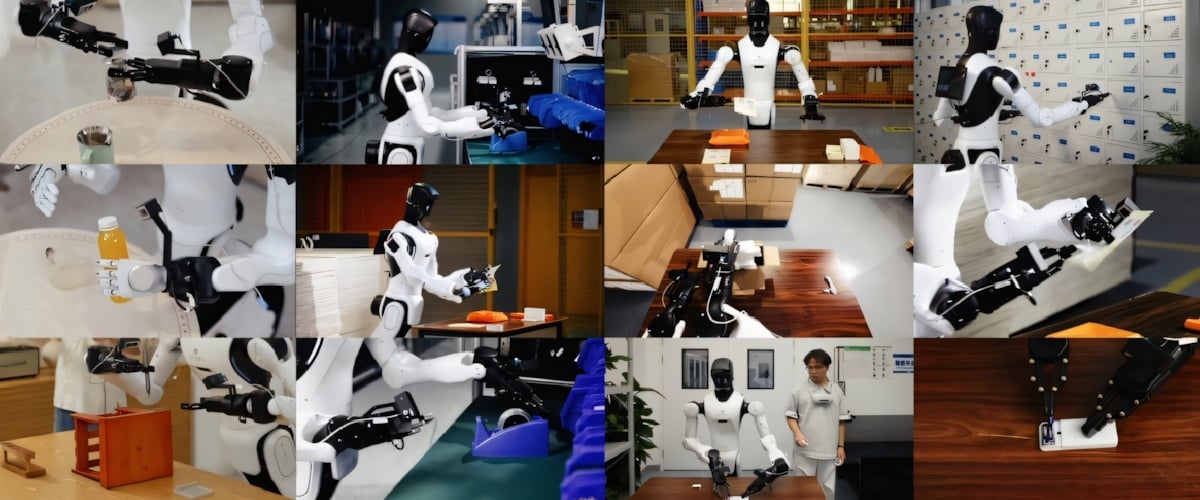
OmniPicker 3 eignet sich für die automatisierte Sortierung, Zuführung, Bewegung und Stapelung von Objekten. Der Greifer kann als Endmodul eines robotischen Arms in Produktionslinien, Logistikkomplexen und Lagersystemen arbeiten.
Der taktile Sensor registriert die Kontaktkraft, und das Steuerungssystem kann die Greifparameter je nach Form, Position und mechanischen Eigenschaften des Objekts anpassen. Dieser Ansatz ermöglicht die Verwendung eines einzigen Greifers für die Arbeit mit verschiedenen Arten von Teilen und Produkten in wiederkehrenden Operationen. Die Gesamtproduktivität des Komplexes hängt von der Geschwindigkeit des Manipulators, den Bewegungsbahnen, dem maschinellen Sehsystem, den Greifparametern und den Einstellungen der Softwaresteuerung ab.
Anwendung des AgiBot OmniPicker 3
- Automatisierung von Produktionsoperationen. Greifen, Halten, Zuführen und Bewegen von Teilen in robotischen Produktionskomplexen.
- Sortierung und Logistik. Verteilung, Transport und Stapelung von Objekten unterschiedlicher Form auf automatisierten Linien und Lagern.
- Wiederkehrende Operationen. Die Wiederholgenauigkeit der Positionierung von ±0,1 mm unterstützt die stabile Durchführung zyklischer Bewegungen.
- Arbeit mit kontrollierter Kraft. Der taktile Sensor überträgt Daten über die Kontaktbelastung zur Anpassung der Greifparameter.
- Arbeit mit empfindlichen Objekten. Die Kontrolle der Kontaktkraft ermöglicht die Anpassung des Greifens entsprechend den mechanischen Eigenschaften des Produkts.
- Sammlung von Trainingsdaten. Registrierung von Kontakt- und Manipulationsparametern für Forschungssysteme und das Training von Robotern.
- Humanoide und mobile Plattformen. Verwendung als Endeffektormodul eines kompatiblen robotischen Arms.
- Industrielle robotische Komplexe. Integration in automatisierte Systeme nach Überprüfung der mechanischen, elektrischen und softwaretechnischen Kompatibilität.
Integration mit robotischen Plattformen
AgiBot OmniPicker 3 ist für die Integration mit kompatiblen humanoiden, mobilen und industriellen robotischen Plattformen vorgesehen. Für den Austausch von Befehlen und Daten werden die Schnittstellen CAN FD und RS485 unterstützt.
Vor der Installation müssen der Typ der mechanischen Befestigung, die Stromversorgungsparameter, die Kompatibilität des Controllers, die Software-Schnittstellen und die zulässige Belastung des robotischen Arms überprüft werden. Für den industriellen Einsatz müssen auch die Anforderungen an die Betriebsbedingungen, die Lebensdauer und die Konfiguration des gesamten robotischen Komplexes berücksichtigt werden.
Technische Spezifikationen des AgiBot OmniPicker 3
| Parameter | Wert |
| Maximale Greifkraft | 140 N |
| Belastung | 5 kg |
| Wiederholgenauigkeit der Positionierung | ±0,1 mm |
| Maximaler Hub | 110 ± 5 mm |
| Taktiler Sensor | Eindimensional |
| Messauflösung der Kraft | 0,1 N |
| Schnittstellen | CAN FD, RS485 |
| Kompatibilität für Datensammlung | UMI |
| Nettogewicht | 0,780 kg |
Bestellen Sie den AgiBot OmniPicker 3
AgiBot OmniPicker 3 eignet sich für Produktionsunternehmen, Logistikzentren, Forschungslabore, Robotikentwickler und Systemintegratoren, die einen robotischen Greifer für Sortierung, Objektbewegung, automatisierte Operationen und Datensammlung für das Training von robotischen Systemen benötigen. Unsere Spezialisten helfen Ihnen bei der Auswahl der Konfiguration, der Überprüfung der Kompatibilität mit der robotischen Plattform, der Klärung der Anschlussmöglichkeiten und der Installation zusätzlicher Kameras sowie bei der Abstimmung der Ausstattung und der Lieferbedingungen.