


- Stock: Auf Lager
- Artikelnummer: 827588000002811870
- SKU: AgiBot-X2-EDU

Weitere Produkte dieser Marke


AgiBot X2 EDU für das praktische Studium der humanoiden Robotik
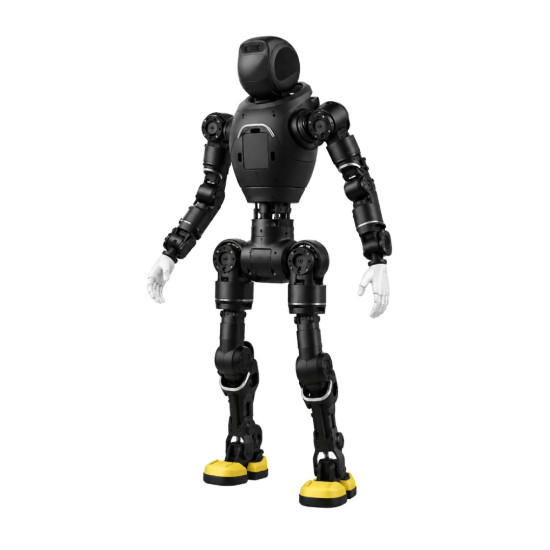
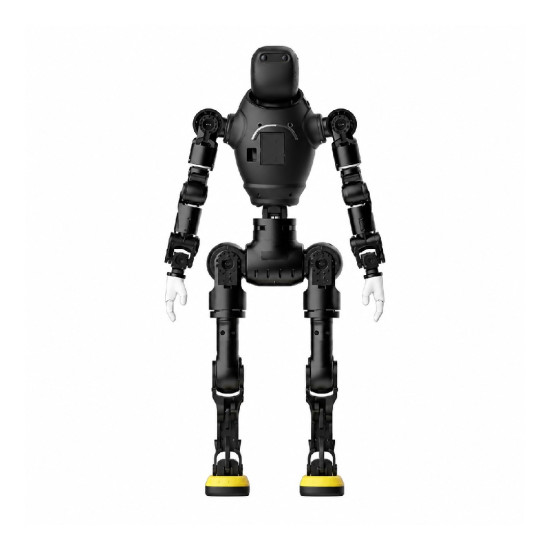
AgiBot X2 EDU ist ein humanoider Roboter, der für Universitäten, Forschungslabore, Ingenieurausbildung, Robotikwettbewerbe und wissenschaftliche Projekte entwickelt wurde. Die EDU-Version ist auf Ausbildung und Forschung ausgerichtet, insbesondere auf Montage, Kalibrierung, Arbeit mit Bewegungsalgorithmen und sekundäre Entwicklung. Die Höhe des Roboters beträgt etwa 1,3 m, die Konstruktion hat 29 Freiheitsgrade. Die zulässige Belastung beträgt 3 kg. Die Konstruktion ermöglicht das Zerlegen und Ändern der Konfiguration einzelner Baugruppen, das Installieren anderer Endeffektoren, das Anschließen zusätzlicher Sensoren und das Erweitern des Rechenteils.
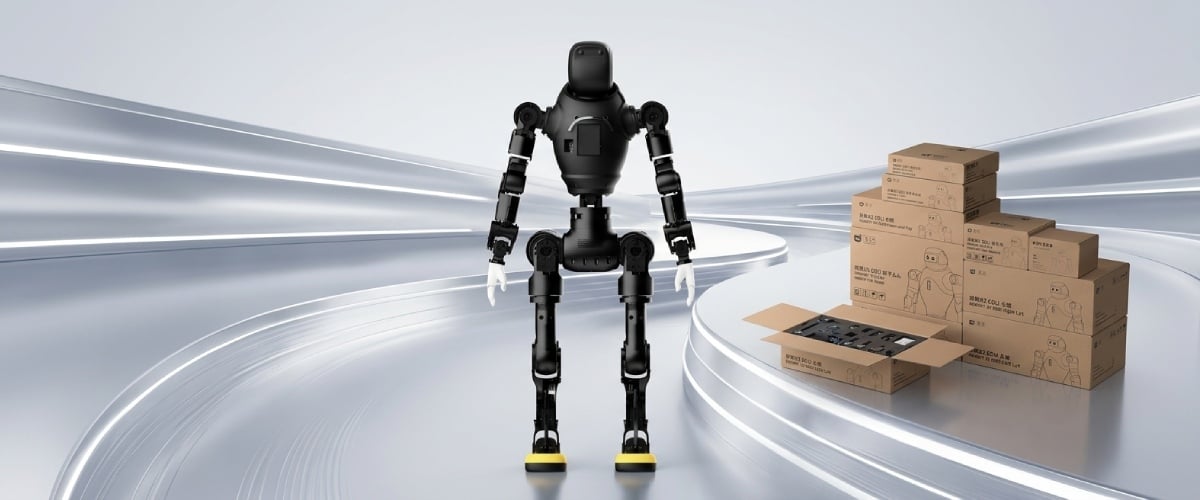
Hauptvorteile des AgiBot X2 EDU
- Modulare Konstruktion. Die Plattform bietet Zugang zu den wichtigsten mechanischen und elektronischen Baugruppen, was es Studenten und Ingenieuren ermöglicht, die Struktur des Roboters, die Platzierungsprinzipien der Komponenten und die Interaktion der einzelnen Systeme zu studieren.
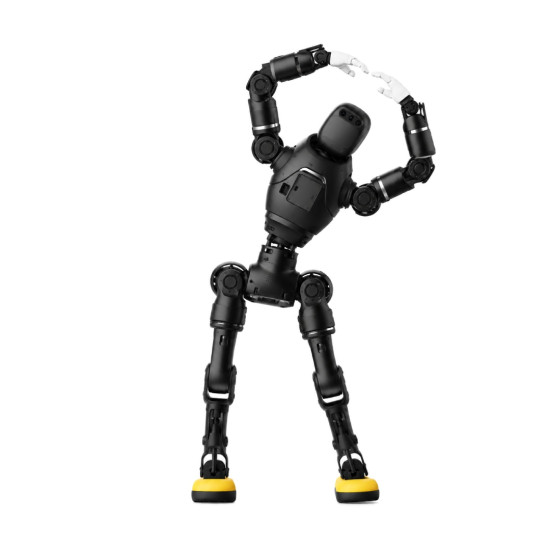
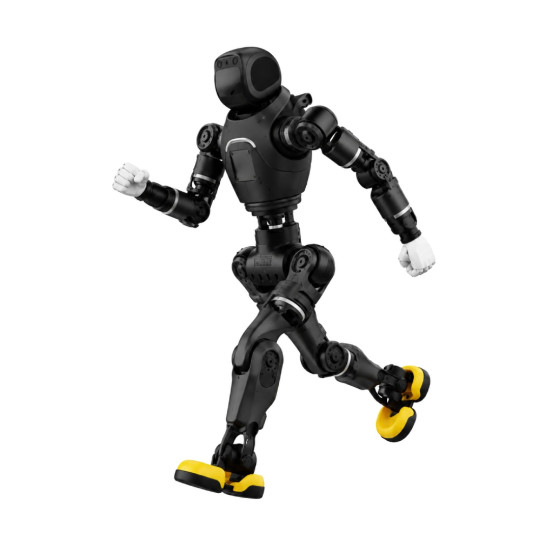
- 29 Freiheitsgrade. Das kinematische System ermöglicht die Untersuchung von Körperbewegungen, Gehen und dynamischem Balancieren während Labor- und Ausbildungsarbeiten.
- Bewegliche Manipulatoren. Jeder Arm hat 7 Freiheitsgrade und unterstützt eine Belastung des Endeffektors von bis zu 3 kg. Dies ermöglicht das Üben verschiedener Trajektorien und das Testen variabler Endeffektormodule.
- Offene Steuerungsschnittstellen. Die Plattform unterstützt den Low-Level-Zugang zu Steuerungssystemen, was es ermöglicht, eigene Algorithmen direkt am Roboter zu entwickeln und zu testen.
- Erweiterung der Hardwarekonfiguration. An die Plattform können zusätzliche Sensoren, Endeffektoren und Rechenmodule entsprechend den Anforderungen eines bestimmten Projekts angeschlossen werden.
- Anschluss zusätzlicher Geräte. Erweiterbare Sensoreingänge, Ausgänge und Rechenressourcen ermöglichen die Integration externer Module und die Anpassung des Systems an verschiedene Forschungsszenarien.
- Praktische Ingenieurausbildung. Der AgiBot X2 EDU kann für die Ausbildung in Montage, Kalibrierung, Einstellung, Wartung und Diagnose einzelner Roboterbaugruppen verwendet werden.
Konstruktion und Kinematik des AgiBot X2 EDU
Der AgiBot X2 EDU hat eine humanoide Konstruktion mit einer Höhe von 1,3 m und 29 Freiheitsgraden. Jeder Arm hat 7 Freiheitsgrade. Die modulare Bauweise ist für den Abbau, den Wiederaufbau und die Anpassung einzelner Hardware-Baugruppen ausgelegt, was sich für praktische Übungen in Mechanik, Antrieben, Elektronik und Bewegungssteuerung eignet.
AgiBot X2 EDU wird als eigenständiges Montage-Modul betrachtet. Zu seiner Konstruktion gehören ein dreiachsiges Hüftgelenk, ein Knieantrieb mit Encoder, ein Kohlefaserrahmen des Unterschenkels, ein zweiachsiges Sprunggelenk und eine rutschfeste Fußstütze. Dieser Parameter wird nicht eigenständig berechnet und nicht ohne direkte Bestätigung des Herstellers zu den technischen Spezifikationen hinzugefügt.
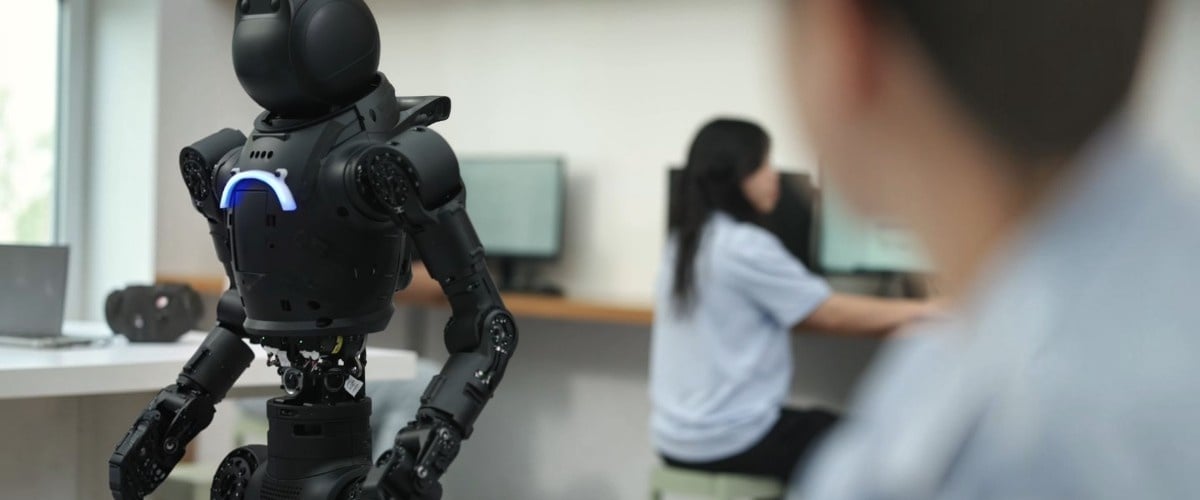
Manipulatoren und Endeffektoren
Jeder Arm des X2 EDU hat 7 Freiheitsgrade, und die zulässige Belastung des Endeffektors beträgt bis zu 3 kg. Diese Konfiguration eignet sich für Laborarbeiten mit Manipulator-Trajektorien, Bewegungskoordination und Handsteuerung.
Die Architektur erlaubt die Installation verschiedener Endeffektoren entsprechend der Aufgabe. Der spezifische Typ der Hand, die Anzahl der Finger, die taktilen Sensoren und die Greifparameter hängen von der gewählten Konfiguration ab.
Sensoren und Hardware-Erweiterungen
Der AgiBot X2 EDU erlaubt den Anschluss zusätzlicher Sensoren über offene Hardware-Schnittstellen. Die Sensorenkonfiguration kann entsprechend dem Laborexperiment, den Datenerfassungsaufgaben oder der Arbeit mit räumlichen Informationen gestaltet werden.
In der Architektur der X2-Serie können Kameras, Tiefensensoren, LiDAR und IMU vorhanden sein, aber die genaue Ausstattung des X2 EDU hängt von der Konfiguration ab. Das Vorhandensein eines Sensors liefert Ausgangsdaten, und Erkennungs-, Lokalisierungs- oder Navigationsalgorithmen werden separat erstellt und angepasst.
Programmierung und sekundäre Entwicklung
Der X2 EDU ist auf die Arbeit mit offenen Hardware-Schnittstellen und Low-Level-Bewegungssteuerung ausgerichtet. Zur Konfiguration können auch separate Rechenmodule für Labor- und Forschungsaufgaben hinzugefügt werden.
Für die X2-Architektur sind ROS 2/MQTT, Ethernet, Wi-Fi/5G, BLE und ein Debug-Modus angegeben. Für die Serie sind auch SDKs und ein offizielles URDF-Modell-Repository verfügbar, jedoch muss die spezifische Liste der APIs, Programmiersprachen und Dateien für den X2 EDU mit der Dokumentation der gewählten Konfiguration abgeglichen werden.
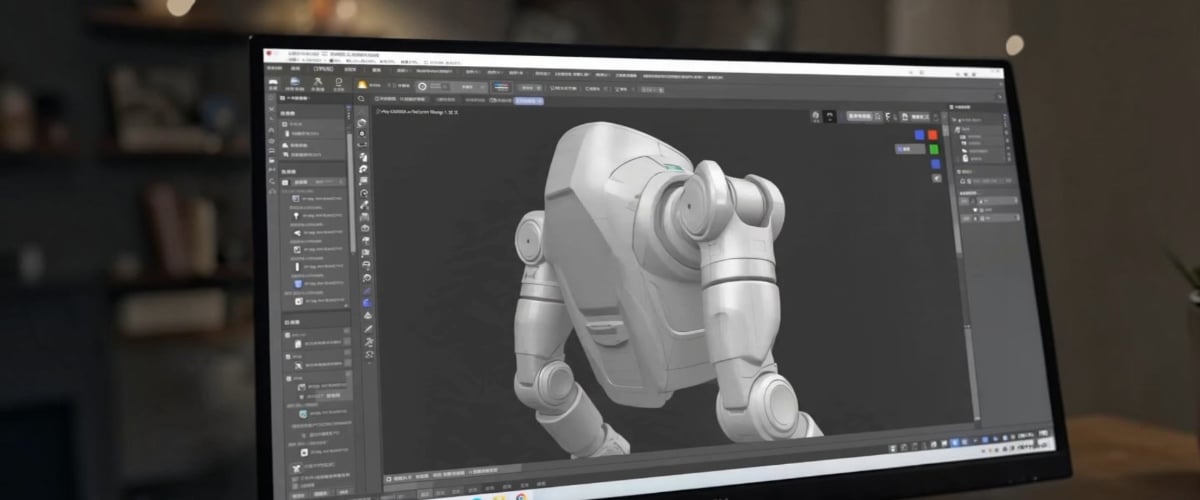
AgiBot X2 EDU für Bildung und F&E
Die EDU-Version ist für das praktische Studium der Mechanik, Elektronik, Antriebe, Steuerung und Software von humanoider Robotik konzipiert. Auf ihrer Basis können Laborarbeiten zur Montage von Baugruppen, Kalibrierung, Bewegungsplanung, Sensoranschluss und Überprüfung eigener Algorithmen durchgeführt werden.
Für F&E-Teams sind die modulare Konstruktion, der Zugang zur Bewegungssteuerung, die Arbeit mit verschiedenen Endeffektoren und der Anschluss externer Rechenmodule wichtig. Aufgaben des maschinellen Lernens und robotischen Modellen hängen von der Software eines bestimmten Projekts ab.
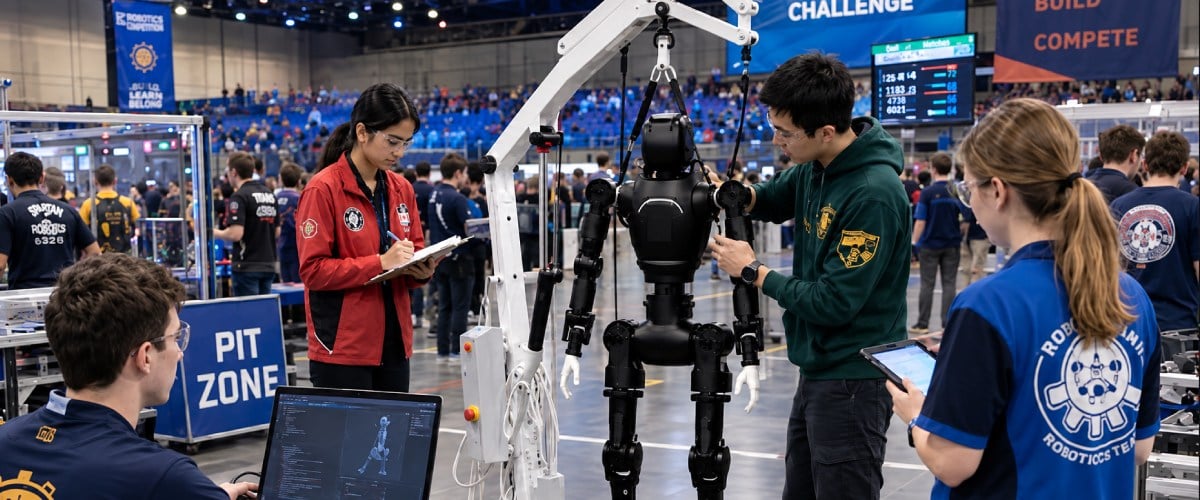
Praktische Szenarien des AgiBot X2 EDU
Anwendungen des AgiBot X2 EDU umfassen Ausbildung, Ingenieurausbildung, wissenschaftliche Forschung, Programmierung, Testen von Bewegungsalgorithmen und Arbeit mit sensorischen und mechanischen Systemen.
- Universitäten und technische Bildungseinrichtungen. Praktische Übungen in Mechanik, Elektronik, Kinematik und Steuerung von Humanoiden.
- F&E-Labore. Überprüfung von Bewegungsalgorithmen, eigenen Hardware-Modulen und verschiedenen Manipulator-Konfigurationen.
- Ingenieurausbildung. Montage, Kalibrierung, Diagnose und Einstellung mechanischer und elektronischer Baugruppen.
- Studentische Robotikprojekte. Erstellung und Überprüfung eigener Steuerungsszenarien auf physischer Hardware.
- Forschung zu Manipulationen. Arbeit mit Armen mit 7 Freiheitsgraden und verschiedenen Endeffektoren.
- Sensorische Experimente. Anschluss zusätzlicher Sensoren und Arbeit mit den erhaltenen Daten.
- Programmierung eines humanoiden Roboters. Testen von Algorithmen über verfügbare Steuerungsschnittstellen und Werkzeuge für die sekundäre Entwicklung.
Lieferumfang des AgiBot X2 EDU
Für den X2 EDU hängt die genaue Liste der Lieferkomponenten von der gewählten Konfiguration ab. Daher sollten dem Standardset keine Hände, Sensoren, Rechenmodule oder andere Komponenten ohne separate Spezifikation hinzugefügt werden.
Bitte beachten: Der genaue Lieferumfang, die Konfiguration der Endeffektoren, Rechenmodule und verfügbaren Optionen müssen vor der Bestellung geklärt werden.
Technische Daten des AgiBot X2 EDU
Konstruktion und Bewegung
| Parameter | Wert |
| Abmessungen netto | 1310 × 460 × 210 |
| Gewicht netto | 35 kg |
| Gesamtanzahl der Freiheitsgrade | 29 |
| Freiheitsgrade eines Arms | 7 |
| Freiheitsgrade der Taille | 3 |
| Freiheitsgrade eines Beins | 6 |
| Maximale Reichweite eines Arms | 558 mm |
| Zulässige Belastung | bis zu 3 kg |
Hardware und Erweiterungen
| Parameter | Wert |
| Endeffektor | Standard-Demonstrationshand |
| Optionale Greifer | OmniPicker |
| Rechenmodul | RK3588 |
| Sensor | IMU |
| Sensoreingänge und -ausgänge | Multisensorisch |
| Rechenteil | Erweiterbar |
| Hardware-Komponenten | Verfügbar zur Modifikation |
| Bewegungssteuerung | Offene Low-Level-Schnittstellen |
Stromversorgungssystem
| Parameter | Wert |
| Batteriespannung | 48 V |
| Batteriekapazität | 10 Ah |
| Ladezeit | bis zu 1,5 Stunden |
Ausbildung und Entwicklung
| Parameter | Wert |
| Zweck | Bildung, Forschung, Fachausbildung |
| Montage und Einstellung | Unterstützt |
| Bildungskits | Verfügbar |
| Simulationsmaterialien | Verfügbar |
| Laborarbeiten | Unterstützt |
Kaufen Sie den humanoiden Roboter AgiBot X2 EDU
AgiBot X2 EDU ist für Universitäten, Labore, Ingenieurausbildung und Forschungsprojekte im Bereich der humanoiden Robotik konzipiert. Unsere Spezialisten helfen Ihnen, die Konfiguration für Bildungs- oder F&E-Aufgaben auszuwählen, die Ausstattung, verfügbare Module, den aktuellen Preis und die Lieferzeiten zu klären und die Bestellung aufzugeben.







































