

- Stock: Auf Lager
- Artikelnummer: 827588000002814271

Weitere Produkte dieser Marke


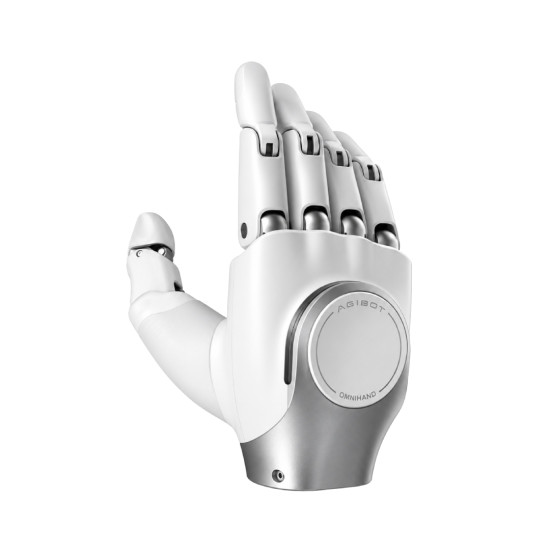
OmniHand 3 robotische Hand für humanoide und mobile Plattformen
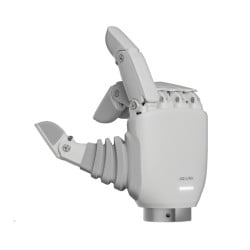
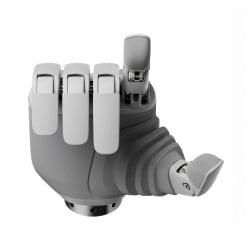
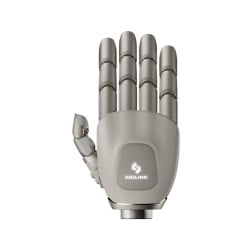
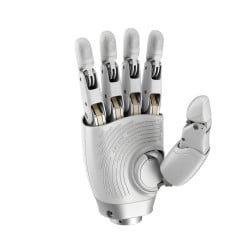
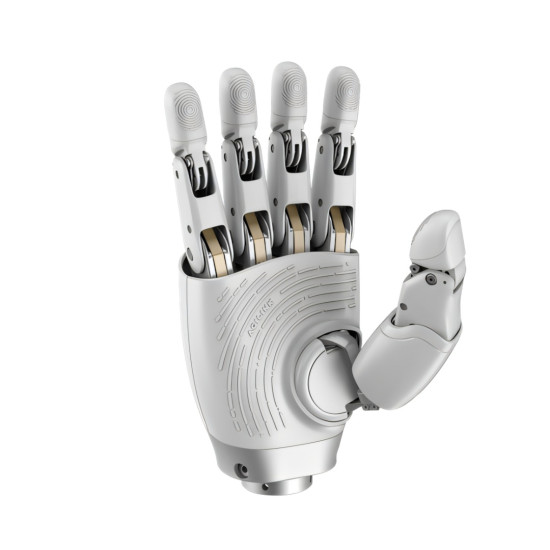
AgiBot OmniHand 3 ist eine robotische Hand, die für die Integration in humanoide Plattformen, mobile robotische Komplexe und Servicesysteme entwickelt wurde. Das kinematische Schema verfügt über 10 aktive und 6 passive Freiheitsgrade, die eine hohe Beweglichkeit der Finger, präzises Greifen von Objekten und die Wiedergabe komplexer Gesten ermöglichen. Das taktile System enthält über 300 empfindliche Zonen, die über die Oberfläche der Finger, der Handfläche und des Handrückens verteilt sind. Das Sensorsystem registriert den physischen Kontakt mit Objekten während des Greifens, Haltens und der Durchführung komplexer Manipulationen.
Vorteile der AgiBot OmniHand 3
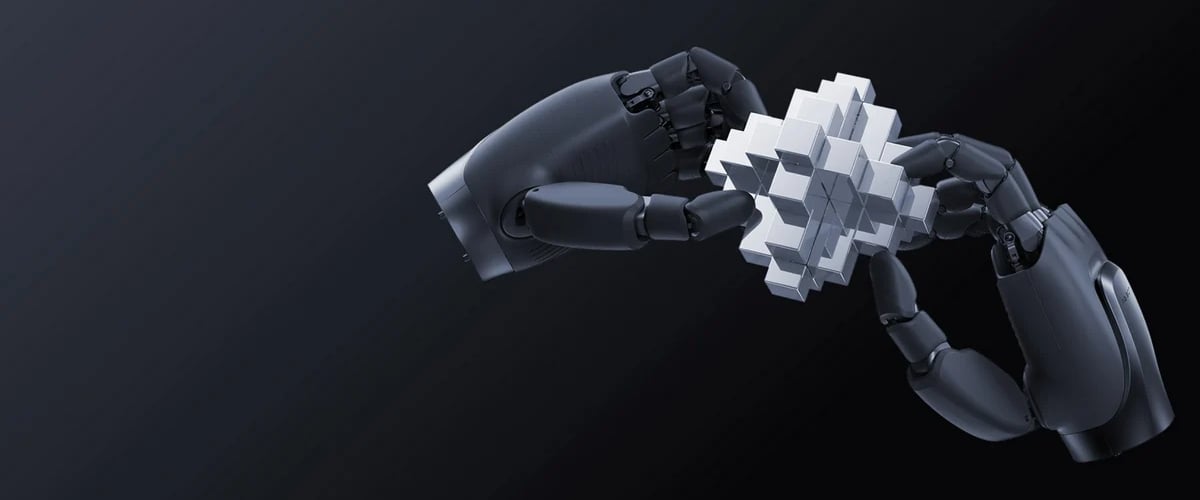
- Flexibles Steuern der Fingerbewegungen. Die kinematische Hand umfasst 10 aktive und 6 passive Freiheitsgrade, die adaptive Fingerkonfigurationen, präzise Gesten und das Greifen von Objekten beliebiger Form ermöglichen.
- Arbeiten mit Objekten bis zu 5 kg. Die zulässige Belastung beträgt bis zu 5 kg, was das Greifen, Halten und Bewegen von Objekten innerhalb dieses Wertes ermöglicht.
- Berührungskontrolle an verschiedenen Stellen der Hand. Über 300 empfindliche Elemente sind an den Fingerspitzen, der Handfläche und dem Handrücken platziert, um den physischen Kontakt mit Objekten oder dem Bediener genau zu registrieren.
- Erkennung von Kontakt über die gesamte Handfläche. Die gleichzeitige Registrierung des taktilen Datenarrays von allen Punkten ermöglicht die Erfassung der Interaktion nicht nur mit den Fingerspitzen, sondern auch mit der Handfläche und dem Handrücken.
- Hohe Dynamik der Auslösung. Die typische Zeit für das vollständige Öffnen oder Schließen der Hand beträgt 0,5 s, was die Durchführung von Operationen mit wiederholtem zyklischem Greifen optimiert.
Kinematik mit 10 aktiven und 6 passiven Freiheitsgraden
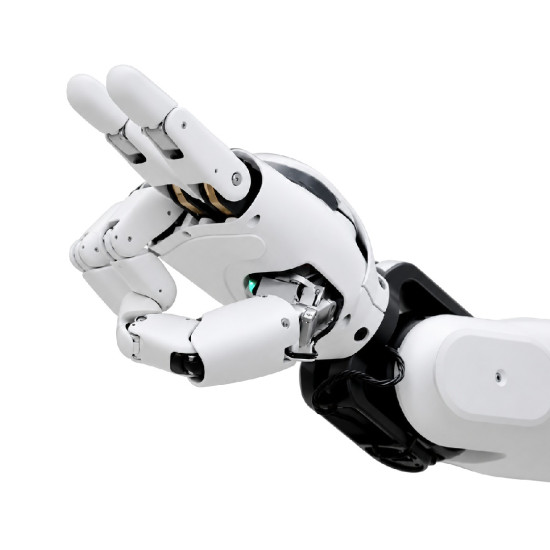
OmniHand 3 verfügt über 10 aktive und 6 passive Freiheitsgrade. Jeder Freiheitsgrad ist für eine separate Bewegung in der mechanischen Konstruktion der Hand verantwortlich. Aktive Freiheitsgrade werden von Antrieben gesteuert und führen die Befehle des Steuerungssystems aus. Passive Freiheitsgrade ändern ihre Position entsprechend der Kinematik der Gelenke und der mechanischen Interaktion während der Arbeit der Hand.
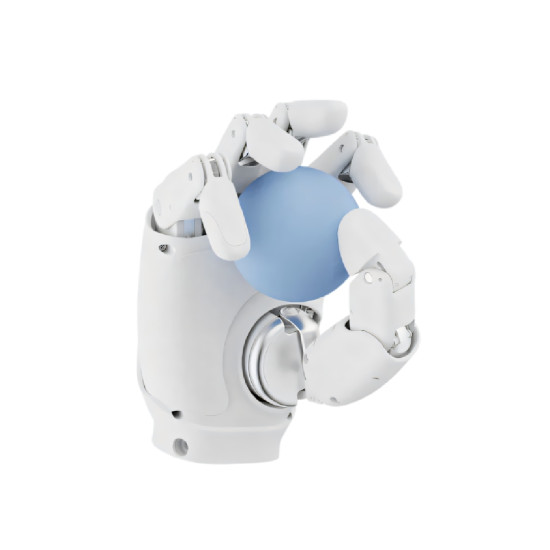
Diese Konstruktion ermöglicht die Bildung verschiedener Fingerstellungen, die Wiedergabe von Gesten und die Anwendung mehrerer Greifmethoden. Dank dieser Kinematik kann die Position der Finger an die Form des Objekts beim Greifen angepasst werden.
Taktile Systeme mit über 300 empfindlichen Punkten
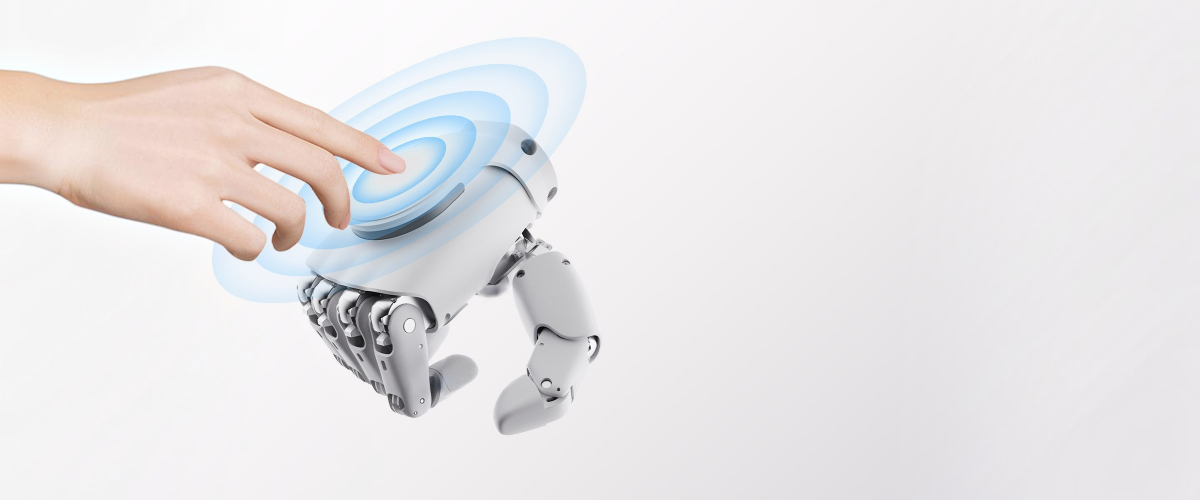
OmniHand 3 ist mit über 300 taktilen Elementen ausgestattet, die über die Hauptkontaktzonen der Hand verteilt sind. Sie erfassen den mechanischen Kontakt mit Objekten oder Personen und sind platziert auf:
- den Fingerspitzen;
- der Handfläche;
- dem Handrücken.
Diese Platzierung ermöglicht es, zu bestimmen, in welchem Bereich der Kontakt beim Greifen eines Objekts oder bei der Interaktion mit einer Person entsteht. Das taktile System ergänzt die Daten über die Fingerstellung mit Informationen über den tatsächlichen physischen Kontakt mit einem externen Objekt. Das taktile System arbeitet nach dem eindimensionalen Messprinzip und hat eine Auflösung von 0,1. Eine separate Sensorzone auf dem Handrücken ermöglicht die Registrierung von Berührungen außerhalb der Finger und der Handfläche.
Arbeiten mit Objekten bis zu 5 kg
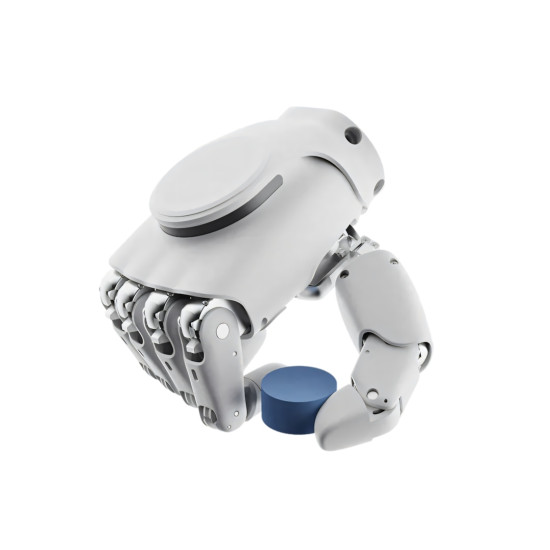
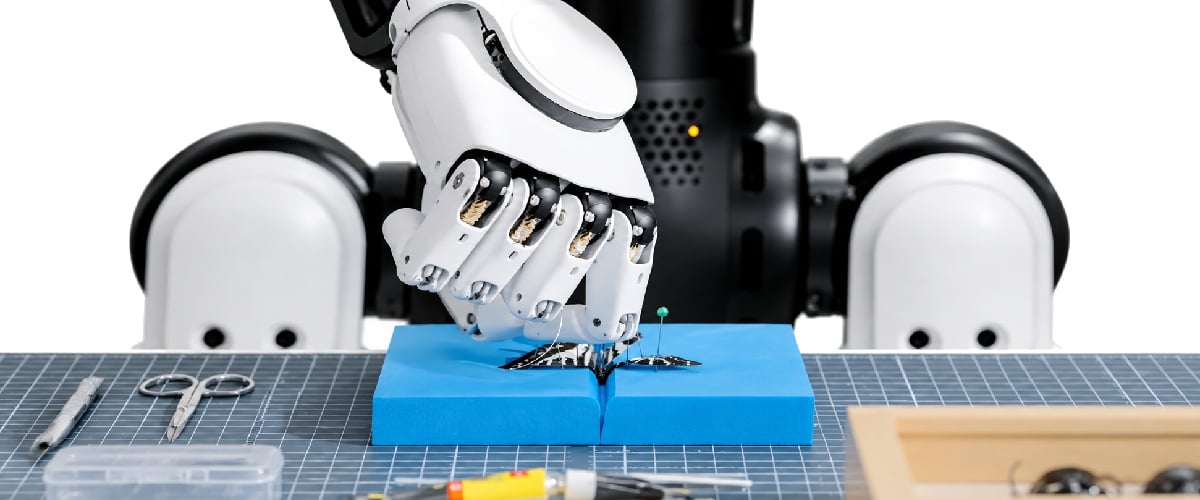
AgiBot OmniHand 3 ist für die Arbeit mit einer Belastung von bis zu 5 kg ausgelegt. Die Konstruktion der Hand ermöglicht die Arbeit mit Objekten unterschiedlicher Form und Größe, indem die Fingerposition entsprechend der Geometrie des Objekts geändert wird. Dies eignet sich für das Greifen, Halten, Bewegen und Übergeben von Objekten in robotischen Systemen.
Erkennung von Kontakt mit Menschen und Objekten
OmniHand 3 registriert physischen Kontakt mit Menschen oder Objekten in verschiedenen Zonen der Hand. Die Berührungsdaten werden an das Steuerungssystem übertragen und können beim Greifen, Halten und anderen Kontaktoperationen berücksichtigt werden. Sensorzonen an den Fingern, der Handfläche und dem Handrücken ermöglichen die Erkennung von Kontakt an mehreren Punkten. Die Konstruktion bietet auch Schutz vor Quetschungen für eine kontrolliertere Kontaktinteraktion mit Menschen und Objekten.
Anwendungsbereiche der AgiBot OmniHand 3
- Bildung und Ausbildungsprogramme. Einsatz in Universitäten, Laboren und Forschungszentren zur Erforschung von Robotik, Kinematik, Bewegungssteuerung und taktilen Systemen.
- Interaktion zwischen Mensch und Roboter. Untersuchung des physischen Kontakts, der Reaktion des robotischen Systems auf Berührungen und der Anwendung taktiler Daten bei der Steuerung.
- Mobile Robotik. Installation auf mobilen Manipulatoren zum Greifen, Halten, Bewegen von Objekten und zur Durchführung anderer Operationen mit der robotischen Hand.
- Serviceroboter. Arbeiten mit Objekten, Ausführen von Gesten und Kontaktinteraktion in robotischen Systemen für unterstützende und Serviceaufgaben.
- Forschungsroboterplattformen. Verwendung als Endausführungsmodul zur Testung von Steuerungsalgorithmen, Objektgreifen und taktiler Interaktion.
Integration mit humanoiden und mobilen Plattformen
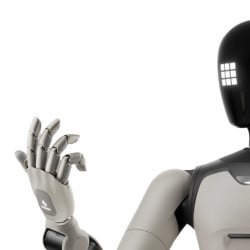
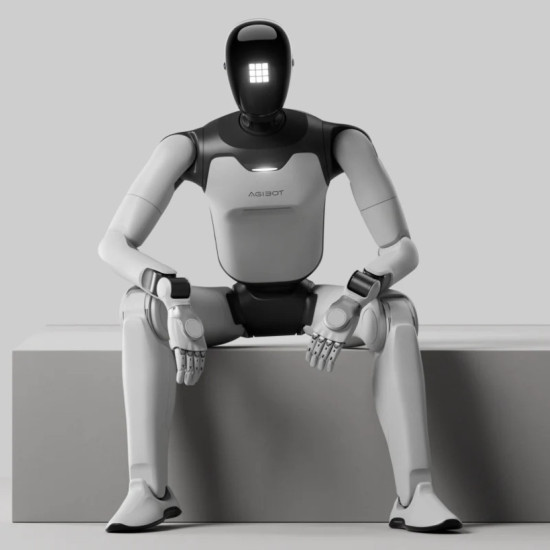
OmniHand 3 eignet sich zur Installation auf humanoiden robotischen Plattformen und mobilen Manipulatoren. Vor dem Anschluss muss die mechanische, elektrische und softwareseitige Kompatibilität der Hand mit dem spezifischen Robotermodell überprüft werden. Für den Datenaustausch sind die Schnittstellen CAN FD und RS485 vorgesehen. Bei der Integration müssen der Befestigungstyp, die Stromversorgungsparameter, die Kompatibilität des Controllers und die Anforderungen an die Softwaresteuerung berücksichtigt werden.
Lieferumfang der AgiBot OmniHand 3
Das AgiBot OmniHand 3 Set enthält die Hauptkomponenten für den Anschluss der Hand an das robotische System und die Datenübertragung.
- Robotische Hand OmniHand. Hauptausführungsmodul zur Installation an einem robotischen Arm oder mobilen Manipulator.
- RS485-Verbindungskabel. Wird für den Datenaustausch zwischen der Hand und dem Steuerungssystem über die RS485-Schnittstelle verwendet.
- CAN FD-Verbindungskabel. Zum Anschluss der OmniHand an einen kompatiblen Controller oder eine robotische Plattform über CAN FD vorgesehen.
- Stromversorgungskabel. Sorgt für den Anschluss der Hand an die Stromquelle gemäß den Systemanforderungen.
- USB Type-C Datenübertragungskabel. Wird für den Anschluss des Geräts während der Einrichtung, des Datenaustauschs oder von Serviceoperationen verwendet.
- Konformitätszertifikat. Dokument, das im Lieferumfang enthalten ist und die Übereinstimmung des Produkts mit den festgelegten Anforderungen bestätigt.
Bitte beachten: Der genaue Lieferumfang der AgiBot OmniHand 3 muss vor der Bestellung geklärt werden.
Technische Daten der AgiBot OmniHand 3
| Parameter | Wert |
| Freiheitsgrade | 16 |
| Maximale Belastung | 5 kg |
| Öffnungs-/Schließzeit | 0,5 s |
| Wiederholgenauigkeit der Positionierung | ±0,3 mm |
| Typ des taktilen Sensors | Eindimensional |
| Anzahl der taktilen Elemente | Über 300 |
| Sensorauflösung | 0,1 |
| Kommunikationsschnittstellen | CAN FD, RS485 |
| Taktile Systeme | 1D-Sensor |
| Fernsteuerungssystem | Dex-UMI |
| Softwareumgebung | ROS 2 |
| Entwicklungswerkzeuge | Python, C++ |
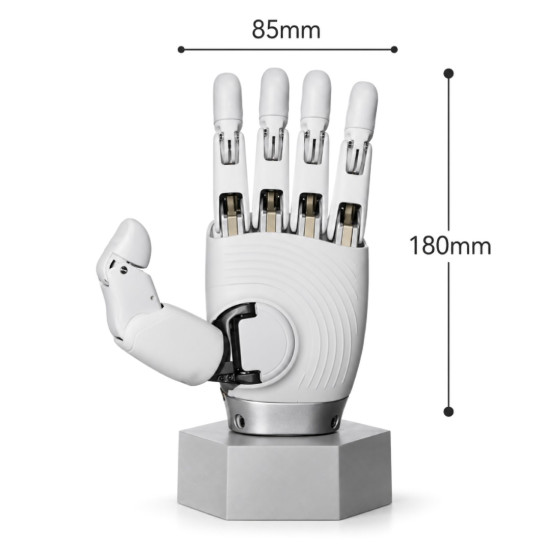
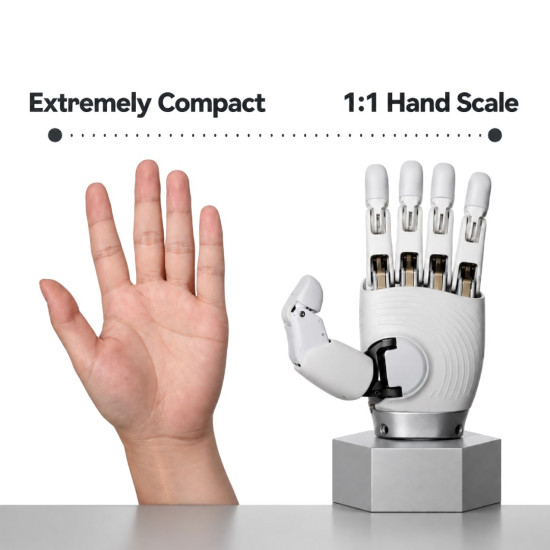
| Abmessungen netto | 180 × 85 × 38,5 mm |
| Gewicht netto | 0,510 kg |
Bestellen Sie die AgiBot OmniHand 3
AgiBot OmniHand 3 eignet sich für Forschungszentren, Universitäten, Robotikentwickler, Systemintegratoren und Unternehmen, die eine robotische Hand für die Arbeit mit Objekten, die Wiedergabe von Gesten, taktile Interaktion und die Installation auf humanoiden Robotern oder mobilen Manipulatoren benötigen. Unsere Spezialisten helfen Ihnen, die Kompatibilität mit der robotischen Plattform zu überprüfen und die Anschlussmöglichkeiten zu klären.