


- Stock: Auf Lager
- Artikelnummer: 827588000002811842
- SKU: AgiBot-X2-REC

Weitere Produkte dieser Marke


AgiBot X2 REC für Roboterdaten und Forschungsprojekte
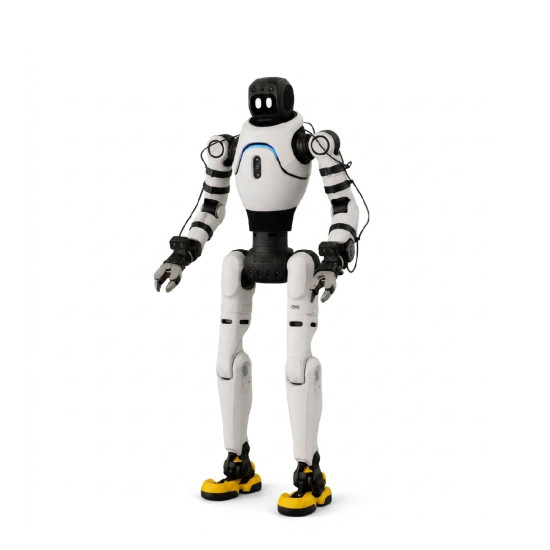
AgiBot X2 REC ist ein humanoider Roboter der X2-Serie zur Datenerfassung unter realen Bedingungen, für Operationen und die Erforschung von Robotermodellen. Das Modell hat eine Höhe von 131 cm, ein Gewicht von 40 kg und 30 Freiheitsgrade, von denen 7 auf jeden Arm entfallen. Die Sensorik umfasst RGB, RGB-D, Stereokameras, LiDAR und IMU, und die Rechenaufgaben werden von NVIDIA Orin NX mit 16 GB Speicher ausgeführt. Für die Fernsteuerung sind VR, Controller und Bewegungsverfolgung vorgesehen. Genie Studio bildet einen Arbeitszyklus aus Demonstrationsaufzeichnung, Training, Testen und Bereitstellung eigener VLA-Modelle.
Hauptvorteile des AgiBot X2 REC
- Datenerfassung unter realen Bedingungen. Der X2 REC ist für die Aufzeichnung von Roboterdemonstrationen und die Erstellung von Datensätzen für Forschungs- und Anwendungsaufgaben konzipiert. Der Hersteller positioniert diese Konfiguration als humanoide Plattform zur Datenerfassung direkt in der realen Umgebung.
- Teleoperation und Ganzkörperbewegungssteuerung. Der Bediener kann die Bewegungen des Roboters während der Demonstrationsaufzeichnung, der Szenarioausführung und des Algorithmustests steuern. Für die Fernsteuerung ist die Unterstützung von VR, Controllern und Bewegungserfassungssystemen vorgesehen.
- 30 Freiheitsgrade. Das fortschrittliche kinematische System ermöglicht die Reproduktion und Aufzeichnung komplexer Ganzkörperbewegungen, einschließlich komplexer Aktionssequenzen. Für den X2 REC sind 30 Freiheitsgrade angegeben.
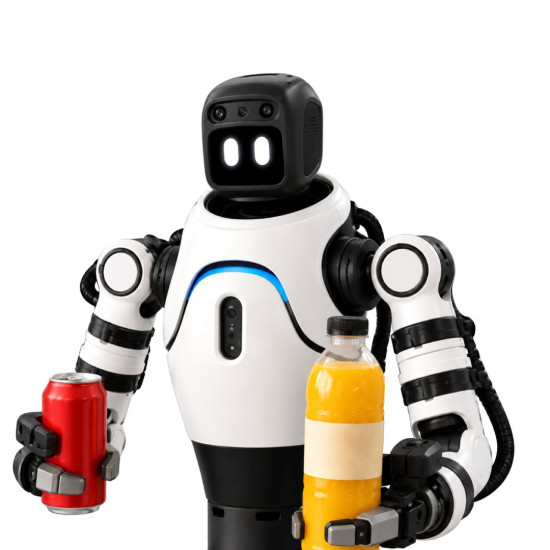
- Manipulatoren mit 7 Freiheitsgraden. Jeder Arm hat 7 Freiheitsgrade, was die Möglichkeiten zur Erforschung von Manipulationen, Bewegungsbahnen und Interaktionen mit Objekten erweitert. Die angegebene Nutzlast eines Arms beträgt bis zu 3 kg.
- Multikanalsystem für maschinelles Sehen. Kameras, die an verschiedenen Stellen des Gehäuses angebracht sind, liefern Daten aus mehreren Blickwinkeln für Aufgaben der Computer Vision, Teleoperation und robotergestützte Manipulationen. Die Konfiguration umfasst RGB- und RGB-D-Kameras, Stereo Vision sowie visuelle Module im Kopf-, Brust-, Rücken- und Handgelenkbereich.
- LiDAR und IMU. LiDAR und das inertiale Messmodul liefern räumliche und inertiale Daten, die zur Entwicklung und zum Testen von Orientierungs-, Lokalisierungs- und Bewegungsanalysealgorithmen verwendet werden können. Der tatsächliche Autonomiegrad hängt von der implementierten Software und dem spezifischen Betriebsszenario ab.
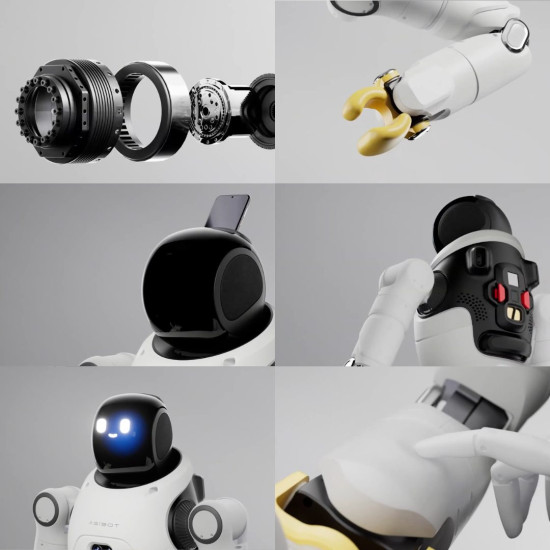
- Unterstützung verschiedener Endeffektoren. Die Roboterkonfiguration kann an spezifische Manipulations- und Demonstrationsaufgaben angepasst werden. Für den X2 REC ist die Unterstützung von OmniHand und OmniPicker 3 angegeben.
- Vollständiger Datenarbeitszyklus in Genie Studio. Aufgezeichnete Demonstrationen können zur weiteren Vorbereitung und Entwicklung von Robotermodellen verwendet werden. Für den X2 REC ist ein Zyklus vorgesehen, der Datenerfassung, Training, Testen und Bereitstellung eigener VLA-Modelle umfasst.
Konstruktionsschema und Kinematik des AgiBot X2 REC
Die humanoide Roboterplattform AgiBot X2 REC mit einer Höhe von 131 cm und einem Gewicht von 40 kg wurde zur Datenerfassung, Teleoperation und Erforschung der Ganzkörperbewegungssteuerung entwickelt. Das kinematische System des Roboters verfügt über 30 Freiheitsgrade, von denen 7 Freiheitsgrade auf jeden Arm entfallen. Diese Konfiguration ermöglicht die Reproduktion komplexer Ganzkörperbewegungen, die Steuerung der Manipulatorpositionen und die Aufzeichnung von Aktionssequenzen während der Fernsteuerung. Für die REC-Version gibt der Hersteller die Unterstützung synchronisierter Ganzkörper-Teleoperation an, was für die Aufzeichnung von Demonstrationen und die Erstellung von Trainingsdatensätzen wichtig ist.
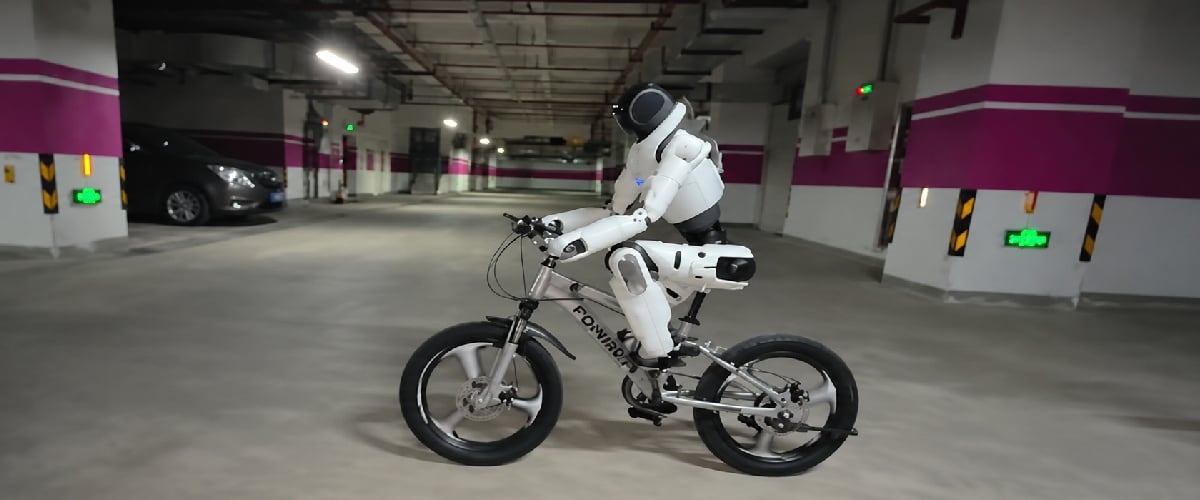
Manipulatoren und Interaktion mit Objekten
Jeder Manipulator des X2 REC hat 7 Freiheitsgrade, was einen großen Bewegungsbereich bei der Arbeit mit Objekten und der Reproduktion komplexer Bahnen ermöglicht. Die angegebene Nutzlast beträgt bis zu 3 kg pro Arm. Als Endeffektoren für diese Konfiguration sind OmniHand und OmniPicker 3 vorgesehen. Die Wahl des spezifischen Greifers hängt von der Art des Experiments, dem Objekttyp und den zu erfassenden Daten ab.
Die Plattform kann zur Aufzeichnung von Szenarien zum Greifen, Bewegen und Platzieren von Objekten, zur Erforschung der Manipulatorkinematik und zur Erstellung von Datensätzen für das Training von Robotermodellen verwendet werden. Die Anzahl der Finger, das Vorhandensein von taktilem Feedback und die Steuerungsmöglichkeiten der Kraft hängen vom installierten Endeffektor ab und sind nicht für alle Konfigurationen gleich.
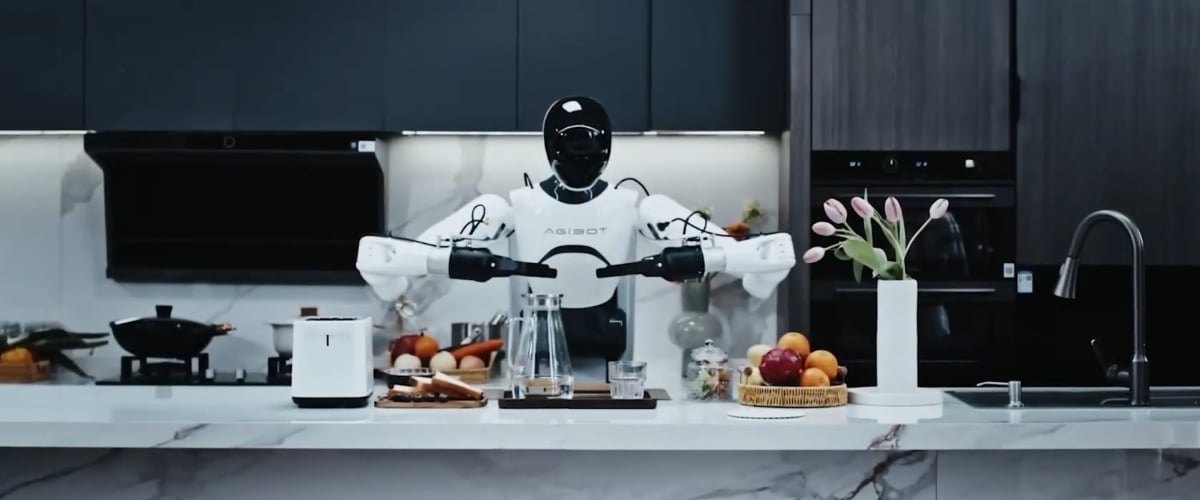
Sensorsystem und Umgebungswahrnehmung
Die REC-Version ist mit einem Sensorpaket zur Erfassung visueller, räumlicher und inertialer Daten während der Bewegung und Manipulationen ausgestattet. Zum Wahrnehmungssystem gehören RGB-Kameras, RGB-D-Sensoren, Stereokameras, LiDAR und IMU.
Visuelle Module sind in mehreren Bereichen des Roboters platziert, darunter im Kopf-, Brust-, Rücken- und Handgelenkbereich. Diese Multiview-Konfiguration ermöglicht es, die Arbeitsumgebung und den Interaktionsprozess mit Objekten gleichzeitig aus verschiedenen Blickwinkeln zu erfassen.
LiDAR wird zur Erfassung räumlicher Daten über die Umgebung verwendet, während IMU Bewegungs- und Orientierungsparameter des Gehäuses registriert. Die spezifischen Funktionen zur Lokalisierung, Navigation, Objekterkennung und autonomen Verhalten werden durch die verwendete Software und die Einstellungen des spezifischen Szenarios bestimmt.
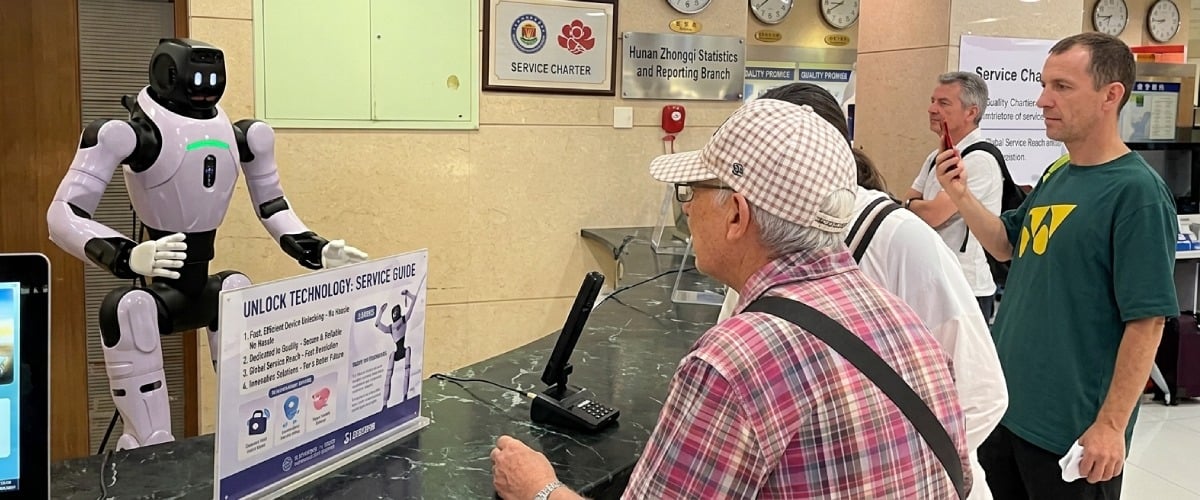
Rechenplattform und Softwareentwicklung
Der AgiBot X2 REC ist mit einem Rechenmodul NVIDIA Orin NX mit 16 GB Speicher ausgestattet, das zur Verarbeitung von Sensordaten und zur Ausführung von Robotikalgorithmen verwendet wird. Die REC-Konfiguration ist auf Ganzkörper-Teleoperation und Integration mit Genie Studio ausgerichtet. Die Bewegungssteuerung kann über VR-Systeme, Controller oder Technologien zur Bewegungsverfolgung des Bedieners erfolgen. Die während der Demonstrationen gesammelten Daten können anschließend für das Training, Testen und Validieren von Robotermodellen verwendet werden.
In der offenen Spezifikation des X2 REC wird keine vollständige Liste der unterstützten SDKs, APIs, Programmiersprachen und Hardware-Schnittstellen angegeben. Daher ist es ratsam, die Unterstützung von Python, C++, DDS, GStreamer, USB, Ethernet und anderen Technologien anhand der Dokumentation der spezifischen X2 REC-Konfiguration zu überprüfen, ohne die Eigenschaften der Versionen X2 Ultra, EDU oder anderer Modifikationen automatisch zu übertragen.
Datenerfassung und Training von Robotermodellen
Eine der Hauptanwendungen des AgiBot X2 REC ist die Datenerfassung unter realen Bedingungen. Die Plattform kombiniert Ganzkörper-Teleoperation, ein multikanales Wahrnehmungssystem und die Werkzeuge von Genie Studio zur Aufzeichnung von Demonstrationen und zur weiteren Arbeit mit den erhaltenen Datensätzen.
Während der Fernsteuerung können Bewegungsbahnen des Körpers und der Manipulatoren, Operationen mit Objekten sowie synchronisierte Daten von Kameras, LiDAR und IMU aufgezeichnet werden. Dies ermöglicht die Erstellung umfassender Trainingsdatensätze, die die Interaktion des physischen Roboters mit der realen Umgebung widerspiegeln.
Der Arbeitsprozess in Genie Studio umfasst die aufeinanderfolgenden Phasen der Datenerfassung, des Trainings, des Testens und der Bereitstellung von Modellen. Der X2 REC wird auch als Plattform für die Entwicklung und Validierung eigener VLA-Modelle positioniert, die visuelle Wahrnehmung, Sprachbefehle und physische Aktionen kombinieren. Dieser Ansatz ermöglicht es, zunächst die erforderlichen Szenarien mit Beteiligung des Bedieners aufzuzeichnen und die erhaltenen Demonstrationen dann als Grundlage für das Training und die anschließende autonome Ausführung der entsprechenden Aufgaben durch das robotische System zu verwenden.
Anwendungen des AgiBot X2 REC
Der X2 REC ist für Projekte ausgelegt, bei denen physische Demonstrationen, Fernsteuerung und die Aufzeichnung von Sensorströmen für die weitere Arbeit mit Robotermodellen erforderlich sind.
- Erfassung von Roboterdaten. Aufzeichnung von Bewegungen, Manipulationen und Sensorinformationen auf einem physischen Humanoiden.
- Ganzkörper-Teleoperation. Steuerung von Körper und Gliedmaßen über VR, Controller oder Bewegungsverfolgung.
- Arbeit mit VLA-Modellen. Vorbereitung von Daten für das Training, Testen und Bereitstellen von Vision-Language-Action-Modellen.
- Forschung zu Manipulationen. Aufzeichnung der Arbeit von Händen und Endeffektoren bei der Interaktion mit Objekten.
- Computer Vision. Arbeit mit RGB-, RGB-D- und Stereodaten aus verschiedenen Bereichen des Gehäuses.
- F&E in humanoider Robotik. Überprüfung von Bewegungs-, Wahrnehmungs- und Verhaltensalgorithmen auf physischer Hardware.
- Laborprojekte. Erstellung eigener Datensätze und Überprüfung von Roboterszenarien.
Technische Spezifikationen des AgiBot X2 REC
Konstruktion und Bewegung
| Parameter | Wert |
| Abmessungen netto | 1310 × 460 × 210 mm |
| Nettogewicht | 40 kg |
| Gesamtzahl der Freiheitsgrade | 30 |
| Freiheitsgrade eines Arms | 7 |
| Nutzlast | 3 kg |
| Bewegungssteuerung | Ganzkörperbewegungssteuerung |
Manipulatoren, Sensoren und Berechnungen
| Parameter | Wert |
| Endeffektoren | OmniHand, OmniPicker 3 |
| Visuelle Wahrnehmung | RGB, RGB-D, Stereo Vision |
| Position der visuellen Module | Kopf, Brust, Rücken, Handgelenke |
| LiDAR | Vorhanden |
| Inertiales Messmodul | IMU |
| Rechenmodul | NVIDIA Orin NX |
| Speicher des Rechenmoduls | 16 GB |
| Arbeit mit Modellen | Eigene VLA-Modelle |
| Software-Ökosystem | Genie Studio |
| Modellarbeitszyklus | Datenerfassung, Training, Testen, Bereitstellung |
Teleoperation und Datenverarbeitung
| Parameter | Wert |
| Fernsteuerung | VR, Controller, Bewegungsverfolgung |
| Steuermodus | Ganzkörperbewegungen |
| Datenverarbeitung | Genie Studio |
| Arbeit mit Modellen | VLA-Modelle |
Kaufen Sie den humanoiden Roboter AgiBot X2 REC
AgiBot X2 REC ist für die Datenerfassung unter realen Bedingungen, Ganzkörper-Teleoperation, Arbeit mit VLA-Modellen und Forschungs-R&D-Projekte konzipiert. Unsere Experten helfen Ihnen bei der Auswahl der Konfiguration für spezifische Aufgaben, der Klärung der Endeffektoren, des Rechenmoduls, der Ausstattung, des aktuellen Preises und der Lieferzeiten sowie bei der Bestellung.







































