

- Stock: Auf Lager
- Artikelnummer: 827588000002814312

Weitere Produkte dieser Marke


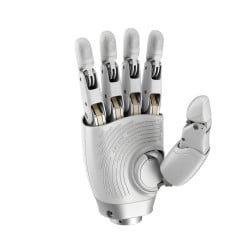
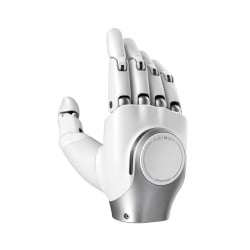
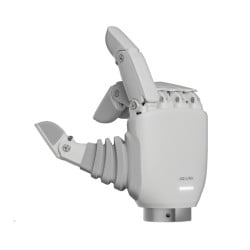
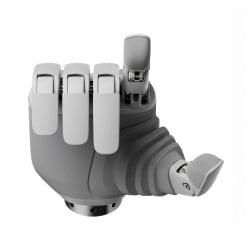
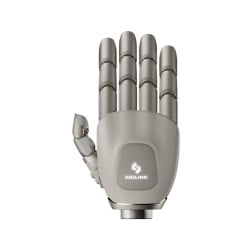
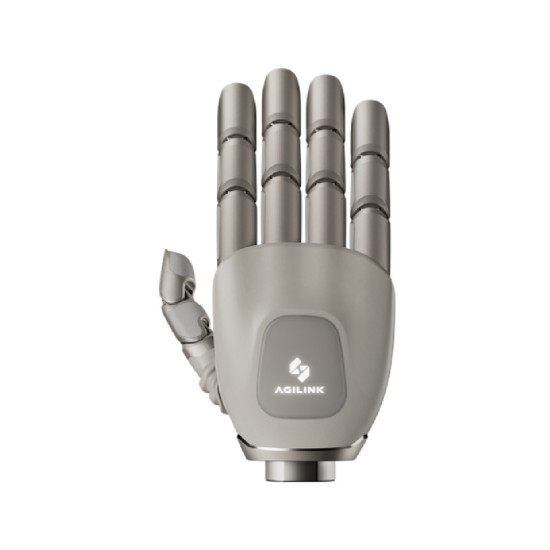
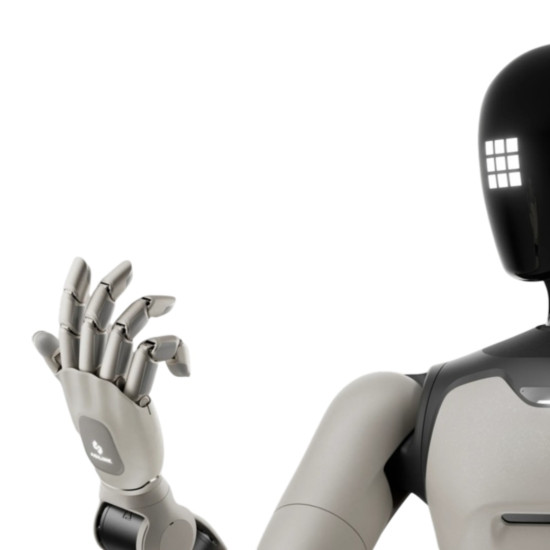
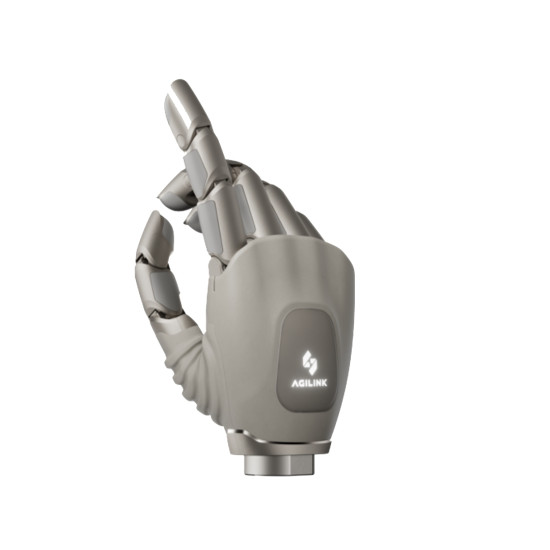
AgiBot OmniHand 3 Ultra-M ist eine robotische, mehrgelenkige Hand für humanoide Plattformen, die Erforschung physisch verkörperter künstlicher Intelligenz und die Durchführung komplexer Kontaktmanipulationen. Das kinematische System verfügt über 21 aktive Freiheitsgrade, Direktantrieb der Gelenke und ein fortschrittliches taktiles System mit Sensoren an den Fingerspitzen und der Handfläche. Die Konstruktion ist für präzise Arbeiten mit physischen Objekten, die Erfassung von Kontaktdaten, das Training robotischer Systeme und die Durchführung bimanualer Operationen ausgelegt.
Vorteile der AgiBot OmniHand 3 Ultra-M
- 21 aktive Freiheitsgrade. Die mehrgelenkige Kinematik ermöglicht eine unabhängige Steuerung der Fingerbewegungen und erlaubt die Bildung verschiedener Greiftypen für die Arbeit mit Objekten komplexer Geometrie.
- Direktantrieb der Gelenke. Die Antriebe steuern direkt die Bewegung der Gelenke, und Encoder übermitteln in Echtzeit Daten über deren Position. Die Wiederholgenauigkeit der Positionierung beträgt ±0,2 mm.
- Optische taktile Sensoren an den Fingern. Das Sensorsystem erfasst dreidimensionale Kraftvektoren bei Kontakt mit einem Objekt. Der Messbereich beträgt 0–30 N, und die Genauigkeit der Deformationsbestimmung beträgt 0,08 mm.
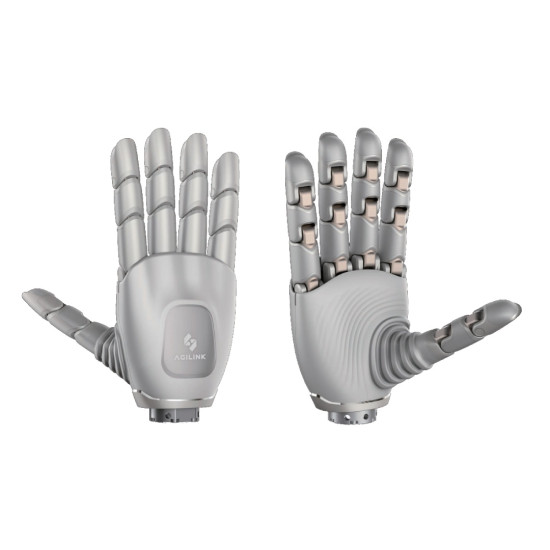
- Dreidimensionaler taktiler Sensor in der Handfläche. Der Sensorbereich registriert den Kontakt mit der inneren Oberfläche der Hand und ergänzt die Daten von den Fingern beim Greifen, Halten und Ändern der Position eines Objekts.
- Datenerfassung für das Training von Robotern. Daten über die Position der Gelenke, Belastungen und Kontakt können für das Training von Steuerungsalgorithmen, die Durchführung von Manipulationen und die Erforschung physisch verkörperter künstlicher Intelligenz verwendet werden.
- Stabile Leistung unter Dauerbelastung. Bei kontinuierlichem Betrieb bleibt die Oberflächentemperatur im Bereich von 40–45 °C ohne Beeinträchtigung der Arbeitsleistung. Die Testressource beträgt 500.000 Zyklen.
- Belastung bis zu 5 kg. Die Hand ist für das Greifen, Halten und Bewegen von Objekten und Werkzeugen mit einem Gewicht von bis zu 5 kg ausgelegt.
Aktive Freiheitsgrade und Direktantrieb
OmniHand 3 Ultra-M verfügt über 21 aktive Freiheitsgrade, die eine separate Steuerung der Finger und Gelenke ermöglichen. Das kinematische Schema erlaubt die Bildung komplexer Handstellungen, die Änderung der Greifkonfiguration und die Durchführung präziser Manipulationen mit Objekten unterschiedlicher Form.
Jedes aktive Gelenk ist mit einem Direktantrieb ausgestattet. Encoder erfassen kontinuierlich die Position der Gelenke und übermitteln aktuelle Daten an das Steuerungssystem. Die Wiederholgenauigkeit der Positionierung im Arbeitsbereich beträgt ±0,2 mm.
Die Kombination aus mehrgelenkiger Kinematik, Direktantrieb und Positionskontrolle eignet sich für die Erforschung komplexer robotischer Manipulationen, adaptives Greifen und die Erfassung von Trainingsdaten bei physischer Interaktion mit Objekten.
Dreidimensionale taktile Wahrnehmung
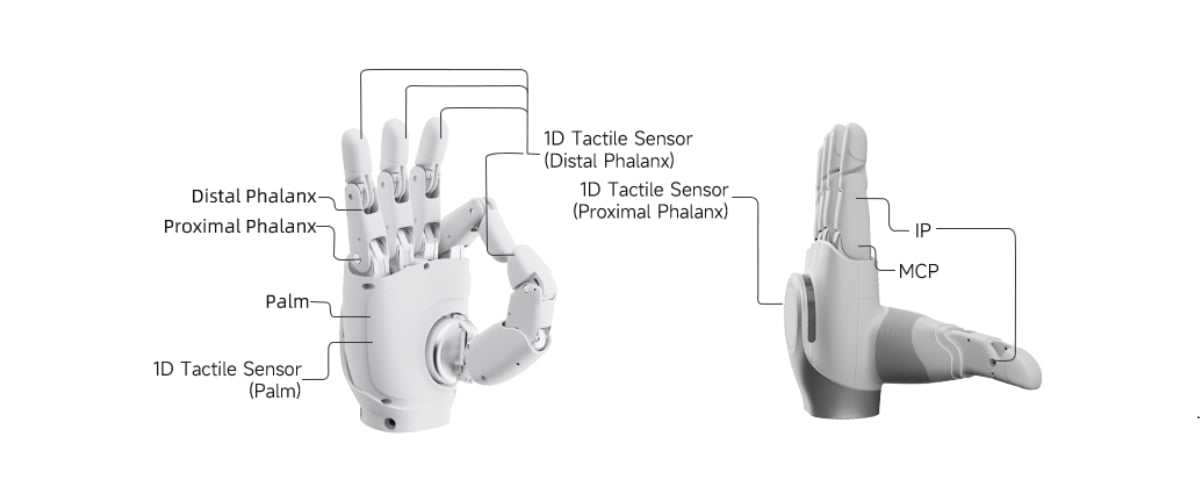
An den Fingerspitzen von OmniHand 3 Ultra-M sind optische taktile Sensoren installiert, die die Deformation der Kontaktfläche erfassen und die Richtung und Größe der mechanischen Belastung in drei Dimensionen bestimmen. Der Messbereich der Kraft beträgt 0–30 N, die Auflösung beträgt 0,005 N, und die Genauigkeit der Deformationsbestimmung beträgt 0,08 mm.
Die Sensoren ermöglichen die Erkennung von Kontakt, Gleiten und Interaktion mit Kanten oder Oberflächen von Objekten. Die räumliche Auflösung beträgt 0,04 mm. In der Handfläche befindet sich ein separater dreidimensionaler taktiler Sensor mit 300 taktilen Punkten. Der Sensor registriert den Kontakt mit der inneren Oberfläche der Hand und ergänzt die von den Fingern erhaltenen Informationen. Die Kombination aus taktilen Daten und Informationen über die Position der Gelenke unterstützt präzises Greifen, das Einsetzen von Komponenten, das Übergeben von Objekten zwischen Manipulatoren und andere Operationen, bei denen eine Kontrolle des physischen Kontakts erforderlich ist.
Belastung und Konstruktion
OmniHand 3 Ultra-M hat Abmessungen, die den Größen einer menschlichen Hand nahekommen. Die Abmessungen betragen 189,5 × 88,5 × 40 mm, das Gewicht beträgt 630 g. Die zulässige Belastung erreicht 5 kg, was die Arbeit mit Teilen, Objekten und Werkzeugen unterschiedlicher Masse ermöglicht. Die kompakten Abmessungen in Kombination mit einer großen Anzahl steuerbarer Gelenke eignen sich für humanoide Roboter und Manipulatoren, die auf präzise Operationen und die Interaktion mit Objekten in der menschlichen Umgebung ausgerichtet sind.
Training von Robotern und Erfassung von Kontaktdaten
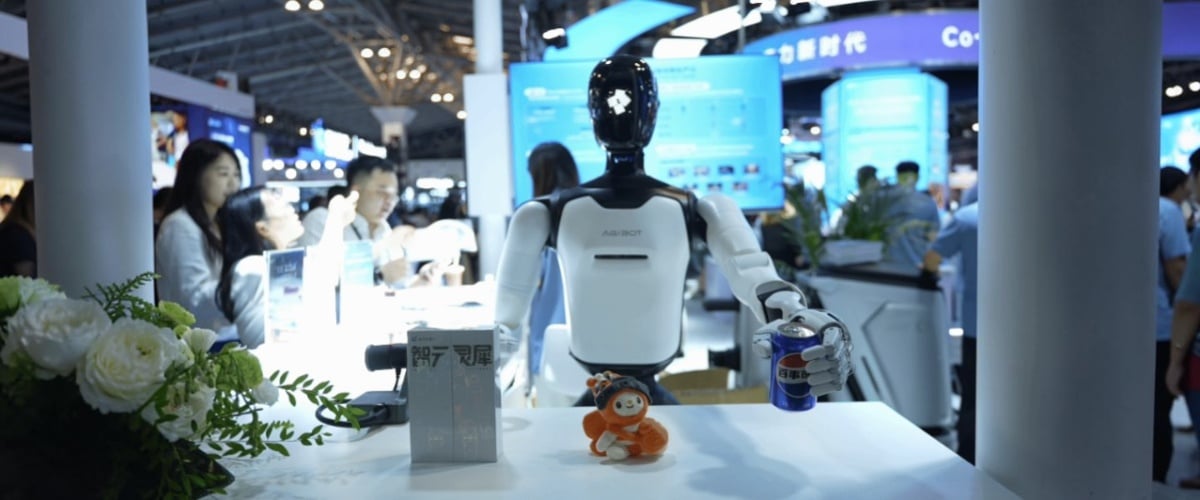
OmniHand 3 Ultra-M unterstützt die Datenerfassung bei physischer Interaktion mit Objekten. Das System kann die Position der Gelenke, Fingerbewegungen, Kontaktbelastungen und taktile Signale während der Durchführung von Manipulationen registrieren.
Encoder erfassen die Position der aktiven Gelenke, und taktile Sensoren übermitteln Informationen über Kraft, Deformation und Art des Kontakts. Die erhaltenen Daten können verwendet werden, um Roboter zu trainieren, Objekte zu greifen, zu halten, zu bewegen und zu übergeben.
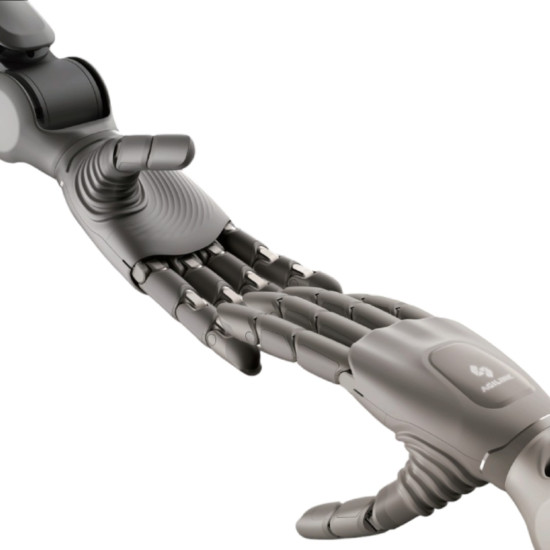
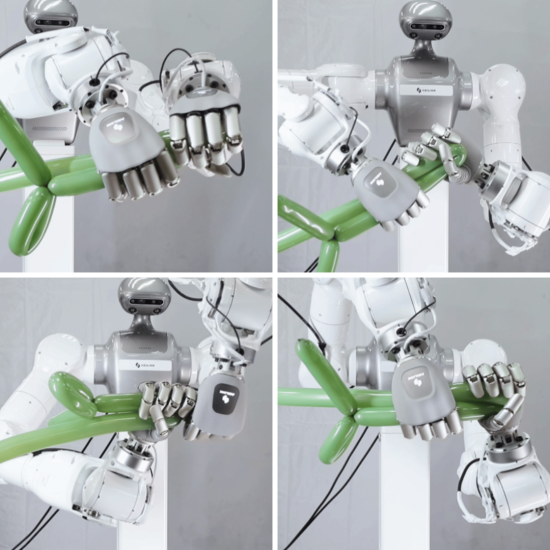
OmniHand 3 Ultra-M eignet sich auch für bimanuelle Szenarien, in denen zwei robotische Hände koordiniert mit einem Objekt arbeiten oder miteinander verbundene Operationen ausführen.
Die Hand kann für die Fernsteuerung, die Aufzeichnung von Demonstrationen des Bedieners, die Erstellung von Trainingsdatensätzen und die Übertragung erarbeiteter Algorithmen aus der Simulationsumgebung auf die physische robotische Plattform verwendet werden.
Integration mit AGIBOT-Roboterplattformen
OmniHand 3 Ultra-M wird für Roboter der AGIBOT A3-Serie empfohlen. Die Konfiguration eignet sich für zweihändige robotische Systeme, die Erforschung von Kontaktmanipulationen und das Training von Algorithmen auf Basis von Daten, die bei physischer Interaktion mit Objekten gewonnen werden.
Für die Plattformen der Serien A2, G2 und X2 sind andere Modifikationen der OmniHand oder Greifer OmniPicker vorgesehen. Die Möglichkeit der Installation der OmniHand 3 Ultra-M auf einer bestimmten Plattform muss unter Berücksichtigung der mechanischen Konstruktion, der elektrischen Verbindung und der Konfiguration des Steuerungssystems überprüft werden. Für die Datenübertragung werden die Schnittstellen CAN FD und Ethernet unterstützt. Die Softwarekompatibilität wird durch die Konfiguration der robotischen Plattform und die verwendete Software bestimmt.
Anwendungsbereiche der AgiBot OmniHand 3 Ultra-M
- Training von robotischen Systemen. Erfassung von Daten über Fingerbewegungen, Gelenkpositionen und physischen Kontakt mit Objekten.
- Bimanuelle Manipulationen. Koordinierte Arbeit von zwei robotischen Händen mit einem oder mehreren Objekten.
- Fernsteuerung. Übertragung der Bewegungen des Bedieners auf das robotische System und Aufzeichnung von Demonstrationen für das weitere Training.
- Erstellung von Trainingsdatensätzen. Registrierung kinematischer und taktiler Parameter bei der Durchführung physischer Operationen.
- Laborautomatisierung. Manipulation von Geräten, Laborgeschirr, Proben und anderen Objekten.
- Sortierung und Transport. Greifen, Transportieren, Verteilen und Positionieren von Objekten unterschiedlicher Form.
- Montageoperationen. Einsetzen von Komponenten, Positionierung von Teilen und Durchführung präziser Kontaktmanipulationen.
- Arbeiten mit Werkzeugen. Greifen und Verwenden von Werkzeugen und Geräten in Forschungs- und technischen Szenarien.
Technische Daten der AgiBot OmniHand 3 Ultra-M
| Parameter | Wert |
| Anzahl der aktiven Freiheitsgrade | 21 |
| Antriebstyp | Direktantrieb |
| Belastung | 5 kg |
| Öffnungs-/Schließzeit | 0,3 s |
| Wiederholgenauigkeit der Positionierung | ±0,2 mm |
| Schnittstellen | CAN FD, Ethernet |
| Taktiler Sensor in der Handfläche | Dreidimensional |
| Auflösung der Kraftmessung des Handflächensensors | 0,1 N |
| Anzahl der taktilen Punkte in der Handfläche | 300 |
| Taktiler Sensor an den Fingerspitzen | Optisch |
| Kraftmessbereich des Fingersensors | 0–30 N |
| Auflösung der Kraftmessung des Fingersensors | 0,005 N |
| Räumliche Auflösung | 0,04 mm |
| Genauigkeit der Deformationsbestimmung | 0,08 mm |
| Abmessungen netto | 189,5 × 88,5 × 40 mm |
| Gewicht netto | 0,630 kg |
Bestellen Sie AgiBot OmniHand 3 Ultra-M
AgiBot OmniHand 3 Ultra-M eignet sich für Forschungszentren, Universitäten, Labore, Robotikentwickler und Systemintegratoren, die eine mehrgelenkige robotische Hand für präzise Manipulationen, die Erfassung taktiler Daten, das Training von Robotern und die Arbeit mit physischen Objekten benötigen. Unsere Spezialisten helfen Ihnen bei der Auswahl der Konfiguration, der Überprüfung der Kompatibilität mit der robotischen Plattform, der Klärung der Anschlussmöglichkeiten, der Ausstattung und der Lieferbedingungen.