

- Stock: Auf Lager
- Artikelnummer: 827588000002814243

Weitere Produkte dieser Marke


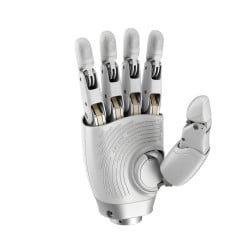
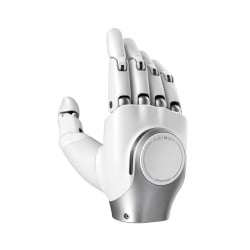
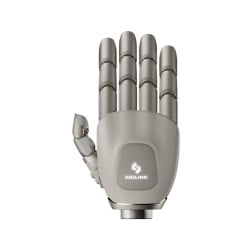
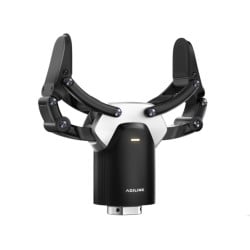
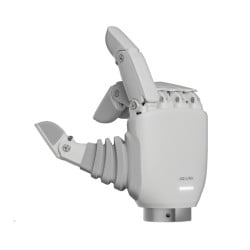
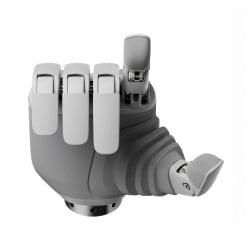
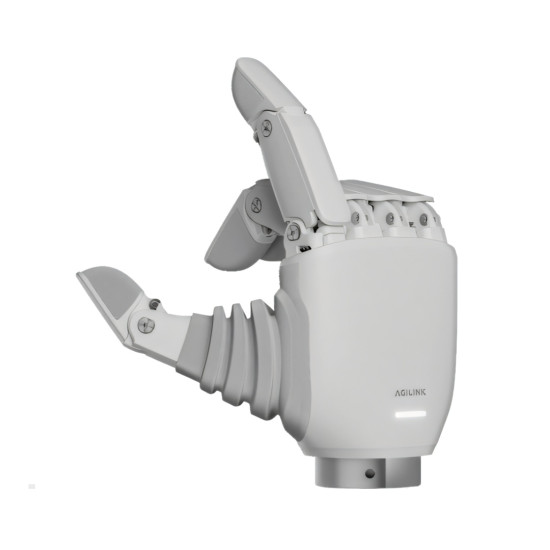
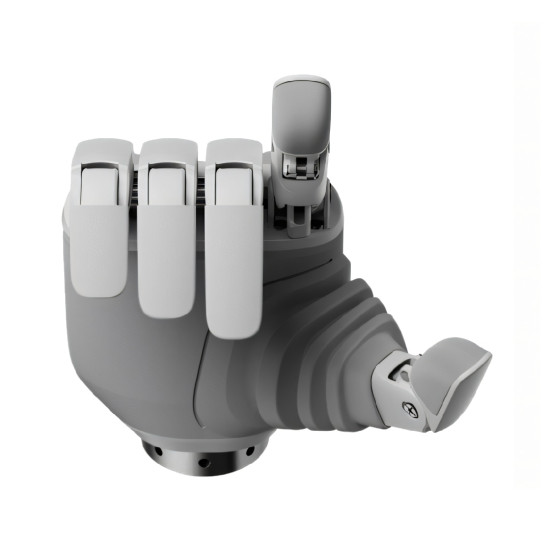
AgiBot OmniHand 3 Lite ist eine kompakte robotisierte Hand, die für die Integration in humanoide Plattformen, mobile Manipulatoren und Servicerobotersysteme entwickelt wurde. Das kinematische Schema verfügt über 4 aktive und 7 passive Freiheitsgrade, die gesteuerte Fingerbewegungen und eine Anpassung des Griffs an die Form des Objekts ermöglichen. Die Hand ist mit einem taktilen Sensor ausgestattet und für den Betrieb mit einer Last von bis zu 1 kg ausgelegt. Das Gewicht von nur 350 g und die kompakten Abmessungen ermöglichen den Einsatz der OmniHand 3 Lite bei minimaler Belastung des Endteils des Manipulators.
Vorteile der AgiBot OmniHand 3 Lite
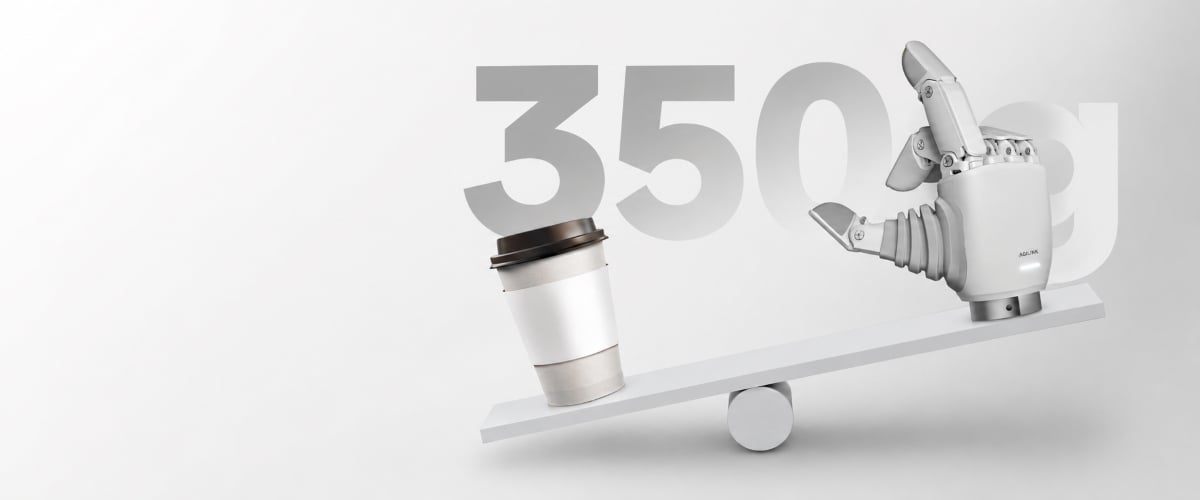
- Kompakte und leichte Konstruktion. Das Gewicht der OmniHand 3 Lite beträgt nur 350 g, was die Hand leicht für kompakte humanoide Roboter, mobile Manipulatoren und Serviceplattformen macht.
- Adaptive Kinematik der Finger. Die Kombination aus 4 aktiven und 7 passiven Freiheitsgraden ermöglicht gesteuerte Bewegungen und lässt die Finger sich an die Form des Objekts bei Kontakt anpassen.
- Arbeiten mit Objekten bis zu 1 kg. Die zulässige Last beträgt 1 kg, was den Arbeitsbereich der Objektmasse für das Greifen, Halten und Bewegen bestimmt.
- Robuste Konstruktion mit Schutzbeschichtung. Der Metallrahmen wird durch eine durchgehende Silikonbeschichtung ergänzt, die die Kontaktfläche bildet und die Elemente der Hand bei mechanischer Interaktion schützt.
- Kompatibilität mit Dex-UMI. Die Hand kann in Fernsteuerungs- und Bewegungsaufzeichnungssystemen für Forschungsaufgaben, Robotertraining und Algorithmustests verwendet werden.
- Entwicklungswerkzeuge. Ein offenes Software-Set ermöglicht die Erstellung eigener Steuerungsalgorithmen, das Durchführen von Experimenten und die Integration der Hand in Forschungsrobotersysteme.
Kinematik mit aktiven und passiven Freiheitsgraden
Die OmniHand 3 Lite verfügt über 4 aktive und 7 passive Freiheitsgrade. Die aktiven Freiheitsgrade werden von Antrieben gesteuert und führen Befehle des Steuerungssystems aus, während die passiven ihre Position entsprechend der Kinematik der Gelenke und der mechanischen Interaktion mit dem Objekt ändern.
Die Kombination aus aktiven und passiven Bewegungen ermöglicht eine gesteuerte Bewegung der Finger und eine Anpassung des Griffs an die Form des Objekts. Die Hand kann verschiedene Fingerpositionen beim Greifen und Halten von Objekten unterschiedlicher Geometrie verwenden.
Metallrahmen und Silikonbeschichtung
Die OmniHand 3 Lite ist auf einem robusten Metallrahmen aufgebaut, der die starre Basis der Konstruktion bildet und mechanische Belastungen während der Bewegungen der Hand aufnimmt.
Der äußere Teil hat eine durchgehende Silikonbeschichtung, die eine einheitliche Kontaktfläche schafft und die inneren Komponenten bei der Interaktion mit Objekten schützt. Die Konstruktion wurde auf Stöße, Stürze und Kollisionen getestet, was die Eignung der Hand für den Einsatz in robotisierten Systemen bestätigt.
Taktile Sensoren der OmniHand 3 Lite
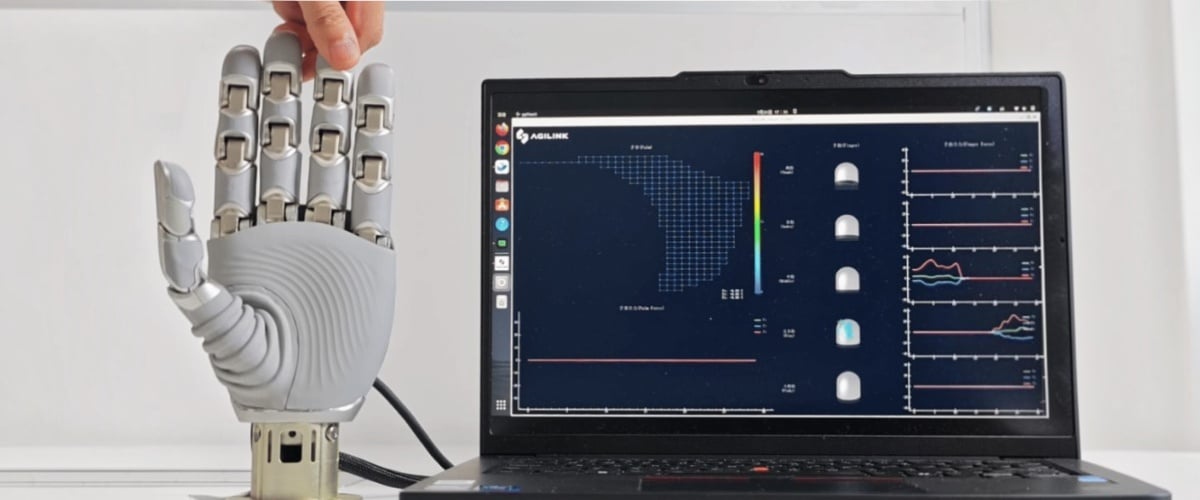
Die OmniHand 3 Lite ist mit einem eindimensionalen taktilen Sensor ausgestattet, der den physischen Kontakt der Hand mit dem Objekt registriert. Die Auflösung des Sensors beträgt 0,1. Taktile Daten ergänzen die Informationen über die Fingerpositionen und ermöglichen es dem Steuerungssystem, den Moment des tatsächlichen Kontakts mit dem Objekt zu bestimmen. Die erhaltenen Daten können beim Greifen, Halten, Bewegen und anderen Kontaktoperationen verwendet werden. Die sensorische Kontrolle hilft, die physische Interaktion zwischen der Hand und dem Objekt während der Ausführung wiederholter Manipulationen und der Arbeit mit Objekten unterschiedlicher Form zu berücksichtigen.
Offene Werkzeuge für Entwickler
Die OmniHand 3 Lite unterstützt ein offenes Software-Set für die Entwicklung und experimentelle Arbeit mit robotisierten Systemen. Die Werkzeuge ermöglichen die Erstellung und das Testen eigener Steuerungsalgorithmen, das Einrichten von Laborständen und die Integration der Hand in Forschungsprojekte.
Die Entwicklungsmöglichkeiten eignen sich für Universitäten, Forschungslabore, Systemintegratoren und Teams, die sich mit Prototyping und der Erstellung eigener robotisierter Lösungen beschäftigen.
Schnelles Öffnen und Schließen der Hand
Die typische Zeit für das vollständige Öffnen oder Schließen der OmniHand 3 Lite beträgt 0,5 s. Dieser Parameter charakterisiert die Geschwindigkeit der Hauptbewegung der Hand beim Greifen, Loslassen und der wiederholten Arbeit mit Objekten. Die tatsächliche Bewegungsgeschwindigkeit kann von der Last, dem Betriebsmodus und den Einstellungen des spezifischen robotisierten Systems abhängen.
Anwendungsbereiche der AgiBot OmniHand 3 Lite
- Servicerobotik. Verwendung als Endausführungsmodul für die Arbeit mit Objekten und die Durchführung von Hilfsmanipulationen.
- Mobile Manipulatoren. Installation auf mobilen robotisierten Plattformen zum Greifen, Halten und Bewegen von Objekten.
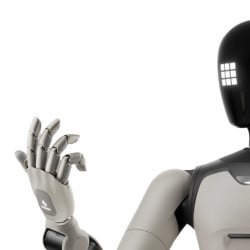
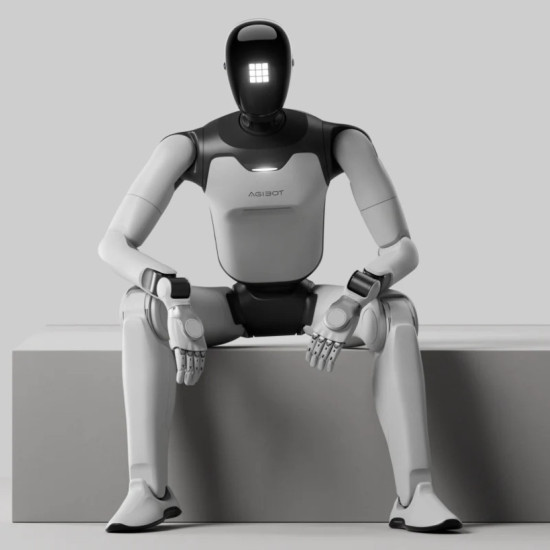
- Kompakte humanoide Plattformen. Das geringe Gewicht der Hand reduziert die Belastung des Manipulators und vereinfacht die Integration in kompakte robotisierte Systeme.
- Bildung und Forschung. Anwendung in Universitäten, Laboren und Ausbildungszentren zur Untersuchung von Kinematik, Manipulatorsteuerung und Kontaktinteraktion.
- Prototyping von robotisierten Systemen. Das offene Werkzeugset ermöglicht die Erstellung und das Testen eigener Algorithmen, experimenteller Stände und Arbeitsszenarien.
Integration mit robotisierten Plattformen
Die AgiBot OmniHand 3 Lite ist für die Integration in kompakte humanoide Plattformen, mobile Manipulatoren und Servicerobotersysteme vorgesehen. Bei der Auswahl der Konfiguration müssen mechanische Befestigung, Abmessungen, zulässige Last, Stromversorgungsparameter und die Kompatibilität des Steuerungssystems berücksichtigt werden.
Für den Datenaustausch sind die Schnittstellen CAN FD und RS485 vorgesehen. Die Softwareumgebung ROS 2 erweitert die Integrationsmöglichkeiten der Hand in robotisierte Hard- und Softwaresysteme.
Technische Daten der AgiBot OmniHand 3 Lite
| Parameter | Wert |
| Freiheitsgrade | 4 aktive + 7 passive |
| Last | 1 kg |
| Typische Öffnungs-/Schließzeit | 0,5 s |
| Wiederholgenauigkeit der Positionierung | ±0,5 mm |
| Taktile Sensoren | Eindimensional |
| Sensorauflösung | 0,1 |
| Kommunikationsschnittstellen | CAN FD, RS485 |
| Kompatibilität mit dem Steuerungssystem | Dex-UMI |
| Softwareumgebung | ROS 2 |
| Entwicklungswerkzeuge | Offenes Werkzeugset |
| Rahmenmaterial | Metallrahmen in Luftfahrtqualität |
| Außenbeschichtung | Durchgehende Silikonbeschichtung |
| Nettogröße | 140 × 70 × 32 mm |
| Nettogewicht | 0,350 kg |
Bestellen Sie die AgiBot OmniHand 3 Lite
Die AgiBot OmniHand 3 Lite eignet sich für Universitäten, Forschungslabore, Robotikentwickler, Systemintegratoren und Unternehmen, die eine kompakte robotisierte Hand für humanoide Plattformen, mobile Manipulatoren und Servicerobotersysteme benötigen. Unsere Spezialisten helfen Ihnen, die Kompatibilität mit der robotisierten Plattform zu überprüfen, die Konfiguration auszuwählen, die Anschluss- und Steuerungsoptionen zu klären sowie die Verfügbarkeit einer zusätzlichen Kamera am Handgelenk zu prüfen.