

- Доступність: В наявності
- Код товару: 827588000002814353

Більше товарів цього бренду


Промисловий захоплювач для гуманоїдних і мобільних платформ
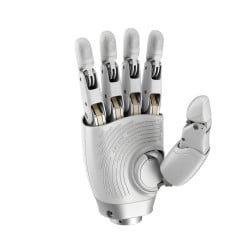
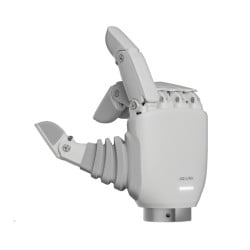
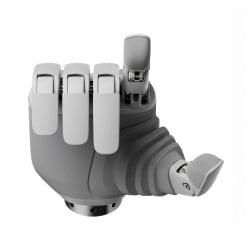
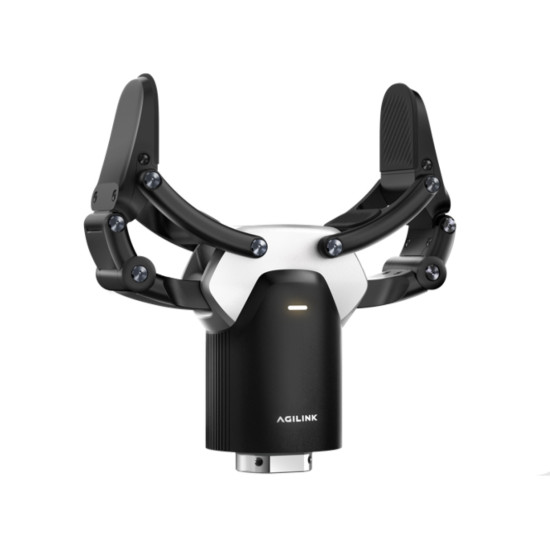
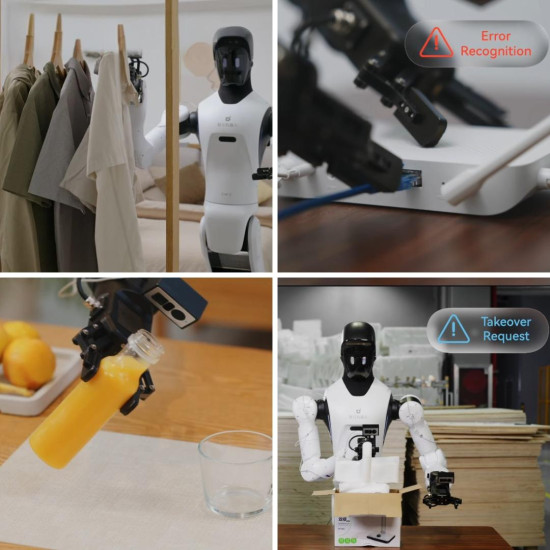
AgiBot OmniPicker 3 роботизований захоплювач для сортування, логістики, автоматизованого переміщення предметів і збору даних для навчання роботизованих систем. Максимальне зусилля захоплення становить 140 Н, а допустиме навантаження досягає 5 кг. Тактильний сенсор вимірює контактне зусилля з роздільною здатністю 0.1 Н, забезпечуючи контроль взаємодії з предметом під час захоплення та утримання. Адаптивне керування дає змогу працювати з об’єктами різної форми, регулювати зусилля захоплення та виконувати операції, що потребують точного контролю контакту.
Переваги AgiBot OmniPicker 3
- Зусилля захоплення до 140 Н. Високе робоче зусилля забезпечує надійне утримання предметів під час автоматизованих операцій. Конструкція пройшла ресурсні випробування протягом 1 000 000 циклів при повному навантаженні.
- Навантаження до 5 кг. Захоплювач розрахований на утримання та переміщення предметів масою до 5 кг у межах допустимих режимів роботи.
- Контроль контактного зусилля. Тактильний сенсор реєструє механічне навантаження в зоні контакту та передає дані системі керування. Роздільна здатність вимірювання становить 0.1 Н.
- Висока повторюваність позиціонування. Значення ±0.1 мм забезпечує стабільне повторення заданого положення під час сортування, переміщення та циклічних автоматизованих операцій.
- Інтеграція з роботизованими платформами. Інтерфейси CAN FD та RS485 забезпечують передавання команд і даних між OmniPicker 3, контролером і системою керування робота.
- Збір даних під час маніпуляцій. OmniPicker 3 може реєструвати параметри захоплення, контакту та переміщення об’єктів для підготовки навчальних наборів даних. Підтримується робота з UMI, а камери доступні як додаткове оснащення.
Захоплення з навантаженням до 5 кг
OmniPicker 3 розвиває максимальне зусилля захоплення 140 Н і підтримує навантаження до 5 кг. Надійність утримання предмета залежить від його форми, матеріалу, площі контакту, орієнтації та динаміки руху роботизованої системи. Параметри 140 Н і 5 кг необхідно враховувати разом із характеристиками конкретного об’єкта та сценарієм маніпуляції.
Максимальний хід захоплювального механізму становить 110 ± 5 мм. Робочий діапазон визначає доступне переміщення захоплювальних елементів, а сумісність із конкретним предметом залежить від його геометрії та способу захоплення. Повторюваність позиціонування становить ±0.1 мм, що забезпечує стабільне повернення механізму до заданого положення під час циклічних виробничих і логістичних операцій.
Адаптивне захоплення з контролем зусилля
OmniPicker 3 контролює механічний вплив на предмет за допомогою тактильного сенсора. Сенсор на робочій поверхні вимірює контактне зусилля та передає отримані значення системі керування в режимі реального часу.
На основі тактильних даних система може коригувати параметри захоплення відповідно до геометрії, матеріалу та положення об’єкта. Такий принцип роботи підходить для деталей неправильної форми, крихких виробів та предметів, чутливих до надмірного механічного навантаження. Під час налаштування необхідно враховувати геометрію деталі, властивості матеріалу, площу контакту, положення об’єкта та умови його переміщення.
Тактильний сенсор із роздільною здатністю 0.1 Н
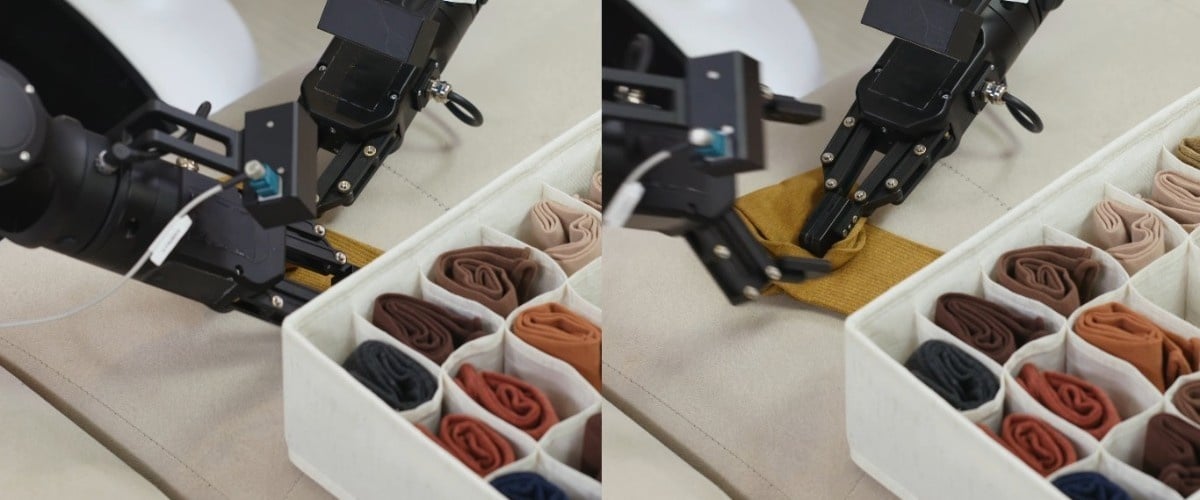
OmniPicker 3 оснащений одновимірним тактильним сенсором, який вимірює контактне зусилля на робочій поверхні захоплювача. Роздільна здатність 0.1 Н дає змогу реєструвати невеликі зміни механічного навантаження під час взаємодії з предметом.
Отримані дані передаються системі керування та можуть використовуватися для регулювання захоплення під час утримання, переміщення та роботи з об’єктами, чутливими до надмірного стискання. Сенсорний контроль розширює можливості автоматизації операцій, де важливе не лише положення захоплювача, а й фактичне механічне навантаження на предмет.
Збір даних і навчання роботизованих систем
OmniPicker 3 підтримує збір даних під час фізичних маніпуляцій із предметами. Захоплювач може передавати інформацію про виконані рухи та контактне зусилля, а підключення додаткових камер дає змогу доповнювати набір даних візуальною інформацією.
Сумісність із UMI дозволяє використовувати OmniPicker 3 у системах запису маніпуляційних даних для подальшого навчання роботів. Конфігурація підходить для дослідницьких стендів, телеопераційних сценаріїв і формування навчальних наборів даних. OmniPicker 3 виконує функції кінцевого виконавчого модуля та джерела даних про фізичну взаємодію з об’єктами. Навчання моделей виконується окремо в програмній та обчислювальній частині роботизованої системи. Параметри інтеграції з UMI, структура обміну даними та вимоги до додаткового обладнання залежать від конфігурації конкретної роботизованої платформи.
Промислове сортування та логістика
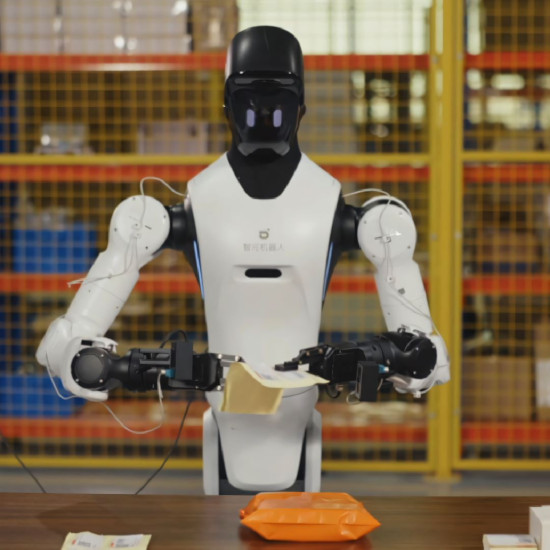
OmniPicker 3 підходить для автоматизованого сортування, подавання, переміщення та укладання предметів. Захоплювач може працювати як кінцевий модуль роботизованої руки у виробничих лініях, логістичних комплексах і складських системах.
Тактильний сенсор реєструє контактне зусилля, а система керування може регулювати параметри захоплення залежно від форми, положення та механічних властивостей предмета. Такий підхід дозволяє використовувати один захоплювач для роботи з різними типами деталей і виробів у повторюваних операціях. Загальна продуктивність комплексу залежить від швидкості маніпулятора, траєкторій руху, системи машинного зору, параметрів захоплення та налаштувань програмного керування.
Застосування AgiBot OmniPicker 3
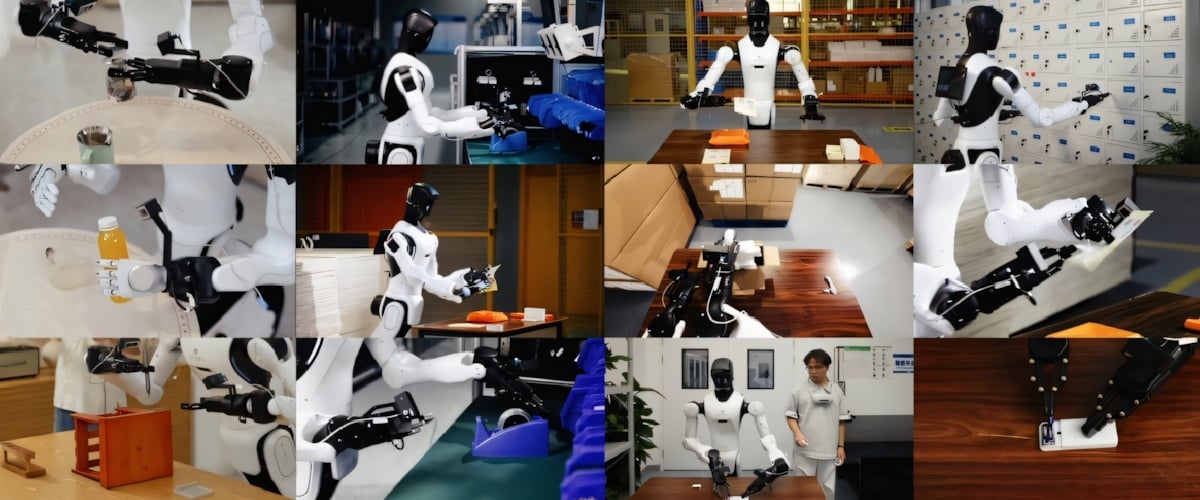
- Автоматизація виробничих операцій. Захоплення, утримання, подавання та переміщення деталей у складі роботизованих виробничих комплексів.
- Сортування та логістика. Розподіл, перенесення та укладання предметів різної форми на автоматизованих лініях і складах.
- Повторювані операції. Повторюваність позиціонування ±0.1 мм підтримує стабільне виконання циклічних рухів.
- Робота з контрольованим зусиллям. Тактильний сенсор передає дані про контактне навантаження для коригування параметрів захоплення.
- Робота з делікатними предметами. Контроль контактного зусилля дозволяє налаштовувати захоплення відповідно до механічних властивостей виробу.
- Збір навчальних даних. Реєстрація параметрів контакту та маніпуляцій для дослідницьких систем і навчання роботів.
- Гуманоїдні та мобільні платформи. Використання як кінцевого виконавчого модуля сумісної роботизованої руки.
- Промислові роботизовані комплекси. Інтеграція в автоматизовані системи після перевірки механічної, електричної та програмної сумісності.
Інтеграція з роботизованими платформами
AgiBot OmniPicker 3 призначений для інтеграції з сумісними гуманоїдними, мобільними та промисловими роботизованими платформами. Для обміну командами й даними підтримуються інтерфейси CAN FD та RS485.
Перед встановленням необхідно перевірити тип механічного кріплення, параметри живлення, сумісність контролера, програмні інтерфейси та допустиме навантаження роботизованої руки. Для промислового впровадження також необхідно враховувати вимоги до умов експлуатації, ресурсу роботи та конфігурації всього роботизованого комплексу.
Технічні характеристики AgiBot OmniPicker 3
| Параметр | Значення |
| Максимальне зусилля захоплення | 140 Н |
| Навантаження | 5 кг |
| Повторюваність позиціонування | ±0.1 мм |
| Максимальний хід | 110 ± 5 мм |
| Тактильний сенсор | Одновимірний |
| Роздільна здатність вимірювання сили | 0.1 Н |
| Інтерфейси | CAN FD, RS485 |
| Сумісність для збору даних | UMI |
| Маса нетто | 0.780 кг |
Замовити AgiBot OmniPicker 3
AgiBot OmniPicker 3 підходить для виробничих підприємств, логістичних центрів, дослідницьких лабораторій, розробників робототехніки та системних інтеграторів, яким потрібен роботизований захоплювач для сортування, переміщення предметів, автоматизованих операцій і збору даних для навчання роботизованих систем. Наші фахівці допоможуть підібрати конфігурацію, перевірити сумісність із роботизованою платформою, уточнити варіанти підключення та встановлення додаткових камер, а також погодити комплектацію й умови постачання.