


- Доступність: В наявності
- Код товару: 827588000002811870
- SKU: AgiBot-X2-EDU

Більше товарів цього бренду


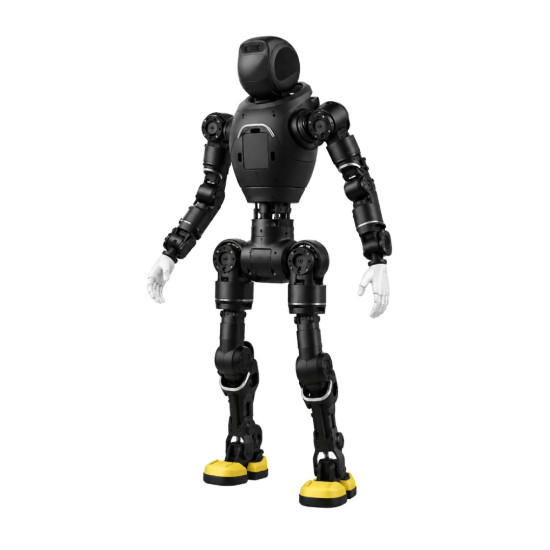
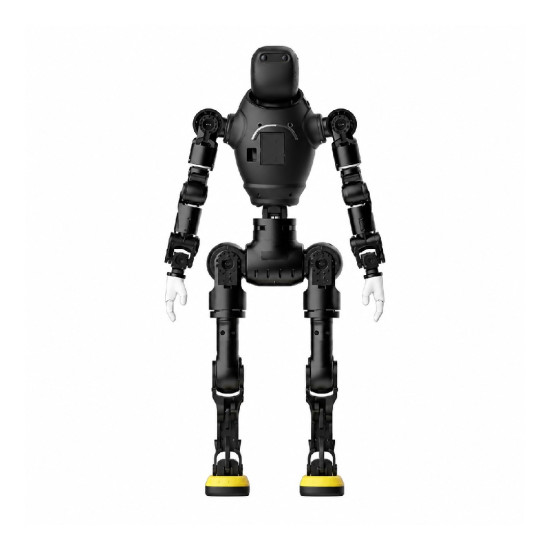
AgiBot X2 EDU для практичного вивчення гуманоїдної робототехніки
AgiBot X2 EDU — робот-гуманоїд, розроблений для університетів, дослідницьких лабораторій, інженерної підготовки, робототехнічних змагань і наукових проєктів. EDU-версія орієнтована на навчання та дослідження, зокрема на складання, калібрування, роботу з алгоритмами руху та вторинну розробку. Висота робота становить близько 1,3 м, конструкція має 29 ступенів свободи. Допустиме навантаження 3 кг. Конструкція дає змогу розбирати та змінювати конфігурацію окремих вузлів, встановлювати інші кінцеві механізми, підключати додаткові сенсори та розширювати обчислювальну частину.
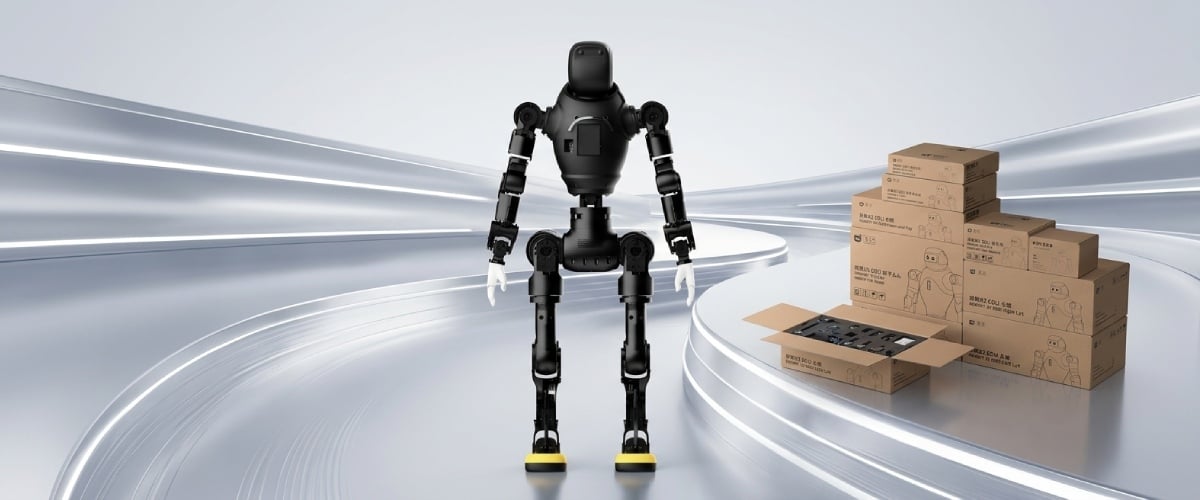
Основні переваги AgiBot X2 EDU
- Модульна конструкція. Платформа надає доступ до основних механічних та електронних вузлів, що дає змогу студентам та інженерам вивчати будову робота, принципи розміщення компонентів і взаємодію окремих систем.
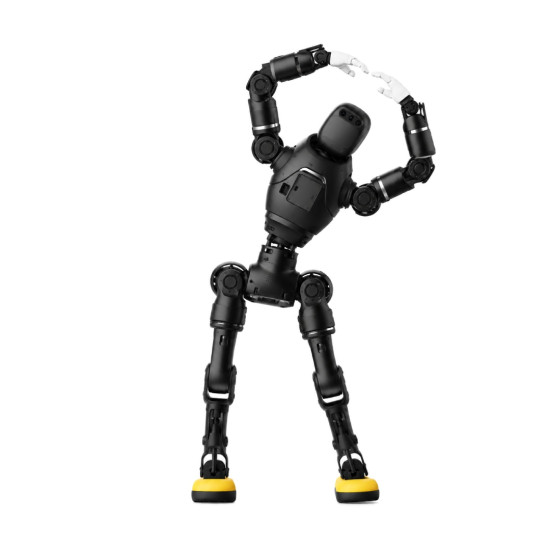
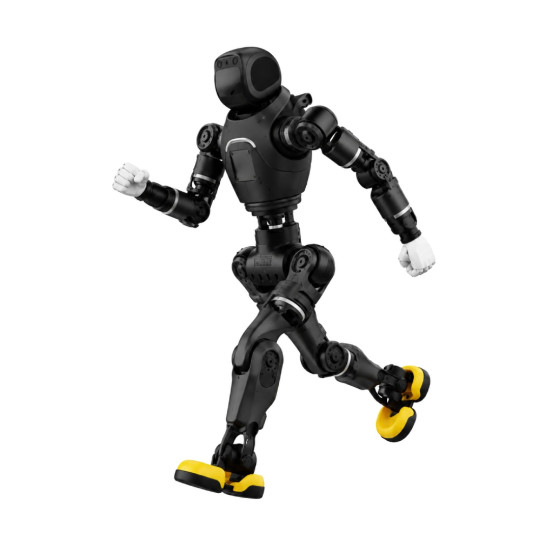
- 29 ступенів свободи. Кінематична система дає змогу досліджувати рухи тіла, ходьбу та динамічне балансування під час лабораторних і навчальних робіт.
- Рухливі маніпулятори. Кожна рука має 7 ступенів свободи та підтримує навантаження на кінцевий виконавчий механізм до 3 кг. Це дає змогу відпрацьовувати різні траєкторії та тестувати змінні виконавчі модулі.
- Відкриті інтерфейси керування. Платформа підтримує низькорівневий доступ до систем керування, що дає змогу розробляти та перевіряти власні алгоритми безпосередньо на роботі.
- Розширення апаратної конфігурації. До платформи можна підключати додаткові сенсори, кінцеві виконавчі механізми та обчислювальні модулі відповідно до завдань конкретного проєкту.
- Підключення додаткового обладнання. Розширювані сенсорні входи, виходи та обчислювальні ресурси дають змогу інтегрувати зовнішні модулі й адаптувати систему до різних дослідницьких сценаріїв.
- Практична інженерна підготовка. AgiBot X2 EDU можна використовувати для навчання складанню, калібруванню, налаштуванню, обслуговуванню та діагностиці окремих вузлів робота.
Конструкція та кінематика AgiBot X2 EDU
AgiBot X2 EDU має гуманоїдну конструкцію висотою 1,3 м і 29 ступенів свободи. На кожну руку припадає 7 ступенів свободи. Модульна будова розрахована на демонтаж, повторне складання та налаштування окремих апаратних вузлів, що підходить для практичних занять із механіки, приводів, електроніки та керування рухами.
AgiBot X2 EDU розглядається як окремий складальний модуль. До її конструкції входять триосьовий тазостегновий вузол, колінний привод з енкодером, карбонова рама гомілки, двовісний гомілковостопний вузол та протиковзна опорна накладка стопи. Цей параметр не розраховується самостійно та не додається до технічних характеристик без прямого підтвердження виробника.
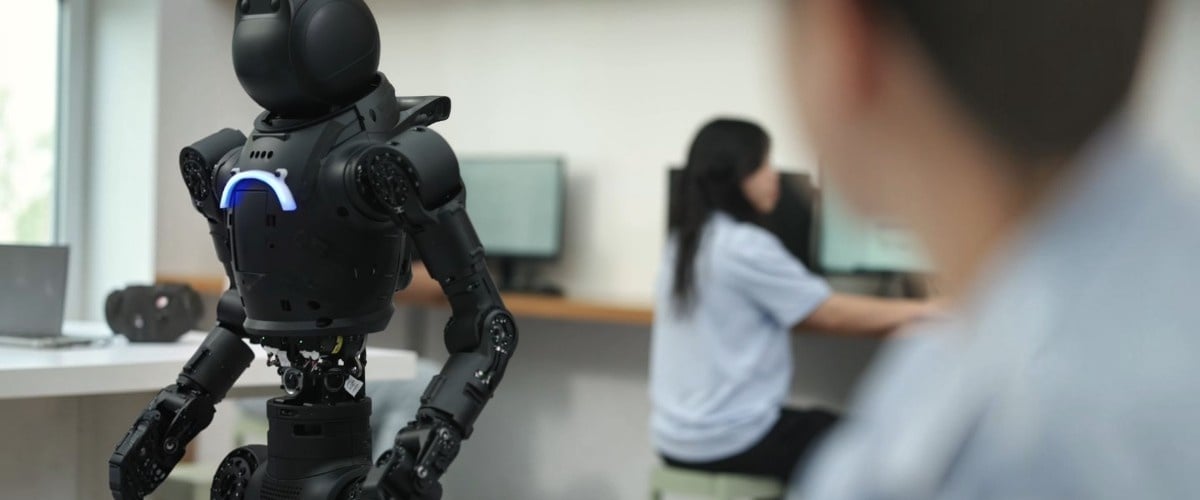
Маніпулятори та кінцеві виконавчі механізми
Кожна рука X2 EDU має 7 ступенів свободи, а допустиме навантаження на кінцевий виконавчий механізм становить до 3 кг. Така конфігурація підходить для лабораторних робіт із траєкторіями маніпулятора, координацією рухів та керуванням рукою.
Архітектура допускає встановлення різних кінцевих виконавчих механізмів відповідно до завдання. Конкретний тип кисті, кількість пальців, тактильні датчики та параметри захоплення залежать від вибраної конфігурації.
Сенсори та апаратні розширення
AgiBot X2 EDU допускає підключення додаткових сенсорів через відкриті апаратні інтерфейси. Конфігурацію датчиків можна формувати відповідно до лабораторного експерименту, задач збору даних або роботи з просторовою інформацією.
В архітектурі серії X2 можуть бути присутні камери, сенсори глибини, LiDAR та IMU, але точний склад обладнання саме X2 EDU залежить від конфігурації. Наявність датчика дає вихідні дані, а алгоритми розпізнавання, локалізації чи навігації створюються та налаштовуються окремо.
Програмування та вторинна розробка
X2 EDU орієнтований на роботу з відкритими апаратними інтерфейсами та низькорівневим керуванням рухами. До конфігурації також можна додавати окремі обчислювальні модулі для лабораторних і дослідницьких задач.
Для архітектури X2 заявлені ROS 2/MQTT, Ethernet, Wi-Fi/5G, BLE та режим налагодження. Для серії також доступні SDK і офіційний репозиторій URDF-моделей, однак конкретний перелік API, мов програмування та файлів для X2 EDU потрібно звіряти з документацією вибраної конфігурації.
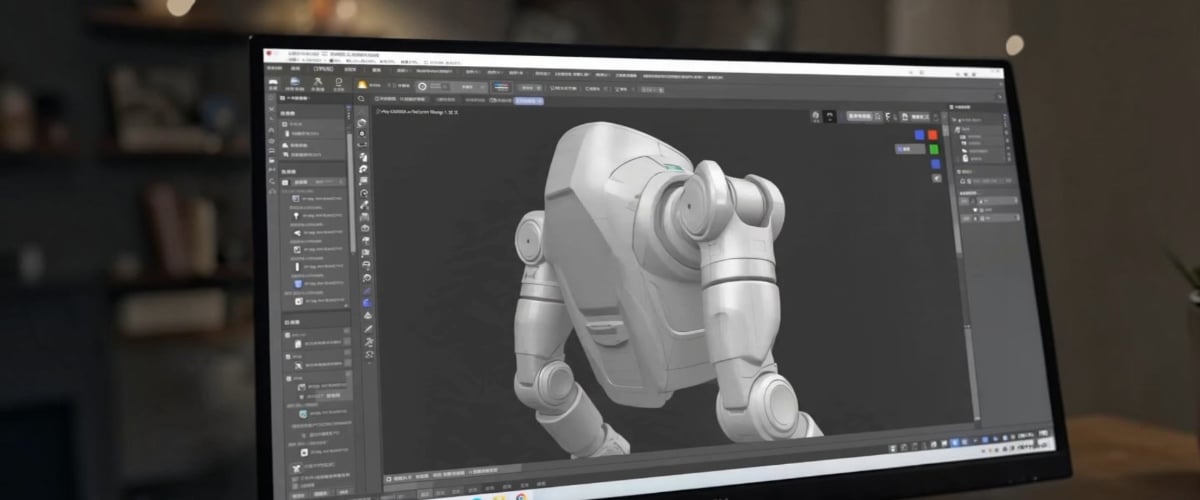
AgiBot X2 EDU для освіти та R&D
EDU-версія розрахована на практичне вивчення механіки, електроніки, приводів, керування та програмної частини гуманоїдної робототехніки. На її базі можна будувати лабораторні роботи зі складання вузлів, калібрування, планування рухів, підключення сенсорів і перевірки власних алгоритмів.
Для R&D-команд важливими є модульна конструкція, доступ до керування рухом, робота з різними кінцевими механізмами та підключення зовнішніх обчислювальних модулів. Задачі машинного навчання та робототехнічних моделей залежать від програмної частини певного проєкту.
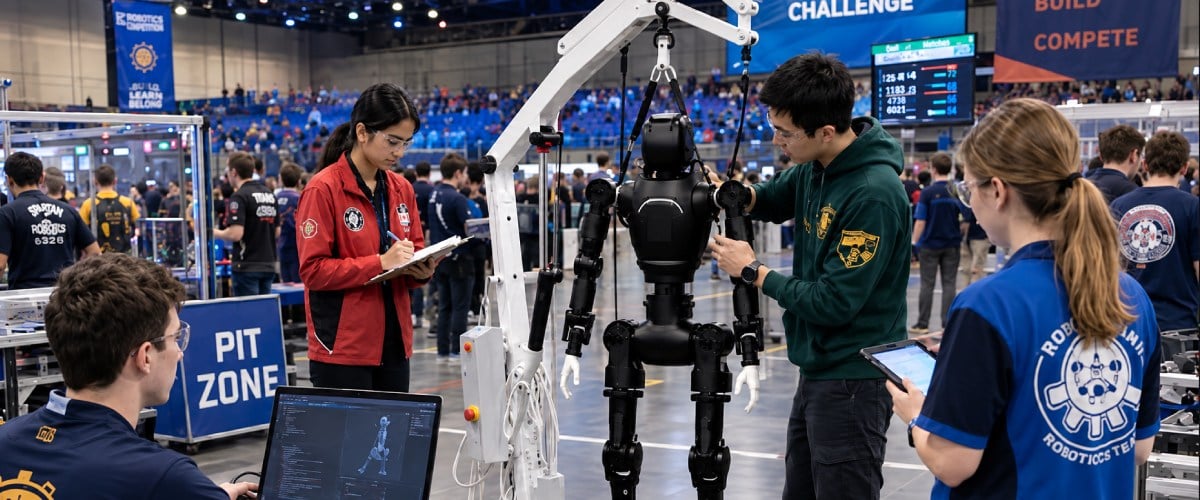
Практичні сценарії AgiBot X2 EDU
Застосування AgiBot X2 EDU охоплюють навчання, інженерну підготовку, наукові дослідження, програмування, тестування алгоритмів руху та роботу з сенсорними й механічними системами.
- Університети та технічні навчальні заклади. Практичні заняття з механіки, електроніки, кінематики та керування гуманоїдами.
- R&D-лабораторії. Перевірка алгоритмів руху, власних апаратних модулів та різних конфігурацій маніпуляторів.
- Інженерна підготовка. Складання, калібрування, діагностика й налаштування механічних та електронних вузлів.
- Студентські робототехнічні проєкти. Створення й перевірка власних сценаріїв керування на фізичному обладнанні.
- Дослідження маніпуляцій. Робота з руками з 7 ступенями свободи та різними кінцевими виконавчими механізмами.
- Сенсорні експерименти. Підключення додаткових датчиків і робота з отриманими даними.
- Програмування гуманоїдного робота. Тестування алгоритмів через доступні інтерфейси керування та інструменти вторинної розробки.
Комплектація AgiBot X2 EDU
Для X2 EDU точний перелік компонентів постачання залежить від вибраної конфігурації. Тому до стандартного набору не варто самостійно додавати кисті, сенсори, обчислювальні модулі або інші компоненти без окремої специфікації.
Зверніть увагу: точний склад постачання, конфігурацію кінцевих виконавчих механізмів, обчислювальні модулі та доступні опції необхідно уточнювати перед замовленням.
Технічні характеристики AgiBot X2 EDU
Конструкція та рух
| Параметр | Значення |
| Розміри нетто | 1310 × 460 × 210 |
| Вага нетто | 35 кг |
| Загальна кількість ступенів свободи | 29 |
| Ступені свободи однієї руки | 7 |
| Ступені свободи талії | 3 |
| Ступені свободи однієї ноги | 6 |
| Максимальна досяжність однієї руки | 558 мм |
| Допустиме навантаження | до 3 кг |
Апаратна частина та розширення
| Параметр | Значення |
| Кінцевий виконавчий механізм | Стандартна демонстраційна кисть |
| Опціональний захоплювач | OmniPicker |
| Обчислювальний модуль | RK3588 |
| Сенсор | IMU |
| Сенсорні входи та виходи | Багатосенсорні |
| Обчислювальна частина | Розширювана |
| Апаратні компоненти | Доступні для модифікації |
| Керування рухом | Відкриті низькорівневі інтерфейси |
Система живлення
| Параметр | Значення |
| Напруга акумулятора | 48 В |
| Ємність акумулятора | 10 А·год |
| Час заряджання | до 1,5 години |
Навчання та розробка
| Параметр | Значення |
| Призначення | Освіта, дослідження, підготовка фахівців |
| Складання та налагодження | Підтримуються |
| Навчальні комплекти | Доступні |
| Матеріали для симуляції | Доступні |
| Лабораторні роботи | Підтримуються |
Купити робот-гуманоїд AgiBot X2 EDU
AgiBot X2 EDU призначений для університетів, лабораторій, інженерної підготовки та дослідницьких проєктів у галузі гуманоїдної робототехніки. Наші фахівці допоможуть підібрати конфігурацію під навчальні або R&D-задачі, уточнити комплектацію, доступні модулі, поточну ціну й терміни постачання та оформити замовлення.







































