


- Доступність: В наявності
- Код товару: 827588000002811842
- SKU: AgiBot-X2-REC

Більше товарів цього бренду


AgiBot X2 REC для робототехнічних даних і дослідницьких проєктів
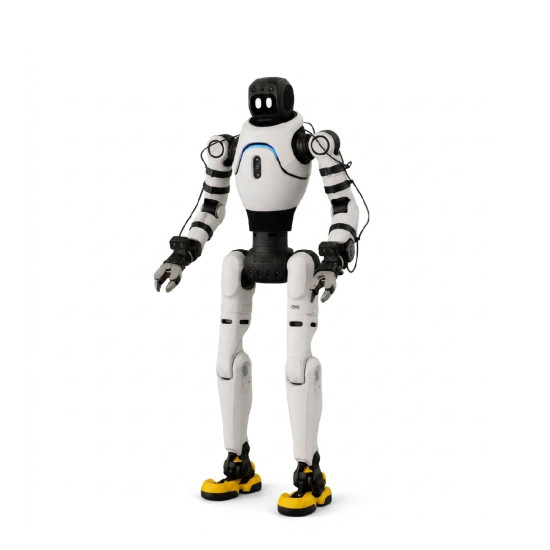
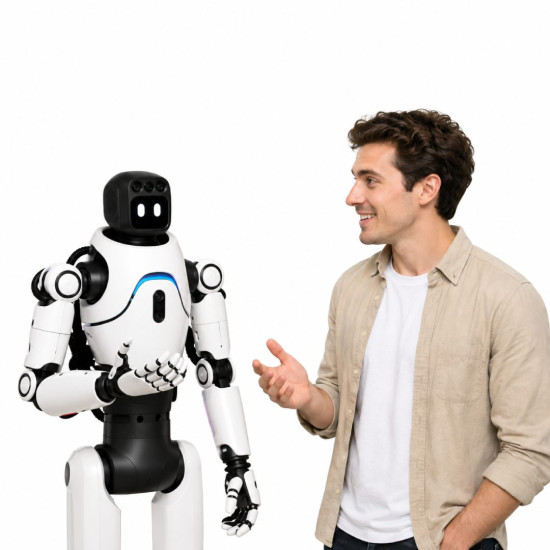
AgiBot X2 REC — це робот-гуманоїд серії X2 для запису даних у реальних умовах, операції та досліджень робототехнічних моделей. Модель має висоту 131 см, масу 40 кг і 30 ступенів свободи, з яких по 7 припадає на кожну руку. Сенсорне оснащення містить RGB, RGB-D, стереокамери, LiDAR та IMU, а обчислювальні задачі виконує NVIDIA Orin NX з 16 ГБ пам’яті. Для дистанційного керування заявлені VR, контролер і відстеження рухів. Genie Studio формує робочий цикл із запису демонстрацій, навчання, тестування та розгортання власних VLA-моделей.
Основні переваги AgiBot X2 REC
- Збір даних у реальних умовах. X2 REC призначений для запису робототехнічних демонстрацій і формування наборів даних для дослідницьких та прикладних задач. Виробник позиціонує цю конфігурацію як гуманоїдну платформу для збору даних безпосередньо в реальному середовищі.
- Телеоперація та керування рухами всього тіла. Оператор може керувати рухами робота під час запису демонстрацій, відпрацювання сценаріїв і тестування алгоритмів. Для дистанційного керування передбачена підтримка VR, контролерів і систем відстеження рухів.
- 30 ступенів свободи. Розвинена кінематична система дає змогу відтворювати та записувати комплексні рухи всього тіла, зокрема складні послідовності дій. Для X2 REC заявлено 30 ступенів свободи.
- Маніпулятори з 7 ступенями свободи. Кожна рука має 7 ступенів свободи, що розширює можливості для дослідження маніпуляцій, траєкторій руху та взаємодії з об’єктами. Заявлене корисне навантаження однієї руки становить до 3 кг.
- Багатоканальна система машинного зору. Розташовані в різних частинах корпусу камери забезпечують дані з кількох точок огляду для задач комп’ютерного зору, телеоперації та роботизованих маніпуляцій. Конфігурація включає RGB- та RGB-D-камери, стереозір, а також візуальні модулі в зоні голови, грудної частини, задньої частини корпусу та зап’ясть.
- LiDAR та IMU. Лідар та інерціальний вимірювальний модуль забезпечують просторові й інерціальні дані, які можуть використовуватися для розробки та тестування алгоритмів орієнтації, локалізації й аналізу руху. Фактичний рівень автономності залежить від реалізованого програмного забезпечення та конкретного сценарію роботи.
- Підтримка різних кінцевих механізмів. Конфігурацію робота можна адаптувати до конкретних задач маніпуляції та збору демонстрацій. Для X2 REC зазначена підтримка, зокрема, OmniHand та OmniPicker 3.
- Повний цикл роботи з даними в Genie Studio. Записані демонстрації можуть використовуватися для подальшої підготовки та розвитку робототехнічних моделей. Для X2 REC передбачений цикл, що охоплює збір даних, навчання, тестування та розгортання власних VLA-моделей.
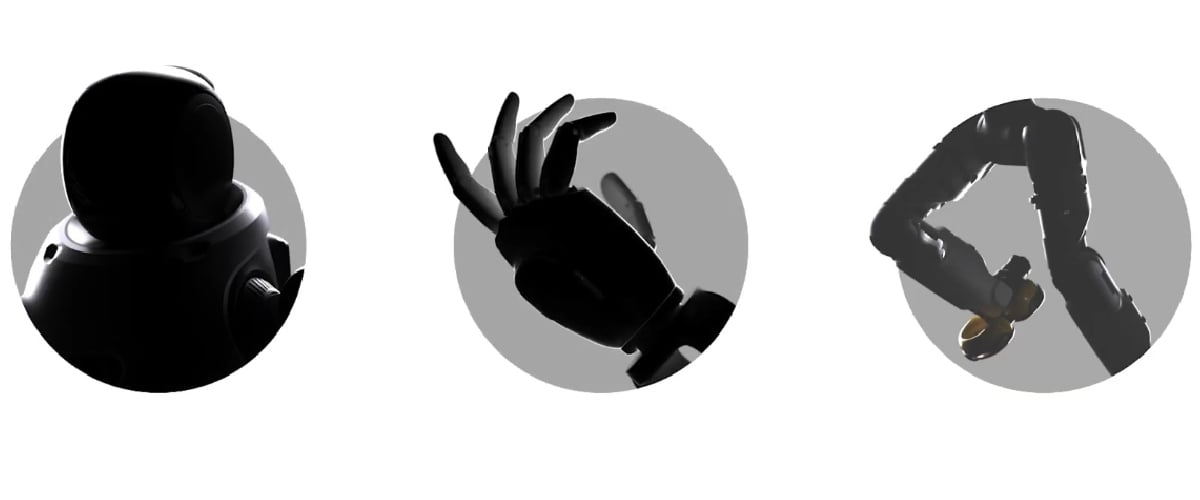
Конструктивна схема та кінематика AgiBot X2 REC
Гуманоїдна роботизована платформа AgiBot X2 REC висотою 131 см і масою 40 кг, розроблена для збору даних, телеоперації та дослідження повнотілого керування рухами. Кінематична система робота має 30 ступенів свободи, з яких по 7 ступенів свободи припадає на кожну руку. Така конфігурація дає змогу відтворювати складні рухи всього тіла, керувати положенням маніпуляторів і записувати послідовності дій під час дистанційного керування. Для версії REC виробник окремо зазначає підтримку синхронізованої повнотілої телеоперації, що є важливою для запису демонстрацій та формування навчальних наборів даних.
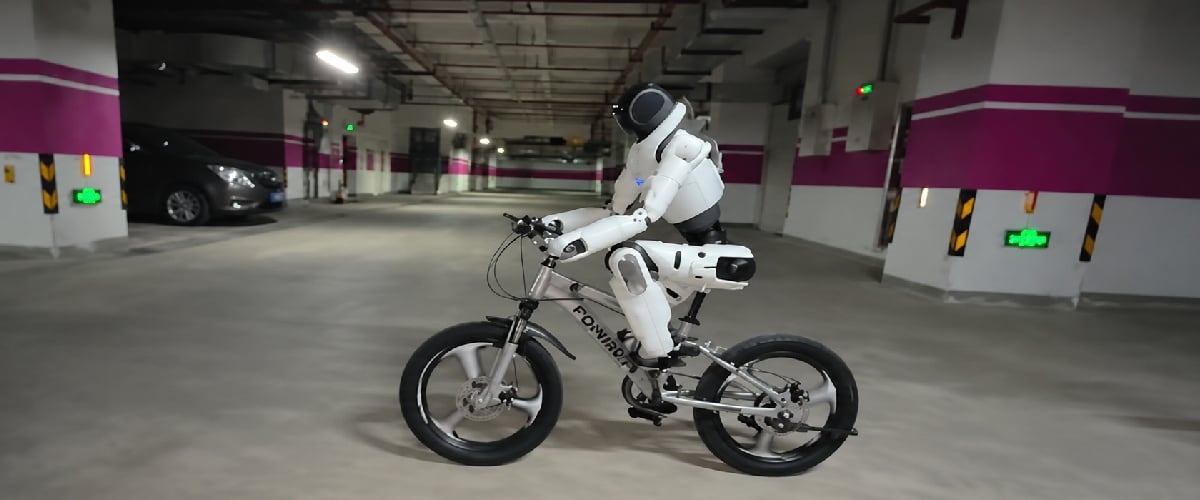
Маніпулятори та взаємодія з об’єктами
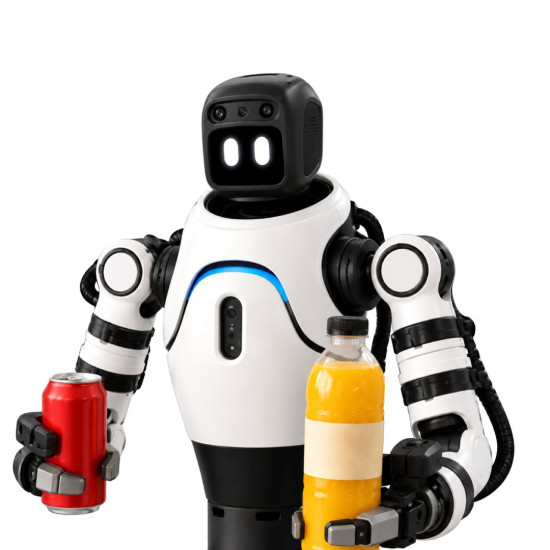
Кожен маніпулятор X2 REC має 7 ступенів свободи, що забезпечує широкий діапазон рухів під час роботи з предметами та відтворення складних траєкторій. Заявлене корисне навантаження становить до 3 кг на кожну руку. Як кінцеві виконавчі механізми для цієї конфігурації передбачені OmniHand та OmniPicker 3. Вибір конкретного захоплювача залежить від характеру експерименту, типу об’єктів і даних, які необхідно отримати.
Платформа може використовуватися для запису сценаріїв захоплення, переміщення та розміщення об’єктів, дослідження кінематики маніпуляторів і створення наборів даних для навчання робототехнічних моделей. Кількість пальців, наявність тактильного зворотного зв’язку та можливості контролю зусилля залежать від встановленого кінцевого механізму й не є однаковими для всіх конфігурацій.
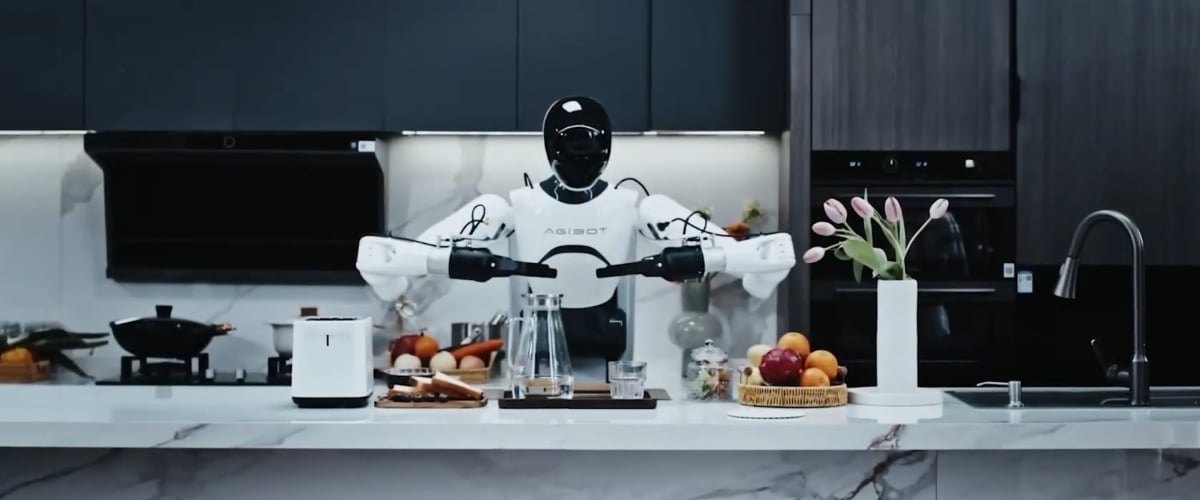
Сенсорна система та сприйняття середовища
Версія REC оснащена комплексом сенсорів для збору візуальних, просторових та інерціальних даних під час руху й виконання маніпуляцій. До системи сприйняття входять RGB камери, RGB D сенсори, стереокамери, LiDAR та IMU.
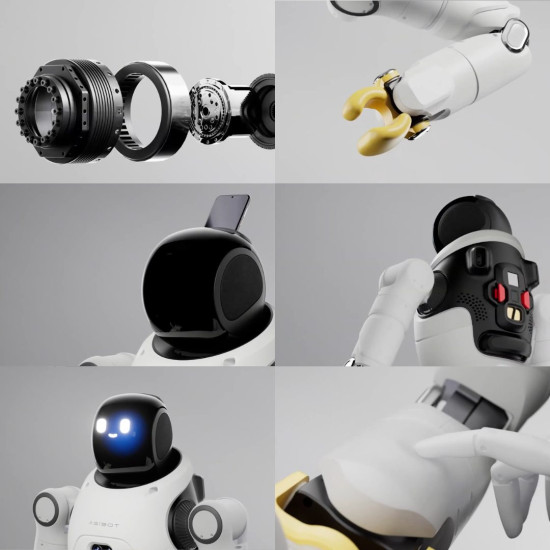
Візуальні модулі розташовані в кількох зонах робота, зокрема в області голови, грудної частини, задньої частини корпусу та зап’ясть. Така мультиракурсна конфігурація дає змогу одночасно фіксувати робоче середовище та процес взаємодії з об’єктами з різних точок огляду.
LiDAR використовується для отримання просторових даних про навколишнє середовище, а IMU реєструє параметри руху та орієнтації корпусу. Конкретні функції локалізації, навігації, розпізнавання об’єктів та автономної поведінки визначаються використовуваним програмним забезпеченням і налаштуваннями конкретного сценарію.
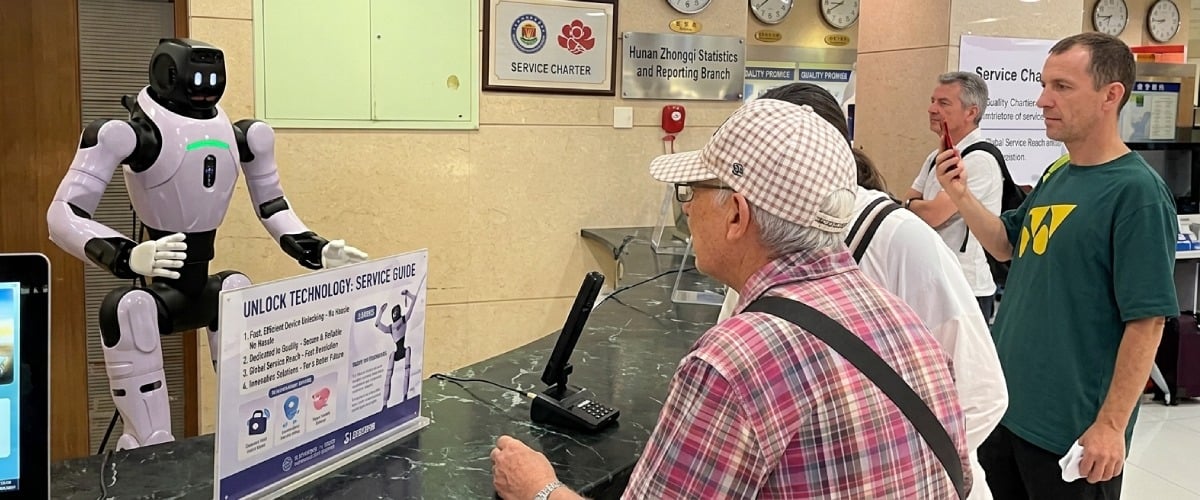
Обчислювальна платформа та програмна розробка
AgiBot X2 REC оснащений обчислювальним модулем NVIDIA Orin NX із 16 ГБ пам’яті, який використовується для обробки сенсорних даних і виконання робототехнічних алгоритмів. Конфігурація REC орієнтована на повнотілу телеоперацію та інтеграцію з Genie Studio. Керування рухами може здійснюватися за допомогою VR систем, контролерів або технологій відстеження рухів оператора. Отримані під час демонстрацій дані надалі можуть використовуватися для навчання, тестування та перевірки робототехнічних моделей.
У відкритій специфікації X2 REC не наведено вичерпного переліку підтримуваних SDK, API, мов програмування та апаратних інтерфейсів. Тому підтримку Python, C++, DDS, GStreamer, USB, Ethernet та інших технологій доцільно перевіряти за документацією конкретної конфігурації X2 REC, не переносячи автоматично характеристики версій X2 Ultra, EDU або інших модифікацій.
Збір даних і навчання робототехнічних моделей
Одним із ключових призначень AgiBot X2 REC є збір даних у реальних умовах. Платформа поєднує повнотілу телеоперацію, багатоканальну систему сприйняття та інструменти Genie Studio для запису демонстрацій і подальшої роботи з отриманими наборами даних.
Під час дистанційного керування можуть фіксуватися траєкторії рухів корпусу та маніпуляторів, операції з предметами, а також синхронізовані дані камер, LiDAR та IMU. Це дає змогу формувати комплексні навчальні вибірки, що відображають взаємодію фізичного робота з реальним середовищем.
Робочий процес у Genie Studio охоплює послідовні етапи збору даних, навчання, тестування та розгортання моделей. X2 REC також позиціонується як платформа для розробки та перевірки власних VLA моделей, що поєднують візуальне сприйняття, мовні інструкції та виконання фізичних дій. Такий підхід дає змогу спочатку записувати необхідні сценарії за участю оператора, а потім використовувати отримані демонстрації як основу для навчання та подальшого автономного виконання відповідних завдань робототехнічною системою.
Застосування AgiBot X2 REC
X2 REC розрахований на проєкти, де потрібні фізичні демонстрації, дистанційне керування та запис сенсорних потоків для подальшої роботи з робототехнічними моделями.
- Збір робототехнічних даних. Запис рухів, маніпуляцій та сенсорної інформації на фізичному гуманоїді.
- Повнотіла телеоперація. Керування корпусом і кінцівками через VR, контролер або відстеження рухів.
- Робота з VLA-моделями. Підготовка даних для навчання, тестування та розгортання Vision-Language-Action моделей.
- Дослідження маніпуляцій. Запис роботи рук і кінцевих механізмів під час взаємодії з предметами.
- Комп’ютерний зір. Робота з RGB, RGB-D і стереоданими з кількох зон корпусу.
- R&D у гуманоїдній робототехніці. Перевірка алгоритмів руху, сприйняття та поведінки на фізичному обладнанні.
- Лабораторні проєкти. Формування власних наборів даних і перевірка робототехнічних сценаріїв.
Технічні характеристики AgiBot X2 REC
Конструкція та рух
| Параметр | Значення |
| Розміри нетто | 1310 × 460 × 210 мм |
| Вага нетто | 40 кг |
| Загальна кількість ступенів свободи | 30 |
| Ступені свободи однієї руки | 7 |
| Корисне навантаження | 3 кг |
| Керування рухами | Керування рухами всього тіла |
Маніпулятори, сенсори та обчислення
| Параметр | Значення |
| Кінцеві виконавчі механізми | OmniHand, OmniPicker 3 |
| Візуальне сприйняття | RGB, RGB-D, стереозір |
| Розташування візуальних модулів | Голова, грудна частина, задня частина корпусу, зап’ястя |
| Лідар | Заявлений |
| Інерціальний вимірювальний модуль | IMU |
| Обчислювальний модуль | NVIDIA Orin NX |
| Пам’ять обчислювального модуля | 16 ГБ |
| Робота з моделями | Власні VLA-моделі |
| Програмна екосистема | Genie Studio |
| Цикл роботи з моделлю | Отримання даних, навчання, тестування, розгортання |
Телеоперація та робота з даними
| Параметр | Значення |
| Дистанційне керування | VR, контролер, відстеження рухів |
| Режим керування | Рухи всього тіла |
| Робота з даними | Genie Studio |
| Робота з моделями | VLA-моделі |
Купити робот-гуманоїд AgiBot X2 REC
AgiBot X2 REC призначений для збору даних у реальних умовах, повнотілої телеоперації, роботи з VLA-моделями та дослідницьких R&D-проєктів. Наші фахівці допоможуть підібрати конфігурацію під конкретні задачі, уточнити кінцеві виконавчі механізми, обчислювальний модуль, комплектацію, поточну ціну й терміни постачання та оформити замовлення.







































