

- Доступність: В наявності
- Код товару: 827588000002814312

Більше товарів цього бренду


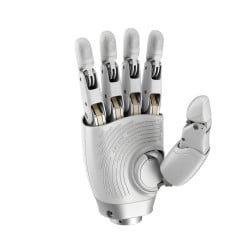
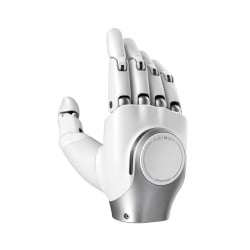
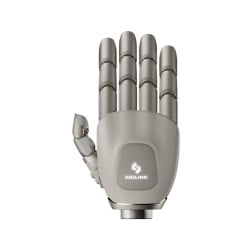
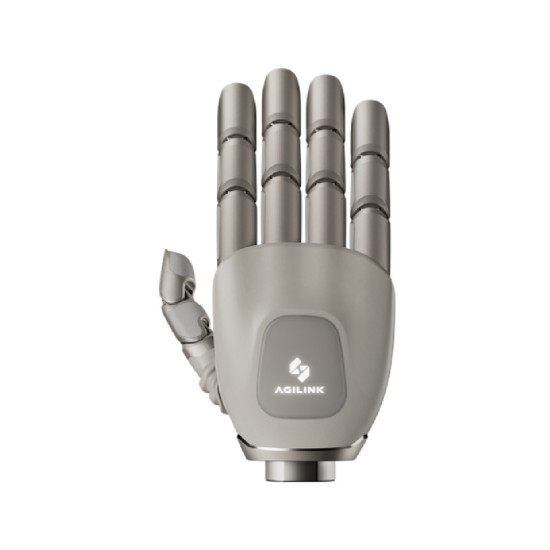
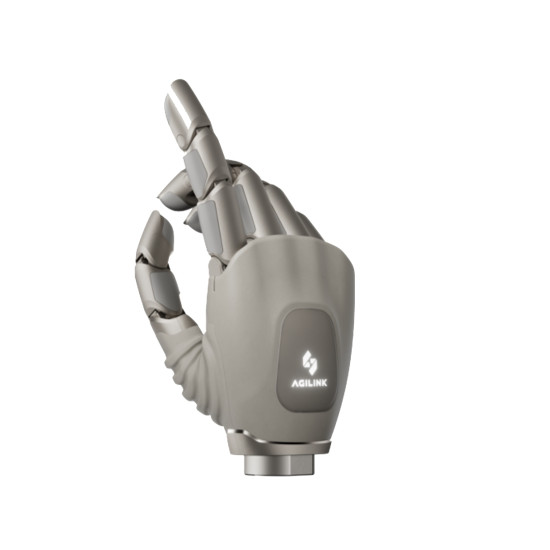
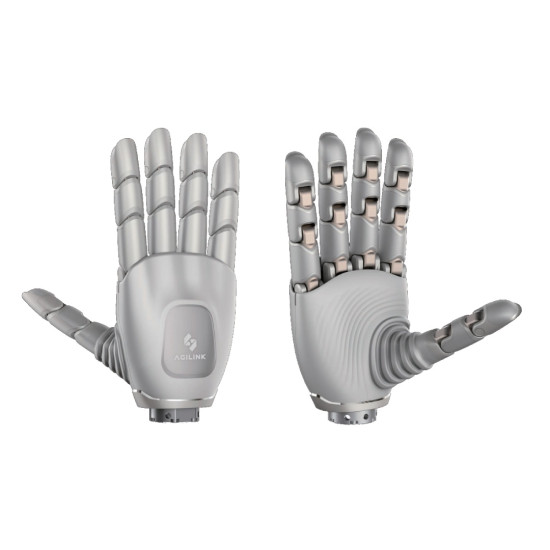
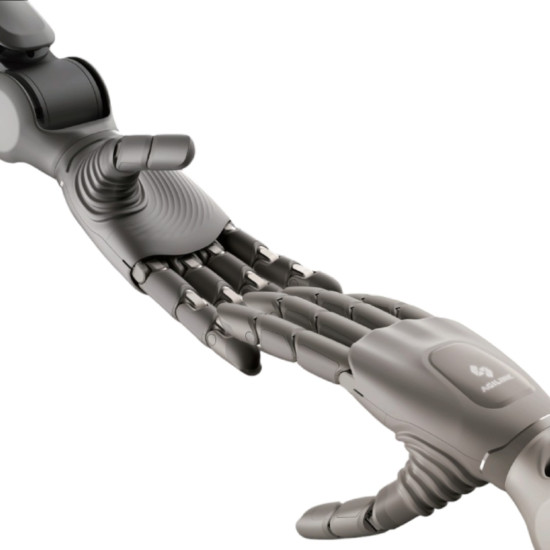
AgiBot OmniHand 3 Ultra-M з 21 активним ступенем свободи
AgiBot OmniHand 3 Ultra-M — це роботизована багатосуглобова кисть для гуманоїдних платформ, досліджень фізично втіленого штучного інтелекту та виконання складних контактних маніпуляцій. Кінематична система має 21 активний ступінь свободи, прямий привід суглобів і розвинену тактильну систему із сенсорами на кінчиках пальців та долоні. Конструкція призначена для точної роботи з фізичними об’єктами, збору контактних даних, навчання роботизованих систем і виконання бімануальних операцій.
Переваги AgiBot OmniHand 3 Ultra-M
- 21 активний ступінь свободи. Багатосуглобова кінематика забезпечує незалежне керування рухами пальців і дає змогу формувати різні типи захоплення для роботи з об’єктами складної геометрії.
- Прямий привід суглобів. Приводи безпосередньо керують рухом суглобів, а енкодери передають дані про їхнє положення в режимі реального часу. Повторюваність позиціонування становить ±0.2 мм.
- Оптичні тактильні сенсори на пальцях. Сенсорна система визначає тривимірні вектори сили під час контакту з об’єктом. Діапазон вимірювання становить 0–30 Н, а точність визначення деформації становить 0.08 мм.
- Тривимірний тактильний сенсор у долоні. Сенсорна зона реєструє контакт із внутрішньою поверхнею кисті та доповнює дані з пальців під час захоплення, утримання й зміни положення предмета.
- Збір даних для навчання роботів. Дані про положення суглобів, навантаження та контакт можуть використовуватися для навчання алгоритмів керування, відпрацювання маніпуляцій і досліджень фізично втіленого штучного інтелекту.
- Стабільна робота під тривалим навантаженням. Під час безперервної експлуатації температура поверхні залишається в межах 40–45 °C без зниження робочих характеристик. Ресурс випробувань становить 500 000 циклів.
- Навантаження до 5 кг. Кисть розрахована на захоплення, утримання та переміщення предметів і інструментів масою до 5 кг.
Активні ступені свободи та прямий привід
OmniHand 3 Ultra-M має 21 активний ступінь свободи, що забезпечує роздільне керування пальцями та суглобами. Кінематична схема дає змогу формувати складні положення кисті, змінювати конфігурацію захоплення та виконувати точні маніпуляції з предметами різної форми.
Кожен активний суглоб оснащений прямим приводом. Енкодери безперервно реєструють положення суглобів і передають актуальні дані системі керування. Повторюваність позиціонування в робочій зоні становить ±0.2 мм.
Поєднання багатосуглобової кінематики, прямого приводу та контролю положення підходить для дослідження складних роботизованих маніпуляцій, адаптивного захоплення та збору навчальних даних під час фізичної взаємодії з об’єктами.
Тривимірне тактильне сприйняття
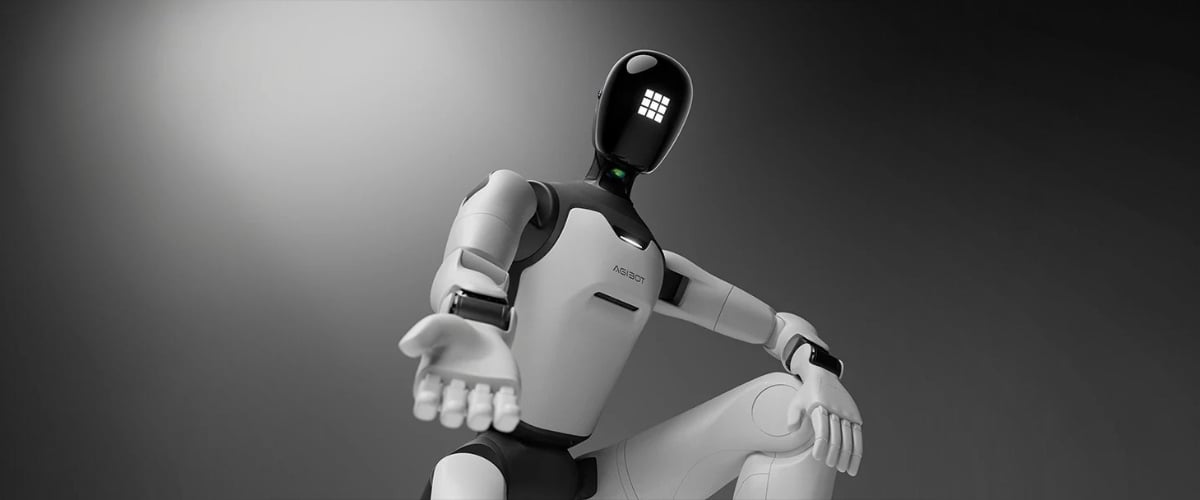
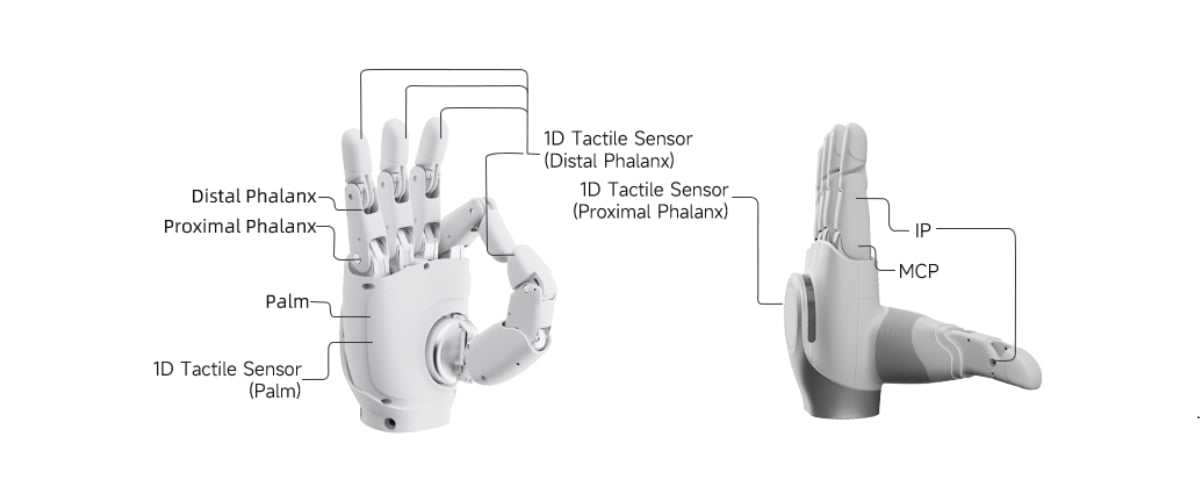
На кінчиках пальців OmniHand 3 Ultra-M встановлені оптичні тактильні сенсори, які реєструють деформацію контактної поверхні та визначають напрямок і величину механічного навантаження у трьох вимірах. Діапазон вимірювання сили становить 0–30 Н, роздільна здатність становить 0.005 Н, а точність визначення деформації становить 0.08 мм.
Сенсори дають змогу розпізнавати контакт, ковзання та взаємодію з краями або поверхнями предметів. Просторова роздільна здатність становить 0.04 мм. У долоні розташований окремий тривимірний тактильний сенсор із 300 тактильними точками. Сенсор реєструє контакт із внутрішньою поверхнею кисті та доповнює інформацію, отриману від пальців. Комбінація тактильних даних та інформації про положення суглобів підтримує точне захоплення, встановлення компонентів, передавання предметів між маніпуляторами та інші операції, де потрібен контроль фізичного контакту.
Навантаження та конструкція
OmniHand 3 Ultra-M має габарити, наближені до розмірів людської кисті. Розміри становлять 189.5 × 88.5 × 40 мм, маса становить 630 г. Допустиме навантаження досягає 5 кг, що дає змогу працювати з деталями, предметами та інструментами різної маси. Компактні розміри у поєднанні з великою кількістю керованих суглобів підходять для гуманоїдних роботів і маніпуляторів, орієнтованих на точні операції та взаємодію з об’єктами в середовищі людини.
Навчання роботів і збір контактних даних
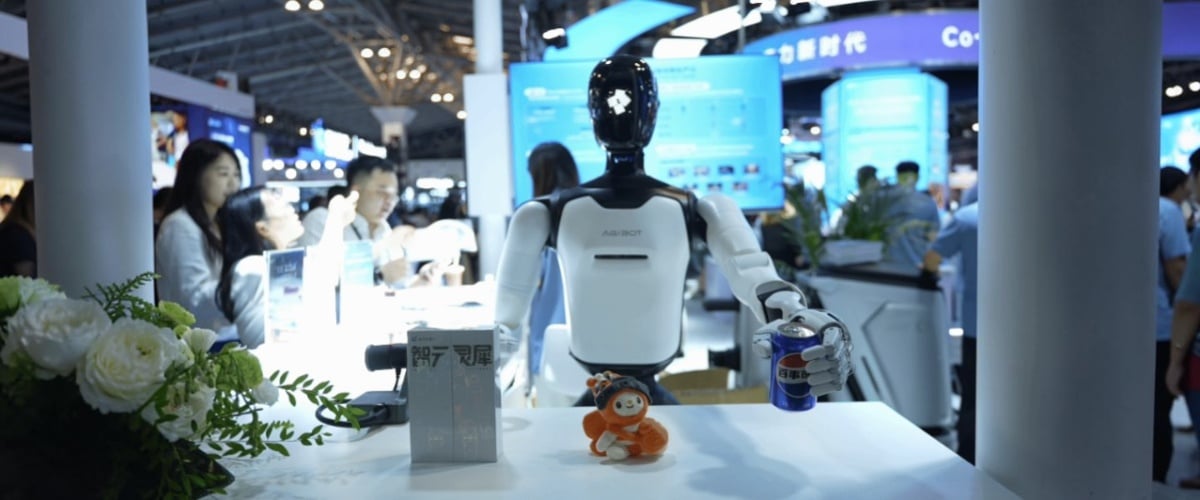
OmniHand 3 Ultra-M підтримує збір даних під час фізичної взаємодії з предметами. Система може реєструвати положення суглобів, рухи пальців, контактні навантаження та тактильні сигнали під час виконання маніпуляцій.
Енкодери фіксують положення активних суглобів, а тактильні сенсори передають інформацію про силу, деформацію та характер контакту. Отримані дані можуть використовуватися для навчання роботів захоплювати, утримувати, переміщувати та передавати предмети.
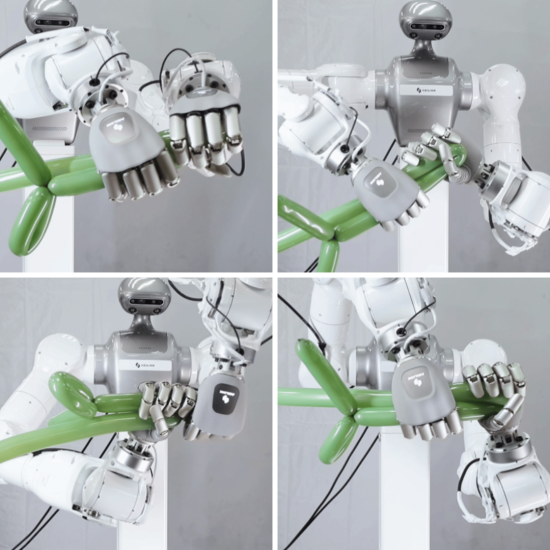
OmniHand 3 Ultra-M також підходить для бімануальних сценаріїв, у яких дві роботизовані руки узгоджено працюють з одним об’єктом або виконують взаємопов’язані операції.
Кисть може застосовуватися для дистанційного керування, запису демонстрацій оператора, формування наборів навчальних даних і перенесення відпрацьованих алгоритмів із симуляційного середовища на фізичну роботизовану платформу.
Інтеграція з роботизованими платформами AGIBOT
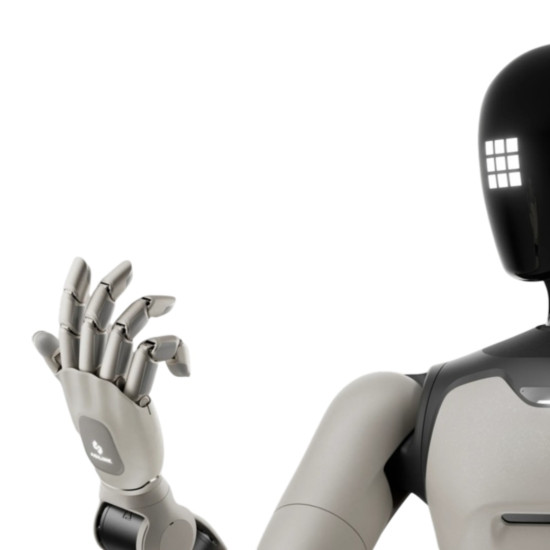
OmniHand 3 Ultra-M рекомендована для роботів серії AGIBOT A3. Конфігурація підходить для дворуких роботизованих систем, дослідження контактних маніпуляцій та навчання алгоритмів на основі даних, отриманих під час фізичної взаємодії з предметами.
Платформ серій A2, G2 та X2 передбачені інші модифікації OmniHand або захоплювачі OmniPicker. Можливість встановлення OmniHand 3 Ultra-M на конкретну платформу необхідно перевіряти з урахуванням механічної конструкції, електричного підключення та конфігурації системи керування. Для передавання даних підтримуються інтерфейси CAN FD та Ethernet. Програмна сумісність визначається конфігурацією роботизованої платформи та використовуваним програмним забезпеченням.
Сфери застосування AgiBot OmniHand 3 Ultra-M
- Навчання роботизованих систем. Збір даних про рухи пальців, положення суглобів і фізичний контакт із предметами.
- Бімануальні маніпуляції. Координована робота двох роботизованих рук з одним або кількома об’єктами.
- Дистанційне керування. Передавання рухів оператора роботизованій системі та запис демонстрацій для подальшого навчання.
- Формування навчальних наборів даних. Реєстрація кінематичних і тактильних параметрів під час виконання фізичних операцій.
- Лабораторна автоматизація. Маніпулювання обладнанням, лабораторним посудом, зразками та іншими об’єктами.
- Сортування та переміщення. Захоплення, перенесення, розподіл і позиціонування предметів різної форми.
- Складальні операції. Встановлення компонентів, позиціонування деталей і виконання точних контактних маніпуляцій.
- Робота з інструментами. Захоплення та використання інструментів і пристроїв у дослідницьких та технічних сценаріях.
Технічні характеристики AgiBot OmniHand 3 Ultra-M
| Параметр | Значення |
| Кількість активних ступенів свободи | 21 |
| Тип приводу | Прямий привід |
| Навантаження | 5 кг |
| Час відкривання / закривання | 0.3 с |
| Повторюваність позиціонування | ±0.2 мм |
| Інтерфейси | CAN FD, Ethernet |
| Тактильний датчик долоні | Тривимірний |
| Роздільна здатність вимірювання сили датчиком долоні | 0.1 Н |
| Кількість тактильних точок у долоні | 300 |
| Тактильний датчик на кінчиках пальців | Оптичний |
| Діапазон вимірювання сили датчика пальців | 0–30 Н |
| Роздільна здатність вимірювання сили датчика пальців | 0.005 Н |
| Просторова роздільна здатність | 0.04 мм |
| Точність визначення деформації | 0.08 мм |
| Розміри нетто | 189.5 × 88.5 × 40 мм |
| Маса нетто | 0.630 кг |
Замовити AgiBot OmniHand 3 Ultra-M
AgiBot OmniHand 3 Ultra-M підходить для дослідницьких центрів, університетів, лабораторій, розробників робототехніки та системних інтеграторів, яким потрібна багатосуглобова роботизована кисть для точних маніпуляцій, збору тактильних даних, навчання роботів і роботи з фізичними об’єктами. Наші фахівці допоможуть підібрати конфігурацію, перевірити сумісність із роботизованою платформою, уточнити способи підключення, комплектацію та умови постачання.