

- Доступність: В наявності
- Код товару: 827588000002814243

Більше товарів цього бренду


Легка роботизована кисть для гуманоїдних і мобільних платформ
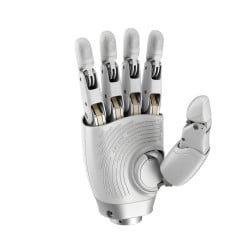
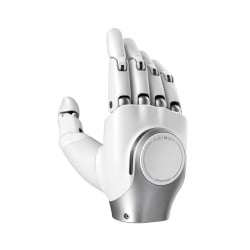
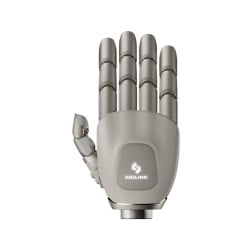
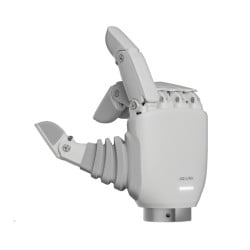
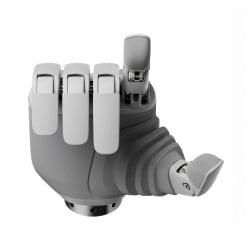
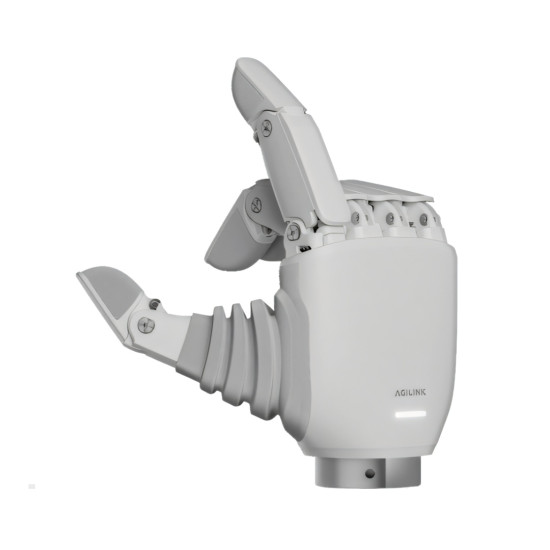
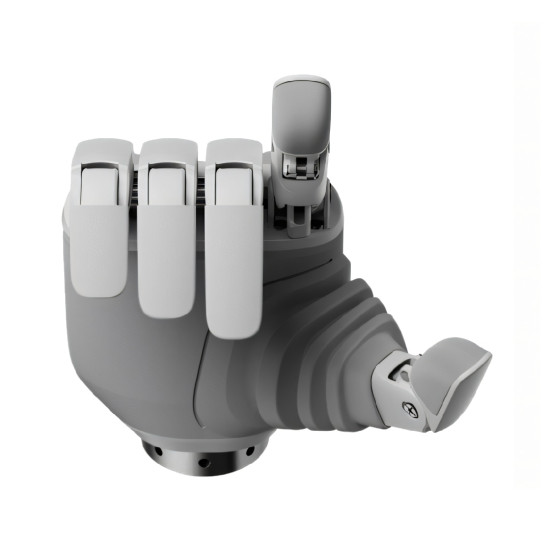
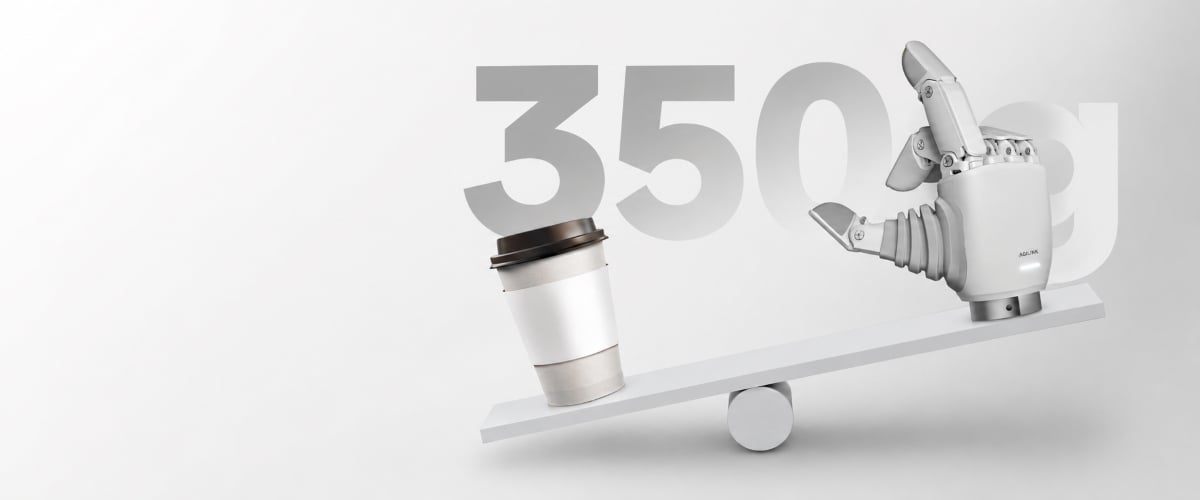
AgiBot OmniHand 3 Lite — це компактна роботизована кисть, розроблена для інтеграції в гуманоїдні платформи, мобільні маніпулятори та сервісні роботизовані системи. Кінематична схема має 4 активні та 7 пасивних ступенів свободи, що забезпечує керовані рухи пальців і адаптацію захоплення до форми предмета. Кисть оснащена тактильним сенсором і розрахована на роботу з навантаженням до 1 кг. Вага всього 350 г і компактні габарити дають змогу використовувати OmniHand 3 Lite при мінімальному навантажені на кінцеву частину маніпулятора.
Переваги AgiBot OmniHand 3 Lite
- Компактна та легка конструкція. Вага OmniHand 3 Lite становить лише 350 г, що робить кисть легкою для компактних гуманоїдних роботів, мобільних маніпуляторів і сервісних платформ.
- Адаптивна кінематика пальців. Поєднання 4 активних і 7 пасивних ступенів свободи забезпечує керовані рухи та дає змогу пальцям пристосовуватися до форми предмета під час контакту.
- Робота з предметами масою до 1 кг. Допустиме навантаження становить 1 кг, що визначає робочий діапазон маси об’єктів для захоплення, утримання та переміщення.
- Міцна конструкція із захисним покриттям. Металева рама доповнена суцільним силіконовим покриттям, яке формує контактну поверхню та захищає елементи кисті під час механічної взаємодії.
- Сумісність із Dex-UMI. Кисть може використовуватися в системах дистанційного керування та запису рухів для дослідницьких завдань, навчання роботів і тестування алгоритмів.
- Інструменти для розробки. Відкритий набір програмних засобів дає змогу створювати власні алгоритми керування, проводити експерименти та інтегрувати кисть у дослідницькі роботизовані системи.
Кінематика з активними та пасивними ступенями свободи
OmniHand 3 Lite має 4 активні та 7 пасивних ступенів свободи. Активні ступені свободи керуються приводами та виконують команди системи керування, тоді як пасивні змінюють положення відповідно до кінематики суглобів і механічної взаємодії з предметом.
Поєднання активних і пасивних рухів забезпечує кероване переміщення пальців та адаптацію захоплення до форми об’єкта. Кисть може використовувати різні положення пальців під час захоплення й утримання предметів різної геометрії.
Металева рама та силіконове покриття
OmniHand 3 Lite побудована на міцній металевій рамі, яка формує жорстку основу конструкції та сприймає механічні навантаження під час рухів кисті.
Зовнішня частина має суцільне силіконове покриття, що створює єдину контактну поверхню та захищає внутрішні компоненти під час взаємодії з предметами. Конструкція пройшла випробування на удари, падіння та зіткнення, що підтверджує придатність кисті до роботи в роботизованих системах.
Тактильний сенсор OmniHand 3 Lite
OmniHand 3 Lite оснащена одновимірним тактильним сенсором, який реєструє фізичний контакт кисті з предметом. Роздільна здатність сенсора становить 0.1. Тактильні дані доповнюють інформацію про положення пальців і дають системі керування змогу визначати момент фактичного контакту з об’єктом. Отримані дані можуть використовуватися під час захоплення, утримання, переміщення та інших контактних операцій. Сенсорний контроль допомагає враховувати фізичну взаємодію між кистю та предметом під час виконання повторюваних маніпуляцій і роботи з об’єктами різної форми.
Відкритий інструментарій для розробників
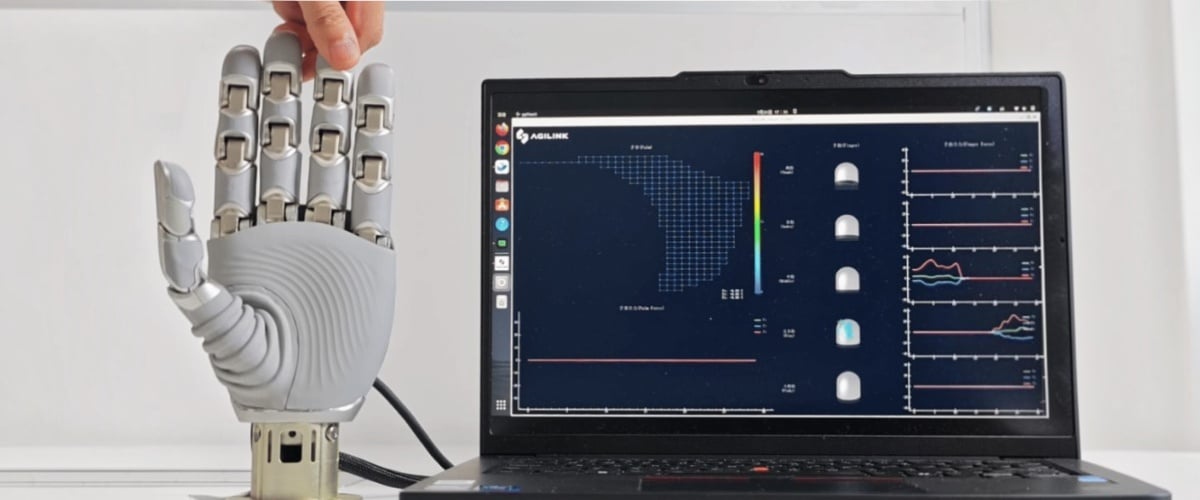
OmniHand 3 Lite підтримує відкритий набір програмних засобів для розробки та експериментальної роботи з роботизованими системами. Інструментарій дає змогу створювати й тестувати власні алгоритми керування, налаштовувати лабораторні стенди та інтегрувати кисть у дослідницькі проєкти.
Можливості розробки підходять для університетів, науково-дослідних лабораторій, системних інтеграторів і команд, які займаються прототипуванням та створенням власних роботизованих рішень.
Швидке відкривання та закривання кисті
Типовий час повного відкривання або закривання OmniHand 3 Lite становить 0.5 с. Параметр характеризує швидкість основного руху кисті під час захоплення, відпускання та повторюваної роботи з предметами. Фактична швидкість руху може залежати від навантаження, режиму роботи та налаштувань конкретної роботизованої системи.
Сфери застосування AgiBot OmniHand 3 Lite
- Сервісна робототехніка. Використання як кінцевого виконавчого модуля для роботи з предметами та виконання допоміжних маніпуляцій.
- Мобільні маніпулятори. Встановлення на мобільні роботизовані платформи для захоплення, утримання та переміщення предметів.
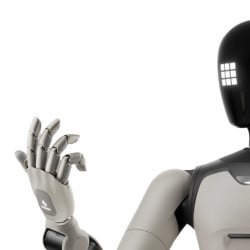
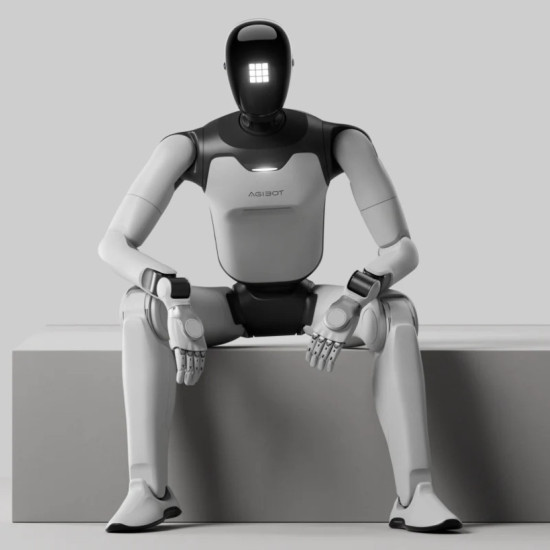
- Компактні гуманоїдні платформи. Невелика маса кисті знижує навантаження на маніпулятор і спрощує інтеграцію в компактні роботизовані системи.
- Освіта та дослідження. Застосування в університетах, лабораторіях і навчальних центрах для вивчення кінематики, керування маніпуляторами та контактної взаємодії.
- Прототипування роботизованих систем. Відкритий інструментарій дає змогу створювати й тестувати власні алгоритми, експериментальні стенди та сценарії роботи.
Інтеграція з роботизованими платформами
AgiBot OmniHand 3 Lite призначена для інтеграції в компактні гуманоїдні платформи, мобільні маніпулятори та сервісні роботизовані системи. Під час підбору конфігурації необхідно враховувати механічне кріплення, габарити, допустиме навантаження, параметри живлення та сумісність системи керування.
Для обміну даними передбачені інтерфейси CAN FD та RS485. Програмне середовище ROS 2 розширює можливості інтеграції кисті в роботизовані програмно-апаратні комплекси.
Технічні характеристики AgiBot OmniHand 3 Lite
| Параметр | Значення |
| Ступені свободи | 4 активні + 7 пасивних |
| Навантаження | 1 кг |
| Типовий час відкривання / закривання | 0.5 с |
| Повторюваність позиціонування | ±0.5 мм |
| Тактильний сенсор | Одновимірний |
| Роздільна здатність сенсора | 0.1 |
| Інтерфейси зв’язку | CAN FD, RS485 |
| Сумісність із системою керування | Dex-UMI |
| Програмне середовище | ROS 2 |
| Засоби для розробки | Відкритий набір засобів |
| Матеріал рами | Металева рама авіаційного класу |
| Зовнішнє покриття | Суцільне силіконове покриття |
| Розміри нетто | 140 × 70 × 32 мм |
| Маса нетто | 0.350 кг |
Замовити AgiBot OmniHand 3 Lite
AgiBot OmniHand 3 Lite підходить для університетів, дослідницьких лабораторій, розробників робототехніки, системних інтеграторів і підприємств, яким потрібна компактна роботизована кисть для гуманоїдних платформ, мобільних маніпуляторів і сервісних систем. Наші спеціалісти допоможуть перевірити сумісність із роботизованою платформою, підібрати конфігурацію, уточнити варіанти підключення та програмного керування, а також доступність додаткової камери на зап’ясті.