

- Доступность: В наличии
- Код товара: 827588000004130899
- Вес Брутто: 105.00кг

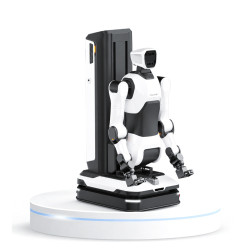
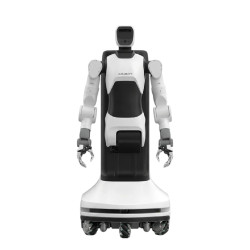
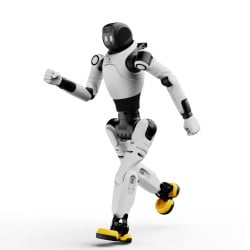
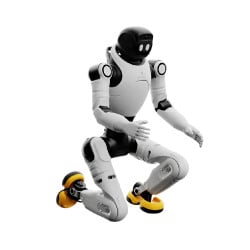
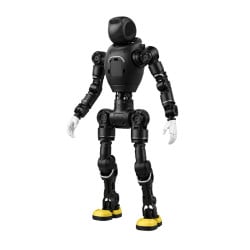
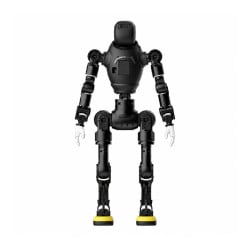
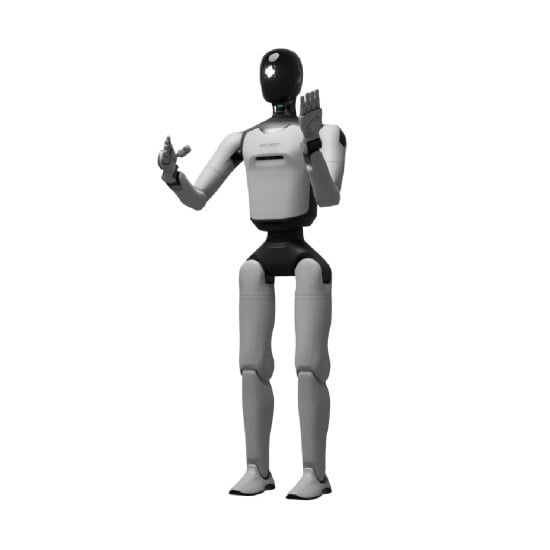
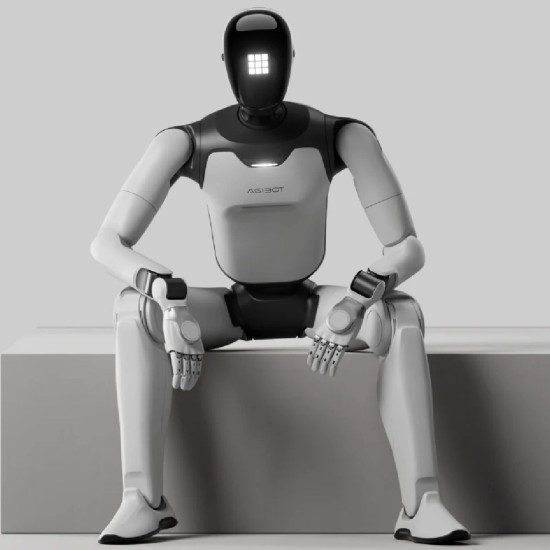
AgiBot A3 Ultra-Developer: робот для программирования и исследований
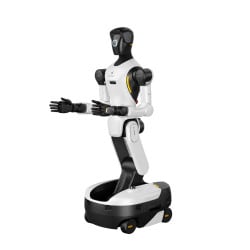
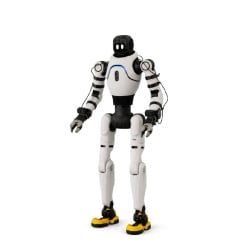
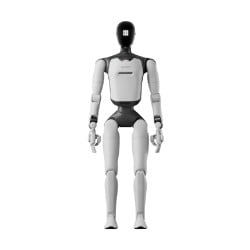
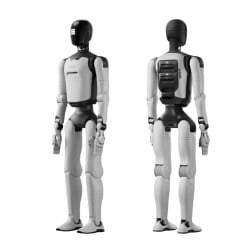
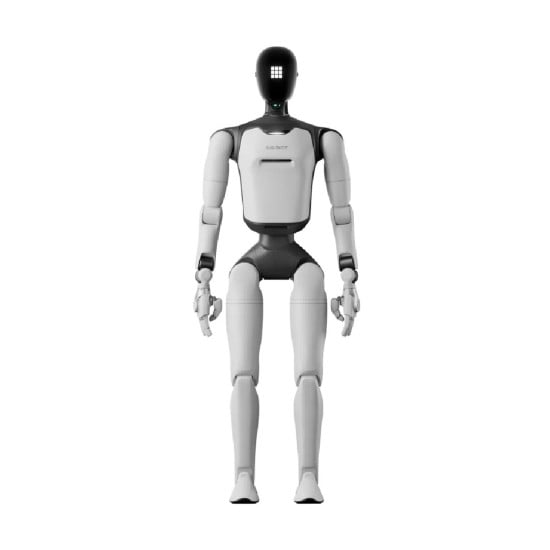
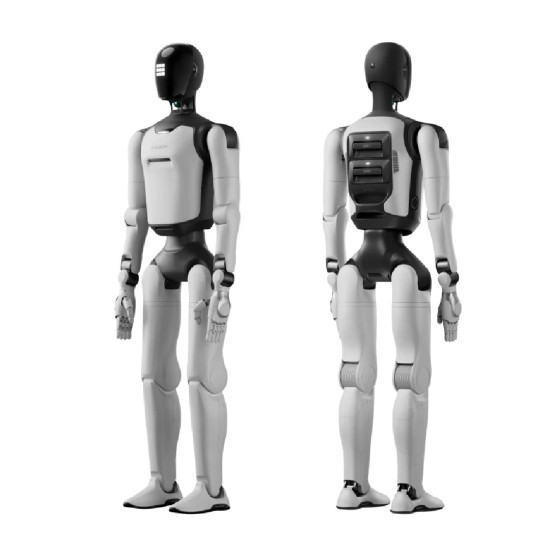
AgiBot A3 Ultra-Developer — это полноразмерный гуманоидный робот для выполнения физических операций, взаимодействия с людьми и создания собственных программных решений. Для распознавания объектов и ориентирования в пространстве используются 3D LiDAR, RGB- и RGB-D камеры. Вычислительная платформа на базе NVIDIA Thor отвечает за обработку сенсорных данных и управление движениями. Особенностью Developer-версии является доступ к SDK, интерфейсам ROS 2 и технической документации для вторичной разработки. Это позволяет создавать собственные алгоритмы, программировать действия, изменять поведение робота и интегрировать его с программными решениями сторонних разработчиков.
Ключевые преимущества AgiBot A3 Ultra-Developer
- Платформа для вторичной разработки. SDK, интерфейсы ROS 2 и документация предоставляют инструменты для разработки собственных алгоритмов управления, программирования движений и интеграции робота со сторонним программным обеспечением.
- Освоение новых действий. Технология Few-Shot Self-Learning позволяет роботу осваивать новые навыки по небольшому количеству примеров. Этот механизм можно использовать для настройки операций с предметами и последовательностей движений.
- Автономная работа до 8 часов. Аккумулятор емкостью 1152 Вт·ч обеспечивает до 8 часов автономности при условии одинакового соотношения времени ходьбы и стояния. Робот поддерживает автоматическое подключение к зарядной станции и быструю замену аккумулятора, которая занимает примерно 10 секунд.
- Круговой обзор и распознавание пространства. Для получения информации об окружающей среде используются бинокулярная RGB-камера, три широкоугольные fisheye-камеры, 3D LiDAR и две RGB-D камеры. Они помогают обнаруживать предметы, препятствия и анализировать поверхность под ногами.
- Роботизированные кисти OmniHand. Встроенные тактильные сенсоры обеспечивают контроль контакта с предметами во время их захвата и перемещения.
- Вычислительная производительность до 700 TOPS. Вычислительная архитектура объединяет две платы RK3588 и модуль NVIDIA Thor. Она предназначена для обработки сенсорной информации, распознавания объектов, планирования маршрутов и выполнения алгоритмов управления.
- Позиционирование внутри помещений и на открытых территориях. Для определения местоположения в зданиях используется UWB, а на открытых участках — GPS RTK. Точность позиционирования составляет менее ±1 см.
Механическая система и подвижность
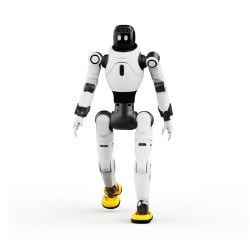
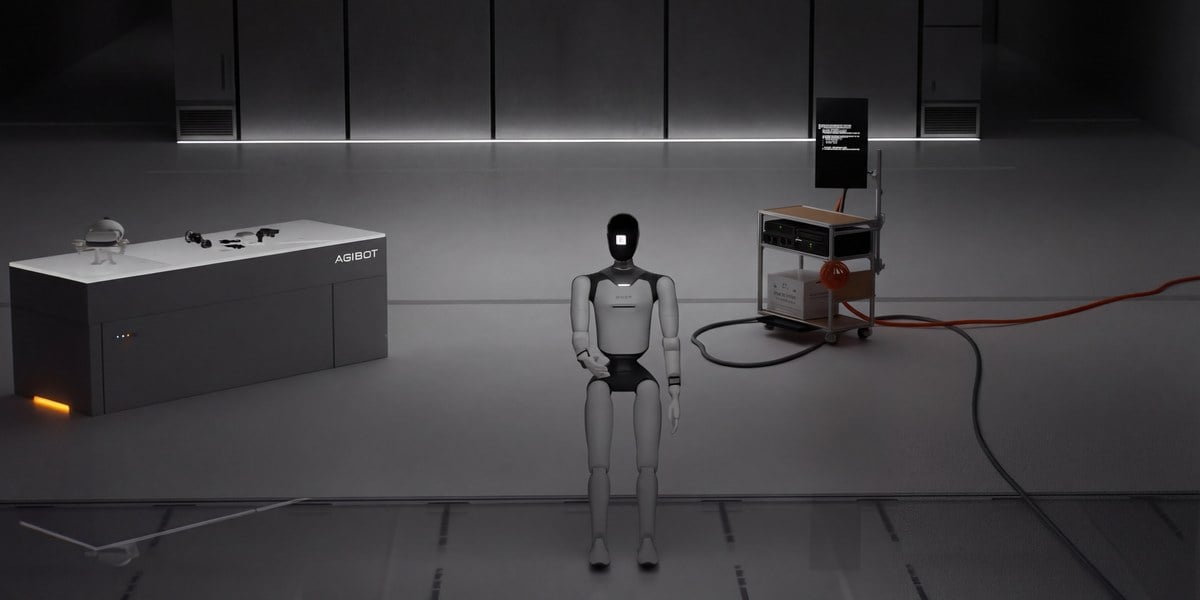
AGIBOT A3 Ultra Developer имеет антропоморфную конструкцию с подвижными руками, ногами, корпусом и головой. Механическая конфигурация предусматривает 51 активную степень свободы, распределенную следующим образом:
- Шея: 2 степени свободы.
- Каждая рука: 7 степеней свободы.
- Тазовая часть: 3 степени свободы.
- Каждая нога: 6 степеней свободы.
- Кисти OmniHand: 10 степеней свободы в стандартной конфигурации с возможностью расширения до 20.
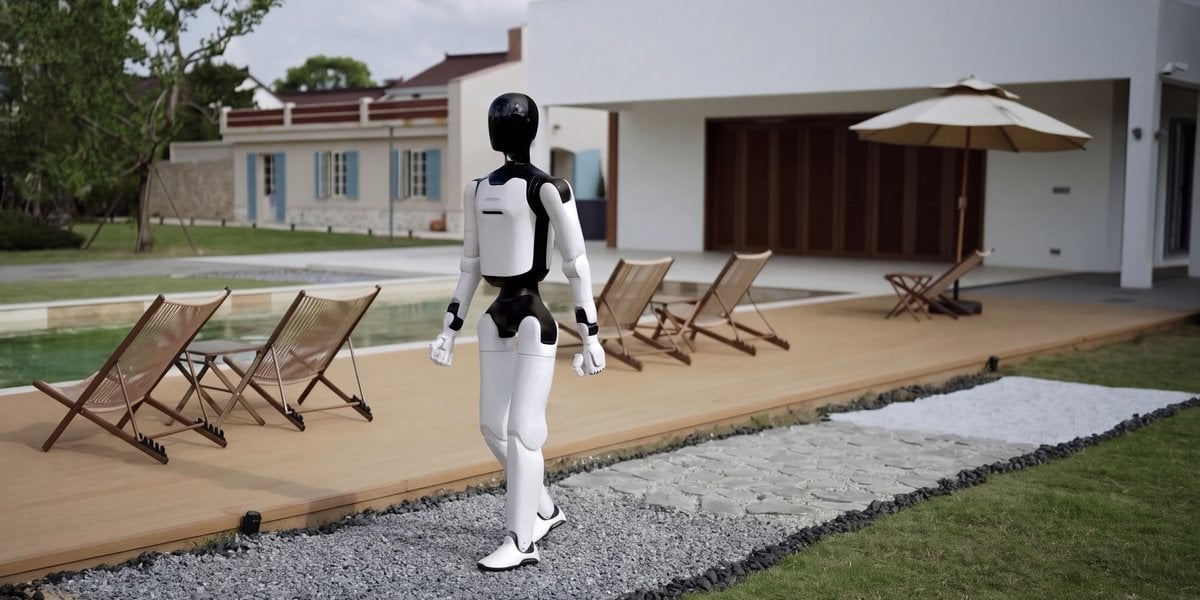
Такая конструкция позволяет роботу координировать движения рук и ног, поворачивать корпус, изменять положение головы и манипулировать предметами. В обычном режиме скорость ходьбы составляет до 1,8 м/с, а во время повседневной работы не превышает 1,2 м/с.
Система компьютерного зрения и сенсоров
Для навигации в пространстве и взаимодействия с окружающими объектами AgiBot A3 Ultra-Developer оборудован комплексом оптических и измерительных сенсоров:
- Бинокулярная RGB-камера: формирует изображение для визуального взаимодействия и распознавания объектов.
- Три широкоугольные fisheye-камеры: обеспечивают обзор пространства вокруг робота и помогают обнаруживать препятствия.
- 3D LiDAR: измеряет расстояния до объектов и используется для построения карты окружающей среды.
- RGB-D камера в области груди: получает визуальную информацию и данные о глубине рабочей зоны для выполнения манипуляций.
- RGB-D камера в области таза: анализирует поверхность под ногами и обнаруживает препятствия на пути движения.
- Сенсоры касания на плечах: фиксируют физический контакт с роботом.
Информация с камер и LiDAR передается в вычислительную систему, где используется для анализа окружения, идентификации предметов и планирования движений. Благодаря такой конфигурации сенсоров робот получает данные, необходимые для ориентирования при перемещении и выполнения физических операций.
Вычислительная архитектура и программная платформа
Вычислительная система AGIBOT A3 Ultra Developer построена на основе трехуровневой гетерогенной архитектуры. Ее базовый уровень состоит из двух вычислительных плат RK3588, а для выполнения более сложных задач предусмотрен модуль NVIDIA Thor. Совокупная вычислительная производительность платформы достигает 700 TOPS. Вычислительные ресурсы используются для анализа информации, полученной с камер и сенсоров, распознавания объектов, расчета маршрутов и управления движениями робота.
Программные возможности Developer-версии
- SDK и документация для разработчиков. Предоставляются необходимые инструменты и технические материалы для работы с программными интерфейсами робота и разработки собственных функций.
- Интерфейсы ROS 2. Обеспечивается возможность подключения роботизированной платформы к программным компонентам и инструментам экосистемы ROS 2.
- Настройка движений и действий. Инструменты вторичной разработки позволяют создавать собственные последовательности движений и адаптировать действия робота к задачам конкретного проекта.
- Индивидуальная настройка поведения. Предусмотрена возможность изменять характер взаимодействия с людьми и адаптировать поведение робота к определенным сценариям использования.
- Интеграция со сторонними системами. Программные интерфейсы позволяют подключать внешние решения и создавать совместные сценарии работы с другими системами.
Система питания и корпус
Основу конструкции формирует гибридная рама, изготовленная из магниевого сплава и нейлона, армированного углеродным волокном. Питание обеспечивает аккумулятор емкостью 1152 Вт·ч. Конструкция поддерживает прямую зарядку, автоматическое подключение к зарядной станции и замену батареи. Полная зарядка занимает до 2 часов, а установка нового аккумулятора — примерно 10 секунд. Такой подход позволяет уменьшить продолжительность перерывов между рабочими циклами.
Функциональные возможности и режимы работы
AgiBot A3 Ultra-Developer объединяет функции автономной навигации, компьютерного зрения, манипулирования предметами и программные инструменты для создания индивидуальных сценариев. Благодаря этому робот может использоваться для выполнения различных задач и тестирования разработанных алгоритмов непосредственно на физической платформе:
- Автономная навигация. Для ориентирования внутри помещений и на открытых территориях робот использует 3D LiDAR, камеры, UWB и GPS RTK. Эти системы помогают определять текущее местоположение, прокладывать маршруты и обнаруживать препятствия.
- Освоение новых навыков. Технология Few-Shot Self-Learning позволяет осваивать новые действия на основе ограниченного количества примеров. Ее можно применять для обучения операциям с предметами и выполнения последовательностей действий.
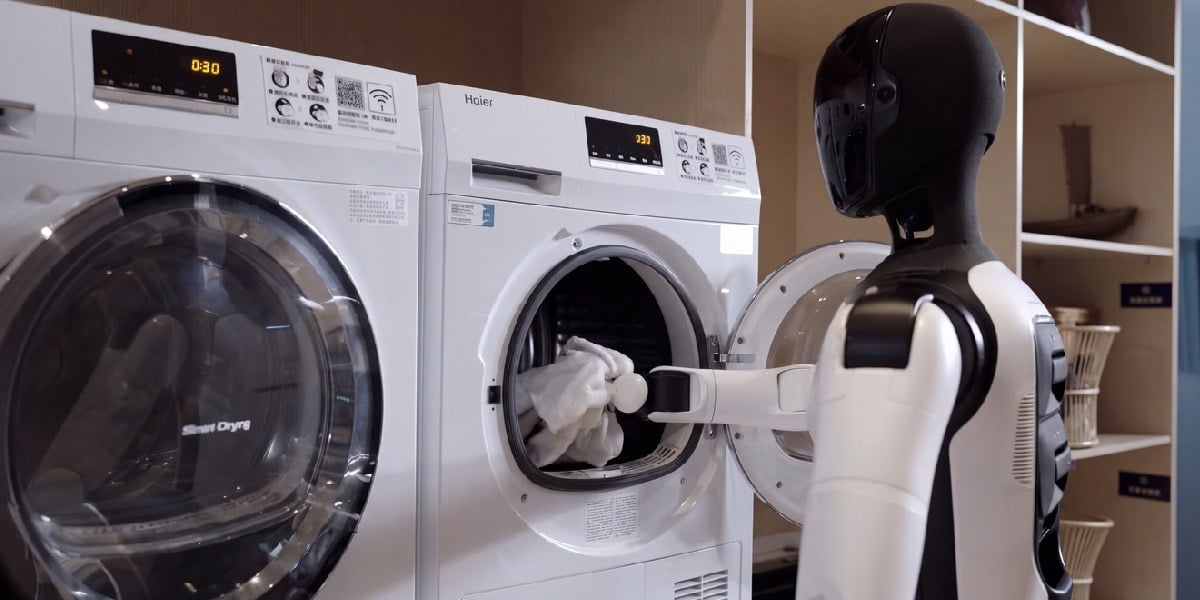
- Манипуляции с предметами. Роботизированные руки с кистями OmniHand предназначены для захвата, удержания и перемещения предметов различной формы. Тактильные сенсоры контролируют контакт с поверхностью объектов.
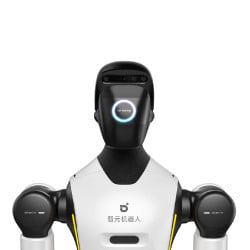
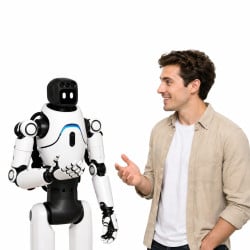
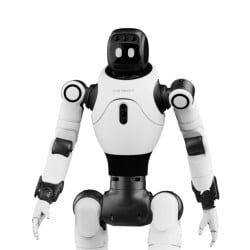
- Голосовое и мультимодальное взаимодействие. Микрофоны, динамики и изогнутый экран, расположенный на голове робота, обеспечивают возможность коммуникации с людьми. Эти функции могут использоваться для встречи посетителей, проведения экскурсий, предоставления консультаций и презентации товаров.
- Программирование собственных действий. SDK и интерфейсы ROS 2 предоставляют возможность разрабатывать индивидуальные алгоритмы управления, программировать движения и формировать последовательности операций.
- Индивидуальная настройка поведения. Средства вторичной разработки позволяют изменять сценарии взаимодействия, настраивать характер робота и приспосабливать его поведение к условиям конкретной среды.
- Интеграция с другими системами. Поддержка программного взаимодействия со сторонними решениями позволяет включать робота в комплексные системы автоматизации и исследовательские платформы.
Имеющиеся функции можно использовать для выполнения стандартных физических операций, а также для проверки собственных алгоритмов. Фактическое поведение робота определяется программными настройками, результатами обучения и созданными сценариями.
Сферы применения AgiBot A3 Ultra-Developer
Гуманоидный робот AgiBot A3 Ultra-Developer предназначен для научных исследований, разработки роботизированных систем и автоматизации физических операций в коммерческих, бытовых и промышленных проектах:
- Научные исследования и робототехника. Разработка и испытание алгоритмов автономной навигации, компьютерного зрения, координации движений и взаимодействия человека с роботизированными системами.
- Разработка программного обеспечения. Создание индивидуальных алгоритмов управления, программирование движений, подключение сторонних систем и тестирование разработанных решений на физической роботизированной платформе.
- Торговля и розничные магазины. Консультирование покупателей, демонстрация товаров, выкладка продукции, распаковка и сортировка упаковок.
- Заведения общественного питания. Подача напитков, подогрев пищи, сбор мусора, уборка столов и размещение предметов.
- Отели и туристические объекты. Встреча гостей, проверка билетов, сопровождение посетителей, фотографирование и предоставление информации.
- Офисы и административные помещения. Передача документов, уборка рабочих столов, взаимодействие с офисной техникой, открывание окон и работа с посетителями.
- Промышленные предприятия. Сортировка деталей и посылок, упаковка продукции, размещение грузов на паллетах, нажатие кнопок и выполнение операций с кабельными соединениями.
- Складская логистика. Перемещение товаров, распаковка грузов, сортировка посылок, выполнение задач по погрузке и разгрузке.
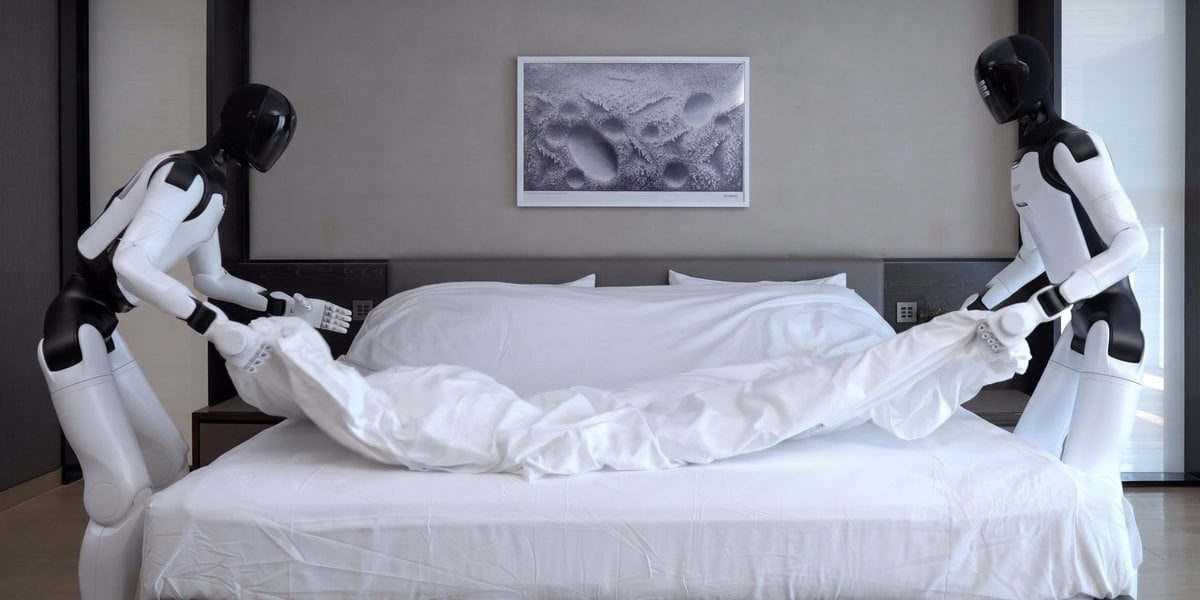
- Бытовые задачи. Сортировка вещей, упорядочение книг, сервировка стола, глажка одежды, открывание дверей и взаимодействие с бытовыми приборами.
Комплектация AgiBot A3 Ultra-Developer
В комплект входит гуманоидный робот, зарядное оборудование, устройства для дистанционного управления и аксессуары для транспортировки. Основные составляющие предназначены для подготовки устройства к эксплуатации и обеспечения его безопасного перемещения:
- Гуманоидный робот AGIBOT A3 Ultra-Developer. Основное робототехническое устройство, предназначенное для выполнения запрограммированных алгоритмов и движений, а также взаимодействия с окружающей средой.
- Аккумуляторные батареи — 2 шт. Сменные источники питания для автономной работы робота. Возможность быстрой замены аккумуляторов позволяет сократить перерывы во время эксплуатации.
- Зарядное устройство. Блок питания, предназначенный для зарядки аккумуляторных батарей от электросети.
- Магнитный зарядный разъем. Коннектор с магнитной фиксацией, который обеспечивает быстрое и удобное подключение зарядного устройства и помогает избежать повреждения контактов.
- Пульт дистанционного управления. Контроллер для ручного управления перемещением робота, выполнения основных команд и активации экстренной остановки.
- Петличный микрофон. Проводное или беспроводное устройство для передачи голосовых команд оператора с должной четкостью, в частности в условиях шумного помещения.
- Руководство по началу работы. Инструкция с основными сведениями о подготовке робота к первому запуску, правилах безопасности и первоначальной настройке.
- Квалификационный сертификат. Документ производителя, подтверждающий прохождение заводской проверки качества и соответствие техническим стандартам.
- Страховочные ремни — 2 шт. Элементы крепления для фиксации робота на подвесе или страховочной системе при испытании новых движений и предотвращения падения.
- Подъемные кольца — 2 шт. Монтажные проушины, которые устанавливаются в корпус робота и используются для его безопасного подъема, перемещения или подвешивания.
Технические характеристики AgiBot A3 Ultra-Developer
Основные характеристики
| Параметр | Значение |
| Активные степени свободы | 51 |
| Степени свободы шеи | 2 |
| Степени свободы одной руки | 7 |
| Степени свободы корпуса | 3 |
| Степени свободы одной ноги | 6 |
| Степени свободы кистей | 10 стандартно, до 20 опционально |
| Нагрузка на одну руку, кг | до 5 |
Сенсорная система и вычислительные возможности
| Параметр | Значение |
| Система обзора | 360° |
| Бинокулярная камера | Широкоугольная RGB |
| Панорамные камеры | 3 широкоугольные fisheye RGB-камеры |
| 3D LiDAR | Есть |
| RGB-D камера для манипуляций | Есть |
| RGB-D камера для анализа поверхности | Есть |
| Сенсоры касания на плечах | Есть |
| Система позиционирования | UWB, GPS RTK |
| Точность позиционирования | Менее ±1 см |
| Базовые вычислительные платы | 2 × RK3588 |
| Дополнительный вычислительный модуль | NVIDIA Thor |
| Вычислительная производительность | До 700 TOPS |
| Коммуникации | Wi-Fi, 4G/5G, Bluetooth |
| Сетевые возможности | Dual eSIM и физическая SIM-карта |
Питание и эксплуатационные параметры
| Параметр | Значение |
| Емкость аккумулятора | 1152 Вт·ч |
| Автономность | До 8 часов |
| Соотношение ходьбы и стояния | 1:1 |
| Время полной зарядки | До 2 часов |
| Способы зарядки | Прямое подключение, автоматическая зарядка, замена аккумулятора |
| Время замены аккумулятора | Примерно 10 секунд |
| Максимальная скорость ходьбы в обычных условиях | До 1,8 м/с |
| Типичная скорость ходьбы | Менее 1,2 м/с |
| Максимальная лабораторная скорость ходьбы | 2,5 м/с |
| Максимальная скорость бега | 5 м/с |
| Рабочая температура | От -10 °C до +45 °C |
| Материал рамы | Магниевый сплав и нейлон, армированный углеродным волокном |
Программные возможности Developer-версии
| Параметр | Значение |
| SDK для вторичной разработки | Поддерживается |
| Интерфейсы ROS 2 | Поддерживаются |
| Документация для разработчиков | Доступна |
| Настройка собственных действий | Поддерживается |
| Настройка характера и поведения | Поддерживается |
| Интеграция со сторонними системами | Поддерживается |
Заказать AgiBot A3 Ultra-Developer
Выбирайте AgiBot A3 Ultra-Developer для проведения исследований в области робототехники, разработки собственных алгоритмов управления и автоматизации физических операций на предприятиях. Специалисты помогут ознакомиться с техническими характеристиками, комплектацией, инструментами вторичной разработки и условиями доставки.