

- Stock: Auf Lager
- Artikelnummer: 827588000004130899
- Bruttogewicht: 105.00kg

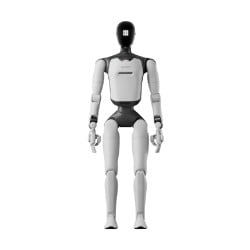
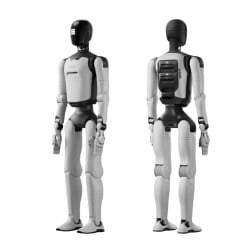
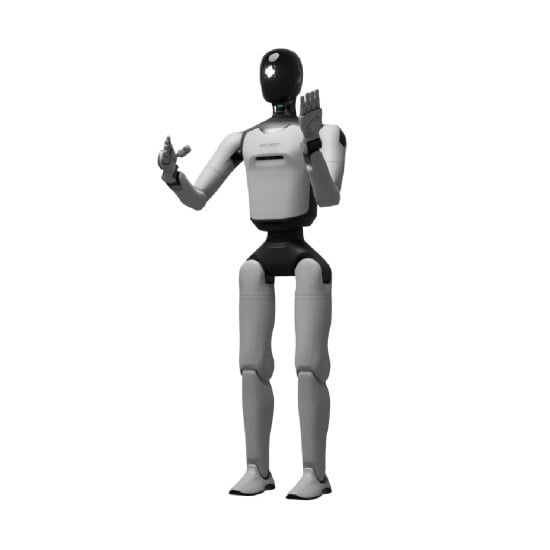
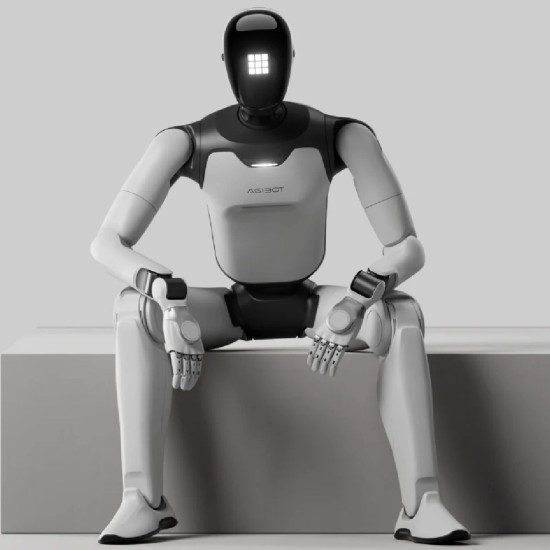
AgiBot A3 Ultra-Developer: Humanoider Roboter für Programmierung und Forschung
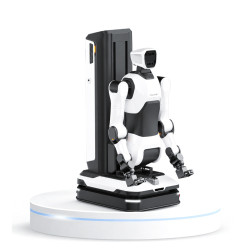
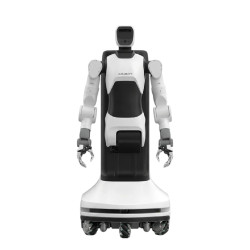
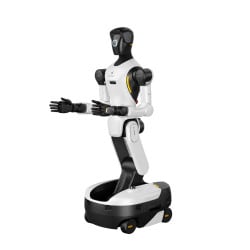
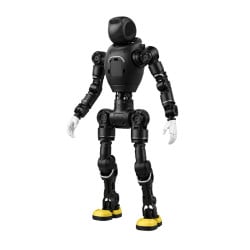
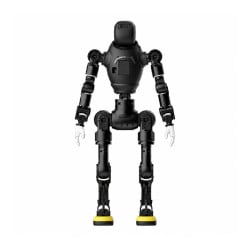
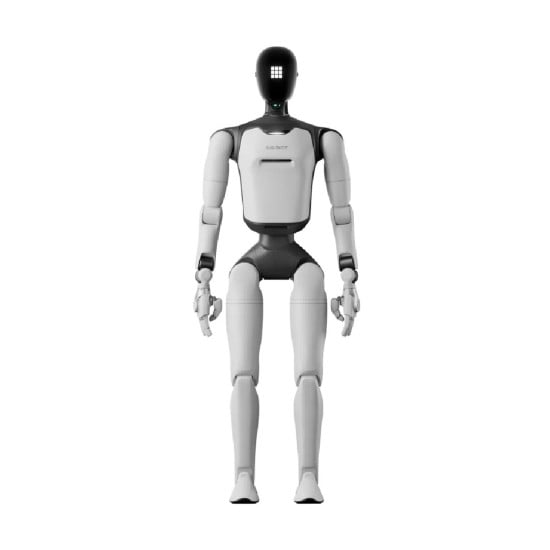
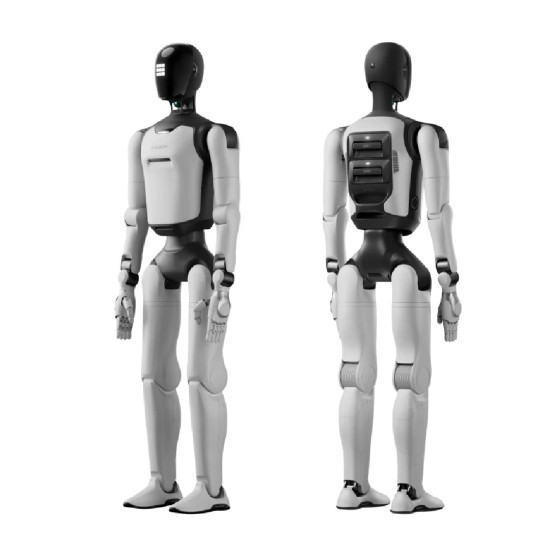
AgiBot A3 Ultra-Developer ist ein humanoider Roboter in voller Lebensgröße für physische Arbeitsabläufe, die Interaktion mit Menschen und die Entwicklung eigener Softwarelösungen. Für die Objekterkennung und räumliche Orientierung kommen 3D-LiDAR sowie RGB- und RGB-D-Kameras zum Einsatz. Eine Rechenplattform auf Basis von NVIDIA Thor übernimmt die Verarbeitung der Sensordaten und die Bewegungssteuerung. Das besondere Merkmal der Developer-Version ist der Zugang zum SDK, zu ROS-2-Schnittstellen sowie zur technischen Dokumentation für die Sekundärentwicklung. Dies ermöglicht die Erstellung eigener Algorithmen, das Programmieren von Handlungsabläufen, die Anpassung des Roboterverhaltens und die Integration in Softwarelösungen von Drittanbietern.
Hauptvorteile des AgiBot A3 Ultra-Developer
- Plattform für die Sekundärentwicklung. SDK, ROS-2-Schnittstellen und Dokumentation bieten Werkzeuge zur Entwicklung eigener Steuerungsalgorithmen, zur Programmierung von Bewegungen und zur Integration des Roboters in externe Softwareumgebungen.
- Erlernen neuer Handlungen. Die Few-Shot-Self-Learning-Technologie ermöglicht es dem Roboter, neue Fähigkeiten anhand weniger Beispiele zu erlernen. Dieser Mechanismus lässt sich für die Konfiguration von Objekthandhabungen und Bewegungsabläufen nutzen.
- Autonomer Betrieb bis zu 8 Stunden. Ein Akku mit einer Kapazität von 1152 Wh sorgt für bis zu 8 Stunden Laufzeit bei einem ausgeglichenen Verhältnis von Geh- und Standzeiten. Der Roboter unterstützt das automatische Andocken an die Ladestation sowie einen schnellen Akkuwechsel in etwa 10 Sekunden.
- Rundumsicht und Raumerkennung. Zur Erfassung der Umgebung werden eine binokulare RGB-Kamera, drei Weitwinkel-Fisheye-Kameras, ein 3D-LiDAR und zwei RGB-D-Kameras eingesetzt. Sie helfen dabei, Objekte und Hindernisse zu erkennen sowie den Untergrund unter den Füßen zu analysieren.
- Robotische OmniHand-Hände. Integrierte taktile Sensoren gewährleisten die Kontaktkontrolle beim Greifen und Bewegen von Gegenständen.
- Rechenleistung bis zu 700 TOPS. Die Rechenarchitektur kombiniert zwei RK3588-Boards mit einem NVIDIA-Thor-Modul. Sie ist auf die Verarbeitung von Sensordaten, Objekterkennung, Routenplanung und Ausführung von Steuerungsalgorithmen ausgelegt.
- Positionierung in Innenräumen und im Freien. Für die Standortbestimmung in Gebäuden wird UWB genutzt, während im Außenbereich GPS RTK zum Einsatz kommt. Die Positionierungsgenauigkeit liegt bei unter ±1 cm.
Mechanisches System und Mobilität
AGIBOT A3 Ultra Developer verfügt über eine anthropomorphe Konstruktion mit beweglichen Armen, Beinen, Rumpf und Kopf. Die mechanische Konfiguration umfasst 51 aktive Freiheitsgrade, die wie folgt verteilt sind:
- Hals: 2 Freiheitsgrade.
- Jeder Arm: 7 Freiheitsgrade.
- Beckenbereich: 3 Freiheitsgrade.
- Jedes Bein: 6 Freiheitsgrade.
- OmniHand-Hände: 10 Freiheitsgrade in der Standardkonfiguration, optional erweiterbar auf 20.
Diese Konstruktion ermöglicht es dem Roboter, Arm- und Beinbewegungen zu koordinieren, den Oberkörper zu drehen, die Kopfposition zu verändern und Objekte zu manipulieren. Im Normalbetrieb beträgt die Gehgeschwindigkeit bis zu 1,8 m/s und überschreitet bei alltäglichen Aufgaben nicht 1,2 m/s.
Computer-Vision- und Sensorsystem
Für die räumliche Navigation und die Interaktion mit umgebenden Objekten ist der AgiBot A3 Ultra-Developer mit einem Verbund aus optischen und messtechnischen Sensoren ausgestattet:
- Binokulare RGB-Kamera: liefert Bilddaten für die visuelle Interaktion und Objekterkennung.
- Drei Weitwinkel-Fisheye-Kameras: ermöglichen die Rundumsicht um den Roboter und unterstützen die Hinderniserkennung.
- 3D-LiDAR: misst Abstände zu Objekten und dient zur Erstellung einer Umgebungskarte.
- RGB-D-Kamera im Brustbereich: erfasst visuelle Informationen sowie Tiefendaten des Arbeitsbereichs für Manipulationsaufgaben.
- RGB-D-Kamera im Beckenbereich: analysiert die Bodenbeschaffenheit unter den Füßen und erkennt Hindernisse auf dem Bewegungsweg.
- Berührungssensoren an den Schultern: registrieren physischen Kontakt mit dem Roboter.
Die Informationen der Kameras und des LiDAR-Sensors werden an das Rechensystem übertragen und dort zur Umgebungsanalyse, Objektidentifikation und Bewegungsplanung genutzt. Durch diese Sensorkonfiguration erhält der Roboter alle erforderlichen Daten zur Orientierung während der Fortbewegung und bei physischen Einsätzen.
Rechenarchitektur und Softwareplattform
Das Rechensystem des AGIBOT A3 Ultra Developer basiert auf einer dreistufigen heterogenen Architektur. Die Basisebene besteht aus zwei RK3588-Rechenplatinen, während für anspruchsvollere Aufgaben ein NVIDIA-Thor-Modul integriert ist. Die Gesamtrechenleistung der Plattform erreicht 700 TOPS. Die Rechenressourcen dienen zur Auswertung der Kamera- und Sensordaten, zur Objekterkennung, Routenberechnung und Bewegungssteuerung des Roboters.
Softwarefunktionen der Developer-Version
- SDK und Entwicklerdokumentation. Bereitstellung der erforderlichen Werkzeuge und technischen Unterlagen für die Arbeit mit den Softwareschnittstellen des Roboters und die Entwicklung eigener Funktionen.
- ROS-2-Schnittstellen. Ermöglichen die Anbindung der Roboterplattform an Softwarekomponenten und Werkzeuge des ROS-2-Ökosystems.
- Konfiguration von Bewegungen und Aktionen. Werkzeuge für die Sekundärentwicklung erlauben das Erstellen eigener Bewegungsabläufe und die Anpassung der Roboteraktionen an konkrete Projektaufgaben.
- Individuelle Verhaltensanpassung. Es besteht die Möglichkeit, die Art der Interaktion mit Menschen zu verändern und das Verhalten des Roboters auf definierte Einsatzszenarien abzustimmen.
- Integration in Drittsysteme. Softwareschnittstellen erlauben die Einbindung externer Lösungen und die Gestaltung gemeinsamer Arbeitsabläufe mit anderen Systemen.
Energieversorgung und Gehäuse
Die Basis der Konstruktion bildet ein Hybridrahmen aus einer Magnesiumlegierung und kohlenstofffaserverstärktem Nylon. Die Energieversorgung übernimmt ein Akku mit einer Kapazität von 1152 Wh. Das System unterstützt direktes Laden, automatisches Andocken an eine Ladestation sowie den Akkuwechsel. Eine vollständige Aufladung dauert bis zu 2 Stunden, während das Einsetzen eines neuen Akkus etwa 10 Sekunden in Anspruch nimmt. Dadurch lassen sich Unterbrechungen zwischen den Arbeitszyklen deutlich verkürzen.
Funktionsumfang und Betriebsmodi
Der AgiBot A3 Ultra-Developer vereint autonome Navigation, Computer Vision, Objektmanipulation und Softwarewerkzeuge zur Erstellung individueller Szenarien. Dadurch kann der Roboter für vielfältige Aufgaben sowie zum Testen entwickelter Algorithmen direkt auf der physischen Plattform eingesetzt werden:
- Autonome Navigation. Zur Orientierung in Innenräumen und im Außenbereich nutzt der Roboter 3D-LiDAR, Kameras, UWB und GPS RTK. Diese Systeme helfen bei der Standortbestimmung, Routenplanung und Hinderniserkennung.
- Erlernen neuer Fähigkeiten. Die Few-Shot-Self-Learning-Technologie ermöglicht das Aneignen neuer Handlungen auf Basis einer begrenzten Anzahl von Beispielen. Sie lässt sich zum Trainieren von Objektoperationen und Handlungssequenzen anwenden.
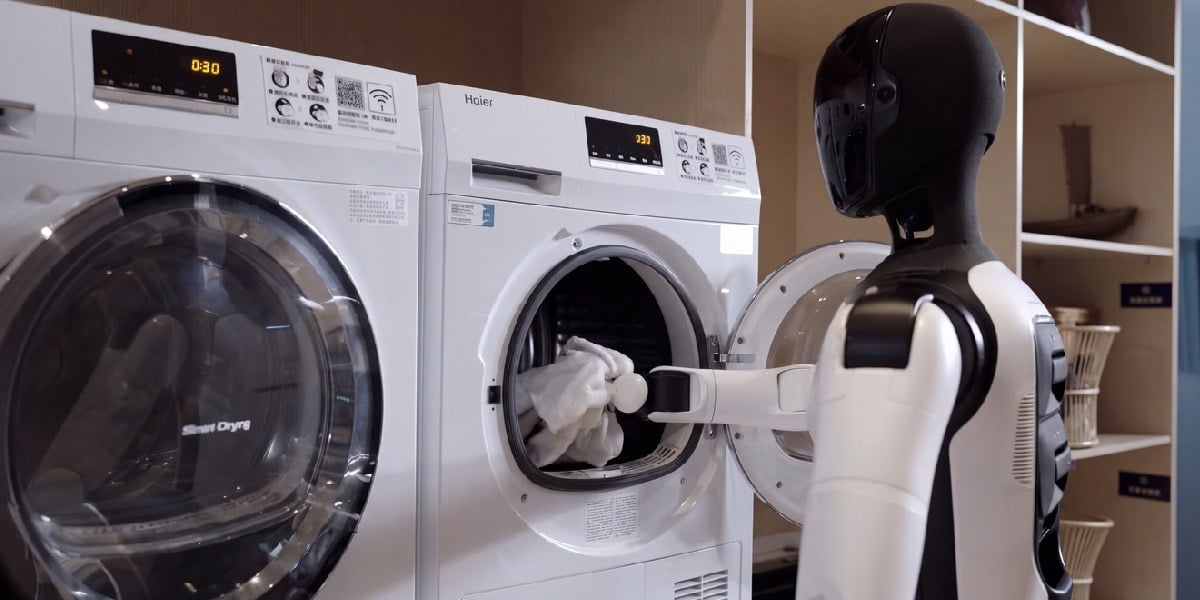
- Objektmanipulation. Die Roboterarme mit OmniHand-Händen sind für das Greifen, Halten und Bewegen von Gegenständen unterschiedlicher Form konzipiert. Taktile Sensoren überwachen den Kontakt mit der Objektoberfläche.
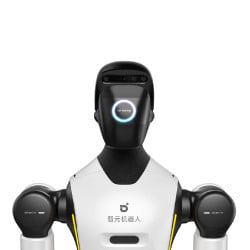
- Sprachliche und multimodale Interaktion. Mikrofone, Lautsprecher und ein gebogenes Display am Kopf des Roboters ermöglichen die Kommunikation mit Menschen. Diese Funktionen eignen sich für den Empfang von Besuchern, Führungen, Beratungen und Produktpräsentationen.
- Programmierung eigener Aktionen. SDK und ROS-2-Schnittstellen bieten die Möglichkeit, individuelle Steuerungsalgorithmen zu entwickeln, Bewegungen zu programmieren und Operationsfolgen zu gestalten.
- Individuelle Verhaltensanpassung. Werkzeuge der Sekundärentwicklung erlauben es, Interaktionsszenarien zu modifizieren, den Charakter des Roboters anzupassen und sein Verhalten auf die jeweilige Umgebung abzustimmen.
- Integration in andere Systeme. Die Unterstützung der Softwarekopplung mit Drittanbieterlösungen ermöglicht die Einbindung des Roboters in komplexe Automatisierungssysteme und Forschungsplattformen.
Die verfügbaren Funktionen lassen sich sowohl für standardmäßige physische Arbeitsabläufe als auch zur Validierung eigener Algorithmen nutzen. Das tatsächliche Verhalten des Roboters wird durch Softwareeinstellungen, Trainingsergebnisse und erstellte Szenarien bestimmt.
Einsatzbereiche des AgiBot A3 Ultra-Developer
Der humanoide Roboter AgiBot A3 Ultra-Developer ist für wissenschaftliche Forschung, die Entwicklung robotischer Systeme und die Automatisierung physischer Abläufe in kommerziellen, häuslichen und industriellen Projekten konzipiert:
- Wissenschaftliche Forschung und Robotik. Entwicklung und Erprobung von Algorithmen für autonome Navigation, Computer Vision, Bewegungskoordination und Mensch-Roboter-Interaktion.
- Softwareentwicklung. Erstellung individueller Steuerungsalgorithmen, Programmierung von Bewegungen, Anbindung externer Systeme und Testen entwickelter Lösungen auf einer physischen Roboterplattform.
- Handel und Einzelhandelsgeschäfte. Kundenberatung, Produktpräsentation, Warenpräsentation, Auspacken und Sortieren von Verpackungen.
- Gastronomiebetriebe. Servieren von Getränken, Aufwärmen von Speisen, Einsammeln von Abfall, Abräumen von Tischen und Platzieren von Gegenständen.
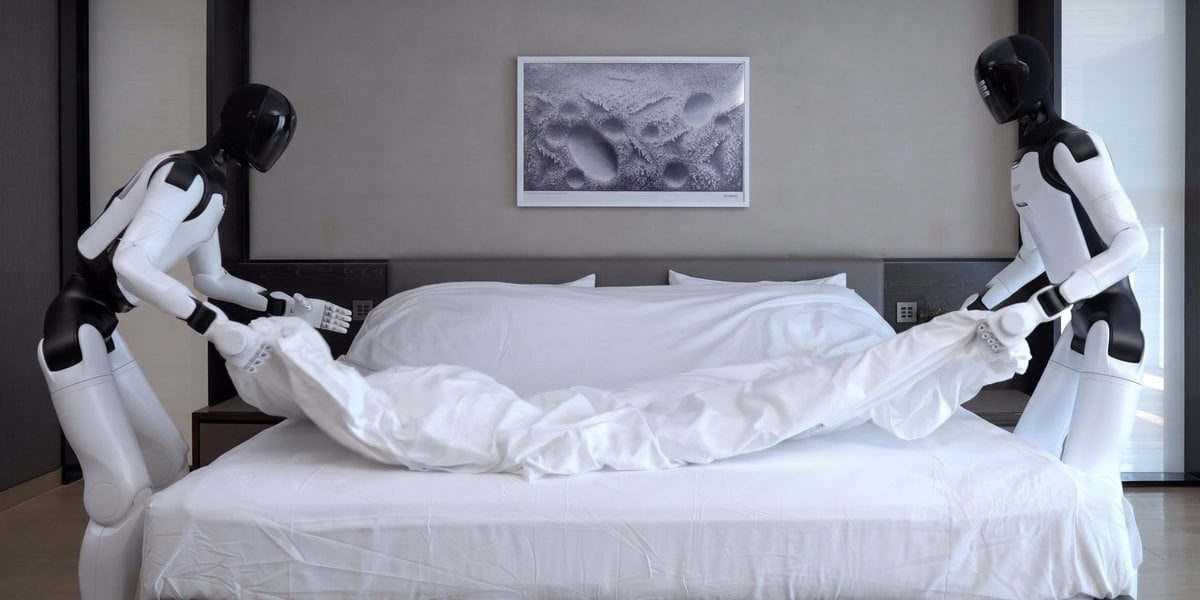
- Hotels und Tourismuseinrichtungen. Begrüßung von Gästen, Ticketkontrolle, Begleitung von Besuchern, Fotografieren und Erteilen von Auskünften.
- Büros und Verwaltungsgebäude. Überbringen von Dokumenten, Aufräumen von Schreibtischen, Bedienung von Bürogeräten, Öffnen von Fenstern und Interaktion mit Besuchern.
- Industrieunternehmen. Sortieren von Bauteilen und Paketen, Verpacken von Produkten, Platzieren von Gütern auf Paletten, Betätigen von Tasten und Arbeiten an Kabelverbindungen.
- Lagerlogistik. Bewegen von Waren, Auspacken von Lieferungen, Sortieren von Paketen sowie Durchführung von Be- und Entladeaufgaben.
- Haushaltsaufgaben. Sortieren von Gegenständen, Ordnen von Büchern, Tischdecken, Bügeln von Kleidung, Öffnen von Türen und Bedienung von Haushaltsgeräten.
Lieferumfang des AgiBot A3 Ultra-Developer
Zum Lieferumfang gehören der humanoide Roboter, Ladezubehör, Fernsteuerungsgeräte sowie Transportzubehör. Die Hauptkomponenten dienen zur Vorbereitung des Geräts auf den Betrieb und zur Gewährleistung eines sicheren Transports:
- Humanoider Roboter AGIBOT A3 Ultra-Developer. Das zentrale Robotersystem zur Ausführung programmierter Algorithmen und Bewegungen sowie zur Interaktion mit der Umgebung.
- Akkumulatoren — 2 Stk. Austauschbare Energiequellen für den autonomen Betrieb des Roboters. Der schnelle Akkuwechsel reduziert Betriebsunterbrechungen.
- Ladegerät. Netzteil zum Aufladen der Akkumulatoren über das Stromnetz.
- Magnetischer Ladeanschluss. Steckverbinder mit magnetischer Fixierung, der ein schnelles und komfortables Anschließen des Ladegeräts ermöglicht und Kontaktschäden vorbeugt.
- Fernbedienung. Controller zur manuellen Steuerung der Roboterbewegung, zur Ausführung grundlegender Befehle und zum Auslösen eines Not-Halts.
- Ansteckmikrofon. Kabelgebundenes oder kabelloses Gerät zur klaren Übertragung von Sprachbefehlen des Bedieners, insbesondere in lauten Innenräumen.
- Kurzanleitung zur Inbetriebnahme. Anleitung mit grundlegenden Informationen zur Vorbereitung des Roboters auf den ersten Start, zu Sicherheitsregeln und zur Ersteinrichtung.
- Qualifikationszertifikat. Herstellerdokument, das die bestandene werkseitige Qualitätsprüfung und die Einhaltung technischer Standards bestätigt.
- Sicherungsriemen — 2 Stk. Befestigungselemente zur Sicherung des Roboters an einer Aufhängung oder einem Sicherungssystem beim Testen neuer Bewegungen, um Stürze zu verhindern.
- Hebeösen — 2 Stk. Montageösen, die in das Gehäuse des Roboters eingeschraubt werden und zum sicheren Anheben, Bewegen oder Aufhängen dienen.
Technische Daten des AgiBot A3 Ultra-Developer
Allgemeine Eigenschaften
| Parameter | Wert |
| Aktive Freiheitsgrade | 51 |
| Freiheitsgrade des Halses | 2 |
| Freiheitsgrade eines Arms | 7 |
| Freiheitsgrade des Rumpfes | 3 |
| Freiheitsgrade eines Beins | 6 |
| Freiheitsgrade der Hände | 10 standardmäßig, bis zu 20 optional |
| Traglast pro Arm, kg | bis zu 5 |
Sensorsystem und Rechenleistung
| Parameter | Wert |
| Sichtsystem | 360° |
| Binokulare Kamera | Weitwinkel-RGB |
| Panoramakameras | 3 Weitwinkel-Fisheye-RGB-Kameras |
| 3D-LiDAR | Ja |
| RGB-D-Kamera für Manipulationen | Ja |
| RGB-D-Kamera für Oberflächenanalyse | Ja |
| Berührungssensoren an den Schultern | Ja |
| Positionierungssystem | UWB, GPS RTK |
| Positionierungsgenauigkeit | Unter ±1 cm |
| Basis-Rechenplatinen | 2 × RK3588 |
| Zusätzliches Rechenmodul | NVIDIA Thor |
| Rechenleistung | Bis zu 700 TOPS |
| Kommunikation | Wi-Fi, 4G/5G, Bluetooth |
| Netzwerkfunktionen | Dual eSIM und physische SIM-Karte |
Energieversorgung und Betriebsparameter
| Parameter | Wert |
| Akkukapazität | 1152 Wh |
| Autonomie | Bis zu 8 Stunden |
| Verhältnis von Gehen und Stehen | 1:1 |
| Volle Ladezeit | Bis zu 2 Stunden |
| Lademethoden | Direktanschluss, automatisches Laden, Akkuwechsel |
| Akkuwechselzeit | Etwa 10 Sekunden |
| Maximale Gehgeschwindigkeit unter Normalbedingungen | Bis zu 1,8 m/s |
| Typische Gehgeschwindigkeit | Unter 1,2 m/s |
| Maximale Gehgeschwindigkeit im Labor | 2,5 m/s |
| Maximale Laufgeschwindigkeit | 5 m/s |
| Betriebstemperatur | Von -10 °C bis +45 °C |
| Rahmenmaterial | Magnesiumlegierung und kohlenstofffaserverstärktes Nylon |
Softwarefunktionen der Developer-Version
| Parameter | Wert |
| SDK für Sekundärentwicklung | Unterstützt |
| ROS-2-Schnittstellen | Unterstützt |
| Entwicklerdokumentation | Verfügbar |
| Konfiguration eigener Aktionen | Unterstützt |
| Anpassung von Charakter und Verhalten | Unterstützt |
| Integration in Drittsysteme | Unterstützt |
AgiBot A3 Ultra-Developer bestellen
Wählen Sie den AgiBot A3 Ultra-Developer für Forschungsvorhaben im Bereich Robotik, die Entwicklung eigener Steuerungsalgorithmen und die Automatisierung physischer Arbeitsabläufe in Unternehmen. Unsere Spezialisten unterstützen Sie gerne bei Fragen zu technischen Daten, Lieferumfang, Werkzeugen für die Sekundärentwicklung und Lieferbedingungen.