

- Доступність: В наявності
- Код товару: 827588000004130899
- Вага Брутто: 105.00кг

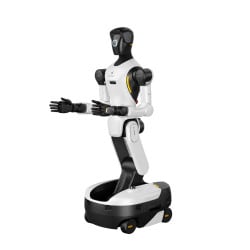
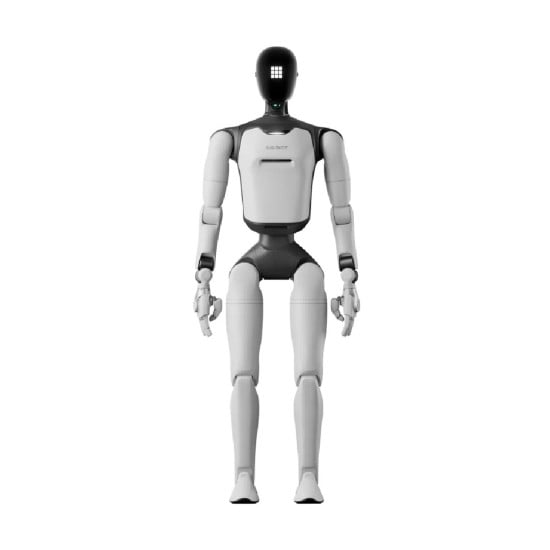
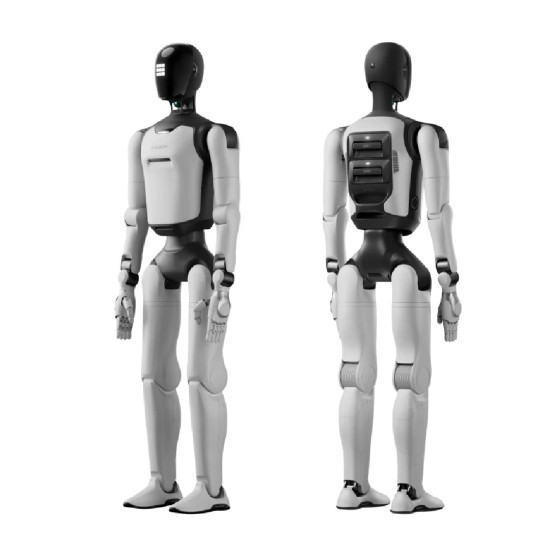
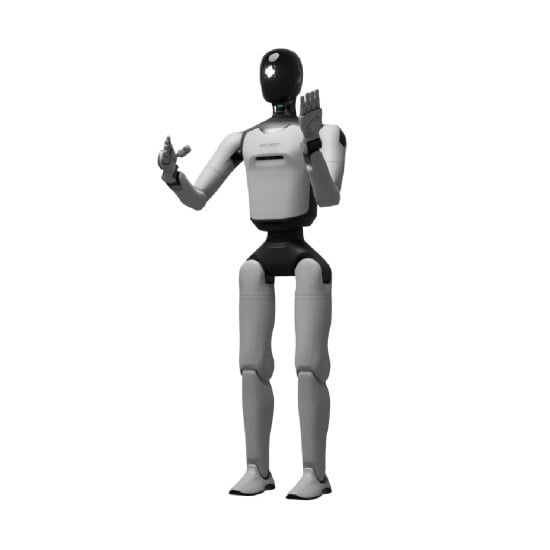
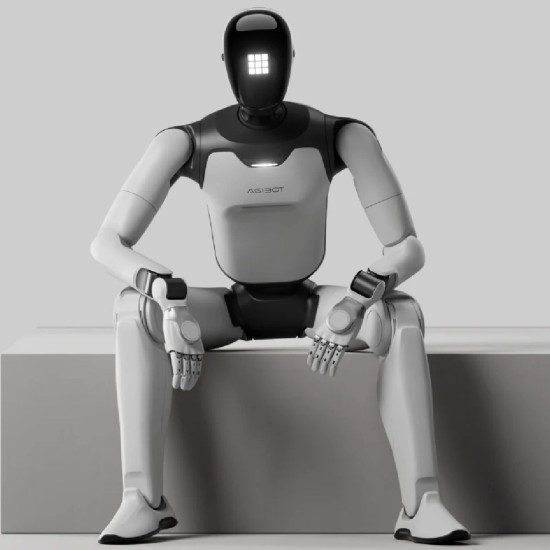
AgiBot A3 Ultra-Developer: робот для програмування і досліджень
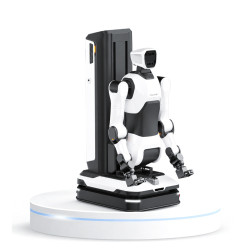
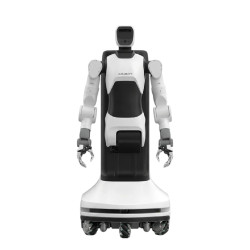
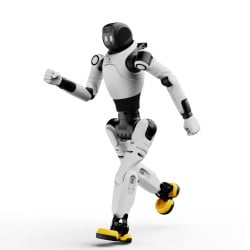
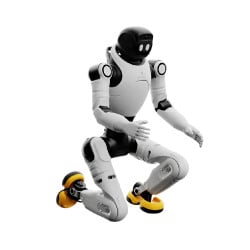
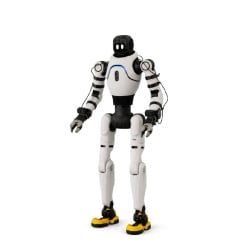
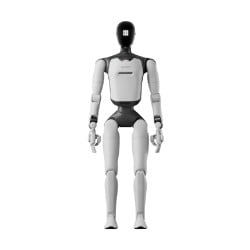
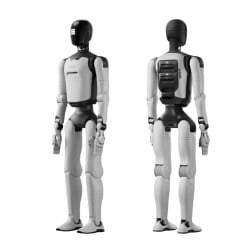
AgiBot A3 Ultra-Developer — це повнорозмірний гуманоїдний робот для виконання фізичних операцій, взаємодії з людьми та створення власних програмних рішень. Для розпізнавання об'єктів та орієнтування в просторі використовуються 3D LiDAR, RGB- і RGB-D камери. Обчислювальна платформа на базі NVIDIA Thor відповідає за обробку сенсорних даних і керування рухами. Особливістю Developer-версії є доступ до SDK, інтерфейсів ROS 2 та технічної документації для вторинної розробки. Це дозволяє створювати власні алгоритми, програмувати дії, змінювати поведінку робота та інтегрувати його з програмними рішеннями сторонніх розробників.
Ключові переваги AgiBot A3 Ultra-Developer
- Платформа для вторинної розробки. SDK, інтерфейси ROS 2 та документація надають інструменти для розробки власних алгоритмів керування, програмування рухів та інтеграції робота зі стороннім програмним забезпеченням.
- Освоєння нових дій. Технологія Few-Shot Self-Learning дозволяє роботу опановувати нові навички за невеликою кількістю прикладів. Цей механізм можна використовувати для налаштування операцій із предметами та послідовностей рухів.
- Автономна робота до 8 годин. Акумулятор ємністю 1152 Вт·год забезпечує до 8 годин автономності за умови однакового співвідношення часу ходьби та стояння. Робот підтримує автоматичне підключення до зарядної станції та швидку заміну акумулятора, яка займає приблизно 10 секунд.
- Круговий огляд і розпізнавання простору. Для отримання інформації про навколишнє середовище використовуються бінокулярна RGB-камера, три ширококутні fisheye-камери, 3D LiDAR і дві RGB-D камери. Вони допомагають виявляти предмети, перешкоди та аналізувати поверхню під ногами.
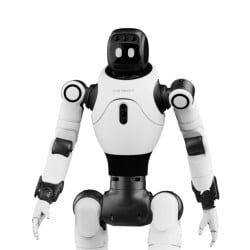
- Роботизовані кисті OmniHand. Вбудовані тактильні сенсори забезпечують контроль контакту з предметами під час їх захоплення та переміщення.
- Обчислювальна продуктивність до 700 TOPS. Обчислювальна архітектура поєднує дві плати RK3588 та модуль NVIDIA Thor. Вона призначена для обробки сенсорної інформації, розпізнавання об'єктів, планування маршрутів і виконання алгоритмів керування.
- Позиціонування всередині приміщень і на відкритих територіях. Для визначення місця розташування в будівлях використовується UWB, а на відкритих ділянках — GPS RTK. Точність позиціонування становить менше ±1 см.
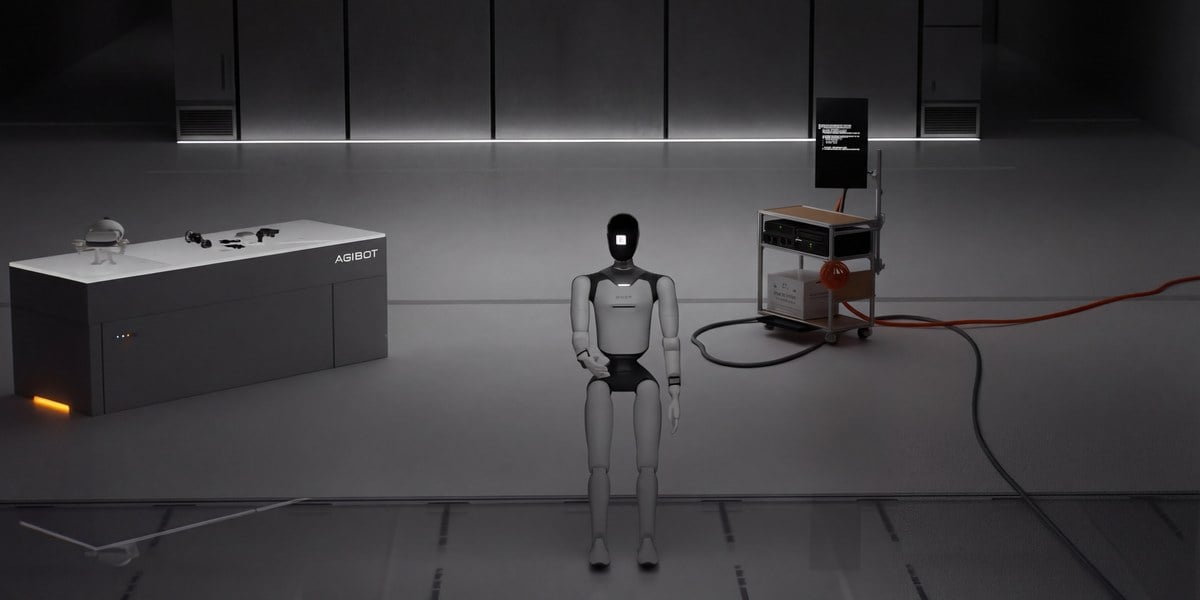
Механічна система та рухомість
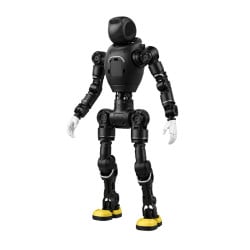
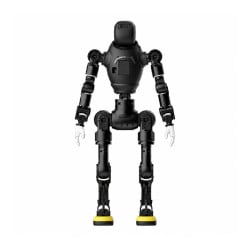
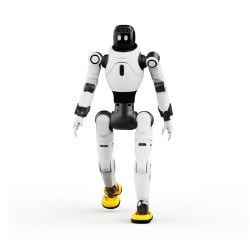
AGIBOT A3 Ultra Developer має антропоморфну конструкцію з рухомими руками, ногами, корпусом і головою. Механічна конфігурація передбачає 51 активний ступінь свободи, розподілений таким чином:
- Шия: 2 ступені свободи.
- Кожна рука: 7 ступенів свободи.
- Тазова частина: 3 ступені свободи.
- Кожна нога: 6 ступенів свободи.
- Кисті OmniHand: 10 ступенів свободи у стандартній конфігурації з можливістю розширення до 20.
Така конструкція дозволяє роботу координувати рухи рук і ніг, повертати корпус, змінювати положення голови та маніпулювати предметами. У звичайному режимі швидкість ходьби становить до 1.8 м/с, а під час повсякденної роботи не перевищує 1.2 м/с.
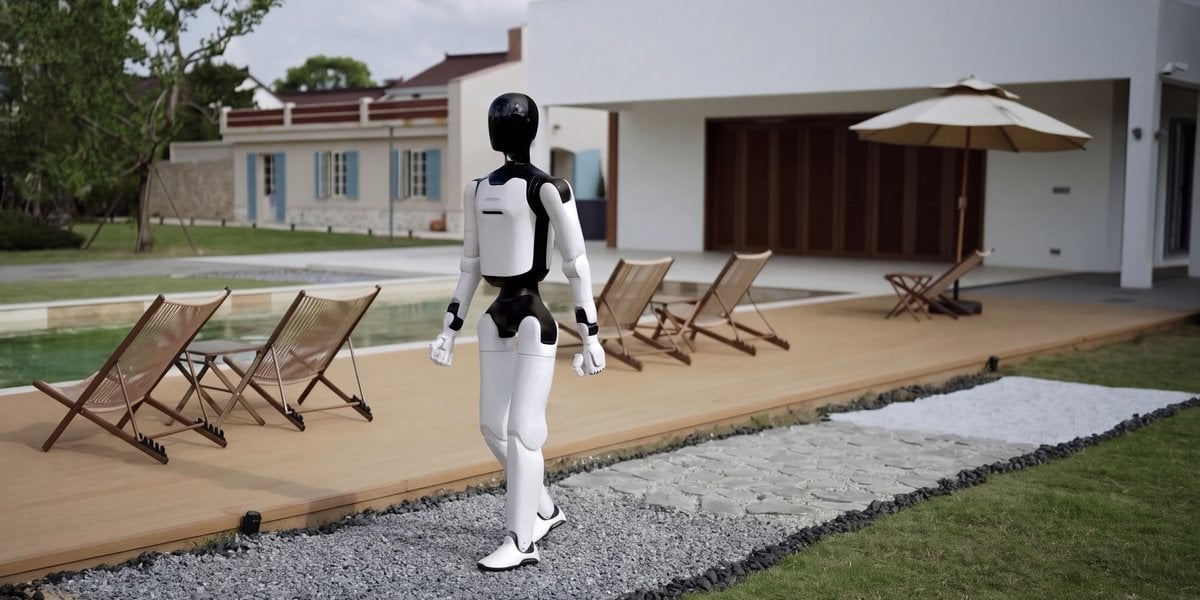
Система комп'ютерного зору та сенсорів
Для навігації в просторі та взаємодії з навколишніми об'єктами AgiBot A3 Ultra-Developer обладнаний комплексом оптичних і вимірювальних сенсорів:
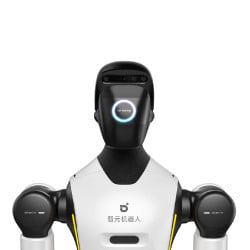
- Бінокулярна RGB-камера: формує зображення для візуальної взаємодії та розпізнавання об'єктів.
- Три ширококутні fisheye-камери: забезпечують огляд простору навколо робота та допомагають виявляти перешкоди.
- 3D LiDAR: вимірює відстані до об'єктів і використовується для побудови карти навколишнього середовища.
- RGB-D камера в ділянці грудей: отримує візуальну інформацію та дані про глибину робочої зони для виконання маніпуляцій.
- RGB-D камера в ділянці таза: аналізує поверхню під ногами та виявляє перешкоди на шляху руху.
- Сенсори дотику на плечах: фіксують фізичний контакт із роботом.
Інформація з камер і LiDAR передається до обчислювальної системи, де використовується для аналізу оточення, ідентифікації предметів і планування рухів. Завдяки такій конфігурації сенсорів робот отримує дані, необхідні для орієнтування під час переміщення та виконання фізичних операцій.
Обчислювальна архітектура та програмна платформа
Обчислювальна система AGIBOT A3 Ultra Developer побудована на основі трирівневої гетерогенної архітектури. Її базовий рівень складається з двох обчислювальних плат RK3588, а для виконання складніших завдань передбачений модуль NVIDIA Thor. Сукупна обчислювальна продуктивність платформи досягає 700 TOPS. Обчислювальні ресурси використовуються для аналізу інформації, отриманої з камер і сенсорів, розпізнавання об'єктів, розрахунку маршрутів та керування рухами робота.
Програмні можливості Developer-версії
- SDK та документація для розробників. Надаються необхідні інструменти й технічні матеріали для роботи з програмними інтерфейсами робота та розробки власних функцій.
- Інтерфейси ROS 2. Забезпечується можливість підключення роботизованої платформи до програмних компонентів та інструментів екосистеми ROS 2.
- Налаштування рухів і дій. Інструменти вторинної розробки дозволяють створювати власні послідовності рухів і адаптувати дії робота до завдань конкретного проєкту.
- Індивідуальне налаштування поведінки. Передбачена можливість змінювати характер взаємодії з людьми та адаптувати поведінку робота до визначених сценаріїв використання.
- Інтеграція зі сторонніми системами. Програмні інтерфейси дають змогу підключати зовнішні рішення та створювати спільні сценарії роботи з іншими системами.
Система живлення та корпус
Основу конструкції формує гібридна рама, виготовлена з магнієвого сплаву та нейлону, армованого вуглецевим волокном. Живлення забезпечує акумулятор ємністю 1152 Вт·год. Конструкція підтримує пряме заряджання, автоматичне підключення до зарядної станції та заміну батареї. Повне заряджання займає до 2 годин, а встановлення нового акумулятора приблизно 10 секунд. Такий підхід дозволяє зменшити тривалість перерв між робочими циклами.
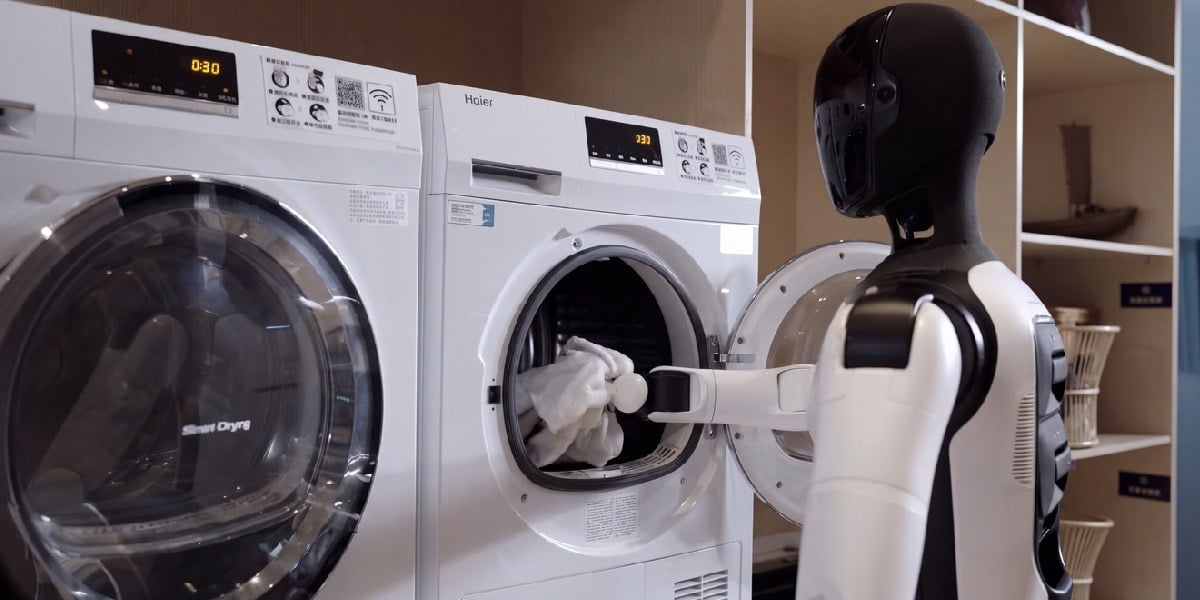
Функціональні можливості та режими роботи
AgiBot A3 Ultra-Developer об'єднує функції автономної навігації, комп'ютерного зору, маніпулювання предметами та програмні інструменти для створення індивідуальних сценаріїв. Завдяки цьому робот може використовуватися для виконання різних завдань і тестування розроблених алгоритмів безпосередньо на фізичній платформі:
- Автономна навігація. Для орієнтування всередині приміщень і на відкритих територіях робот використовує 3D LiDAR, камери, UWB та GPS RTK. Ці системи допомагають визначати поточне місце розташування, прокладати маршрути та виявляти перешкоди.
- Освоєння нових навичок. Технологія Few-Shot Self-Learning дає змогу опановувати нові дії на основі обмеженої кількості прикладів. Її можна застосовувати для навчання операцій із предметами та виконання послідовностей дій.
- Маніпуляції з предметами. Роботизовані руки з кистями OmniHand призначені для захоплення, утримання та переміщення предметів різної форми. Тактильні сенсори контролюють контакт із поверхнею об'єктів.
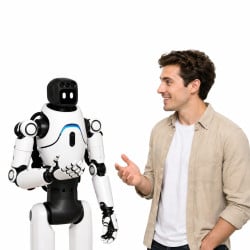
- Голосова та мультимодальна взаємодія. Мікрофони, динаміки та вигнутий екран, розташований на голові робота, забезпечують можливість комунікації з людьми. Ці функції можуть використовуватися для зустрічі відвідувачів, проведення екскурсій, надання консультацій і презентації товарів.
- Програмування власних дій. SDK та інтерфейси ROS 2 надають можливість розробляти індивідуальні алгоритми керування, програмувати рухи та формувати послідовності операцій.
- Індивідуальне налаштування поведінки. Засоби вторинної розробки дозволяють змінювати сценарії взаємодії, налаштовувати характер робота та пристосовувати його поведінку до умов конкретного середовища.
- Інтеграція з іншими системами. Підтримка програмної взаємодії зі сторонніми рішеннями дозволяє включати робота до комплексних систем автоматизації та дослідницьких платформ.
Наявні функції можна використовувати для виконання стандартних фізичних операцій, а також для перевірки власних алгоритмів. Фактична поведінка робота визначається програмними налаштуваннями, результатами навчання та створеними сценаріями.
Сфери застосування AgiBot A3 Ultra-Developer
Гуманоїдний робот AgiBot A3 Ultra-Developer призначений для наукових досліджень, розробки роботизованих систем та автоматизації фізичних операцій у комерційних, побутових і промислових проєктах:
- Наукові дослідження та робототехніка. Розробка й випробування алгоритмів автономної навігації, комп'ютерного зору, координації рухів і взаємодії людини з роботизованими системами.
- Розробка програмного забезпечення. Створення індивідуальних алгоритмів керування, програмування рухів, підключення сторонніх систем та тестування розроблених рішень на фізичній роботизованій платформі.
- Торгівля та роздрібні магазини. Консультування покупців, демонстрація товарів, викладка продукції, розпакування та сортування упаковок.
- Заклади громадського харчування. Подавання напоїв, підігрівання їжі, збирання сміття, прибирання столів і розміщення предметів.
- Готелі та туристичні об'єкти. Зустріч гостей, перевірка квитків, супровід відвідувачів, фотографування та надання інформації.
- Офіси та адміністративні приміщення. Передавання документів, прибирання робочих столів, взаємодія з офісною технікою, відчинення вікон і робота з відвідувачами.
- Промислові підприємства. Сортування деталей і посилок, пакування продукції, розміщення вантажів на палетах, натискання кнопок та виконання операцій із кабельними з'єднаннями.
- Складська логістика. Переміщення товарів, розпакування вантажів, сортування посилок, виконання завдань із завантаження та розвантаження.
- Побутові завдання. Сортування речей, упорядкування книжок, сервірування столу, прасування одягу, відчинення дверей і взаємодія з побутовими приладами.
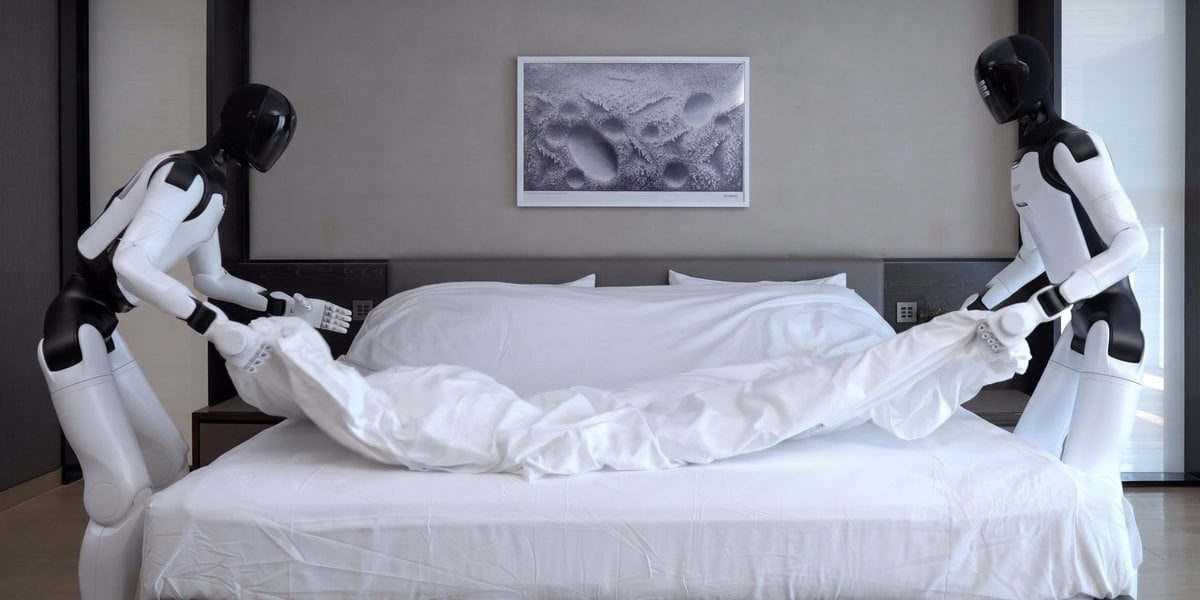
Комплектація AgiBot A3 Ultra-Developer
До комплекту входить гуманоїдний робот, зарядне обладнання, пристрої для дистанційного керування та аксесуари для транспортування. Основні складові призначені для підготовки пристрою до експлуатації та забезпечення його безпечного переміщення:
- Гуманоїдний робот AGIBOT A3 Ultra-Developer. Основний робототехнічний пристрій, призначений для виконання запрограмованих алгоритмів і рухів, а також взаємодії з навколишнім середовищем.
- Акумуляторні батареї — 2 шт. Змінні джерела живлення для автономної роботи робота. Можливість швидкої заміни акумуляторів дозволяє скоротити перерви під час експлуатації.
- Зарядний пристрій. Блок живлення, призначений для заряджання акумуляторних батарей від електромережі.
- Магнітний зарядний роз'єм. Конектор із магнітною фіксацією, який забезпечує швидке та зручне підключення зарядного пристрою і допомагає уникнути пошкодження контактів.
- Пульт дистанційного керування. Контролер для ручного керування переміщенням робота, виконання основних команд та активації екстреної зупинки.
- Петличний мікрофон. Дротовий або бездротовий пристрій для передавання голосових команд оператора з належною чіткістю, зокрема в умовах шумного приміщення.
- Посібник із початку роботи. Інструкція з основними відомостями про підготовку робота до першого запуску, правила безпеки та початкове налаштування.
- Кваліфікаційний сертифікат. Документ виробника, що підтверджує проходження заводської перевірки якості та відповідність технічним стандартам.
- Страхувальні ремені — 2 шт. Елементи кріплення для фіксації робота на підвісі або страхувальній системі під час випробування нових рухів і запобігання падінню.
- Підйомні кільця — 2 шт. Монтажні вушка, які встановлюються в корпус робота та використовуються для його безпечного підіймання, переміщення або підвішування.
Технічні характеристики AgiBot A3 Ultra-Developer
Основні характеристики
| Параметр | Значення |
| Активні ступені свободи | 51 |
| Ступені свободи шиї | 2 |
| Ступені свободи однієї руки | 7 |
| Ступені свободи корпусу | 3 |
| Ступені свободи однієї ноги | 6 |
| Ступені свободи кистей | 10 стандартно, до 20 опціонально |
| Навантаження на одну руку, кг | до 5 |
Сенсорна система та обчислювальні можливості
| Параметр | Значення |
| Система огляду | 360° |
| Бінокулярна камера | Ширококутна RGB |
| Панорамні камери | 3 ширококутні fisheye RGB-камери |
| 3D LiDAR | Є |
| RGB-D камера для маніпуляцій | Є |
| RGB-D камера для аналізу поверхні | Є |
| Сенсори дотику на плечах | Є |
| Система позиціонування | UWB, GPS RTK |
| Точність позиціонування | Менше ±1 см |
| Базові обчислювальні плати | 2 × RK3588 |
| Додатковий обчислювальний модуль | NVIDIA Thor |
| Обчислювальна продуктивність | До 700 TOPS |
| Комунікації | Wi-Fi, 4G/5G, Bluetooth |
| Мережеві можливості | Dual eSIM та фізична SIM-карта |
Живлення та експлуатаційні параметри
| Параметр | Значення |
| Ємність акумулятора | 1152 Вт·год |
| Автономність | До 8 годин |
| Співвідношення ходьби та стояння | 1:1 |
| Час повного заряджання | До 2 годин |
| Способи заряджання | Пряме підключення, автоматичне заряджання, заміна акумулятора |
| Час заміни акумулятора | Приблизно 10 секунд |
| Максимальна швидкість ходьби у звичайних умовах | До 1,8 м/с |
| Типова швидкість ходьби | Менше 1,2 м/с |
| Максимальна лабораторна швидкість ходьби | 2,5 м/с |
| Максимальна швидкість бігу | 5 м/с |
| Робоча температура | Від -10 °C до +45 °C |
| Матеріал рами | Магнієвий сплав і нейлон, армований вуглецевим волокном |
Програмні можливості Developer-версії
| Параметр | Значення |
| SDK для вторинної розробки | Підтримується |
| Інтерфейси ROS 2 | Підтримуються |
| Документація для розробників | Доступна |
| Налаштування власних дій | Підтримується |
| Налаштування характеру та поведінки | Підтримується |
| Інтеграція зі сторонніми системами | Підтримується |
Замовити AgiBot A3 Ultra-Developer
Обирайте AgiBot A3 Ultra-Developer для проведення досліджень у галузі робототехніки, розробки власних алгоритмів керування та автоматизації фізичних операцій на підприємствах. Фахівці допоможуть ознайомитися з технічними характеристиками, комплектацією, інструментами вторинної розробки та умовами доставки.