

- Dostępność: Na magazynie
- Kod produktu: 827588000004130899
- Waga Brutto: 105.00kg

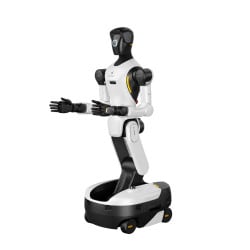
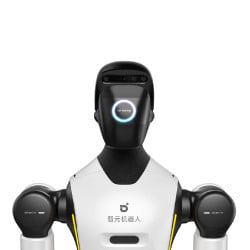
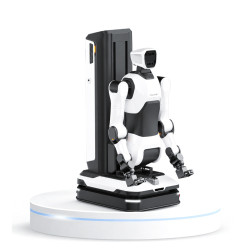
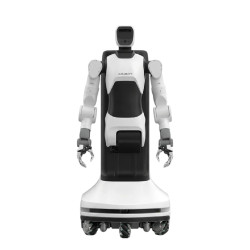
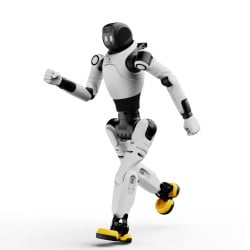
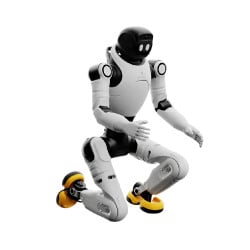
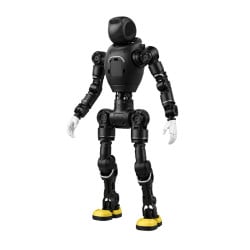
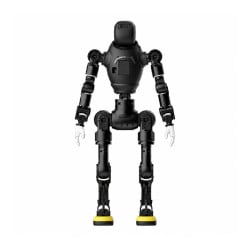
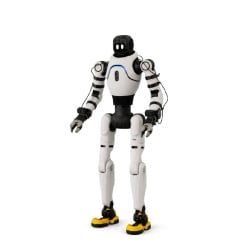
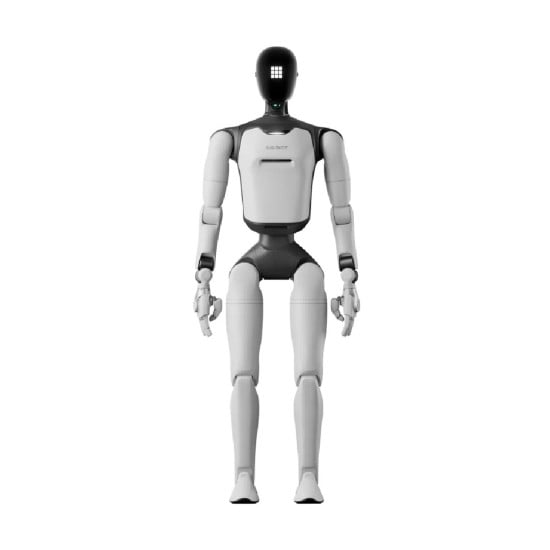
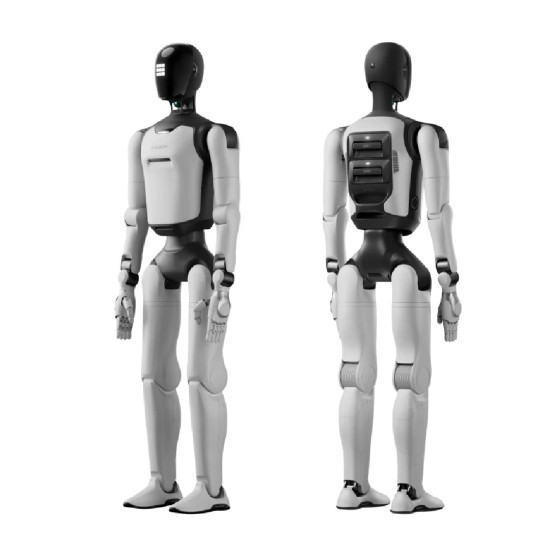
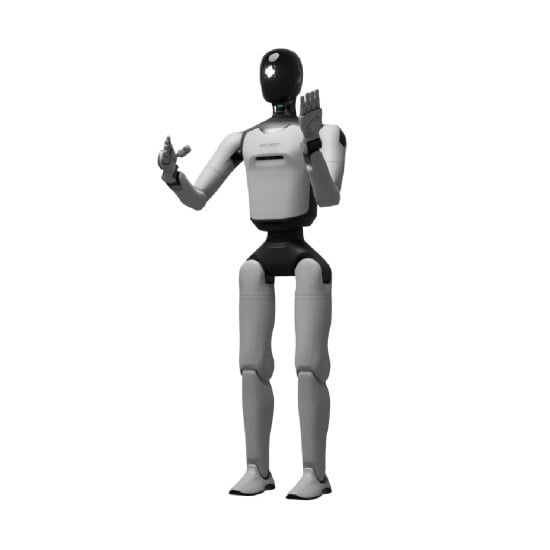
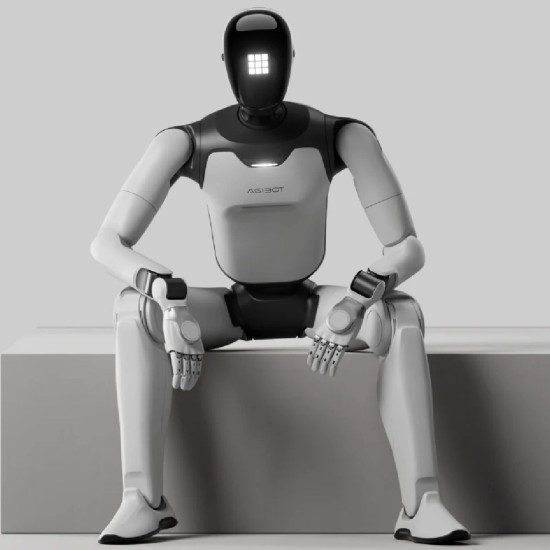
AgiBot A3 Ultra-Developer: robot do programowania i badań
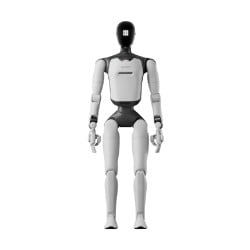
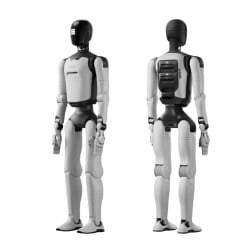
AgiBot A3 Ultra-Developer to pełnowymiarowy robot humanoidalny przeznaczony do wykonywania operacji fizycznych, interakcji z ludźmi oraz tworzenia własnych rozwiązań programowych. Do rozpoznawania obiektów i orientacji w przestrzeni wykorzystywane są 3D LiDAR, kamery RGB oraz RGB-D. Platforma obliczeniowa oparta na module NVIDIA Thor odpowiada za przetwarzanie danych z czujników oraz sterowanie ruchem. Cechą wyróżniającą wersję Developer jest dostęp do pakietu SDK, interfejsów ROS 2 oraz dokumentacji technicznej do rozwoju wtórnego. Pozwala to na tworzenie własnych algorytmów, programowanie działań, modyfikowanie zachowania robota oraz integrowanie go z oprogramowaniem firm trzecich.
Kluczowe zalety AgiBot A3 Ultra-Developer
- Platforma do rozwoju wtórnego. SDK, interfejsy ROS 2 oraz dokumentacja zapewniają narzędzia do tworzenia własnych algorytmów sterowania, programowania ruchów i integracji robota z zewnętrznym oprogramowaniem.
- Opanowywanie nowych działań. Technologia Few-Shot Self-Learning pozwala robotowi uczyć się nowych umiejętności na podstawie niewielkiej liczby przykładów. Mechanizm ten można wykorzystać do konfigurowania operacji na przedmiotach oraz sekwencji ruchów.
- Autonomiczna praca do 8 godzin. Akumulator o pojemności 1152 Wh zapewnia do 8 godzin pracy przy zachowaniu równego stosunku czasu chodzenia do stania. Robot obsługuje automatyczne dokowanie do stacji ładującej oraz szybką wymianę baterii, która zajmuje około 10 sekund.
- Widzenie dookólne i rozpoznawanie przestrzeni. Do pozyskiwania informacji o otoczeniu wykorzystywane są binokularna kamera RGB, trzy szerokokątne kamery fisheye, 3D LiDAR oraz dwie kamery RGB-D. Pomagają one wykrywać obiekty, przeszkody oraz analizować nawierzchnię pod stopami.
- Robotyczne dłonie OmniHand. Wbudowane czujniki dotykowe zapewniają kontrolę kontaktu z przedmiotami podczas ich chwytania i przemieszczania.
- Wydajność obliczeniowa do 700 TOPS. Architektura obliczeniowa łączy dwie płyty RK3588 oraz moduł NVIDIA Thor. Jest przeznaczona do przetwarzania danych z czujników, rozpoznawania obiektów, planowania tras i wykonywania algorytmów sterowania.
- Pozycjonowanie wewnątrz budynków i na terenie otwartym. Do określania lokalizacji wewnątrz obiektów wykorzystywana jest technologia UWB, natomiast na otwartych przestrzeniach — GPS RTK. Dokładność pozycjonowania wynosi poniżej ±1 cm.
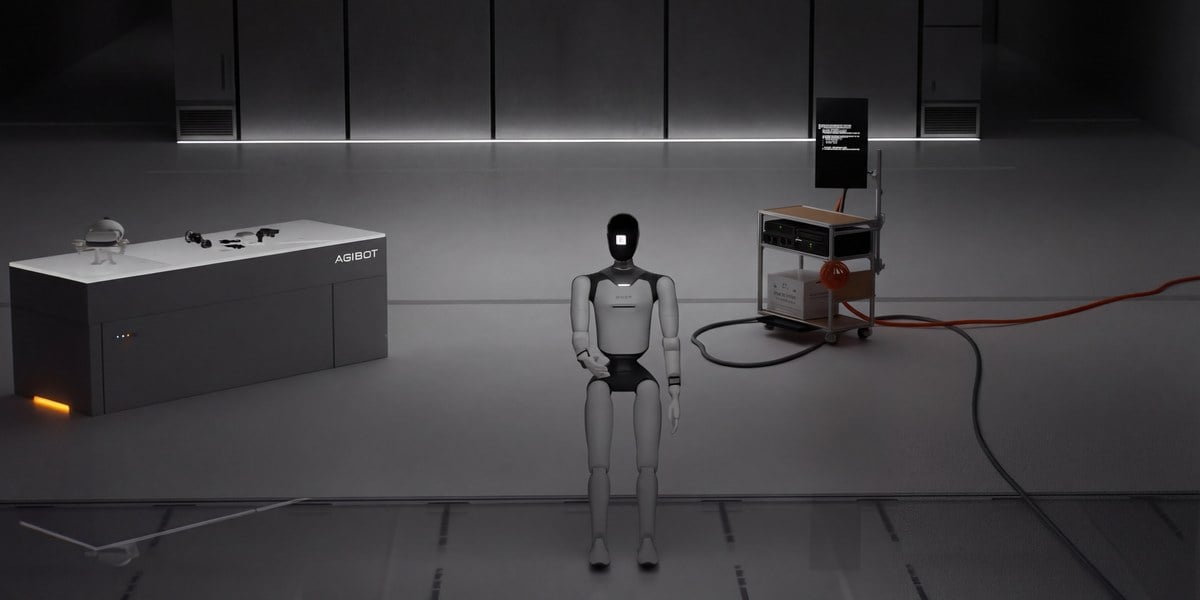
System mechaniczny i mobilność
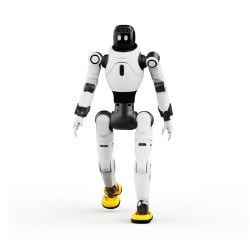
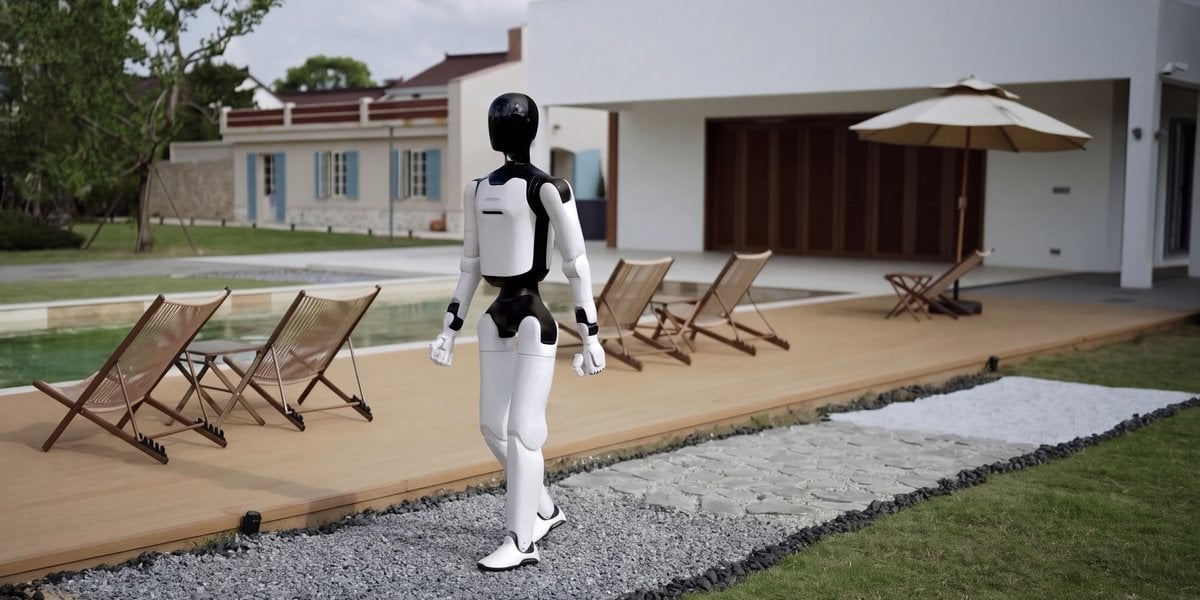
AGIBOT A3 Ultra Developer ma antropomorficzną konstrukcję z ruchomymi rękami, nogami, tułowiem oraz głową. Konfiguracja mechaniczna obejmuje 51 aktywnych stopni swobody, rozłożonych w następujący sposób:
- Szyja: 2 stopnie swobody.
- Każda ręka: 7 stopni swobody.
- Część miedniczna: 3 stopnie swobody.
- Każda noga: 6 stopni swobody.
- Dłonie OmniHand: 10 stopni swobody w konfiguracji standardowej z możliwością rozszerzenia do 20.
Taka konstrukcja umożliwia robotowi koordynowanie ruchów rąk i nóg, obracanie tułowia, zmianę położenia głowy oraz manipulowanie przedmiotami. W trybie standardowym prędkość chodu wynosi do 1,8 m/s, natomiast podczas codziennej pracy nie przekracza 1,2 m/s.
System wizji komputerowej i czujników
Do nawigacji w przestrzeni i interakcji z otaczającymi obiektami AgiBot A3 Ultra-Developer został wyposażony w zestaw czujników optycznych i pomiarowych:
- Binokularna kamera RGB: generuje obraz do interakcji wizualnej i rozpoznawania obiektów.
- Trzy szerokokątne kamery fisheye: zapewniają podgląd przestrzeni wokół robota i pomagają wykrywać przeszkody.
- 3D LiDAR: mierzy odległości do obiektów i służy do budowania mapy otoczenia.
- Kamera RGB-D w okolicy klatki piersiowej: pozyskuje informacje wizualne oraz dane o głębi strefy roboczej do wykonywania manipulacji.
- Kamera RGB-D w okolicy miednicy: analizuje podłoże pod stopami oraz wykrywa przeszkody na trasie ruchu.
- Czujniki dotyku na ramionach: rejestrują fizyczny kontakt z robotem.
Informacje z kamer i radaru LiDAR trafiają do systemu obliczeniowego, gdzie są wykorzystywane do analizy otoczenia, identyfikacji przedmiotów i planowania ruchów. Dzięki takiej konfiguracji czujników robot otrzymuje dane niezbędne do orientacji podczas przemieszczania się i wykonywania operacji fizycznych.
Architektura obliczeniowa i platforma programowa
System obliczeniowy AGIBOT A3 Ultra Developer opiera się na trójpoziomowej architekturze heterogenicznej. Jej poziom podstawowy składa się z dwóch płyt obliczeniowych RK3588, natomiast do realizacji bardziej złożonych zadań przewidziano moduł NVIDIA Thor. Łączna wydajność obliczeniowa platformy osiąga 700 TOPS. Zasoby obliczeniowe są wykorzystywane do analizy danych z kamer i czujników, rozpoznawania obiektów, wyznaczania tras oraz sterowania ruchami robota.
Możliwości programowe wersji Developer
- SDK i dokumentacja dla programistów. Zapewniają niezbędne narzędzia i materiały techniczne do pracy z interfejsami programistycznymi robota oraz tworzenia własnych funkcji.
- Interfejsy ROS 2. Umożliwiają podłączenie platformy robotycznej do komponentów programowych i narzędzi ekosystemu ROS 2.
- Konfiguracja ruchów i działań. Narzędzia do rozwoju wtórnego pozwalają tworzyć własne sekwencje ruchów i dostosowywać działania robota do zadań konkretnego projektu.
- Indywidualne dostosowanie zachowania. Przewidziano możliwość modyfikowania charakteru interakcji z ludźmi oraz adaptacji zachowania robota do określonych scenariuszy użycia.
- Integracja z systemami zewnętrznymi. Interfejsy programistyczne pozwalają na łączenie z zewnętrznymi rozwiązaniami i tworzenie wspólnych scenariuszy pracy z innymi systemami.
System zasilania i korpus
Podstawę konstrukcji stanowi hybrydowa rama wykonana ze stopu magnezu oraz nylonu wzmocnionego włóknem węglowym. Zasilanie zapewnia akumulator o pojemności 1152 Wh. Konstrukcja obsługuje bezpośrednie ładowanie, automatyczne dokowanie do stacji ładującej oraz wymianę baterii. Pełne ładowanie trwa do 2 godzin, a instalacja nowego akumulatora zajmuje około 10 sekund. Takie rozwiązanie pozwala skrócić przerwy między cyklami roboczymi.
Funkcjonalność i tryby pracy
AgiBot A3 Ultra-Developer łączy funkcje autonomicznej nawigacji, wizji komputerowej, manipulacji przedmiotami oraz narzędzia programistyczne do tworzenia indywidualnych scenariuszy. Dzięki temu robot może być wykorzystywany do realizacji różnorodnych zadań oraz testowania opracowanych algorytmów bezpośrednio na fizycznej platformie:
- Autonomiczna nawigacja. Do orientacji wewnątrz budynków i na otwartych przestrzeniach robot wykorzystuje 3D LiDAR, kamery, UWB oraz GPS RTK. Systemy te pomagają określać bieżącą lokalizację, wyznaczać trasy i wykrywać przeszkody.
- Opanowywanie nowych umiejętności. Technologia Few-Shot Self-Learning pozwala na naukę nowych działań na podstawie ograniczonej liczby przykładów. Można ją stosować do trenowania operacji na przedmiotach oraz wykonywania sekwencji czynności.
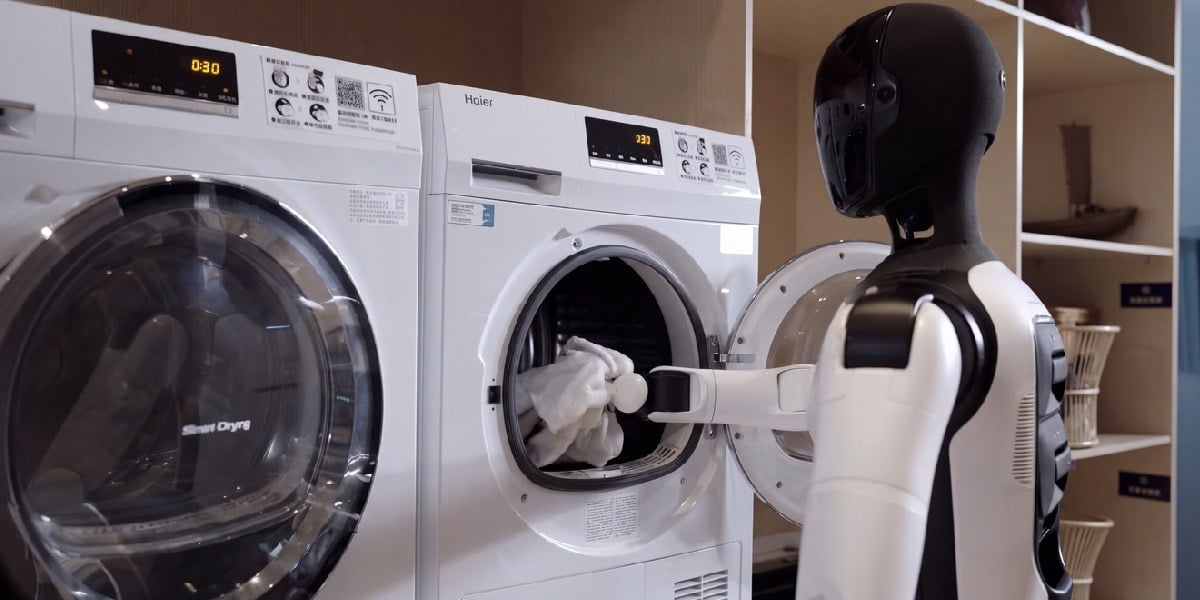
- Manipulacje przedmiotami. Robotyczne ramiona z dłońmi OmniHand są przeznaczone do chwytania, przytrzymywania i przenoszenia obiektów o różnych kształtach. Czujniki dotykowe kontrolują kontakt z powierzchnią przedmiotów.
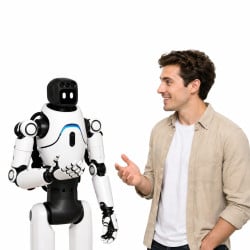
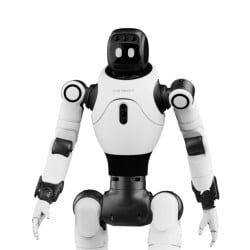
- Interakcja głosowa i multimodalna. Mikrofony, głośniki oraz zakrzywiony ekran umieszczony na głowie robota umożliwiają komunikację z ludźmi. Funkcje te mogą służyć do witania gości, oprowadzania wycieczek, udzielania konsultacji oraz prezentacji produktów.
- Programowanie własnych działań. SDK oraz interfejsy ROS 2 dają możliwość opracowywania indywidualnych algorytmów sterowania, programowania ruchów i budowania sekwencji operacji.
- Indywidualna konfiguracja zachowania. Narzędzia rozwoju wtórnego pozwalają zmieniać scenariusze interakcji, dostosowywać charakter robota i przystosowywać jego zachowanie do warunków konkretnego środowiska.
- Integracja z innymi systemami. Wsparcie dla programowej współpracy z zewnętrznymi rozwiązaniami pozwala włączyć robota do złożonych systemów automatyzacji oraz platform badawczych.
Dostępne funkcje można wykorzystywać do wykonywania standardowych operacji fizycznych, a także do weryfikacji własnych algorytmów. Rzeczywiste zachowanie robota zależy od ustawień programowych, wyników uczenia oraz stworzonych scenariuszy.
Obszary zastosowań AgiBot A3 Ultra-Developer
Robot humanoidalny AgiBot A3 Ultra-Developer jest przeznaczony do badań naukowych, rozwoju systemów robotycznych oraz automatyzacji operacji fizycznych w projektach komercyjnych, domowych i przemysłowych:
- Badania naukowe i robotyka. Opracowywanie i testowanie algorytmów autonomicznej nawigacji, wizji komputerowej, koordynacji ruchów oraz interakcji człowieka z systemami robotycznymi.
- Tworzenie oprogramowania. Budowanie indywidualnych algorytmów sterowania, programowanie ruchów, podłączanie zewnętrznych systemów oraz testowanie opracowanych rozwiązań na fizycznej platformie robotycznej.
- Handel i sklepy detaliczne. Doradztwo dla klientów, prezentacja produktów, wykładanie towarów, rozpakowywanie oraz sortowanie opakowań.
- Lokale gastronomiczne. Podawanie napojów, podgrzewanie posiłków, zbieranie odpadów, sprzątanie stołów i rozmieszczanie przedmiotów.
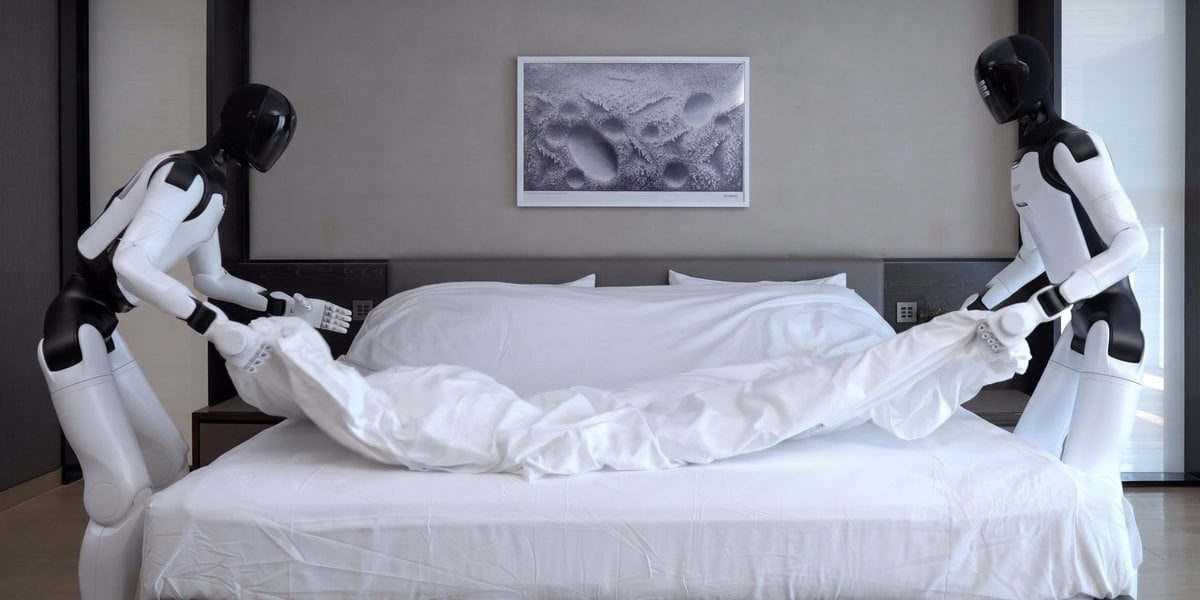
- Hotele i obiekty turystyczne. Witanie gości, sprawdzanie biletów, oprowadzanie odwiedzających, robienie zdjęć oraz udzielanie informacji.
- Biura i pomieszczenia administracyjne. Przekazywanie dokumentów, porządkowanie biurek, obsługa sprzętu biurowego, otwieranie okien i kontakt z odwiedzającymi.
- Zakłady przemysłowe. Sortowanie detali i paczek, pakowanie produktów, umieszczanie ładunków na paletach, naciskanie przycisków oraz wykonywanie operacji na połączeniach kablowych.
- Logistyka magazynowa. Przemieszczanie towarów, rozpakowywanie ładunków, sortowanie przesyłek, realizacja zadań załadunkowych i rozładunkowych.
- Zadania domowe. Sortowanie rzeczy, porządkowanie książek, nakrywanie do stołu, prasowanie ubrań, otwieranie drzwi oraz obsługa urządzeń domowych.
Zawartość zestawu AgiBot A3 Ultra-Developer
W skład zestawu wchodzi robot humanoidalny, sprzęt do ładowania, urządzenia do zdalnego sterowania oraz akcesoria transportowe. Główne elementy służą do przygotowania urządzenia do pracy i zapewnienia jego bezpiecznego przemieszczania:
- Robot humanoidalny AGIBOT A3 Ultra-Developer. Główne urządzenie robotyczne przeznaczone do wykonywania zaprogramowanych algorytmów i ruchów, a także interakcji z otoczeniem.
- Akumulatory — 2 szt. Wymienne źródła zasilania do autonomicznej pracy robota. Możliwość szybkiej wymiany baterii pozwala ograniczyć przestoje podczas eksploatacji.
- Ładowarka. Zasilacz przeznaczony do ładowania akumulatorów z sieci elektrycznej.
- Magnetyczne złącze ładowania. Konektor z mocowaniem magnetycznym, który zapewnia szybkie i wygodne podłączenie ładowarki oraz pomaga uniknąć uszkodzenia styków.
- Pilot zdalnego sterowania. Kontroler do ręcznego sterowania przemieszczaniem się robota, wydawania podstawowych poleceń oraz aktywacji zatrzymania awaryjnego.
- Mikrofon krawatowy. Przewodowe lub bezprzewodowe urządzenie do wyraźnego przekazywania poleceń głosowych operatora, szczególnie w hałaśliwych pomieszczeniach.
- Instrukcja szybkiego startu. Przewodnik zawierający podstawowe informacje o przygotowaniu robota do pierwszego uruchomienia, zasadach bezpieczeństwa i wstępnej konfiguracji.
- Certyfikat kwalifikacyjny. Dokument producenta potwierdzający przejście fabrycznej kontroli jakości oraz zgodność ze standardami technicznymi.
- Pasy asekuracyjne — 2 szt. Elementy mocujące do podwieszenia lub zabezpieczenia robota podczas testowania nowych ruchów w celu zapobiegania upadkom.
- Ucha do podnoszenia — 2 szt. Śruby oczkowe montowane w korpusie robota, wykorzystywane do jego bezpiecznego podnoszenia, przenoszenia lub podwieszania.
Parametry techniczne AgiBot A3 Ultra-Developer
Podstawowe parametry
| Parametr | Wartość |
| Aktywne stopnie swobody | 51 |
| Stopnie swobody szyi | 2 |
| Stopnie swobody jednej ręki | 7 |
| Stopnie swobody tułowia | 3 |
| Stopnie swobody jednej nogi | 6 |
| Stopnie swobody dłoni | 10 w standardzie, do 20 opcjonalnie |
| Udźwig jednej ręki, kg | do 5 |
System czujników i możliwości obliczeniowe
| Parametr | Wartość |
| System widzenia | 360° |
| Kamera binokularna | Szerokokątna RGB |
| Kamery panoramiczne | 3 szerokokątne kamery fisheye RGB |
| 3D LiDAR | Tak |
| Kamera RGB-D do manipulacji | Tak |
| Kamera RGB-D do analizy powierzchni | Tak |
| Czujniki dotyku na ramionach | Tak |
| System pozycjonowania | UWB, GPS RTK |
| Dokładność pozycjonowania | Poniżej ±1 cm |
| Podstawowe płyty obliczeniowe | 2 × RK3588 |
| Dodatkowy moduł obliczeniowy | NVIDIA Thor |
| Wydajność obliczeniowa | Do 700 TOPS |
| Komunikacja | Wi-Fi, 4G/5G, Bluetooth |
| Możliwości sieciowe | Dual eSIM oraz fizyczna karta SIM |
Zasilanie i parametry eksploatacyjne
| Parametr | Wartość |
| Pojemność akumulatora | 1152 Wh |
| Czas pracy na baterii | Do 8 godzin |
| Stosunek chodzenia do stania | 1:1 |
| Czas pełnego ładowania | Do 2 godzin |
| Sposoby ładowania | Bezpośrednie podłączenie, automatyczne ładowanie, wymiana akumulatora |
| Czas wymiany akumulatora | Około 10 sekund |
| Maksymalna prędkość chodu w normalnych warunkach | Do 1,8 m/s |
| Typowa prędkość chodu | Poniżej 1,2 m/s |
| Maksymalna laboratoryjna prędkość chodu | 2,5 m/s |
| Maksymalna prędkość biegu | 5 m/s |
| Temperatura pracy | Od -10 °C do +45 °C |
| Materiał ramy | Stop magnezu i nylon wzmocniony włóknem węglowym |
Możliwości programowe wersji Developer
| Parametr | Wartość |
| SDK do rozwoju wtórnego | Obsługiwane |
| Interfejsy ROS 2 | Obsługiwane |
| Dokumentacja dla programistów | Dostępna |
| Konfiguracja własnych działań | Obsługiwana |
| Konfiguracja charakteru i zachowania | Obsługiwana |
| Integracja z systemami zewnętrznymi | Obsługiwana |
Zamów AgiBot A3 Ultra-Developer
Wybierz AgiBot A3 Ultra-Developer do prowadzenia badań w dziedzinie robotyki, opracowywania własnych algorytmów sterowania oraz automatyzacji operacji fizycznych w przedsiębiorstwach. Specjaliści pomogą zapoznać się z parametrami technicznymi, zawartością zestawu, narzędziami rozwoju wtórnego oraz warunkami dostawy.